
专家PID控制
1、专家PID控制原理
PID专家控制的实质是,基于受控对象和控制规律的各种知识,无需知道被控对象的精确模型,利用专家经验来设计PID参数。专家PID控制是一种直接型专家控制器。
典型的二阶系统单位阶跃响应误差曲线如图2-5所示。对于典型的二阶系统阶跃响应过程作如下分析。
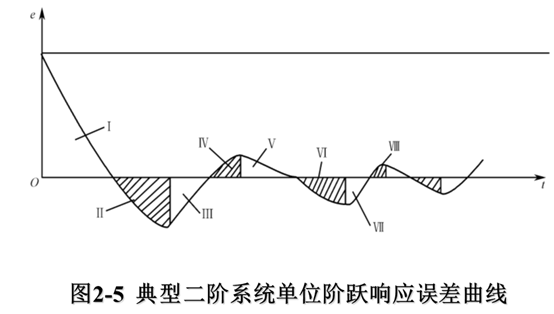
图2-5中,Ⅰ、Ⅲ、Ⅴ、Ⅶ、…区域,误差朝绝对值减小的方向变化。此时,可采取保持等待措施,相当于实施开环控制;Ⅱ、Ⅳ、Ⅵ、Ⅷ、…区域,误差绝对值朝增大的方向变化。此时,可根据误差的大小分别实施较强或一般的控制作用,以抑制动态误差。
令e(k)表示离散化的当前采样时刻的误差值,e(k-1)和e(k-2)分别表示前一个和前两个采样时刻的误差值,则有:

根据误差及其变化,可设计专家PID控制器,该控制器可分为以下五种情况进行设计:
(1)当|e(k)|>M1 时,说明误差的绝对值已经很大。不论误差变化趋势如何,都应考虑控制器的输出应按最大(或最小)输出,以达到迅速调整误差,使误差绝对值以最大速度减小。此时,它相当于实施开环控制。
(2)当e(k)Δe(k)>0或 Δe(k)=0时,说明误差在朝误差绝对值增大方向变化,或误差为某一常值,未发生变化。
此时,如果|e(k)|≥M2,说明误差也较大,可考虑由控制器实施较强的控制作用,以达到扭转误差绝对值朝减小方向变化,并迅速减小误差的绝对值,控制器输出为:
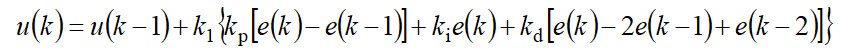
如果 |e(k)|<M2,说明尽管误差朝绝对值增大方向变化,但误差绝对值本身并不很大,可考虑控制器实施一般的控制作用,只要扭转误差的变化趋势,使其朝误差绝对值减小方向变化,控制器输出为
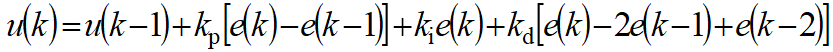
(3)当e(k)Δe(k)<0、Δe(k)Δe(k-1)>0或者e(k)=0 时,说明误差的绝对值朝减小的方向变化,或者已经达到平衡状态。此时,可考虑采取保持控制器输出不变。
(4)当e(k)Δe(k)<0、Δe(k)Δe(k-1)<0时,说明误差处于极值状态。如果此时误差的绝对值较大,即|e(k)|≥M2 ,可考虑实施较强的控制作用。
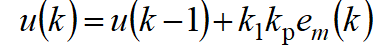
如果此时误差的绝对值较小,即|e(k)|<M2,可考虑实施较弱的控制作用
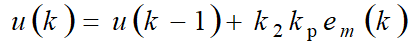
(5)当e(k)<ε时,说明误差的绝对值很小,此时加入积分,减少稳态误差。
以上各式中:
em(k)为误差e的第k个极值;
u(k)为第k次控制器的输出;
k1为增益放大系数,k1>1;
k2为抑制系数,0<k2<1;
M1,M2为设定的误差界限,M1>M2>0

专家PID控制的更多相关文章
- 专家PID控制仿真学习
目录 专家控制 专家系统 专家控制 学习笔记,用于记录学习 资料:<智能控制>(第四版)--刘金琨 专家系统 一.专家系统的定义 专家系统是一类包含知识和推理的智能计算机程序,其内部包含某 ...
- PID控制器开发笔记之十一:专家PID控制器的实现
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- 专家PID
前面我们讨论了经典的数字PID控制算法及其常见的改进与补偿算法,基本已经覆盖了无模型和简单模型PID控制经典算法的大部.再接下来的我们将讨论智能PID控制,智能PID控制不同于常规意义下的智能控制,是 ...
- 两轮自平衡小车双闭环PID控制设计
两轮自平衡小车的研究意义 ...
- PID控制算法的C语言实现十 专家PID与模糊PID的C语言实现
本节是PID控制算法的C语言实现系列的最后一节,前面8节中,已经分别从PID的实现到深入的过程进行了一个简要的讲解,从前面的讲解中不难看出,PID的控制思想非常简单,其主要问题点和难点在于比例.积分. ...
- PID控制及整定算法
一.PID控制算法 PID是比例.积分.微分的简称,PID控制的难点不是编程,而是控制器的参数整定.参数整定的关键是正确地理解各参数的物理意义,PID 控制的原理可以用人对炉温的手动控制来理解.阅读本 ...
- 【iCore3应用开发平台】发布 iCore3 应用开发平台PID控制代码
说明:1.本代码包包含FPGA和STM32F407两部分内容2.FPGA工程为出厂代码FPGA工程,版本为REV43.STM32F407为只含PID控制的ARM工程4.在使用风扇过程中,请勿将手伸入扇 ...
- 数字式PID控制的应用总结
PID控制是一个二阶线性闭环控制器,通过调整比例.积分和微分三项参数,使得大多数的工业控制系统获得良好的闭环控制性能.PID控制优点:a. 技术成熟,b. 易被人们熟悉和掌握,c. 不需要建立数学模型 ...
- PID控制学习笔记(二)
不管是基本的PID控制还是变形的PID控制算法,其核心都是对输入信号(设定值信号.测量信号或者偏差信号等)做基本的比例.积分.微分运算,最终提供给被控过程良好的调节信号. 在过程控制仪表,特别是在数字 ...
随机推荐
- xamarin.android 实现 Activity 底部弹出对话框菜单
Resources/drawable 下新增如下文件: push_bottom_in.xml <?xml version="1.0" encoding="utf-8 ...
- python学习之老男孩python全栈第九期_第二周学习总结
迭代器 双下方法:很少直接调用的方法,一般情况下,是通过其他语法触发的 1. 可迭代的 --> 可迭代协议:含有__iter__的方法( '__iter__' in dir(数据) ) 可迭代的 ...
- div+css模拟select下拉框
<!DOCTYPE html><html ><head lang="zh"> <meta http-equiv="Content ...
- css网页布局血泪经验
刚开始学css,没想到写页面刚写个banner就出了不少问题,写了几个下午都没有搞定对齐问题,现在从分析源码开始,尽量理解,总结,记住一般页面是从哪里开始布局的... 有些页面文字居中,其实不是用di ...
- java注册后缀样式(ajax提示)
方法位置 <FORM id=form1 name=form1 action = "${pageContext.request.contextPath }/user_regist.act ...
- FineReport中树数据集如何实现组织树报表
组织树报表中由id与父id来实现组织树报表,若层级数较多时,对每个单元格设置过滤条件和形态会比较繁琐,因此FineReport提供了一种特殊的数据集——树数据集,只需要简单的设置就能自动递归出层级,方 ...
- Kubernetes核心概念简介
本文将会简单介绍Kubernetes的核心概念.因为这些定义可以在Kubernetes的文档中找到,所以文章也会避免用大段的枯燥的文字介绍.相反,我们会使用一些图表(其中一些是动画)和示例来解释这些概 ...
- pycharm 调试Django 奇葩问题:Process finished with exit code -1073741819
想自己整个BLOG,发现python+Django好像还不错,尝试一下.在使用过程中,突然pycharm不能调试django工程.网上搜索也没解决,是google哦.好像记得启动pycharm时,看到 ...
- SQLServer Temp tables 数据疑问
1. 现象 使用Cacti监控,有关于临时表的一个图形 可以看到正在使用的临时表Active Temp Tables的数量非常大,并且在非工作时间,也维持在400个左右.感觉非常奇怪,所以追查下! 2 ...
- Hibernate 集成 Ehcache 开启二级缓存
一.将 Ehcache.xml 放到 classpath 下 <?xml version="1.0" encoding="UTF-8"?> < ...