
ROS-导航功能-RVIZ
前言:slam使用激光雷达完成了地图构建,现在介绍一下自主导航。move_base用于实现最优路径规划,amcl用于实现机器人定位。
前提:已下载并编译了相关功能包集,如还未下载,可通过git下载:https://github.com/huchunxu/ros_exploring.git
一、安装导航包
sudo apt-get install ros-kinetic-navigation
二、启动模型文件
cd ~/catkin_ws/src/robot_mrobot/mrobot_bringup/launch
roslaunch fake_mrobot_with_laser.launch
----------------------------
如果出现如下错误:
ERROR: cannot launch node of type [arbotix_python/arbotix_driver]: arbotix_python
ROS path [0]=/opt/ros/kinetic/share/ros
ROS path [1]=/home/cdq/catkin_ws/src
ROS path [2]=/opt/ros/kinetic/share
则是因为没有安装 arbotix 这个相关的软件包集,解决方式:
sudo apt-get install ros-kinetic-arbotix*
三、启动导航文件
cd ~/catkin_ws/src/robot_mrobot/mrobot_navigation/launch
roslaunch fake_nav_demo.launch
-----------------------------
显示如下:
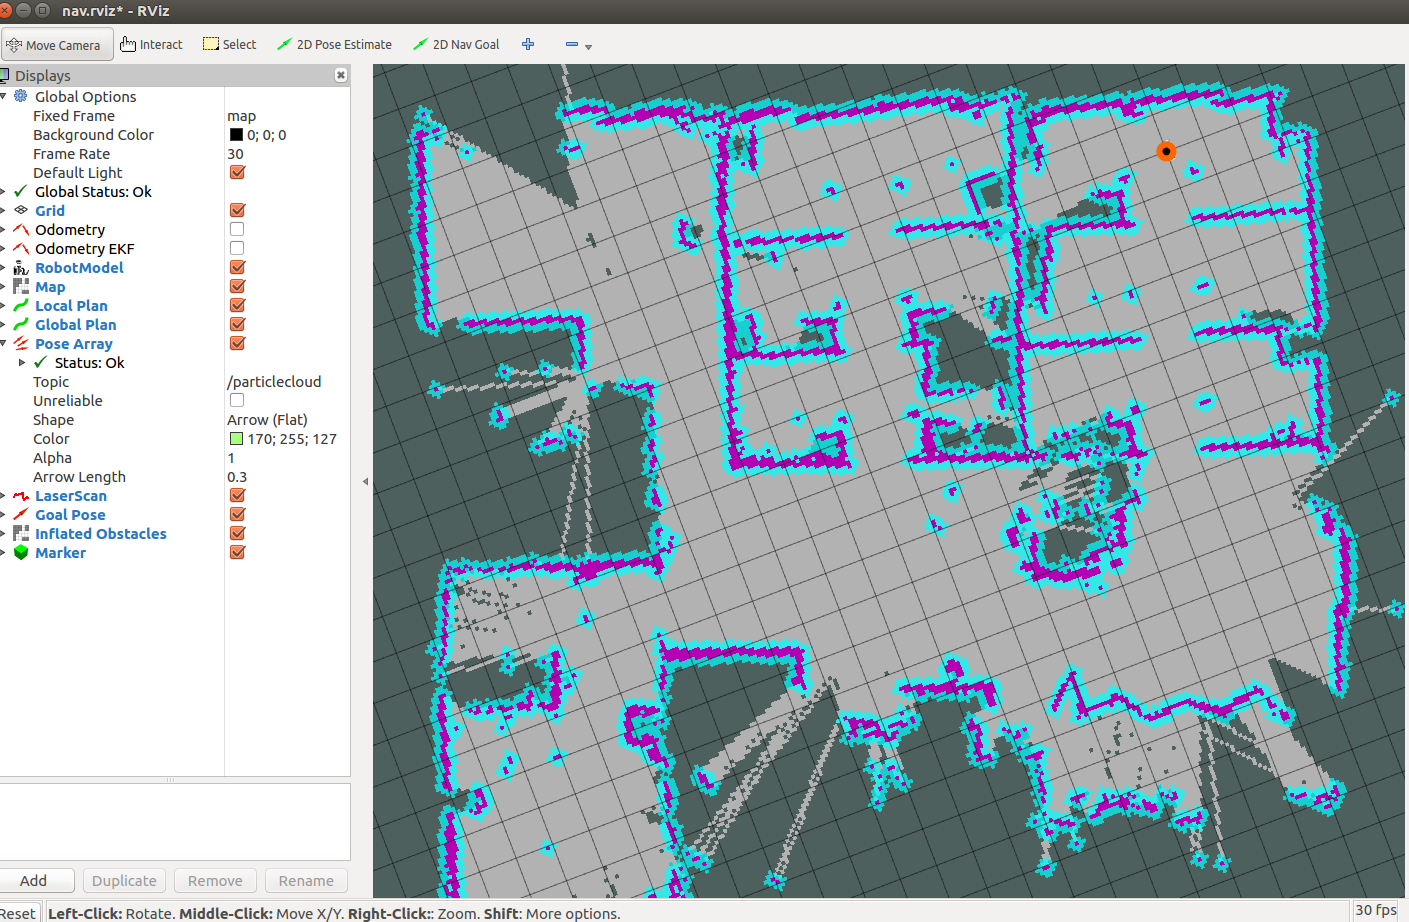
四、手动导航
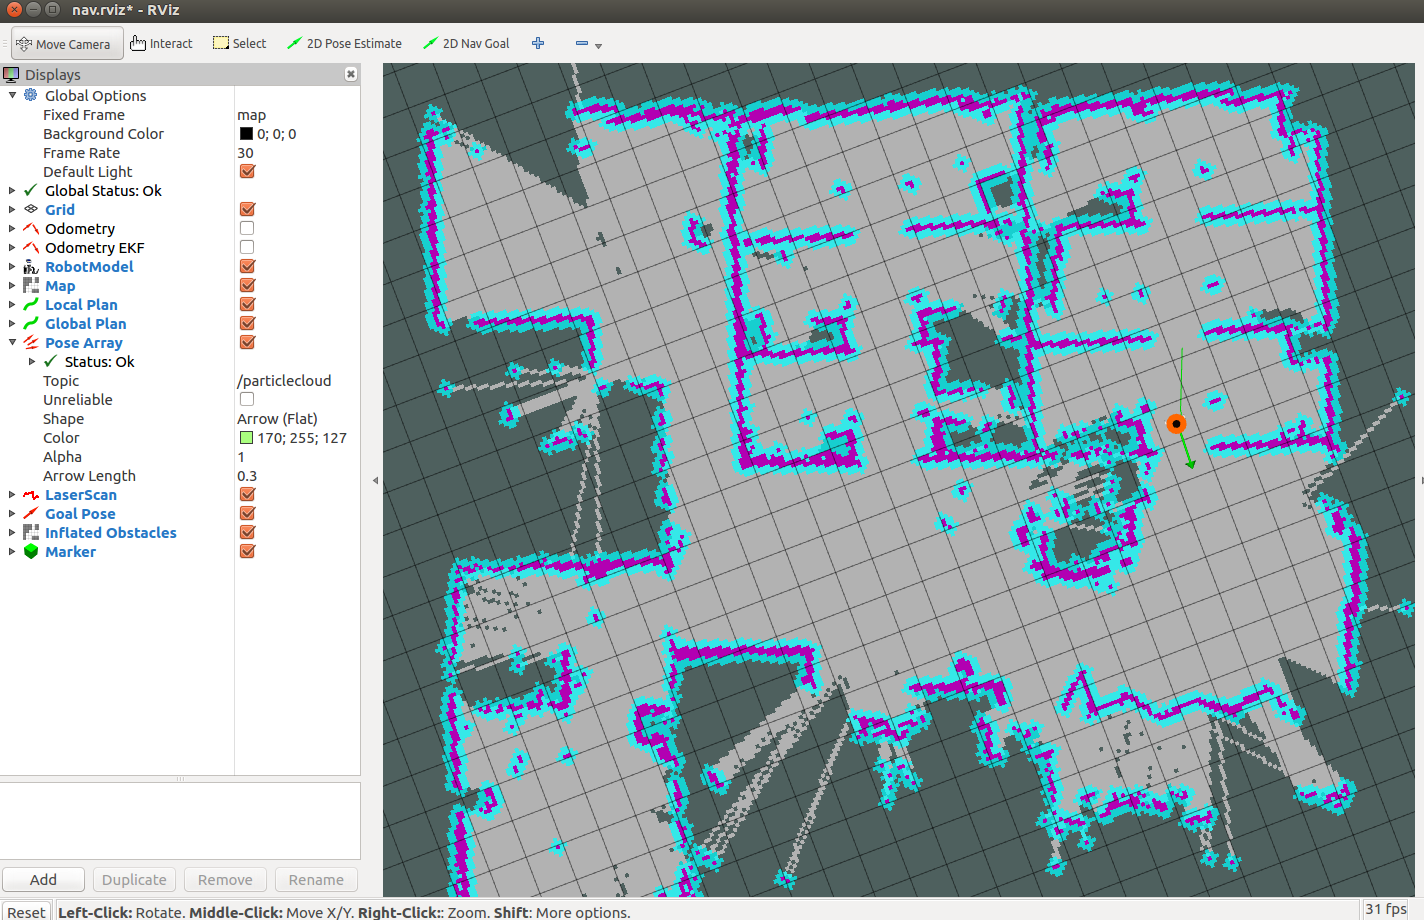
在rviz界面点击“2D Nav Goal”按钮,这个按钮用于设置导航的目标点;
鼠标左键点击目标点不要松开,选择方向后再松开;
然后机器人就会自动规划路径并导航了。
五、自动导航
启动自动导航
rosrun mrobot_navigation random_navigation.py
-------------------------------
如果出现报错:
[rosrun] Couldn't find executable named random_navigation.py below /home/cdq/catkin_ws/src/robot_mrobot/mrobot_navigation
这是因为没有权限,解决方式:
cd /home/cdq/catkin_ws/src/robot_mrobot/mrobot_navigation/scripts
chmod +x random_navigation.py
然后再运行命令就可以了。
-----------------------------
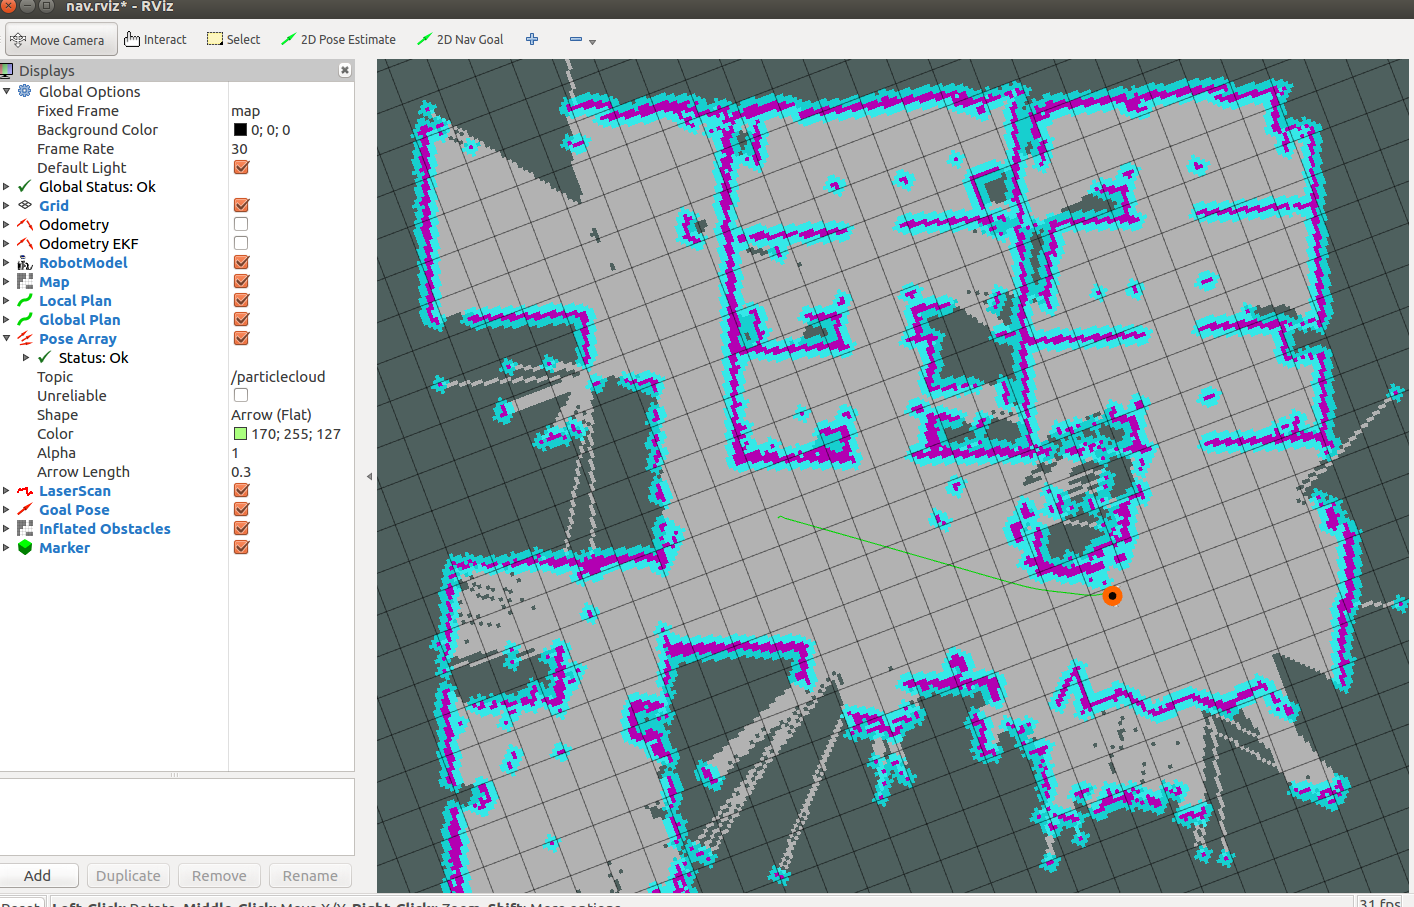
随机导航效果如下:
六、查看信息
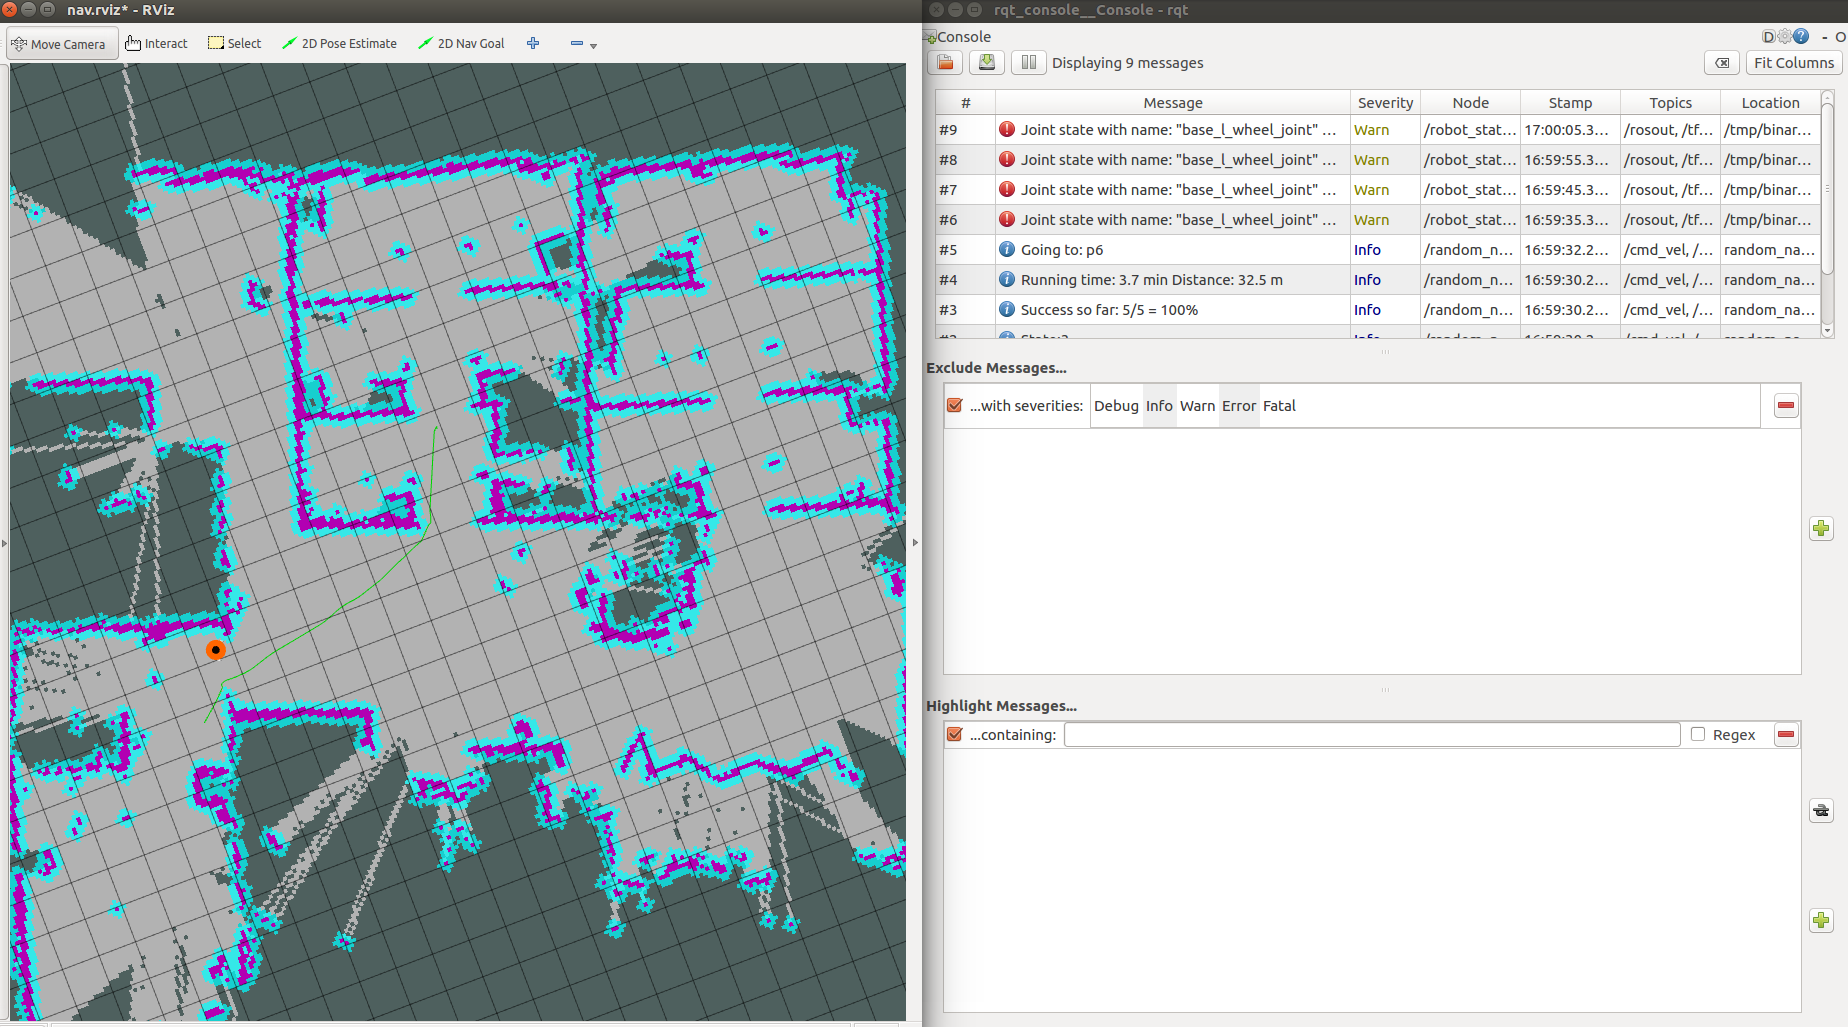
打开日志监控的可视化终端,可以看到机器人发布的距离信息、状态信息、目标点编号、成功率和速度等日志。
rqt_console
---------------------------------
效果如下:
-END-
ROS-导航功能-RVIZ的更多相关文章
- ros 运行rviz时出现 QXcbConnection: XCB error: 148 错误 解决方法
出现上述问题的原因: 1.由于使用了nvc远程控制下位机: 2.rviz是一个基于opengl开发的图形插件,需要使用理论的屏幕参数(thetis' screen),由于使用了teamviewer会导 ...
- (九)ROS安装rviz模拟器
一 . 什么是 rviz rviz : The ROS Visualization Tool ,即机器人操作系统3D可视化工具.它的作用就是:一个虚拟世界,用来模拟机器人在现实世界的运行效果. 简单的 ...
- ROS在rviz中实时显示轨迹(nav_msgs/Path消息的使用)
消息结构说明nav_msgs/Path.msg结构#An array of poses that represents a Path for a robot to followHeader heade ...
- ROS学习--RViz使用的要点
1.RViz文件保存,下次面板打开时,默认展示上一次的配置 2.设置Fixed_Frame很重要,一打开默认配置,就要确认这个参数是否正确配置,不然会出现:激光数据不展示.点pose_initial时 ...
- ROS示例----导航功能包Husky_exploration
ROS导航功能包示例husky amcl gmapping slam exploration 此功能包包含如下文件: 结构如下: $ tree -L 2 . ├── CMakeLists.txt -& ...
- ROS进阶学习手记 7 -- RViz仿真实例1
[任务2]: 用simulator: RViz 工具,完成对小车的建模,名字drive RViz = dvrv, 用 dvrv_node 发布topic和数据格式,向它发送位置指令,使它能接受 ...
- ROS数据可视化工具Rviz和三维物理引擎机器人仿真工具V-rep Morse Gazebo Webots USARSimRos等概述
ROS数据可视化工具Rviz和三维物理引擎机器人仿真工具V-rep Morse Gazebo Webots USARSimRos等概述 Rviz Rviz是ROS数据可视化工具,可以将类似字符串文本等 ...
- ros机器人开发概述
1. ROS项目开发流程? 参照古月大神写的ROS探索总结系列:http://blog.exbot.net/archives/619 具体项目设计可看看<程序员>杂志的最新一篇 ...
- (一)ROS系统入门 Getting Started with ROS 以Kinetic为主更新 附课件PPT
ROS机器人程序设计(原书第2版)补充资料 教案1 ROS Kinetic系统入门 ROS Kinetic在Ubuntu 16.04.01 安装可参考:http://blog.csdn.net/zha ...
- ROS机器人程序设计(原书第2版)补充资料 教学大纲
ROS机器人程序设计(原书第2版) 补充资料 教学大纲 针对该书稍后会补充教学大纲.教案.多媒体课件以及练习题等. <ROS机器人程序设计>课程简介 课程编号:XXXXXX 课程名称:RO ...
随机推荐
- for循环和数组的应用
<html> <head> <meta charset="utf-8"> <title>无标题文档</title> &l ...
- 励志:98岁老爷爷用Windows系统自带画图软件制作的神作
哈尔拉斯科,是一位很出名的老爷爷,他70岁才接触MS Paint(就是我们熟知的Windows自带的画图软件).他曾经是一名图形艺术家,但是之前他都是手工创作.他熟知怎么用双手进行艺术创作.但是后来, ...
- Segment公司--整合数据进行分析
YC毕业生Segment获得1500万美元A轮融资 现在收集数据是每一个公司的必修课了,而且是从各种不同 API 上收集数据,但是你还要把这些数据整合起来才能发挥作用,Segment就能帮你整合各个平 ...
- (转)基于MVC4+EasyUI的Web开发框架经验总结(2)- 使用EasyUI的树控件构建Web界面
http://www.cnblogs.com/wuhuacong/p/3669575.html 最近花了不少时间在重构和进一步提炼我的Web开发框架上,力求在用户体验和界面设计方面,和Winform开 ...
- Python中的多个装饰器装饰一个函数
def wrapper1(func1): def inner1(): print('w1 ,before') func1() print('w1 after') return inner1 def w ...
- java中String和int的互相转化
1. String 转 int 方式1:Integer.parseInt(); 方式2: Integer.valueOf(myStr).intValue(); 2. int 转String 方式1: ...
- http-server 简介 复制的
http-server 简介 https://blog.csdn.net/ithanmang/article/details/88375259http-server 是一个简单的零配置的命令行 htt ...
- [SHOI2012]信用卡凸包(凸包+直觉)
这个题还是比较有趣. 小心发现,大胆猜想,不用证明! 我们发现所谓的信用卡凸包上弧的长度总和就是圆的周长! 然后再加上每个长宽都减去圆的直径之后的长方形的凸包周长即可! #include<ios ...
- openblas下载安装与使用
openblas下载 官方地址 zip文件 tar文件 openblas安装 直接执行 git clone https://github.com/xianyi/OpenBLAS.git cd Open ...
- SSM知识巩固
------------------------- 绑定页面提交的多个数据 绑定数组 --------------------------------------- 绑定list(需求:批量修改商品 ...