
python-GUI键盘小工具
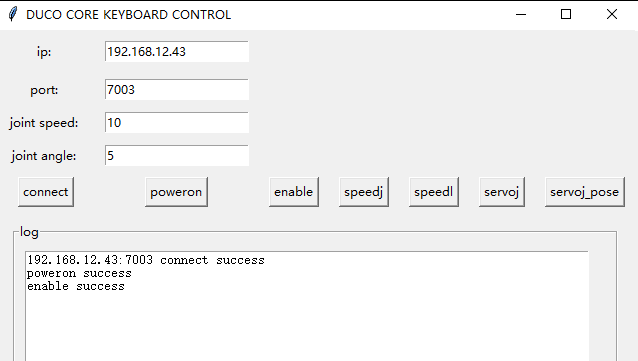
一、tkinter GUI界面
二、实现功能
连接设备、设备上电、设备使能、键盘按键控制关节移动、配置关节移动速度和角度
三、python源码
  1 #coding=utf-8

  2 import msvcrt

  3 import threading

  4 from tkinter import *

  5 from tkinter import ttk

  6 import tkinter as tk

  7 from DucoCobot import DucoCobot

  8 import math

  9

 10 class Display():

 11     def __init__(self):

 12         self.root = tk.Tk()

 13         self.root.title("DUCO CORE KEYBOARD CONTROL")

 14         self.dic_key = {"q": 1, "a": -1, "w": 1, "s": -1, "e": 1, "d": -1,

 15                    "u": 1, "j": -1, "i": 1, "k": -1, "o": 1, "l": -1}

 16

 17         #第一行

 18         self.ip_label = Label(self.root, text="ip: ")

 19         self.ip_demo = StringVar(value="192.168.12.111")

 20         self.ip_field = Entry(self.root, textvariable=self.ip_demo)

 21         self.ip_label.grid(row=0, column=0, padx=10, pady=10)

 22         self.ip_field.grid(row=0, column=1, padx=10, sticky=W)

 23         self.ip = Entry.get(self.ip_field)

 24         # 第二行

 25         self.port_label = Label(self.root, text="port: ")

 26         self.port_demo = StringVar(value="7003")

 27         self.port_field = Entry(self.root, textvariable=self.port_demo)

 28         self.port_label.grid(row=1, column=0, padx=10, pady=5)

 29         self.port_field.grid(row=1, column=1, padx=10, sticky=W)

 30         self.port = Entry.get(self.port_field)

 31         #第三行

 32         self.speed_label = Label(self.root, text="joint speed: ")

 33         self.speed_demo = StringVar(value="10")

 34         self.speed_field = Entry(self.root, textvariable=self.speed_demo)

 35         self.speed_label.grid(row=2, column=0, padx=10, pady=5)

 36         self.speed_field.grid(row=2, column=1, padx=10, sticky=W)

 37

 38         #第四行

 39         self.angle_label = Label(self.root, text="joint angle: ")

 40         self.angle_demo = StringVar(value="5")

 41         self.angle_field = Entry(self.root, textvariable=self.angle_demo)

 42         self.angle_label.grid(row=3, column=0, padx=10, pady=5)

 43         self.angle_field.grid(row=3, column=1, padx=10, sticky=W)

 44

 45         # 第五行

 46         self.button_connect = Button(self.root, text="connect", command=self.connect_robot)

 47         self.button_connect.grid(row=4, column=0, padx=10, pady=5)

 48         self.button_poweron = Button(self.root, text="poweron", command=self.poweron)

 49         self.button_poweron.grid(row=4, column=1, padx=10)

 50         self.button_enable = Button(self.root, text="enable", command=self.enable)

 51         self.button_enable.grid(row=4, column=2, padx=10)

 52         self.button_speedj = Button(self.root, text="speedj", command=lambda: self.thread_it(self.speedj))

 53         self.button_speedj.grid(row=4, column=3, padx=10)

 54         self.button_speedl = Button(self.root, text="speedl", command=lambda: self.thread_it(self.speedl))

 55         self.button_speedl.grid(row=4, column=4 ,padx=10)

 56         self.button_speedj = Button(self.root, text="servoj", command=lambda: self.thread_it(self.servoj))

 57         self.button_speedj.grid(row=4, column=5, padx=10)

 58         self.button_speedl = Button(self.root, text="servoj_pose", command=lambda: self.thread_it(self.servoj_pose))

 59         self.button_speedl.grid(row=4, column=6, padx=10)

 60         #文本框

 61         self.app = ttk.Frame()

 62         self.app.grid(row=5, columnspan=8)

 63         self.fram1 = LabelFrame(self.app, text='log')

 64         self.fram1.grid(row=5, pady=10, padx=10)

 65         self.win_output = Text(self.fram1)

 66         self.win_output.grid(row=5, sticky=E + W + N + S, pady=10, padx=10)

 67         self.scrollbar = Scrollbar(self.fram1, orient="vertical", command=self.win_output.yview)

 68         self.scrollbar.grid(row=5, column=8, sticky=E, rowspan=80)

 69         self.scrollbar.config(command=self.win_output.yview)

 70         self.win_output.config(yscrollcommand=self.scrollbar.set)

 71

 72         self.root.mainloop()

 73

 74     def get_ip_port_open(self):

 75         self.ip = Entry.get(self.ip_field)

 76         self.port = Entry.get(self.port_field)

 77         self.duco_cobot = DucoCobot(self.ip, self.port)

 78         self.duco_cobot.open()

 79

 80     def connect_robot(self):

 81         self.ip = Entry.get(self.ip_field)

 82         self.port = Entry.get(self.port_field)

 83         self.duco_cobot = DucoCobot(self.ip, self.port)

 84         if self.duco_cobot.open() == 0:

 85             self.write("{}:{} connect success".format(self.ip, self.port))

 86

 87     def poweron(self):

 88         self.get_ip_port_open()

 89         self.duco_cobot.power_on(True)

 90         state = self.duco_cobot.get_robot_state()

 91         if state[0] == 5 or 6:

 92             self.write("poweron success")

 93         else:

 94             self.write("poweron fault")

 95             self.write("get_robot_state: {}".format(state))

 96

 97     def enable(self):

 98         self.get_ip_port_open()

 99         self.duco_cobot.enable(True)

100         state = self.duco_cobot.get_robot_state()

101         if state[0] == 6:

102             self.write("enable success")

103         else:

104             self.write("enable fault")

105             self.write("get_robot_state: {}".format(state))

106

107     def speedj(self):

108         self.get_ip_port_open()

109         self.write("please press key:")

110         self.win_output.bind("<KeyPress>", self.speedj_action)

111

112     def speedj_action(self, event):

113         try:

114             self.joints_list = [0, 0, 0, 0, 0, 0]

115             self.speed = Entry.get(self.speed_field)

116             self.input_key = event.char

117             self.write(" is pressed, speedj speed is {}".format(self.speed))

118             self.key_index = list(self.dic_key.keys()).index(self.input_key) // 2

119             self.joints_list[self.key_index] += self.dic_key[self.input_key] * float(self.speed)

120             self.duco_cobot.speedj(self.joints_list, 0.8, 500, False)

121         except ValueError:

122             self.write(

123             "press fault, please press correct key(QA=joint1, WS=joint2,ED=joint3,UJ=joint4,IK=joint5,OL=joint6)")

124

125     def speedl(self):

126         self.get_ip_port_open()

127         self.write("please press key:")

128         self.win_output.bind("<KeyPress>", self.speedl_action)

129

130     def speedl_action(self, event):

131         try:

132             self.joints_list = [0, 0, 0, 0, 0, 0]

133             self.speed = Entry.get(self.speed_field)

134             self.input_key = event.char

135             self.write(" is pressed, speedl speed is {}".format(self.speed))

136             self.key_index = list(self.dic_key.keys()).index(self.input_key) // 2

137             self.joints_list[self.key_index] += self.dic_key[self.input_key] * float(self.speed)

138             self.duco_cobot.speedl(self.joints_list, 0.2, 500, False)

139         except ValueError:

140             self.write(

141             "press fault, please press correct key(QA=X, WS=Y,ED=Z,UJ=RX,IK=RY,OL=RZ)")

142

143     def servoj(self):

144         self.get_ip_port_open()

145         self.write("please press key:")

146         self.win_output.bind("<KeyPress>", self.servoj_action)

147

148     def servoj_action(self, event):

149         try:

150             position = self.duco_cobot.get_actual_joints_position()

151             self.angle = Entry.get(self.angle_field)

152             self.input_key = event.char

153             self.write(" is pressed, servoj angle is {}".format(self.angle))

154             self.key_index = list(self.dic_key.keys()).index(self.input_key) // 2

155             position[self.key_index] += self.dic_key[self.input_key] * math.radians(float(self.angle))

156             self.duco_cobot.servoj(position, 0.2, 0.4, False, 200, 25)

157         except ValueError:

158             self.write(

159             "press fault, please press correct key(QA=joint1, WS=joint2,ED=joint3,UJ=joint4,IK=joint5,OL=joint6)")

160

161     def servoj_pose(self):

162         self.get_ip_port_open()

163         self.write("please press key:")

164         self.win_output.bind("<KeyPress>", self.servoj_pose_action)

165

166     def servoj_pose_action(self, event):

167         try:

168             tcp_position = self.duco_cobot.get_tcp_pose()

169             joints_position = self.duco_cobot.get_actual_joints_position()

170             self.angle = Entry.get(self.angle_field)

171             self.input_key = event.char

172             self.write(" is pressed, servoj_pose angle is {}".format(self.angle))

173             self.key_index = list(self.dic_key.keys()).index(self.input_key) // 2

174             if self.key_index > 2:

175                 tcp_position[self.key_index] += self.dic_key[self.input_key] * math.radians(float(self.angle))

176             else:

177                 tcp_position[self.key_index] += self.dic_key[self.input_key] * float(self.angle) / 1000

178             self.duco_cobot.servoj_pose(tcp_position, 0.2, 0.4, joints_position, '', '', False, 200, 25)

179         except ValueError:

180             self.write(

181             "press fault, please press correct key(QA=X, WS=Y,ED=Z,UJ=RX,IK=RY,OL=RZ)")

182

183

184     def thread_it(self, func):

185         t = threading.Thread(target=func)

186         t.setDaemon(True)

187         t.start()

188

189     def write(self, txt):

190         self.win_output.insert(END, str(txt+"\n"))

191

192 if __name__ == '__main__':

193     Display()
四、程序打包
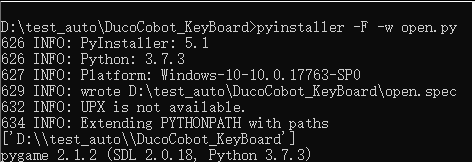
生成open.exe 文件,将其发送给未安装python的人,点击即可使用。
python-GUI键盘小工具的更多相关文章
- Python趣味实用小工具
代码地址如下:http://www.demodashi.com/demo/12918.html python 趣味实用小工具 概述 用python实现的三个趣味实用小工具: 图片转Execl工具 , ...
- Python+Tkinter 密保小工具
上图 代码 核心 编解码方面 Tkinter界面更新 总结 昨天被一同学告知,网上的一个QQ密码库中有我的一条记录,当时我就震惊了,赶紧换了密码.当然了,这件事也给了我一个警示,那就是定期的更换自己的 ...
- 几个可以提高工作效率的Python内置小工具
在这篇文章里,我们将会介绍4个Python解释器自身提供的小工具.这些小工具在笔者的日常工作中经常用到,减少了各种时间的浪费,然而,却很容易被大家忽略.每当有新来的同事看到我这么使用时,都忍不住感叹, ...
- python提效小工具-统计xmind用例数量
问题:做测试的朋友们经常会用到xmind这个工具来梳理测试点或写测试用例,但是xmind8没有自带的统计测试用例,其他版本的xmind有些自带节点数量统计功能,但也也不会累计最终的数量,导致统计测试工 ...
- python tkinter模块小工具界面
代码 #-*-coding:utf-8-*- import os from tkinter import * root=Tk() root.title('小工具') #清空文本框内容 def clea ...
- 纯Python综合图像处理小工具(3)10种滤镜算法
<背景> 滤镜处理是图像处理中一种非常常见的方法.比如photoshop中的滤镜效果,除了自带的滤镜,还扩展了很多第三方的滤镜效果插件,可以对图像做丰富多样的变换:很多手机app实现了实 ...
- 纯Python综合图像处理小工具(1)分通道直方图
平时工作经常需要做些图像分析,需要给图像分通道,计算各个通道的直方图分布特点,这个事儿photoshop也能做,但是用起来不方便,且需要电脑上安装有PS软件,如果用OpenCV, 更是需要在visua ...
- python: 实现sha1小工具
File1: sha1.py File2: sha1.bat ------------------ File1: sha1.py import hashlib import os,sys def Ca ...
- 纯Python综合图像处理小工具(4)自定义像素级处理(剪纸滤镜)
上一节介绍了python PIL库自带的10种滤镜处理,现成的库函数虽然用起来方便,但是对于图像处理的各种实际需求,还需要开发者开发自定义的滤镜算法.本文将给大家介绍如何使用PIL对图像进行自定义 ...
随机推荐
- 安装Zabbix到Ubuntu(APT)
运行环境 系统版本:Ubuntu 16.04.2 LTS 软件版本:Zabbix-4.0.2 硬件要求:无 安装过程 1.安装APT-Zabbix存储库 APT-Zabbix存储库由Zabbix官网提 ...
- veeambackup通过虚拟机还原系统文件操作说明
如何从 VeeamBackup Replication 从备份中提取文件恢复到本地.当我们的服务器中误操作删除了一些文件特别是共享文件,文件被删除后往往都是几个小时或者几天后才被发现.特别是文件服务器 ...
- ML第一周学习小结
最近的学习内容为<Python机器学习基础教程>这本书 从第一章开始,慢慢来,比较快. 一下为我的本周机器学习小结,以及下周的Flag. 本周收获 总结一下本周学习内容: 1.了解到机器学 ...
- .NET C#基础(2):方法修饰符 - 给方法叠buff
0. 文章目的 本文面向有一定.NET C#基础知识的学习者,介绍C#中的方法修饰符的含义和使用以及注意事项. 1. 阅读基础 理解C#基本语法(如方法声明) 理解OOP基本概念(如多 ...
- DAST 黑盒漏洞扫描器 第三篇:无害化
0X01 前言 甲方扫描器其中一个很重要的功能重点,就是无害化,目的是尽量降低业务影响到可接受程度. 做过甲方扫描器,基本上对于反馈都有所熟悉. "我们的服务有大量报错,请问和你们有关么&q ...
- windiws下安装Composer
1.先下载Composer-Setup.exe,下载地址:下载Composer .会自动搜索php.exe的安装路径,如果没有,就手动找到php路径下的php.exe. 2.在PHP目录下,打开php ...
- 6000字Locust入门详解
目录 一.Locust 性能测试 (一). 性能测试工具 主流性能测试工具对比 认识Locust (二) locust 基本用法 1.安装locust 2.编写用例 3. 启动测试 GUI 模式启动 ...
- iOS OC纯代码企业级项目实战之我的云音乐(持续更新))
简介 这是一个使用OC语言,从0使用纯代码方式开发一个iOS平台,接近企业级商业级的项目(我的云音乐),课程包含了基础内容,高级内容,项目封装,项目重构等知识:主要是讲解如何使用系统功能,流行的第三方 ...
- arcgis中栅格矢量计算技巧收藏
编辑 一.计算面积 ( 可以帮我们计算小班面积 )添加 AREA 字段,然后右键点击字段列,然后点击 CALCULATE VALUES; ---> 选择 ADVANCED -->把下 ...
- 这么强?!Erda MySQL Migrator:持续集成的数据库版本控制
为什么要进行数据库版本控制? 现代软件工程逐渐向持续集成.持续交付演进,软件一次性交付了事的场景逐渐无法满足复杂多变的业务需求,"如何高效地进行软件版本控制"成为我们面临的挑战.同 ...