
奥比中光Astra Pro在ROS系统中的使用
奥比中光Astra Pro在ROS系统中的使用
上一次介绍了Astra Pro在ubuntu中的使用,由于Astra Pro使用uvc传输彩色图像,所以当用rqt_image_view窗口
时,看不到彩色图。需要安装libuvc和libuvc_ros。
安装ROS功能包
sudo apt-get install ros-kinetic-astra-camera ros-kinetic-astra-launch
使用命令
roslaunch astra_launch astra.luanch
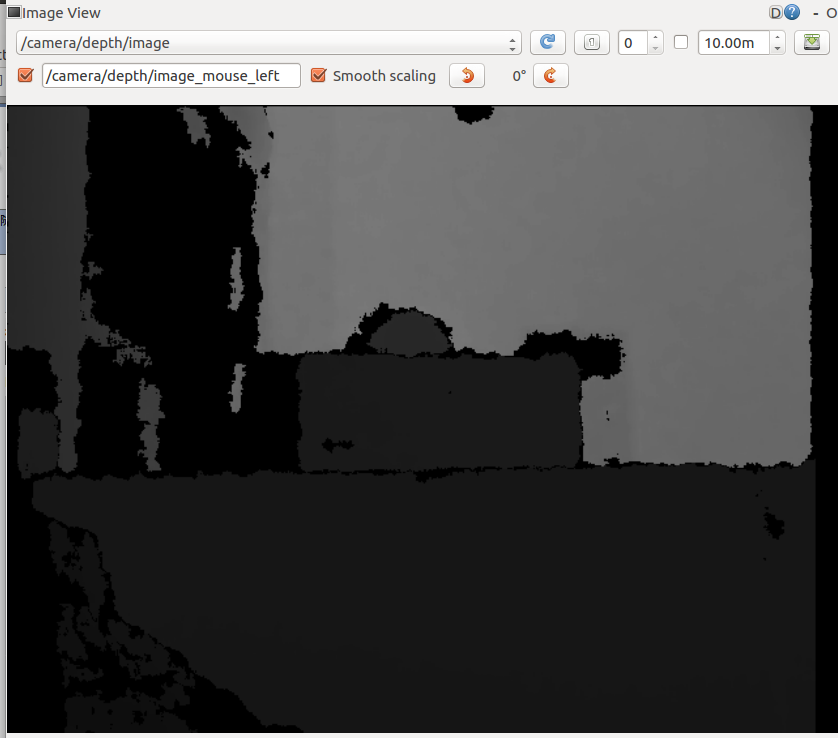
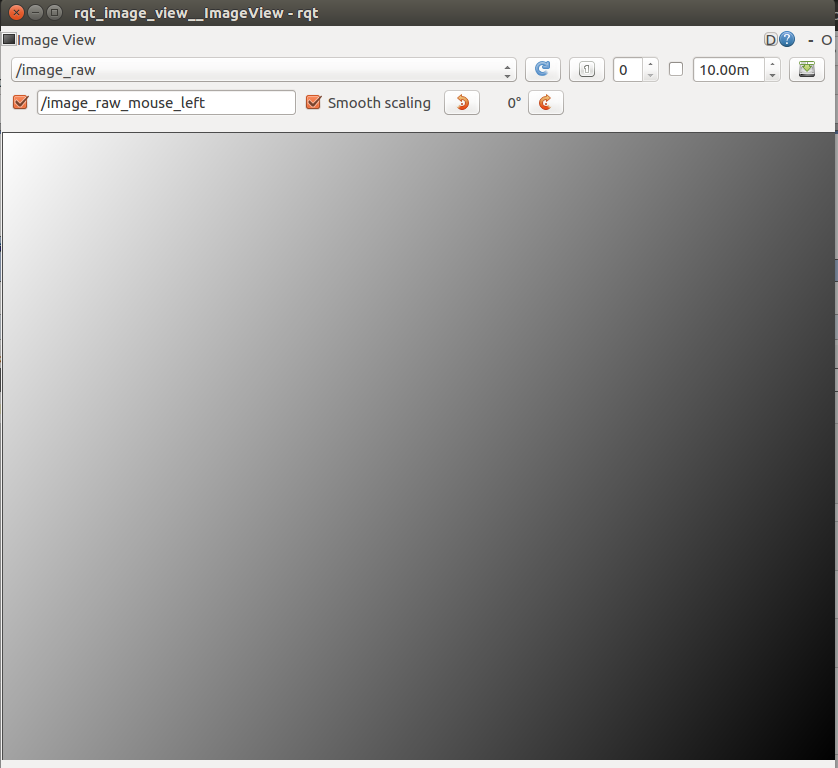
- libuvc的安装
 cd ~

 git clone https://github.com/ktossell/libuvc

 cd libuvc

 mkdir build

 cd build

 cmake ..

 make && sudo make install
- libuvc_ros的安装
  cd ~/catkin_ws/src

  git clone https://github.com/ktossell/libuvc_ros

  cd ..

  catkin_make
- 编译错误及解决办法

提示找不到JpegPkg这个库。
我换回了旧版本的linuvc和libuvc_ros安装包,解决了这个问题。下载地址:
https://i.cnblogs.com/Files.aspx
先安装linuvc,按照上面的命令

安装linuvc_ros,按照上面的命令
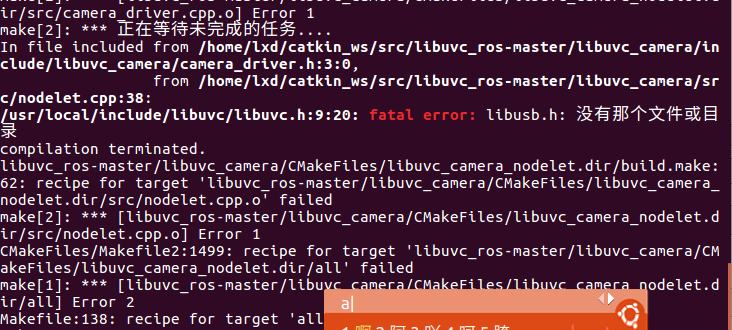
提示找不到头文件,没有libusb.h ,执行命令
sudo cp /usr/include/libusb-1.0/libusb.h /usr/local/include/libuvc/
修改权限
sudo nautilus
修改usr/local/include/libuvc/libuvc.h文件,在libusb.h前面加上libuvc,写好直接复制进去

重新编译,通过

- 测试
启动
roscore
使用rosrun,注意要把ROS工作空间的环境变量添加到当前终端,不然会提示找不到libuvc_camera包
rosrun libuvc_camera camera_node
 当前终端添加

 cd catkin_make

 source devel/setup.bash

 echo $ROS_PACKAGE_PATH

 所有终端

 echo :source/WORKSPACE/devel/setup.bash">>~/.bashrc

 WORKSPACE为工作空间的路径
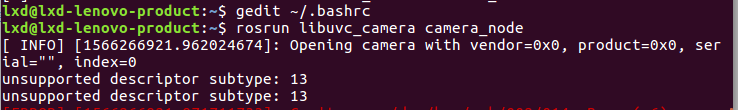
运行
rqt_image_view
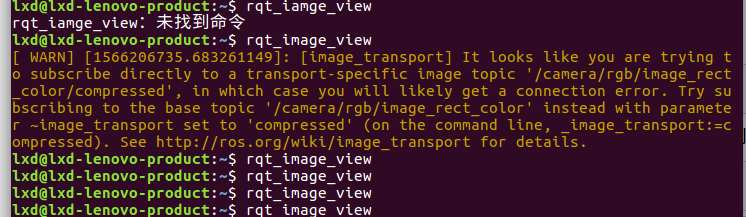
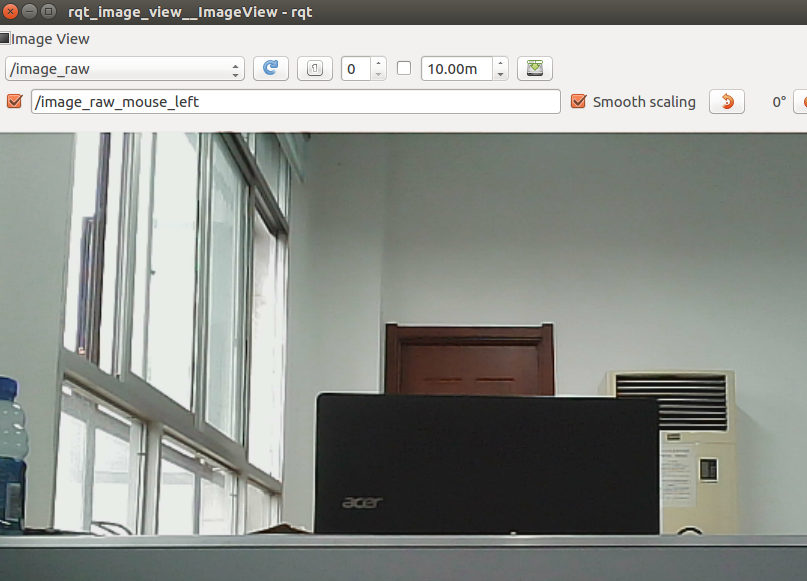
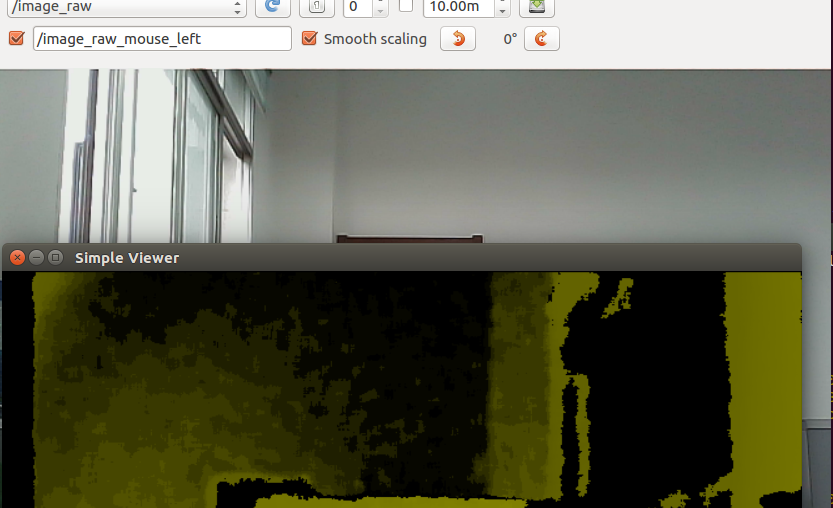
成功!
参考https://blog.csdn.net/zhangrelay/article/details/53515859#commentsedit
https://www.cnblogs.com/li-yao7758258/p/11234864.html
奥比中光Astra Pro在ROS系统中的使用的更多相关文章
- 奥比中光Astra Pro的使用(1)
在ubuntu上的使用 首先下载SDK以及OpenNI安装包,下载地址: 解压两个安装包 切换目录到AstraSDK-Linux下的install目录,并输入命令:sudo sh ./install. ...
- 熟悉ROS系统中的话题
描述:这篇教程主要讲解ROS系统中的话题及rostopic和rqt_plot等命令工具: 1. Setup安装1.1 roscore 首先确保roscore已经启动运行,打开一个新的命令终端,输入如下 ...
- ROS系统python代码测试之rostest
ROS系统中提供了测试框架,可以实现python/c++代码的单元测试,python和C++通过不同的方式实现, 之后的两篇文档分别详细介绍各自的实现步骤,以及测试结果和覆盖率的获取. ROS系统中p ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- ROS学习笔记二:ROS系统架构及概念
本文主要是了解ROS的系统架构.文件夹结构以及工作所需的核心文件. ROS系统架构主要被设计和划分为三部分,每一部分代表一个层级的概念:文件系统级(The filesystem level).计算图级 ...
- 【转载】ROS系统整体架构
目录 1.从文件系统级理解 2.从计算图级理解 3.从开源社区级理解 由于ROS系统的组织架构比较复杂,简单从一个方面来说明很难说清楚.按照ROS官方的说法,我们可以从3个方面来理解ROS系统整体架构 ...
- ROS-2 : ROS系统层级结构
一.ROS文件系统层级 ROS的文件和文件夹按如下层级来组织:
- 奥比中光Orbbec Astra Pro RGBD 3D视觉传感器在ROS(indigo和kinetic)使用说明 rgb depth同时显示
Orbbec Astra Pro传感器在ROS(indigo和kinetic)使用说明 rgb depth同时显示 这款摄像头使用uvc输入彩色信息,需要libuvc和libuvc_ros这样才能在R ...
- 在ROS(indigo)中读取手机GPS用于机器人定位~GPS2BT在ubuntu和window系统下的使用方法~
在ROS(indigo)中读取手机GPS用于机器人定位~GPS2BT在ubuntu和window系统下的使用方法~ 不需要额外购买GPS设备. 将手机GPS数据通过蓝牙传输给计算机使用,当然通过类似方 ...
随机推荐
- 一个原生ajax在jetbrains开发平台的调用方法
这段随笔的记述目的无非是,一个html页面中可能有多段js代码,所以采用外引的方法应该会好一些 function checkfiles() { var xhr = new XMLHttpRequest ...
- 微信小程序let和var以及const有什么区别
在JavaScript中有三种声明变量的方式:var.let.const. var:声明全局变量,换句话理解就是,声明在for循环中的变量,跳出for循环同样可以使用. for(var i=0;i&l ...
- matplotlib 模块
目录 matplotlib 模块 1.条形图 2.直方图 3.折线图 4.散点图+直线图 5.饼图 6. plot 函数参数 7.图像标注参数 matplotlib 模块 1.条形图 import m ...
- qt5-帮助文档的说明
- python查询mysql数据(3)
python查询mysql数据(3) """数据查询""" import pymysql import datetime from pymy ...
- robotframework 找出重复元素
思路 一.把需要进行比较的元素取出来组装成一个list 二.利用python函数,从list中找出重复函数 python函数: from collections import Counter #引入C ...
- C# 时间格式转换
DateTime dd =DateTime.Parse(temp[0]); string aa = dd.ToShortDateString();
- 2018 计蒜之道-初赛 第一场 A-百度无人车
百度一共制造了 nn 辆无人车,其中第 ii 辆车的重量为 a_i\ \mathrm{kg}ai kg. 由于车辆过重会增大轮胎的磨损程度,现在要给这 nn 辆车减轻重量.每将一辆车减轻 1\ \m ...
- 【UTR #3】量子破碎
一道有趣的题. 看到按位的矩阵运算,如果对FWT比较熟悉的话,会比较容易地想到. 这种形式也就FWT等转移里面有吧--就算有其他的也难构造出来. 然而FWT的矩阵并不是酉矩阵(也就是满足 \(AA^T ...
- 文章翻译:ABP如何在EF core中添加数据过滤器
原文地址:https://aspnetboilerplate.com/Pages/Documents/Articles%5CHow-To%5Cadd-custom-data-filter-ef-cor ...