
ROS2学习之旅(13)——创建ROS2 功能包
一个功能包可以被认为是ROS2代码的容器。如果希望能够管理代码或与他人共享代码,那么需要将其组织在一个包中。通过包,可以发布ROS2工作,并允许其他人轻松地构建和使用它。
在ROS2中,创建功能包使用ament作为其构建系统,colcon作为其编译工具。可以使用CMake或Python来创建包,都是官方支持的,不过也存在其他构建类型,本文仅针对CMake,即采用C++编写程序进行讨论。
1.什么组成了ROS2功能包
ROS2 CMake包的最低要求内容为:
package.xml包含关于包的元信息的文件CMakeLists.txt描述如何在包中编译代码
最简单的包可能有如下的文件结构:
my_package/

     CMakeLists.txt

     package.xml
2.工作空间中的包
一个工作空间可以包含任意多个包,每个包都在自己的文件夹中。同样也可以在一个工作空间中拥有不同构建类型的包(CMake, Python等)。不能有嵌套包,即包里有包。
最好的工程经验是在工作空间中有一个src文件夹,并在其中创建包。这保持了顶层工作空间的“干净”。
一个简单的工作空间可能是这样的:
workspace_folder/

    src/

      package_1/

          CMakeLists.txt

          package.xml

      package_2/

          setup.py

          package.xml

          resource/package_2

      ...

      package_n/

          CMakeLists.txt

          package.xml
3.创建一个功能包
首先,确定ROS2环境已经配置好,如果未配置,可以参考:ROS2环境配置
然后,建立dev_ws工作空间,可以参考:ROS2工作空间建立
确保终端位于src目录下:
cd ~/dev_ws/src
ROS2中创建一个新的功能包的语法为:
ros2 pkg create --build-type ament_cmake <package_name>
在本文中,将使用可选参数——node-name,它将在包中创建一个简单的Hello World类型的可执行文件。在终端中输入如下命令:
ros2 pkg create --build-type ament_cmake --node-name my_node my_package
现在在工作空间的src目录中有一个名为my_package的新文件夹。
运行该命令后,终端将返回消息:
going to create a new package

package name: my_package

destination directory: /home/**/dev_ws/src

package format: 3

version: 0.0.0

description: TODO: Package description

maintainer: ['** <**@todo.todo>']

licenses: ['TODO: License declaration']

build type: ament_cmake

dependencies: []

node_name: my_node

creating folder ./my_package

creating ./my_package/package.xml

creating source and include folder

creating folder ./my_package/src

creating folder ./my_package/include/my_package

creating ./my_package/CMakeLists.txt

creating ./my_package/src/my_node.cpp
可以看到新包自动生成的文件。
4.编译功能包
将包放到工作空间中特别有价值,因为可以通过在工作空间的根目录中运行colcon build来一次编译多个包。否则,将不得不单独编译每个包。
返回工作空间的根目录:
cd ~/dev_ws
现在编译功能包:
colcon build
当工作空间中有许多包时,colcon build可能需要很长时间,这是可以只编译某个包。
当只编译my_package时,可以执行:
colcon build --packages-select my_package
5.soure setup文件
要使用新的包和可执行文件,首先打开一个新的终端并source ROS2的安装空间。
然后,在dev_ws目录中,运行以下命令来source工作空间:
. install/setup.bash
现在工作空间已经添加到环境中,可以使用新包中的可执行文件。
6.使用功能包
为了运行刚刚创建的my_node节点,在终端执行:
ros2 run my_package my_node
此时终端输出:
hello world my_package package
7.查看包的内容
在dev_ws/src/my_package中,会看到ros2 pkg create自动生成的文件和文件夹:
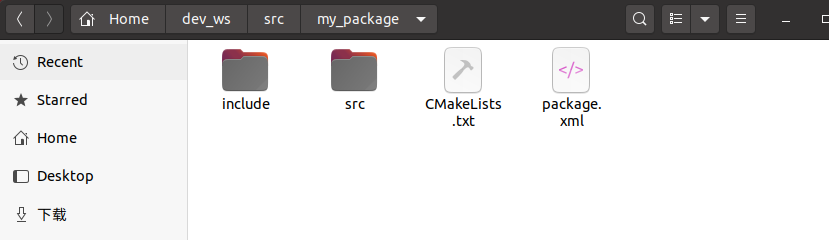
其中,my_node.cpp在src目录中。所有自定义的C++节点都存放在src中。
8.定制package.xml
在创建包之后的返回消息中,包括description、license和TODO说明。这是因为描述和许可声明并不是自动设置的,但是想要发布包,它们是必需的,可能还需要填写maintainer字段。
在dev_ws/src/my_package目录下,打开package.xml文件:
 1<?xml version="1.0"?>

 2<?xml-model

 3   href="http://download.ros.org/schema/package_format3.xsd"

 4   schematypens="http://www.w3.org/2001/XMLSchema"?>

 5<package format="3">

 6 <name>my_package</name>

 7 <version>0.0.0</version>

 8 <description>TODO: Package description</description>

 9 <maintainer email="user@todo.todo">user</maintainer>

10 <license>TODO: License declaration</license>

11

12 <buildtool_depend>ament_cmake</buildtool_depend>

13

14 <test_depend>ament_lint_auto</test_depend>

15 <test_depend>ament_lint_common</test_depend>

16

17 <export>

18   <build_type>ament_cmake</build_type>

19 </export>

20</package>
在第9行输入姓名和电子邮件,然后,编辑第8行上的描述,以总结包的功能:
<description>Beginner client libraries tutorials practice package</description>
然后,在第10行更新license。
因为这个包仅用于练习,所以使用任何许可证都是安全的。这里使用Apache License 2.0:
<license>Apache License 2.0</license>
不要忘记保存。
在license标记下面,看到一些以_depend结尾的标记名称。在这里,package.xml将列出对其他包的依赖关系,让colcon进行搜索。my_package很简单,没有任何依赖项。
9.总结
现在已经创建了一个包来组织代码,并使其易于他人使用。
包被自动填充了必要的文件,然后使用colcon来构建它,这样就可以在本地环境中使用它的可执行文件。
如果给您带来帮助,希望能给点个关注,以后还会陆续更新有关机器人的内容,点个关注不迷路~欢迎大家一起交流学习。
都看到这了,点个推荐再走吧~
未经允许,禁止转载。
ROS2学习之旅(13)——创建ROS2 功能包的更多相关文章
- ROS2学习之旅(4)——理解ROS2 Graph中的节点
ROS(2)图(ROS(2) graph)是一个同时处理数据的基于ROS2元素的网络,它包含了所有的可执行文件以及它们之间的连接.图中的基本元素包括:节点(nodes).话题(topics).服务(s ...
- ROS_Kinetic_24 使用catkin_create_qt_pkg快速创建qt-ros功能包
使用catkin_create_qt_pkg快速创建qt-ros功能包 参考网址: qt_create:http://wiki.ros.org/qt_create qt_ros:https://git ...
- ROS2学习之旅(12)——创建工作空间
workspace(工作空间)是包含ROS2 packages(包)的文件夹.在使用ROS 2之前,有必要在终端中source一下ROS 2的安装工作区,这样就可以在该终端中使用ROS 2的软件包. ...
- ROS2学习之旅(21)——创建一个动作服务和客户节点(C++)
动作是ROS中的一种异步通信形式,动作客户端向动作服务器发送目标请求,目标服务器向操作客户端发送目标反馈和结果.本文基于前一篇自定义动作博文. 1.创建一个action_turtorials_cpp包 ...
- ROS2学习之旅(20)——创建一个动作消息
本文用来自定义一个动作消息类型. 以下命令用来创建一个工作空间并建立一个功能包: mkdir -p action_ws/src cd action_ws/src ros2 pkg create act ...
- ROS2学习之旅(14)——编写简单的发布者和订阅者(C++)
节点是通过ROS Graph进行通信的可执行进程.在本文中,节点将通过话题以字符串消息的形式相互传递信息.这里使用的例子是一个简单的"talker"和"listener& ...
- ROS2学习之旅(15)——编写简单的服务和客户节点(C++)
当节点使用服务进行通信时,发送数据请求的节点称为客户节点,响应请求的节点称为服务节点.请求和响应的结构由.srv文件决定. 本文的例子是一个简单的整数加法系统:一个节点请求两个整数的和,另一个节点响应 ...
- ROS2学习之旅(1)——初识ROS2
本系列用来记录ROS2的学习过程,有错误或者不合理的地方请大家指正.由于博主具有ROS1的学习经历,会添加一些与ROS1的一些对比,当然这对于ROS2本身的学习内容没有丝毫影响,欢迎大家积极与我在评论 ...
- 创建ROS功能包(四)
为了方便直接用ROS的create-pkg命令行工具 roscreate-pkg chapter2_tutorials std_msgs rospy roscpp std_msgs 包含了常见的消息类 ...
随机推荐
- docker中ubuntu源更新慢加速 换为国内源 Debian10源
本来以为是Ubuntu打包的镜像,换了阿里源老是报错100公钥不可用,结果发现是Debian的操作系统,换位Debian的操作系统打包的,换位Debian的源即可 #源如果使用错误也会报错,没有Deb ...
- 在Docker中安装MongoDB
在Docker中安装MongoDB docker run -p 27017:27017 -v /data/mongodb:/data/db --name mongodb -d mongo --auth ...
- Git如何下载clone指定的tag
Git如何下载clone指定的tag 如上图,我想下载Tags标签为solution-4 的代码,如何处理呢? 命令如下: git clone --branch solution-4 git@gith ...
- Docker学习(2) 安装
1 在Ubanru中安装 简单安装: 2 windows安装docker 3 OS X 安装docker
- windows使用attrib来简单隐藏文件
效果如下: 详细命令说明: ATTRIB [+R | -R] [+A | -A] [+S | -S] [+H | -H] [+O | -O] [+I | -I] [+X | -X] [+P | -P] ...
- 激光雷达Lidar Architecture and Lidar Design(上)
激光雷达Lidar Architecture and Lidar Design(上) 介绍 激光雷达结构: 基本条件 构型和基本布置 激光雷达设计: 基本思想和基本原则 总结 介绍 激光雷达结构是激光 ...
- 5G和AI机器人平台
5G和AI机器人平台 Qualcomm Launches 5G and AI Robotics Platform 高通技术公司(Qualcomm Technologies)周三推出了一款高级5G和人工 ...
- .Net Redis实战指南——常用命令
本问主要介绍rabbitmqctl工具的常用命令. vhost 一个RabbitMQ服务器可以创建多个虚拟的消息服务器,称之为虚拟主机(virtual host),简称为vhost.vhost之间是绝 ...
- 【NX二次开发】Block UI 线型
属性说明 常规 类型 描述 BlockID String 控件ID Enable Logical 是否可操作 Group Logical ...
- 如何使用perf进行程序分析
1.安装. sudo apt-get install linux-tools 如果提示没有可安装候选.请输入: sudo apt-get install linux-perf-version 其中ve ...