
ROS基础-基本概念和简单工具(1)
1、什么是ROS?
Robot operating System ,简单说机器人操作系统,弱耦合的分布式进程框架,通过进程间的消息传递和管理。实现硬件抽象和设备控制。
2、节点(node)
- node 是ROS的核心实体。
- 一段ROS程序
- 使用ROS的中间件进行通信
- 节点之间可以独立的启动和停止
3、和节点相关的概念
- message
- topic
- roscore :
- 有且只有一个roscore 可以运行
- 必须首先启动roscore
- 负责调度通信
- 发布器节点和roscore通信(如初始化一个topic)
- publisher、subscriber
4、工具
catkin_create_pkg: 创建一个package
catkin_make: 编译ROS程序
rosrun: 运行ros程序
rostopic: 主题有关的命令
rostopic list ; rostopic hz topic1; rostopic bw topic1; rostopic info topic1; rostopic echo topic1
rosnode list : 产看运行的节点列表
roslaunch : 通过编辑.launch 的文件自动启动多个节点
rosbag : 对话题数据的记录和回放
rosbag record topic1
rosbag play name1.bag
rqt_plot: 对结果的可视化
5、常用工具详细介绍
catkin_create_pkg:
catkin_create_pkg [packageNmae] [依赖项]

依赖项: roscpp: 使用c++编译器,兼容c++接口; std_msgs: ros预定义的数据类型

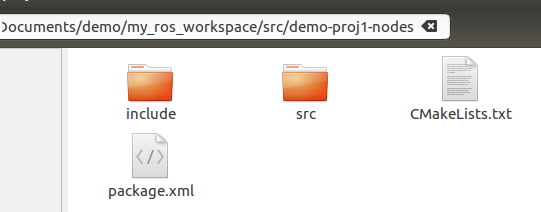
catkin_make:
package.xml : 组织ROS程序包,命名程序包名称、依赖项
<name></name>
<build_depend></build_depend>
<run_depend></run_depend>

CMakeLists.txt : 一个简单示例如下
cmake_minimum_required(VERSION 2.8.3)

project(demo-proj1-nodes) # package name

find_package(catkin REQUIRED COMPONENTS

    roscpp

    std_msgs

)

catkin_package(

#  INCLUDE_DIRS include

#  LIBRARIES my_minimal_nodes

#  CATKIN_DEPENDS roscpp std-msgs

#  DEPENDS system_lib

)

include_directories(

 include ${catkin_INCLUDE_DIRS}

)

add_executable(my_minimal_publisher src/minimal_publisher.cpp)

add_executable(my_minimal_publisher2 src/sleep_minimal_publisher.cpp)

target_link_libraries(my_minimal_publisher

   ${catkin_LIBRARIES}

)

target_link_libraries(my_minimal_publisher2

   ${catkin_LIBRARIES}

)
编译命令:catkin_make
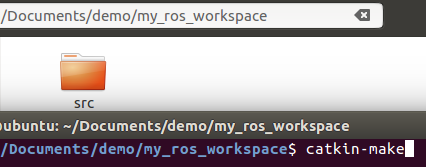
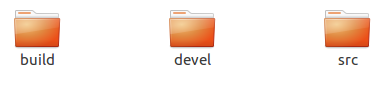
编译后会有,devel 和build 两个文件夹
rosrun:
首先使用添加环境变量: source ./devel/setup.bash
rosrun [package-name] [可运行程序名称]
rqt_graph:
图形展示拓扑图。

roslaunch:
批量启动节点,需要编写 .launch的启动文件, 简单示例如下:
在package 目录下,创建 launch 目录,并在其中创建 .launch 文件:
<launch>

    <node name="publisher" pkg="my_minimal_nodes" type="my_minimal_publisher2"/>

    <node name="subscriber" pkg="my_minimal_nodes" type="my_minimal_psubscriber"/>

</launch>
运行命令: roslaunch [package name] [.launch]
catkin_simple:
简化和规范 CMakeLists.txt
https://github.com/wsnewman/learning_ros_external_packages

打开~/.bashrc 在末尾添加,alias cs_create_pkg='~/path/cs_create_pkg.py'
之后可以使用命令: cs_create_pkg [package name] [依赖] 创建ros包
将catkin_simple 复制到你的程序包同级的目录中,如下,之后可以使用 catkin_make 编译。
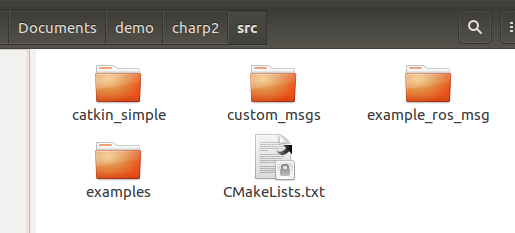
catkin_simple 也可以从该地址中获得,一些详细使用方法也在其中https://github.com/catkin/catkin_simple
ROS基础-基本概念和简单工具(1)的更多相关文章
- java基础之JDBC三:简单工具类的提取及应用
简单工具类: public class JDBCSimpleUtils { /** * 私有构造方法 */ private JDBCSimpleUtils() { } /** * 驱动 */ publ ...
- ROS_Kinetic_20 ROS基础补充
ROS_Kinetic_20 ROS基础补充 1 手动创建ROS功能包 参考官网:http://wiki.ros.org/cn/ROS/Tutorials/Creating%20a%20Package ...
- ROS_Kinetic_09 ROS基础内容(四)
ROS_Kinetic_09 ROS基础内容(四) 参考网址: http://wiki.ros.org/cn/ROS/Tutorials/UsingRosEd http://wiki.ros.org/ ...
- ROS_Kinetic_05 ROS基础内容(二)
ROS_Kinetic_05 ROS基础内容(二) 1. ROS节点node 官网教程:http://wiki.ros.org/cn/ROS/Tutorials/UnderstandingNodes ...
- ROS_Kinetic_04 ROS基础内容(一)
ROS_Kinetic_04 ROS基础内容(一) 在开始基础内容之前,假定您已经完成了ROS kinetic版本的安装, 如果没有请参考ROS kinetic安装说明. 1. 环境变量 在使用ROS ...
- Linux磁盘概念及其管理工具fdisk
Linux磁盘概念及其管理工具fdisk [日期:2016-08-27] 来源:Linux社区 作者:chawan [字体:大 中 小] 引言:冯诺依曼体系中的数据存储器就是我们常说的磁盘或硬盘 ...
- 超简单工具puer——“低碳”的前后端分离开发
本文由作者郑海波授权网易云社区发布. 前几天,跟一同事(MIHTool作者)讨教了一下开发调试工具.其实个人觉得相较于定制一个类似MIHTool的Hybrid App容器,基于长连的B/S架构的工具其 ...
- DotNetty关键概念及简单示例(基于NET5)
DotNetty关键概念及简单示例(基于NET5) 目录 DotNetty关键概念及简单示例(基于NET5) 1.DotNetty 设计的关键 1.1 核心组件 1.1.1 Channel 1.1.2 ...
- Bootstrap<基础十> 响应式实用工具
Bootstrap 提供了一些辅助类,以便更快地实现对移动设备友好的开发.这些可以通过媒体查询结合大型.小型和中型设备,实现内容对设备的显示和隐藏. 需要谨慎使用这些工具,避免在同一个站点创建完全不同 ...
随机推荐
- 东拼西凑完成一个“前端框架”(4) - Tabs页
目录 东拼西凑完成一个后台 "前端框架" (1) - 布局 东拼西凑完成一个后台 "前端框架" (2) - 字体图标 东拼西凑完成一个"前端框架&q ...
- mysql数据库密码的修改与恢复
一.mysql密码的修改与恢复 1.修改密码 mysqladmin -u root -p123 password 456 数据库内修改 method.first: update mysql.user ...
- hdu 2586 How far away?(LCA模板题+离线tarjan算法)
How far away ? Time Limit: 2000/1000 MS (Java/Others) Memory Limit: 32768/32768 K (Java/Others)To ...
- 运用Java调用Kettle Job和Trans(带参数)
1.首先创建一个kettle trans 2.对表输入进行编辑 ${dateNow}为要传入的参数. 3.代码编写 首先需要把包导入 import org.pentaho.di.core.Kettle ...
- 数组知识总结(js)
js数组知识注意点: 声明空数组时,和c语言中的不同 js c var arr=[ ] //合法,声明一个空数组,数组长度为0; int a[];//错误因为在c中声明一个数组不仅要指定类型还要指定数 ...
- Redis基础知识、命令以及java操作Redis
1 nosql的概念 sql:操作(关系型)数据库的标准查询语言 关系型数据库(rdbms):以关系(由行和列组成的二维表)模型为核心数据库,有表的储存系统.(mysql.oracle.sqlserv ...
- Spring Boot 异常处理静止trace
概述 在spring boot 2.2 中 默认状态为status 999 private void addStatus(Map<String, Object> errorAttribut ...
- CURL命令学习一
每天学习一点点.... 直接获取页面数据: curl http://www.xxx.com/[可以指定具体的路径获取某个文件] 用户名(密码): curl -u username http://www ...
- MySql 更新死锁问题 Deadlock found when trying to get lock; try restarting transaction
文章导航-readme MySql 更新死锁问题 Deadlock found when trying to get lock; try restarting transaction 1.场景 //t ...
- WPF应用中对WindowsFormHost内容进行裁剪
问题1: WPF中在使用WindowsFormsHost调用WinFrom控件时,若在WindowsFormsHost上层添加了WPF控件,该控件不会显示出来. <Grid> <W ...