
论文阅读LR LIO-SAM
Abstract
紧耦合lidar inertial里程计, 用smoothing和mapping.
1. Introduction
紧耦合lidar-inertial里程计.
- 紧耦合的lidar inertial里程计框架
2. Related work
一般都是用ICP或者是GICP.
在LOAM[1], IMU被引入来de-skew lidar scan, 然后给移动一个先验做scan-匹配.
在[15], 预积分IMU测量被用来 de-skew 点云.
一个robocentric lidar-inertial 状态估计器, R-LINS[16] , 用error-state KF.
LIOM只能 0.6 倍实时
3. LiDAR Inertial Odometry via SAM
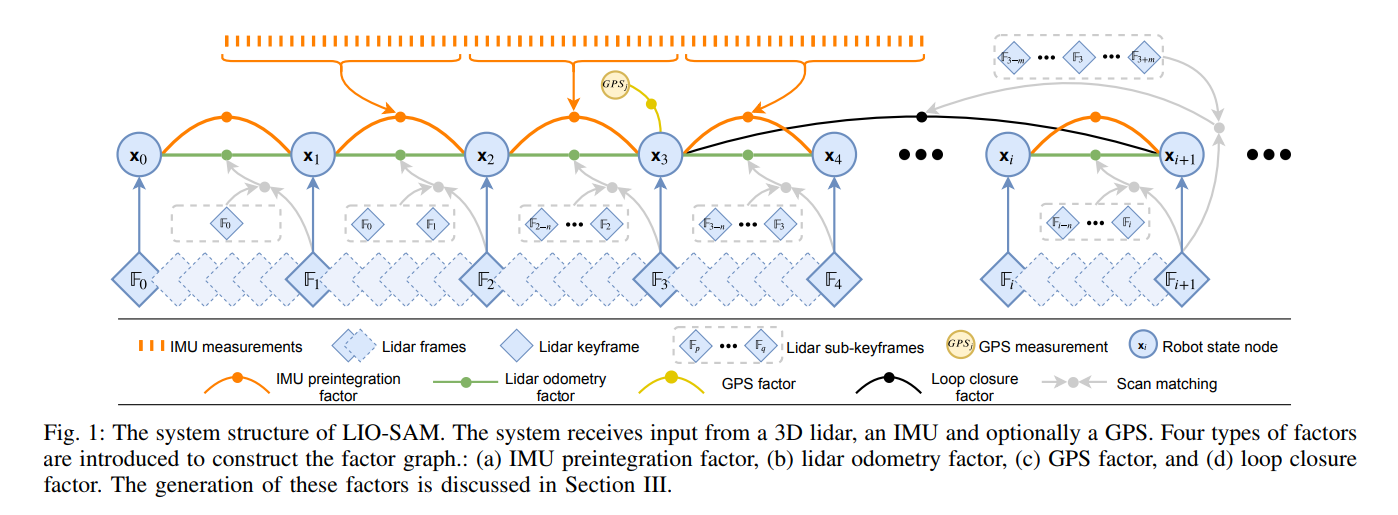
A. System Overview
状态是:
\]
B. IMU Preintegration Factor
角速度, 加速度的测量:
\hat{\boldsymbol{\omega}}_{t}=\boldsymbol{\omega}_{t}+\mathbf{b}_{t}^{\boldsymbol{\omega}}+\mathbf{n}_{t}^{\boldsymbol{\omega}} \\
\hat{\mathbf{a}}_{t}=\mathbf{R}_{t}^{\mathbf{B W}}\left(\mathbf{a}_{t}-\mathbf{g}\right)+\mathbf{b}_{t}^{\mathbf{a}}+\mathbf{n}_{t}^{\mathbf{a}},
\end{array}
\]
这里 \(\hat{\omega}_t\) 和 \(\hat{a}_t\) 是 raw 测量在 \(B\) 系.
速度, 位置和旋转在 \(t+\Delta t\)时刻如下:
\mathbf{v}_{t+\Delta t}=\mathbf{v}_{t}+\mathbf{g} \Delta t+\mathbf{R}_{t}\left(\hat{\mathbf{a}}_{t}-\mathbf{b}_{t}^{\mathbf{a}}-\mathbf{n}_{t}^{\mathbf{a}}\right) \Delta t \\
\mathbf{p}_{t+\Delta t}=\mathbf{p}_{t}+\mathbf{v}_{t} \Delta t+\frac{1}{2} \mathbf{g} \Delta t^{2} \\
&+\frac{1}{2} \mathbf{R}_{t}\left(\hat{\mathbf{a}}_{t}-\mathbf{b}_{t}^{\mathbf{a}}-\mathbf{n}_{t}^{\mathbf{a}}\right) \Delta t^{2} \\
\mathbf{R}_{t+\Delta t}=\mathbf{R}_{t} \exp \left(\left(\hat{\boldsymbol{\omega}}_{t}-\mathbf{b}_{t}^{\omega}-\mathbf{n}_{t}^{\omega}\right) \Delta t\right)
\end{aligned}
\]
这里 \(R_t = R_t^{WB} = R_t^{{BW}^T}\). 这里我们假设 角速度 和 加速度 的\(B\) 保持不变.
C. LiDAR Odometry Factor
当一个新的scan到达时, 我们先做特征提取. Edge / planar 特征被提取来估计局部点的roughness. 有大的 roughness值的实被分类为edge, 值小的就是planar特征.
1. Sub-keyframes for voxel map
2. Scan-matching
3. Relative transform
edge点和平面点对应如下:
\mathbf{d}_{e_{k}}=\frac{\left|\left(\mathbf{p}_{i+1, k}^{e}-\mathbf{p}_{i, u}^{e}\right) \times\left(\mathbf{p}_{i+1, k}^{e}-\mathbf{p}_{i, v}^{e}\right)\right|}{\left|\mathbf{p}_{i, u}^{e}-\mathbf{p}_{i, v}^{e}\right|} \\
\mathbf{d}_{p_{k}}=\frac{\left(\mathbf{p}_{i, u}^{p}-\mathbf{p}_{i, v}^{p}\right) \times\left(\mathbf{p}_{i, u}^{p}-\mathbf{p}_{i, w}^{p}\right) \mid}{\left|\left(\mathbf{p}_{i, u}^{p}-\mathbf{p}_{i, v}^{p}\right) \times\left(\mathbf{p}_{i, u}^{p}-\mathbf{p}_{i, w}^{p}\right)\right|}
\end{array}
\]
D. GPS Factor
当收到GPS测量的时候, 我会先转换到局部笛卡尔坐标系.
一般我们只有在估计的位置协方差大于接受的GPS位置协方差的时候才加入 GPS factor.
E. Loop Closure Factor
...
4. Experiments
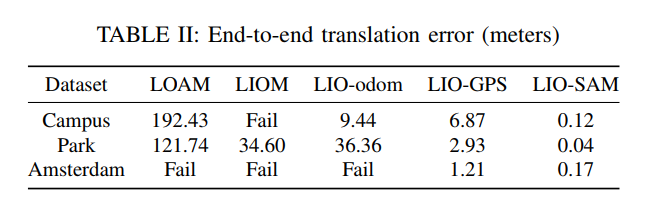
我们比较了LIO-SAM, LOAM和LIOM. LIO-SAM和LOAM是专注在实时的输出, 而LIOM是有无限的时间处理的.
A. Rotation Dataset
遇到的最大的旋转速度是 133.7°/s.
B. Walking Dataset
LIOM只跑了0.56x的实时.
C. Campus Dataset
D. Park Dataset
...
E. Amsterdam Dataset
....
F. Benchmarking Results
...
5. Conclusions and Discussion
没啥.
论文阅读LR LIO-SAM的更多相关文章
- 论文阅读 | FoveaBox: Beyond Anchor-based Object Detector
论文阅读——FoveaBox: Beyond Anchor-based Object Detector 概述 这是一篇ArXiv 2019的文章,作者提出了一种新的anchor-free的目标检测框架 ...
- [论文阅读]阿里DIN深度兴趣网络之总体解读
[论文阅读]阿里DIN深度兴趣网络之总体解读 目录 [论文阅读]阿里DIN深度兴趣网络之总体解读 0x00 摘要 0x01 论文概要 1.1 概括 1.2 文章信息 1.3 核心观点 1.4 名词解释 ...
- 论文阅读(Xiang Bai——【PAMI2017】An End-to-End Trainable Neural Network for Image-based Sequence Recognition and Its Application to Scene Text Recognition)
白翔的CRNN论文阅读 1. 论文题目 Xiang Bai--[PAMI2017]An End-to-End Trainable Neural Network for Image-based Seq ...
- BITED数学建模七日谈之三:怎样进行论文阅读
前两天,我和大家谈了如何阅读教材和备战数模比赛应该积累的内容,本文进入到数学建模七日谈第三天:怎样进行论文阅读. 大家也许看过大量的数学模型的书籍,学过很多相关的课程,但是若没有真刀真枪地看过论文,进 ...
- 论文阅读笔记 - YARN : Architecture of Next Generation Apache Hadoop MapReduceFramework
作者:刘旭晖 Raymond 转载请注明出处 Email:colorant at 163.com BLOG:http://blog.csdn.net/colorant/ 更多论文阅读笔记 http:/ ...
- 论文阅读笔记 - Mesos: A Platform for Fine-Grained ResourceSharing in the Data Center
作者:刘旭晖 Raymond 转载请注明出处 Email:colorant at 163.com BLOG:http://blog.csdn.net/colorant/ 更多论文阅读笔记 http:/ ...
- Deep Reinforcement Learning for Dialogue Generation 论文阅读
本文来自李纪为博士的论文 Deep Reinforcement Learning for Dialogue Generation. 1,概述 当前在闲聊机器人中的主要技术框架都是seq2seq模型.但 ...
- 论文阅读笔记 Word Embeddings A Survey
论文阅读笔记 Word Embeddings A Survey 收获 Word Embedding 的定义 dense, distributed, fixed-length word vectors, ...
- 论文阅读笔记六:FCN:Fully Convolutional Networks for Semantic Segmentation(CVPR2015)
今天来看一看一个比较经典的语义分割网络,那就是FCN,全称如题,原英文论文网址:https://people.eecs.berkeley.edu/~jonlong/long_shelhamer_fcn ...
随机推荐
- 趣文分享:C 语言和 C++、C# 的区别在什么地方?
任务: 把大象放到冰箱里.
- 【对不起】我并不是真的会用spring
19年12月4日,为了测试另外一个部门的服务在注册到这边zk后能否拿到dubbo代理,在controller草草写了一个http服务请求之,发现所有的dubbo接口都没有被注入代理,排查许久之后,发现 ...
- SpringCloud 源码系列(1)—— 注册中心 Eureka(上)
Eureka 是 Netflix 公司开源的一个服务注册与发现的组件,和其他 Netflix 公司的服务组件(例如负载均衡.熔断器.网关等)一起,被 Spring Cloud 整合为 Spring C ...
- day6(短信验证接口)
1.注册容联云账号 1.1注册账号 https://www.yuntongxun.com/user/login 1.2登录即可看到开发者账号信息 1.3 添加测试账号 2.使用容联云发送代码测试 ' ...
- python MD5加密和flask-generate_password_hash
实际开发过程中,有些数据是需要加密保存或者处理的,为了就是为了保证源数据的安全性.那么MD5加密作为一种简单有效的非对称加密方式在日常开发过程中也经常的被使用到.下面就来介绍下MD5算法: 1. * ...
- 转:关于Python中的lambda,这篇阅读量10万+的文章可能是你见过的最完整的讲解
lambda是Python编程语言中使用频率较高的一个关键字.那么,什么是lambda?它有哪些用法?网上的文章汗牛充栋,可是把这个讲透的文章却不多.这里,我们通过阅读各方资料,总结了关于Python ...
- PyQt开发实战: 利用QToolBox开发的桌面工具箱
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 一.引言 toolBox工具箱是一个容器部件,对应类为QToolBox,在其内有一列从上到下顺序排列 ...
- PyQt编程实战:画出QScrollArea的scrollAreaWidgetContents内容部署层的范围矩形
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 一.引言 在<PyQt(Python+Qt)学习随笔:QScrollArea滚动区域详解> ...
- PyQt(Python+Qt)学习随笔:QListView的uniformItemSizes属性
老猿Python博文目录 专栏:使用PyQt开发图形界面Python应用 老猿Python博客地址 QListView的uniformItemSizes属性用于控制视图中所有项是否具有相同大小,只有在 ...
- 第 6篇 Scrum 冲刺博客
一.站立式会议 1.站立式会议照片 2.昨天已完成的工作 完成了在数据库中对商品信息的查询 职工管理页面 3.今天计划完成的工作 完成对商品信息的分析 计划分析并编写职工信息模块代码 4.工作中遇到的 ...