
BRISK: Binary Robust Invariant Scalable Keypoints

void BriskScaleSpace::constructPyramid(const cv::Mat& image){

    // set correct size:

    pyramid_.clear();

    // fill the pyramid:

    pyramid_.push_back(BriskLayer(image.clone()));

    if(layers_>){

        pyramid_.push_back(BriskLayer(pyramid_.back(),BriskLayer::CommonParams::TWOTHIRDSAMPLE));

    }

    const int octaves2=layers_;

    for(uint8_t i=; i<octaves2; i+=){

        pyramid_.push_back(BriskLayer(pyramid_[i-],BriskLayer::CommonParams::HALFSAMPLE));

        pyramid_.push_back(BriskLayer(pyramid_[i-],BriskLayer::CommonParams::HALFSAMPLE));

    }

}
 __inline__ bool BriskScaleSpace::isMax2D(const uint8_t layer,

         const int x_layer, const int y_layer){

     const cv::Mat& scores = pyramid_[layer].scores();

     const int scorescols = scores.cols;

     uchar* data=scores.data + y_layer*scorescols + x_layer;

     // decision tree:

     const uchar center = (*data);

     data--;

     const uchar s_10=*data;  //

     if(center<s_10) return false;

     data+=;

     const uchar s10=*data;    //

     if(center<s10) return false;

     data-=(scorescols+);

     const uchar s0_1=*data;    //

     if(center<s0_1) return false;

     data+=*scorescols;

     const uchar s01=*data;    //

     if(center<s01) return false;

     data--;

     const uchar s_11=*data;    //

     if(center<s_11) return false;

     data+=;

     const uchar s11=*data;    //

     if(center<s11) return false;

     data-=*scorescols;

     const uchar s1_1=*data;    //

     if(center<s1_1) return false;

     data-=;

     const uchar s_1_1=*data;//

     if(center<s_1_1) return false;

     /*8   3   7

       1   0   2

       5   4   6*/

     // reject neighbor maxima

     std::vector<int> delta;

     // put together a list of 2d-offsets to where the maximum is also reached

     if(center==s_1_1) { //

         delta.push_back(-);

         delta.push_back(-);

     }

     if(center==s0_1) {    //

         delta.push_back();

         delta.push_back(-);

     }

     if(center==s1_1) {    //

         delta.push_back();

         delta.push_back(-);

     }

     if(center==s_10) {    //

         delta.push_back(-);

         delta.push_back();

     }

     if(center==s10) {    //

         delta.push_back();

         delta.push_back();

     }

     if(center==s_11) {    //

         delta.push_back(-);

         delta.push_back();

     }

     if(center==s01) {    //

         delta.push_back();

         delta.push_back();

     }

     if(center==s11) {    //

         delta.push_back();

         delta.push_back();

     }

     const unsigned int deltasize=delta.size();

     if(deltasize!=){

         // in this case, we have to analyze the situation more carefully:

         // the values are gaussian blurred and then we really decide

         data=scores.data + y_layer*scorescols + x_layer;

         int smoothedcenter=*center+*(s_10+s10+s0_1+s01)+s_1_1+s1_1+s_11+s11;

         for(unsigned int i=; i<deltasize;i+=){

             //这里把左上角作为中心点进行平滑不知道是何意?

             data=scores.data + (y_layer-+delta[i+])*scorescols + x_layer+delta[i]-;

             int othercenter=*data;

             data++;

             othercenter+=*(*data);

             data++;

             othercenter+=*data;

             data+=scorescols;

             othercenter+=*(*data);

             data--;

             othercenter+=*(*data);

             data--;

             othercenter+=*(*data);

             data+=scorescols;

             othercenter+=*data;

             data++;

             othercenter+=*(*data);

             data++;

             othercenter+=*data;

             if(othercenter>smoothedcenter) return false;

         }

     }

     return true;

 }
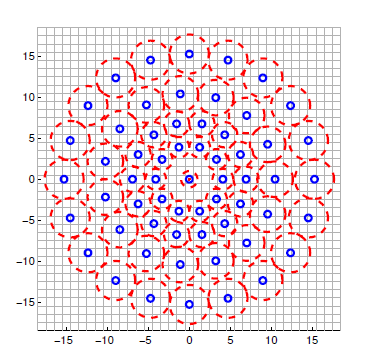
a.BRISK使用固定的样本模式点,而且是以R为半径围绕关键点周围的圆进行均匀取样。因此特定的高斯核平滑不会突然地扭曲亮度内容的信息(模糊邻近的两个采样点的亮度,从而保证亮度平滑过渡)
b.与两两组成的点对相比,BRISK显著的减少了采样点的数量(例如,单个的样本点参与了更多的比较),限制了亮度查找表的复杂度
c.这里的比较是受到空间的限制的,所以亮度的改变仅仅只是需要局部一致性就可以了。
1.利用least square进行曲线拟合中的参数计算
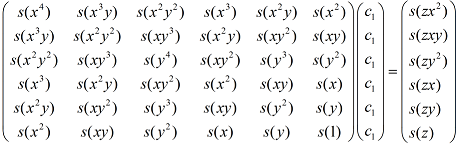

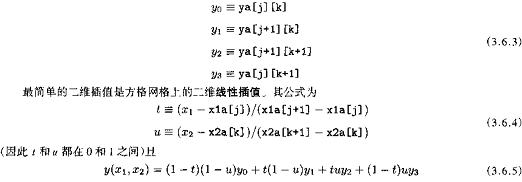

3.<BRISK: Binary Robust Invariant Scalable Keypoints> Stefan Leutenegger, Margarita Chli and Roland Y. Siegwart
BRISK: Binary Robust Invariant Scalable Keypoints的更多相关文章
- 【特征匹配】BRISK原文翻译
原文:Stefan Leutenegger, Margarita Chli et al.<BRISK: Binary Robust Invariant Scalable Keypoints> ...
- opencv::Brisk检测与匹配
Brisk(Binary Robust Invariant Scalable Keypoints)特征介绍 构建尺度空间 特征点检测 FAST9-16寻找特征点 特征点定位 关键点描述子
- Computer Vision_33_SIFT:TILDE: A Temporally Invariant Learned DEtector——2014
此部分是计算机视觉部分,主要侧重在底层特征提取,视频分析,跟踪,目标检测和识别方面等方面.对于自己不太熟悉的领域比如摄像机标定和立体视觉,仅仅列出上google上引用次数比较多的文献.有一些刚刚出版的 ...
- 【特征检测】BRISK特征提取算法
[特征检测]BRISK特征提取算法原创hujingshuang 发布于2015-07-24 22:59:21 阅读数 17840 收藏展开简介 BRISK算法是2011年ICCV上< ...
- opencv中的SIFT,SURF,ORB,FAST 特征描叙算子比较
opencv中的SIFT,SURF,ORB,FAST 特征描叙算子比较 参考: http://wenku.baidu.com/link?url=1aDYAJBCrrK-uk2w3sSNai7h52x_ ...
- (1)RGB-D SLAM系列- 工具篇(硬件+关键技术)
/*************************************************************************************************** ...
- OpenCV特征点提取----Fast特征
1.FAST(featuresfrom accelerated segment test)算法 http://blog.csdn.net/yang_xian521/article/details/74 ...
- 图像局部显著性—点特征(SIFT为例)
基于古老的Marr视觉理论,视觉识别和场景重建的基础即第一阶段为局部显著性探测.探测到的主要特征为直觉上可刺激底层视觉的局部显著性--特征点.特征线.特征块. SalientDetection 已经好 ...
- Computer Vision_33_SIFT:Remote Sensing Image Registration With Modified SIFT and Enhanced Feature Matching——2017
此部分是计算机视觉部分,主要侧重在底层特征提取,视频分析,跟踪,目标检测和识别方面等方面.对于自己不太熟悉的领域比如摄像机标定和立体视觉,仅仅列出上google上引用次数比较多的文献.有一些刚刚出版的 ...
随机推荐
- 【Python】个人所得税
以月收入1w,举例计算个税: #!/usr/bin/python #-*- encoding:UTF-8 -*- #========================================== ...
- grep查询文本:问一个简单shell问题,将grep的输出赋值给一个变量
问一个简单shell问题,将grep的输出赋值给一个变量 用grep命令得到的输出赋值给一个变量不成功. grep命令如下: 代码: $ grep -c '^abc' file.txt 输出为22,表 ...
- libev学习(一)
一.libev简介 Libev是一个事件循环:你注册感兴趣的特定事件(比如一个文件可以读取时或者发生超时时),它将管理这些事件源,将这些事件反馈给你的程序.为了实现这些,至少要在你的进程(或线程)中执 ...
- Java编程经验——Long等包装类型判断
int等基本数据类型的值是可以通过=或者!=进行比较的,但是对于Long等包装类型想比较其和某个值是否相等是不能通过=或者!=来比较的,那究竟要怎么样进行比较呢? if (null != projec ...
- 《剑指offer》面试题12:打印1到最大的n位数
面试题12:打印1到最大的n位数 剑指offer题目12,题目如下 输入数字n,按顺序打印出1到最大的n位十进制数,比如输入3,则打印出1,2,3一直到最大的三位数999 方法一 和面试题11< ...
- mysqldump-info
其实很多东西都能在info里面找到非常详细的说明,只是,我们太忙了,只想要一个答案,而无心去看而已,所以呢,就把用得到的都看一下来记录吧. 命令模式:mysqldump [options] [db_n ...
- 前台给后台传JSON字符串,后台解析并保存
前台 function BMSure() { var DanWeiName = $("[id$='BusinessName']").val(); var Address = $(& ...
- Spring可以将简单的组件配置
这次听了老师的课程,觉得还是需要更加集中的去把各种题进行一个分类吧,然后有针对的去准备,虽然据说这一块在面试中也不容易考到,但是毕竟是难点,还是需要好好准备一下的.因为在dp这个方面,我算是一个比较新 ...
- appserver安装常见的问题
安装过程: 一般下载安装包直接按照步骤安装,不过一次安装好没问题的情况很少. 1. 下载安装包百度搜索appserv 或者到以下网址下载 http://www.appservnetwork ...
- poj1298 The Hardest Problem Ever 简单题
链接:http://poj.org/problem?id=1298&lang=default&change=true 简单的入门题目也有这么强悍的技巧啊!! 书上面的代码: 很厉害有没 ...