
FreeRTOS学习记录--任务创建函数详解
开局一张图。一步一步分析就好。
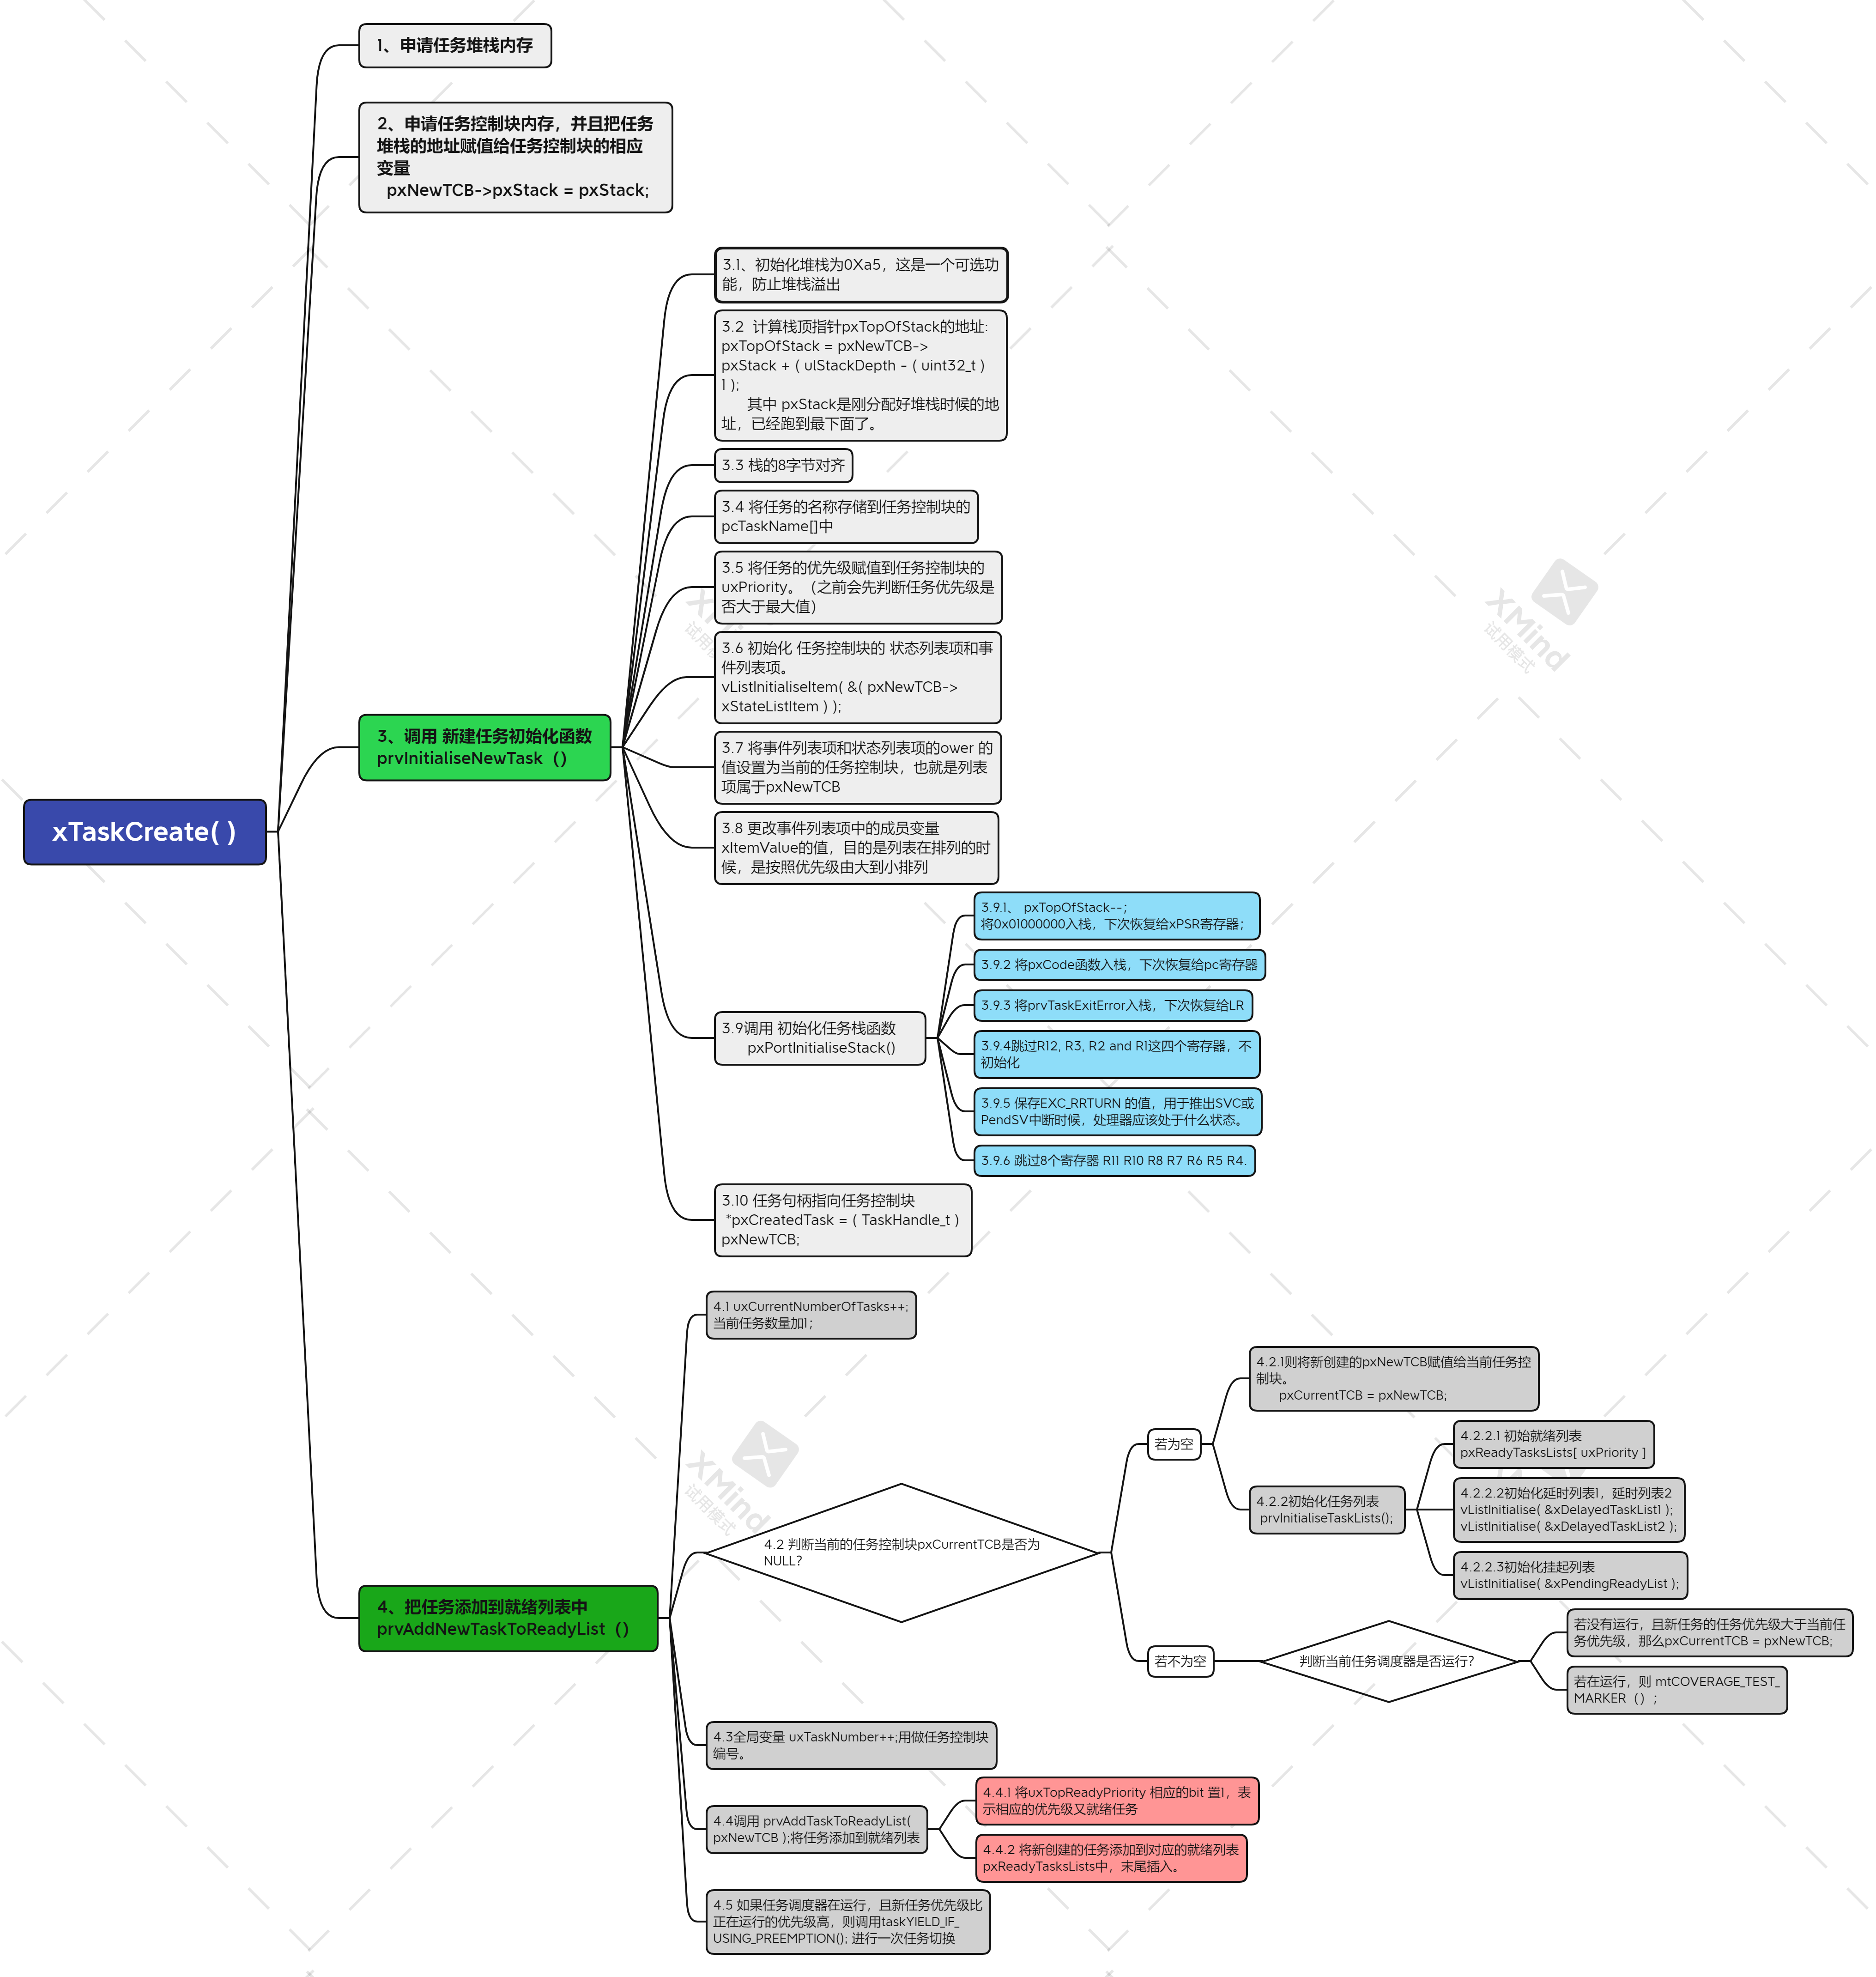
(一)什么是任务?
在多任务系统中,我们按照功能不同,把整个系统分割成一个个独立的,且无法返回的函数,这个函数我们称为任务;任务包含几个属性:任务堆栈,任务函数、任务控制块、任务优先级;下面主要介绍一下任务控制块,其他都比较容易理解。
(二)什么是任务控制块?
任务控制块内包含了该任务的全部信息,任务的执行需要通过任务调度器来控制,那么任务调度器怎么“控制”任务实体的呢?就要抓住任务的小辫子---“任务控制块”,系统对任务的全部操作都可以通过任务控制块来实现!它是一种特别的数据结构。
在任务创建函数xTaskCreat()创建任务的时候就会自动给每个任务分配一个任务控制块。
typedef struct tskTaskControlBlock

{

    volatile StackType_t    *pxTopOfStack;    /*任务堆栈栈顶指针*/

    #if ( portUSING_MPU_WRAPPERS == 1 )

        xMPU_SETTINGS    xMPUSettings;        /*MPU相关设置*/

    #endif

    ListItem_t            xStateListItem;        /*状态列表项,这是一个内置在TCB控制块中的一个链表节点,通过这个节点,将任务挂到其他链表中
                                                    比如就绪列表,阻塞列表,挂起列表等*/


    ListItem_t            xEventListItem;        /*事件列表项,用于引用事件列表中的任务*/

    UBaseType_t            uxPriority;            /*任务优先级*/

    StackType_t            *pxStack;            /*任务堆栈起始地址,是一个栈底*/

    char                pcTaskName[ configMAX_TASK_NAME_LEN ];    /*任务名字*/

    #if ( portSTACK_GROWTH > 0 )

        StackType_t        *pxEndOfStack;        /*任务堆栈栈底*/

    #endif

    #if ( portCRITICAL_NESTING_IN_TCB == 1 )

        UBaseType_t        uxCriticalNesting;    /*临界区嵌套深度*/

    #endif

    #if ( configUSE_TRACE_FACILITY == 1 )

        UBaseType_t        uxTCBNumber;        /*debug的时候用到*/

        UBaseType_t        uxTaskNumber;        /*trace的时候用到*/

    #endif

    #if ( configUSE_MUTEXES == 1 )

        UBaseType_t        uxBasePriority;        /*任务基础优先级,优先级反转时用到*/

        UBaseType_t        uxMutexesHeld;        /*任务获取到的互斥信号量个数*/

    #endif

    #if ( configUSE_APPLICATION_TASK_TAG == 1 )

        TaskHookFunction_t pxTaskTag;

    #endif

    #if( configNUM_THREAD_LOCAL_STORAGE_POINTERS > 0 )    //与本地存储有关

        void *pvThreadLocalStoragePointers[ configNUM_THREAD_LOCAL_STORAGE_POINTERS ];

    #endif

    #if( configGENERATE_RUN_TIME_STATS == 1 )

        uint32_t        ulRunTimeCounter;    /*用来记录任务运行总时间*/

    #endif

    #if ( configUSE_NEWLIB_REENTRANT == 1 )

        struct    _reent xNewLib_reent;        /*定义一个newlib结构体变量*/

    #endif

    #if( configUSE_TASK_NOTIFICATIONS == 1 )    /*任务通知相关变量*/

        volatile uint32_t ulNotifiedValue;        /*任务通知值*/

        volatile uint8_t ucNotifyState;            /*任务通知状态*/

    #endif

    /* 用来标记任务是动态创建还是静态创建*/

    #if( tskSTATIC_AND_DYNAMIC_ALLOCATION_POSSIBLE != 0 )

        uint8_t    ucStaticallyAllocated;         /*静态创建此变量为pdTURE;动态创建此变量为pdFALSE*/

    #endif

    #if( INCLUDE_xTaskAbortDelay == 1 )

        uint8_t ucDelayAborted;

    #endif

} tskTCB;
注:#if 开头的都是条件编译,咱们可以先不用理解。基本结构如下:
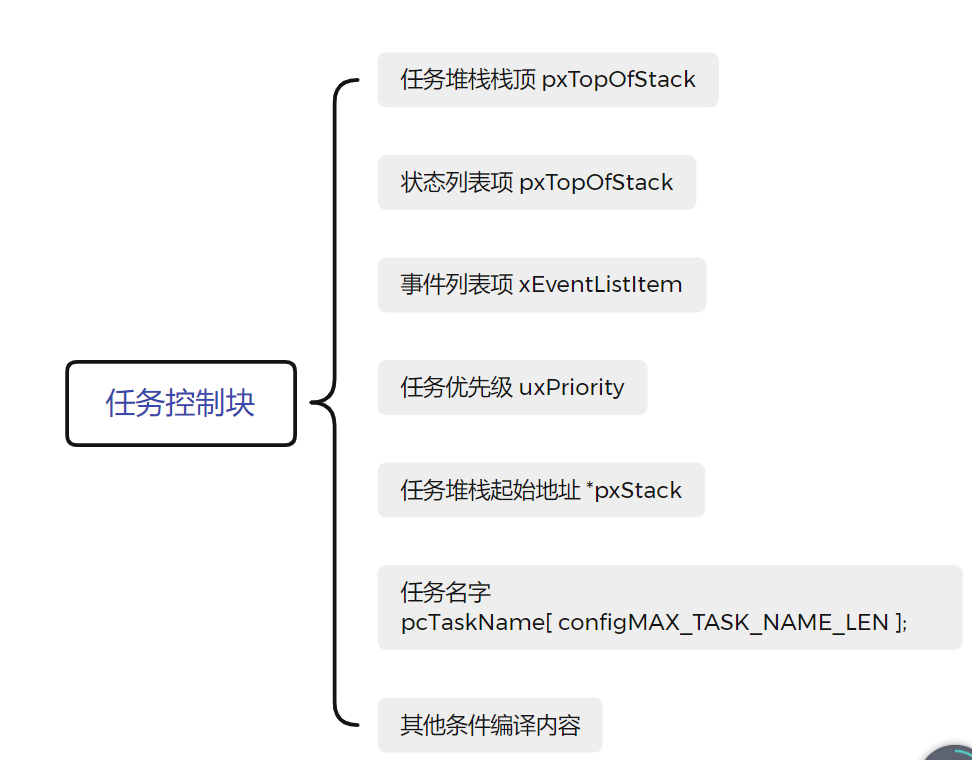
指针pxStack指向堆栈的起始位置,任务创建时会分配指定数目的任务堆栈,申请堆栈内存函数返回的指针就被赋给该变量。
很多刚接触FreeRTOS的人会分不清指针pxTopOfStack和pxStack的区别,这里简单说一下:pxTopOfStack指向当前堆栈栈顶,随着进栈出栈,pxTopOfStack指向的位置是会变化的;pxStack指向当前堆栈的起始位置,一经分配后,堆栈起始位置就固定了,不会被改变了。那么为什么需要pxStack变量呢,这是因为随着任务的运行,堆栈可能会溢出,在堆栈向下增长的系统中,这个变量可用于检查堆栈是否溢出;如果在堆栈向上增长的系统中,要想确定堆栈是否溢出,还需要另外一个变量pxEndOfStack来辅助诊断是否堆栈溢出。
(三)任务是怎么创建出来的?
任务有两种创建方式,动态创建和静态创建,两者的区别就是: 静态创建时候任务控制块和任务堆栈的内存是由用户自己定义的,任务删除的时候,内存不能自动释放。动态创建,任务堆栈和任务控制块的内存是由系统自动创建的,自动释放的。
动态创建任务的函数为 xTaskCreate();
BaseType_t xTaskCreate(  TaskFunction_t    pxTaskCode,        //任务函数的名称

                        const char * const pcName,            //任务的名称

                        const uint16_t usStackDepth,          //任务堆栈大小

                        void * const pvParameters,             //任务的形参

                        UBaseType_t uxPriority,                 //任务优先级

                        TaskHandle_t * const pxCreatedTask )    //  用于传回一个任务句柄,创建任务后使用这个句柄引用(控制)任务。本质上是一个空指针。

{

    TCB_t *pxNewTCB;

    BaseType_t xReturn;

    #define portSTACK_GROWTH    //-1表示满减栈

    #if( portSTACK_GROWTH > 0 ){

    }

    #else{ /* portSTACK_GROWTH<0  代表堆栈向下增长 */

        StackType_t *pxStack;

        /* 任务栈内存分配,stm32是向下增长的堆栈,获取到的pxStack 是一个栈底的指针*/

        pxStack = ( StackType_t *) pvPortMalloc(((( size_t) usStackDepth ) * sizeof( StackType_t)));

        if( pxStack != NULL ){

            /* 任务控制块内存分配 */

            pxNewTCB = ( TCB_t * ) pvPortMalloc( sizeof( TCB_t ) );

            if( pxNewTCB != NULL ){

                /* 赋值栈地址 */

                pxNewTCB->pxStack = pxStack;

            }

            else{

                /* 释放栈空间 */

                vPortFree( pxStack );

            }

        }

        else{

            /* 没有分配成功 */

            pxNewTCB = NULL;

        }

    }

    #endif /* portSTACK_GROWTH */

    if( pxNewTCB != NULL )

    {

        /* 新建任务初始化 */

        prvInitialiseNewTask( pxTaskCode, pcName, ( uint32_t ) usStackDepth, pvParameters, uxPriority, pxCreatedTask, pxNewTCB, NULL );

        /* 把任务添加到就绪列表中 */

        prvAddNewTaskToReadyList( pxNewTCB );

        xReturn = pdPASS;

    }

    else{

        xReturn = errCOULD_NOT_ALLOCATE_REQUIRED_MEMORY;

    }

    return xReturn;

}
之后,又调用了函数 prvInitialiseNewTask()来新建任务初始化。我们看看下面是如何定义的。
static void prvInitialiseNewTask(TaskFunction_t            pxTaskCode,

                                 const char * const       pcName,

                                 const uint32_t         ulStackDepth,

                                 void * const             pvParameters,

                                 UBaseType_t             uxPriority,

                                 TaskHandle_t * const     pxCreatedTask,

                                 TCB_t *                pxNewTCB,    //任务控制块

                                 const MemoryRegion_t * const xRegions ){

    StackType_t *pxTopOfStack;

    UBaseType_t x;

    /* 计算栈顶的地址 */

    #if( portSTACK_GROWTH < 0 ){

        /* 把栈空间的高地址分配给栈顶 */

        pxTopOfStack = pxNewTCB->pxStack + ( ulStackDepth - ( uint32_t ) 1 );

        /* 栈对齐----栈要8字节对齐 */

        pxTopOfStack = (StackType_t *)(((portPOINTER_SIZE_TYPE) pxTopOfStack) & (~((portPOINTER_SIZE_TYPE)portBYTE_ALIGNMENT_MASK)));

        /* 检查是否有错误 */

        configASSERT((((portPOINTER_SIZE_TYPE) pxTopOfStack & (portPOINTER_SIZE_TYPE) portBYTE_ALIGNMENT_MASK) == 0UL));

    }

    #else /* portSTACK_GROWTH */

    {

    }

    #endif /* portSTACK_GROWTH */

    /* 存储任务名称 */

    for( x = ( UBaseType_t ) 0; x < ( UBaseType_t ) configMAX_TASK_NAME_LEN; x++ ){

        pxNewTCB->pcTaskName[ x ] = pcName[ x ];

        if( pcName[ x ] == 0x00 ){

            break;

        }

        else{

            mtCOVERAGE_TEST_MARKER();

        }

    }

    /* \0补齐字符串 */

    pxNewTCB->pcTaskName[ configMAX_TASK_NAME_LEN - 1 ] = '\0';

    /* 判断任务分配的优先级,是否大于最大值  如果超过最大值,赋值最大值 */

    if( uxPriority >= ( UBaseType_t ) configMAX_PRIORITIES ){

        uxPriority = ( UBaseType_t ) configMAX_PRIORITIES - ( UBaseType_t ) 1U;

    }

    else{

        mtCOVERAGE_TEST_MARKER();

    }

    /* 赋值任务优先级到任务控制块 */

    pxNewTCB->uxPriority = uxPriority;

    /* 任务状态表 事件表初始化 */

    vListInitialiseItem( &( pxNewTCB->xStateListItem ) );

    vListInitialiseItem( &( pxNewTCB->xEventListItem ) );

    /* 设置任务控制块中的状态列表项的成员变量ower ,是属于PxNewTCB(拥有该结点的内核对象) */

    listSET_LIST_ITEM_OWNER( &( pxNewTCB->xStateListItem ), pxNewTCB );

    /*更改事件列表项中的成员变量xItemValue的值,目的是列表在排列的时候,是按照优先级由大到小排列 */

    listSET_LIST_ITEM_VALUE( &( pxNewTCB->xEventListItem ), ( TickType_t ) configMAX_PRIORITIES - ( TickType_t ) uxPriority );
    /*设置任务控制块中事件列表项的成员变量ower,同上*/

    listSET_LIST_ITEM_OWNER( &( pxNewTCB->xEventListItem ), pxNewTCB );

    #if( portUSING_MPU_WRAPPERS == 1 ){

    }

    #else{ /* portUSING_MPU_WRAPPERS */

        /* 初始化任务堆栈,之后返回任务栈顶 */

        pxNewTCB->pxTopOfStack = pxPortInitialiseStack( pxTopOfStack, pxTaskCode, pvParameters );

    }

    #endif /* portUSING_MPU_WRAPPERS */

    if( ( void * ) pxCreatedTask != NULL ){

        /* 任务句柄指向任务控制块 */

        *pxCreatedTask = ( TaskHandle_t ) pxNewTCB;

    }

    else{

        mtCOVERAGE_TEST_MARKER();

    }

}
prvInitialiseNewTask()函数的形参,出来xTaskCreat()的形参之外,又多出来pxNewTCB和xRegions两个形参;
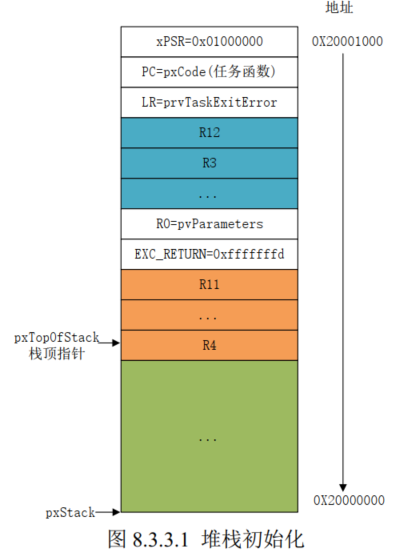
后面又调用了 pxPortInitialiseStack(StackType_t *pxTopOfStack, TaskFunction_t pxCode, void *pvParameters)
来初始化任务堆栈。
StackType_t *pxPortInitialiseStack(StackType_t *pxTopOfStack, TaskFunction_t pxCode, void *pvParameters){

    pxTopOfStack--;        /* 入栈程序状态寄存器 */

    *pxTopOfStack = portINITIAL_XPSR;    /* xPSR */

    pxTopOfStack--;        /* 入栈PC指针 */

    *pxTopOfStack = ( ( StackType_t ) pxCode ) & portSTART_ADDRESS_MASK;    /* PC */

    pxTopOfStack--;        /* 入栈LR链接寄存器 */

    *pxTopOfStack = ( StackType_t ) prvTaskExitError;    /* LR */

    pxTopOfStack -= 5;    /* 跳过R12, R3, R2 and R1这四个寄存器,不初始化 */

    *pxTopOfStack = ( StackType_t ) pvParameters;    /* R0作为传参入栈 */

    pxTopOfStack--;        /* 保存EXC_RETURN的值,用于退出SVC或PendSV中断时候,处理器处于什么状态*/

    *pxTopOfStack = portINITIAL_EXEC_RETURN;

    pxTopOfStack -= 8;    /* 跳过R11, R10, R9, R8, R7, R6, R5 and R4这8个寄存器,不初始化 */

    return pxTopOfStack;    /*最终返回栈顶*/
初始化堆栈完成之后堆栈如下图:
层层深入完毕,现在我们返回到xTaskCreat()函数后面,看看 prvAddNewTaskToReadyList( pxNewTCB ); 函数是怎么把任务添加到就绪列表中!
static void prvAddNewTaskToReadyList( TCB_t *pxNewTCB )

{

    taskENTER_CRITICAL();

    {

        uxCurrentNumberOfTasks++;

        if( pxCurrentTCB == NULL )   //正在运行的任务块为NULL,没有任务运行;

        {

            pxCurrentTCB = pxNewTCB;  //将新任务控制块赋值给pxCurrentTCB

            if( uxCurrentNumberOfTasks == ( UBaseType_t ) 1 ) //为1说明正在创建的任务是第一个任务。

            {

                prvInitialiseTaskLists();   //初始化列表,就绪列表、阻塞列表等等

            }

            else

            {

                mtCOVERAGE_TEST_MARKER();

            }

        }

        else

        {

            if( xSchedulerRunning == pdFALSE ) //判断任务调度器是否运行,pdfalse代表没有运行

            {

                if( pxCurrentTCB->uxPriority <= pxNewTCB->uxPriority )

                {

                    pxCurrentTCB = pxNewTCB;// 将新创建的任务控制块赋值给当前任务控制块

                }

                else

                {

                    mtCOVERAGE_TEST_MARKER();

                }

            }

            else

            {

                mtCOVERAGE_TEST_MARKER();

            }

        }

        uxTaskNumber++;  // 用于任务控制块编号

        #if ( configUSE_TRACE_FACILITY == 1 )

        {

            pxNewTCB->uxTCBNumber = uxTaskNumber;

        }

        #endif /* configUSE_TRACE_FACILITY */

        traceTASK_CREATE( pxNewTCB );

        prvAddTaskToReadyList( pxNewTCB );  //将任务添加到就绪列表

        portSETUP_TCB( pxNewTCB );

    }

    taskEXIT_CRITICAL();

    if( xSchedulerRunning != pdFALSE )  //如果任务调调度器在运行,新任务优先级比正在运行的优先级高

    {

        if( pxCurrentTCB->uxPriority < pxNewTCB->uxPriority )

        {

            taskYIELD_IF_USING_PREEMPTION();  //调用此函数完成一次任务切换

        }

        else

        {

            mtCOVERAGE_TEST_MARKER();

        }

    }

    else

    {

        mtCOVERAGE_TEST_MARKER();

    }

}
一定要耐心分析,别无他法,加油!不难。
FreeRTOS学习记录--任务创建函数详解的更多相关文章
- Python学习记录3-函数参数详解
参数详解 参数分类 普通参数 默认参数 关键字参数 收集参数 普通参数 定义时直接定义变量名 调用的时候直接把变量或者值放入指定位置 def 函数名 (参数1, 参数2, ....): 函数体 # 调 ...
- Python学习之模块进程函数详解
今天在看<Beginning Linux Programming>中的进程相关部分,讲到Linux几个进程相关的系统函数: system , exec , fork ,wait . Pyt ...
- opencv学习笔记——cv::CommandLineParser函数详解
命令行解析类CommandLineParser 该类的作用主要用于命令行的解析,也就是分解命令行的作用.以前版本没这个类时,如果要运行带参数的.exe,必须在命令行中输入文件路径以及各种参数,并且输入 ...
- opencv学习笔记——cv::mean()函数详解
opencv中封装了一个专门用于求解cv::Mat均值的函数,即cv::mean(&cv::Mat),该函数会得到Mat中各个通道的均值,若要获取指定通道的均值,做进一步解析即可. 具体使用方 ...
- 【原创】go语言学习(六)函数详解2
目录 变量作用域和可见性 匿名函数 闭包 课后练习 变量作用域和可见性 1.全局变量量,在程序整个生命周期有效. var a int = 10 2.局部变量量,分为两种: 1)函数内定义, 2)语句句 ...
- 【原创】go语言学习(五)函数详解1
目录 1.函数介绍 2.多返回值和可变参数 3.defer语句 4.内置函数介绍 1.函数介绍 1.1定义: 有输⼊入.有输出,⽤用来执⾏行行⼀一个指定任务的代码块. func functionnam ...
- opencv学习笔记——cv::line函数详解
void cvLine( CvArr* img, CvPoint pt1, CvPoint pt2, CvScalar color, int thickness=1, int line_type=8, ...
- 【转】linux 中fork()函数详解
在看多线程的时候看到了这个函数,于是学习了下,下面文章写的通俗易懂,于是就开心的看完了,最后还是很愉快的算出了他最后一个问题. linux 中fork()函数详解 一.fork入门知识 一个进程,包括 ...
- fork()函数详解
linux中fork()函数详解(原创!!实例讲解) (转载) 一.fork入门知识 一个进程,包括代码.数据和分配给进程的资源.fork()函数通过系统调用创建一个与原来进程几乎完全相同的进程 ...
随机推荐
- 跨平台书签同步-Xmarks
原文链接 Xmarks简介 Xmarks 是一款浏览器书签同步工具,它可以实现不同设备,不同浏览器之间的书签同步,并且是免费的. 有人会说,我们为什么需要一款专门的书签同步工具呢?Safari 自带的 ...
- 一比一还原axios源码(三)—— 错误处理
前面的章节我们已经可以正确的处理正确的请求,并且通过处理header.body,以及加入了promise,让我们的代码更像axios了.这一章我们一起来处理ajax请求中的错误. 一.错误处理 首先我 ...
- LGP3346题解
广义 SAM 比较简单的题/fad 题意:树上所有路径一共能够组成多少个本质不同子串? 并且数据保证最多只有20个叶子节点. 我们先来考虑一下一种特殊情况: 对于路径 \([u,v]\),\(u\) ...
- java 实现装饰器设计模式
package com.gylhaut.base; /** * 装饰器 * 类与类之间的关系 * 1.依赖:形参(局部变量) * 2.关联:属性 * 聚合 属性 整体和部分 不一致的生命周期 人和手 ...
- Nacos+OpenFegin正确调用服务的姿势!
Nacos 支持两种 HTTP 服务请求,一个是 REST Template,另一个是 Feign Client.之前的文章咱们介绍过 Rest Template 的调用方式,主要是通过 Ribbon ...
- 【SVN】Please execute the 'Cleanup' command.
背景 项目有个新的bug,我需要提取一个新的分支,但是提取之后,更新分支出现了这个问题 Please execute the 'Cleanup' command. 原因 由于使用SVN更新文件出错,导 ...
- source insight新建工程
1.打开Source Insight.如果已经打开过项目,则选择Project->Close Project.然后点击Project->New Project: 2.在弹出界面填入项目名 ...
- 查找goog13的ip
C:\Users\Deen>ping 172.217.24.14 Pinging 172.217.24.14 with 32 bytes of data: Reply from 172.217. ...
- SMB共享配置
SMB 使用命令挂载和卸载SMB文件系统 自动挂载SMB文件系统 红帽企业 ...
- Nacos 使用
Nacos(一)-下载安装 https://blog.csdn.net/qq_21067307/article/details/103895607 转载 ...