
SLAM+语音机器人DIY系列:前言
------SLAM+语音机器人DIY系列【目录】快速导览------
第1章:Linux基础
第2章:ROS入门
第3章:感知与大脑
第4章:差分底盘设计
第5章:树莓派3开发环境搭建
第6章:SLAM建图与自主避障导航
2.google-cartographer机器人SLAM建图
第7章:语音交互与自然语言处理
第8章:高阶拓展
2.centos7下部署Django(nginx+uwsgi+django+python3)
----------------文章将持续更新,敬请关注-----------------
如果大家对博文的相关类容感兴趣,或有什么技术疑问,欢迎加入下面的《SLAM+语音机器人DIY》QQ技术交流群,一起讨论学习^_^
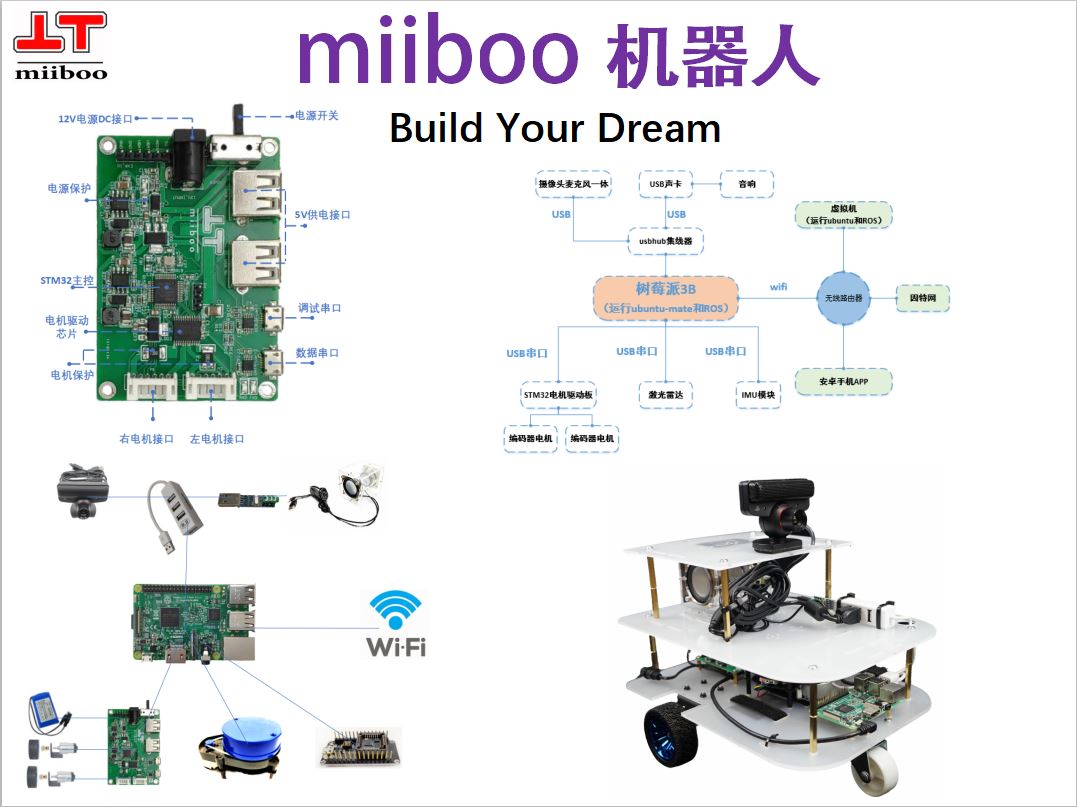
----------------【了解miiboo机器人,发现更多精彩】----------------
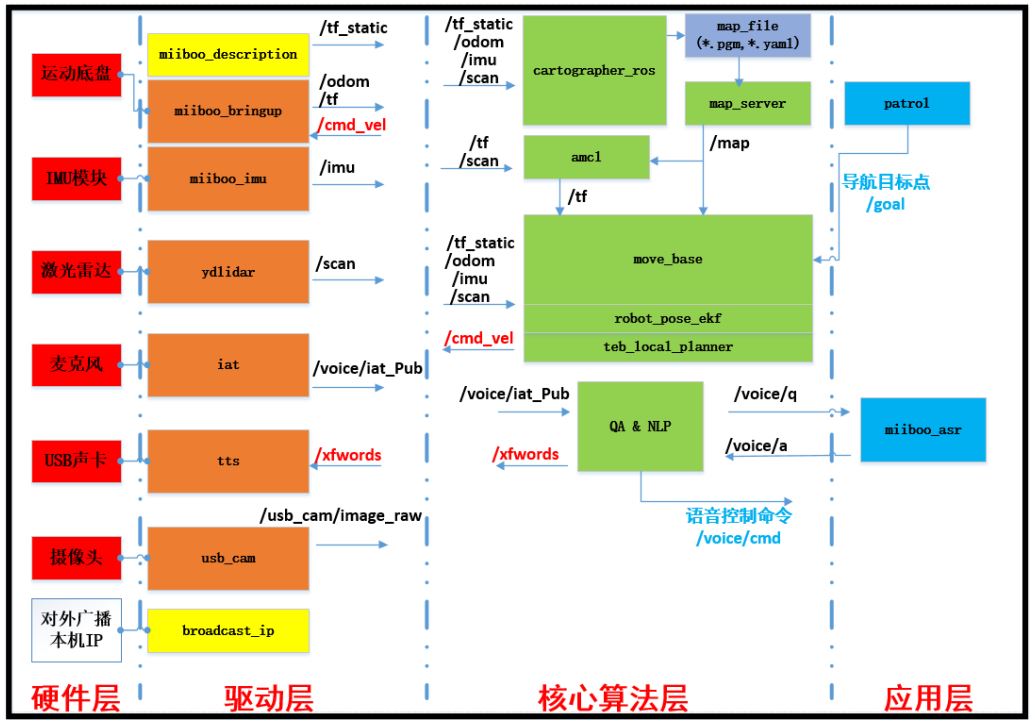
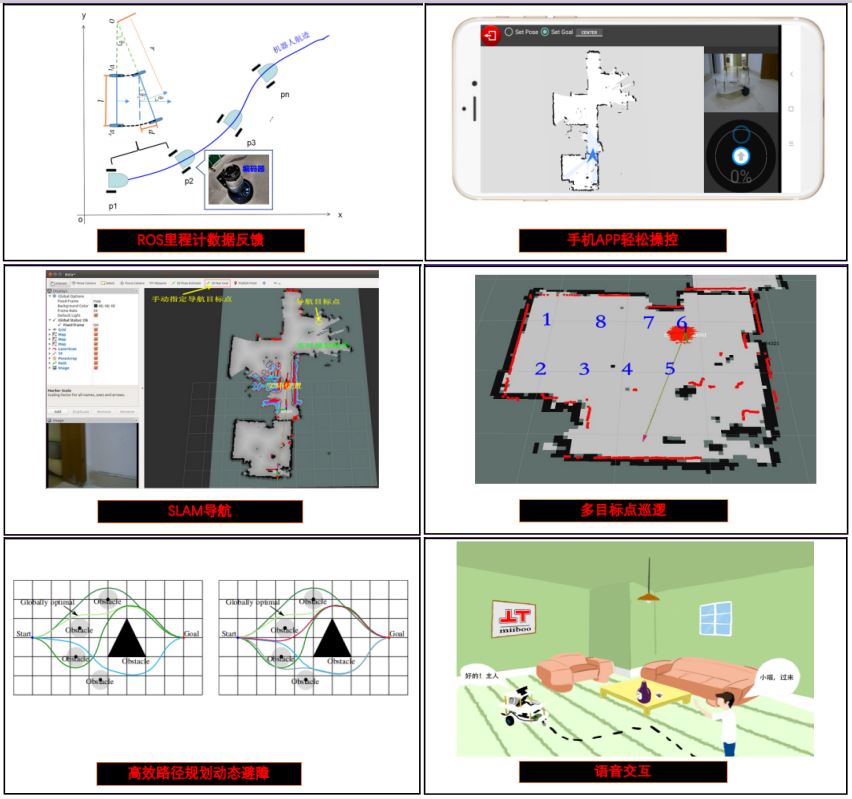
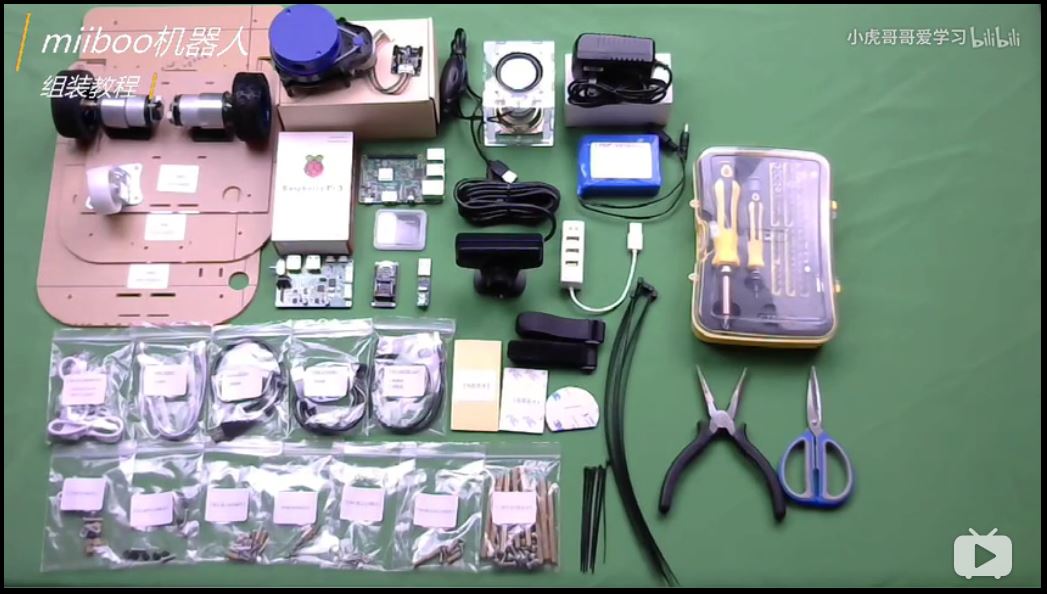
----------------【miiboo机器人,视频教程,精彩不止于此】----------------


SLAM+语音机器人DIY系列:前言的更多相关文章
- SLAM+语音机器人DIY系列:(六)SLAM建图与自主避障导航——2.google-cartographer机器人SLAM建图
摘要 通过前面的基础学习,本章进入最为激动的机器人自主导航的学习.在前面的学习铺垫后,终于迎来了最大乐趣的时刻,就是赋予我们的miiboo机器人能自由行走的生命.本章将围绕机器人SLAM建图.导航避障 ...
- SLAM+语音机器人DIY系列:(五)树莓派3开发环境搭建——1.安装系统ubuntu_mate_16.04
摘要 通过前面一系列的铺垫,相信大家对整个miiboo机器人的DIY有了一个清晰整体的认识.接下来就正式进入机器人大脑(嵌入式主板:树莓派3)的开发.本章将从树莓派3的开发环境搭建入手,为后续ros开 ...
- SLAM+语音机器人DIY系列:(一)Linux基础——1.Linux简介
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(一)Linux基础——2.安装Linux发行版ubuntu系统
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(一)Linux基础——3.Linux命令行基础操作
摘要 由于机器人SLAM.自动导航.语音交互这一系列算法都在机器人操作系统ROS中有很好的支持,所以后续的章节中都会使用ROS来组织构建代码:而ROS又是安装在Linux发行版ubuntu系统之上的, ...
- SLAM+语音机器人DIY系列:(二)ROS入门——1.ROS是什么
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——3.在ubuntu16.04中安装ROS kinetic
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——4.如何编写ROS的第一个程序hello_world
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
随机推荐
- 【三】材质反射属性模型BRDF
双向反射分布函数(BRDF:Bidirecitonal Reflectance Distribution Function) 用来描述物体表面对光的反射性质 预备知识 BRDF的定义和性质 BRDF模 ...
- BOOST 解析,修改,生成xml样例
解析XML 解析iworld XML,拿到entity和VisibleVolume的数据 int ParseiWorlds::readXML(const bpath &dir) { ptree ...
- Ubuntu下python开发环境搭建
配置语言 1) 依次点击设置--Region & Language--Manage Installed Languages --install/remove language--chinese ...
- Codeforces Round #446 Div1 E
题目大意 有n个数,进行k轮操作:随机一个i,让\(a_i\)减1,然后ans加上\(\Pi_{j\neq i}a_i\). 求ans的期望. 分析 发现,造成的伤害就是原来的ai的积减去k轮操作后的 ...
- BZOJ 1951: [Sdoi2010]古代猪文 ExCRT+欧拉定理+Lucas
欧拉定理不要忘记!! #include <bits/stdc++.h> #define N 100000 #define ll long long #define ull unsigned ...
- Ubuntu安裝python3.7版
https://blog.csdn.net/u014775723/article/details/85213793 failed to fetch ppa:https://blog.csdn.net/ ...
- AtCoder AGC004F Namori (图论)
题目链接 https://atcoder.jp/contests/agc004/tasks/agc004_f 题解 神仙题.. 首先考虑树的情况,树是二分图,因此假设我们对二分图进行黑白染色,那么操作 ...
- log4j 多进程配置要注意的
多进程写日志文件 方法一: 解决log4j公用配置文件,多进程同时写同一个log文件,因存在操作系统pv操作问题, 导致部分日志丢失.解决方案是不同的进程写不同的log文件 测试于:Log4j 1.2 ...
- 关于开发APP接口版本不兼容的问题
关于 APP接口版本兼容的问题. iOS和android 要不断开发新版本,很多服务端开发都是在以前接口的逻辑上进行修改. 新的APP和接口开发后,接口如何兼容老的APP? 有的公司 每次发布完APP ...
- 软工第04组 Alpha冲刺(1/6)
队名:new game 组长博客:戳 作业博客:戳 组员情况 鲍子涵(队长) 过去一段时间对项目的精度和分工进行了更加细致的划分,并初步进行了GamePlay逻辑部分的框架设计 GitHub签入记录: ...