
4.3 ROS工作空间覆盖
4.3 ROS工作空间覆盖
所谓工作空间覆盖,是指不同工作空间中,存在重名的功能包的情形。
ROS 开发中,会自定义工作空间且自定义工作空间可以同时存在多个,可能会出现一种情况: 虽然特定工作空间内的功能包不能重名,但是自定义工作空间的功能包与内置的功能包可以重名或者不同的自定义的工作空间中也可以出现重名的功能包,那么调用该名称功能包时,会调用哪一个呢?比如:自定义工作空间A存在功能包 turtlesim,自定义工作空间B也存在功能包 turtlesim,当然系统内置空间也存在turtlesim,如果调用turtlesim包,会调用哪个工作空间中的呢?
实现
0.新建工作空间A与工作空间B,两个工作空间中都创建功能包: turtlesim。
1.在 ~/.bashrc 文件下追加当前工作空间的 bash 格式如下:
source /home/用户/路径/工作空间A/devel/setup.bash

source /home/用户/路径/工作空间B/devel/setup.bas
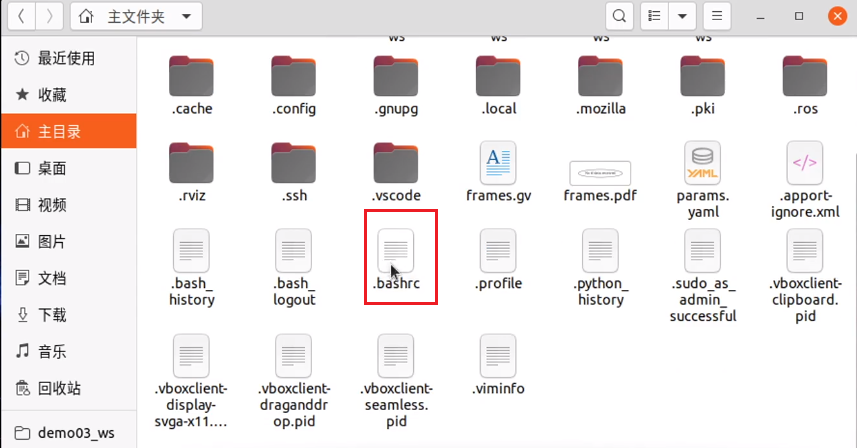
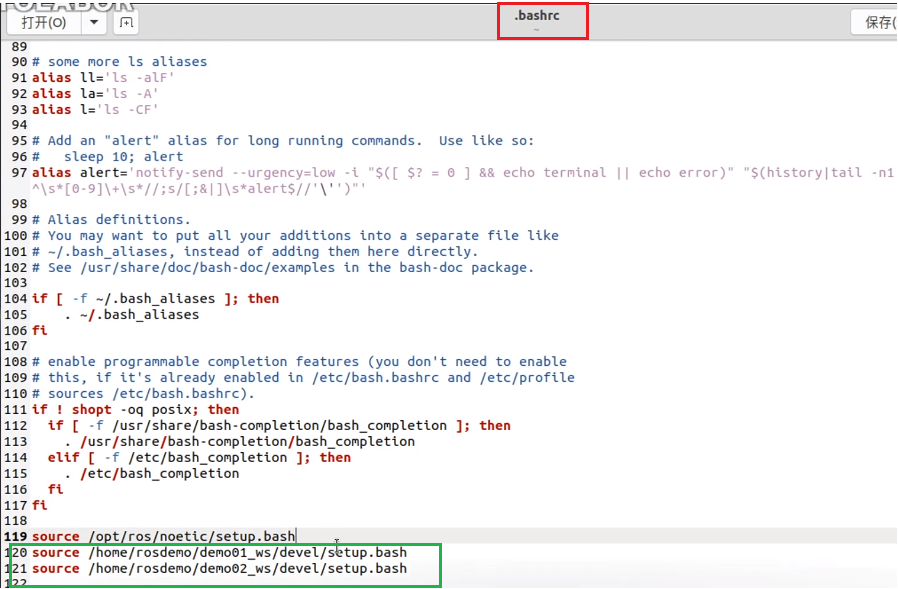
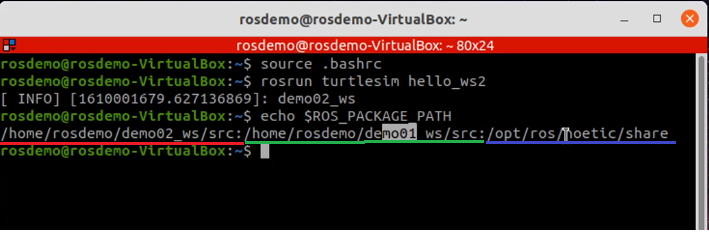
2.新开命令行:source .bashrc加载环境变量
3.查看ROS环境环境变量echo $ROS_PACKAGE_PATH
结果:自定义工作空间B:自定义空间A:系统内置空间
4.调用命令:roscd turtlesim会进入自定义工作空间B
原因
ROS 会解析 .bashrc 文件,并生成 ROS_PACKAGE_PATH ROS包路径,该变量中按照 .bashrc 中配置设置工作空间优先级,在设置时需要遵循一定的原则:ROS_PACKAGE_PATH 中的值,和 .bashrc 的配置顺序相反--->后配置的优先级更高,如果更改自定义空间A与自定义空间B的source顺序,那么调用时,将进入工作空间A。
结论
功能包重名时,会按照 ROS_PACKAGE_PATH 查找,配置在前的会优先执行。
隐患
存在安全隐患,比如当前工作空间B优先级更高,意味着当程序调用 turtlesim 时,不会调用工作空间A也不会调用系统内置的 turtlesim,如果工作空间A在实现时有其他功能包依赖于自身的 turtlesim,而按照ROS工作空间覆盖的涉及原则,那么实际执行时将会调用工作空间B的turtlesim,从而导致执行异常,出现安全隐患。
BUG 说明:
当在 .bashrc 文件中 source 多个工作空间后,可能出现的情况,在 ROS PACKAGE PATH 中只包含两个工作空间,可以删除自定义工作空间的 build 与 devel 目录,重新 catkin_make,然后重新载入 .bashrc 文件,问题解决。
4.3 ROS工作空间覆盖的更多相关文章
- 创建一个ROS工作空间(ROS Workspace)
详细参照 http://wiki.ros.org/ROS/Tutorials/InstallingandConfiguringROSEnvironment1.mkdir -p ~/catkin_ws/ ...
- ROS Learning-003 beginner_Tutorials 创建ROS工作空间
ROS Indigo beginner_Tutorials-02 创建ROS工作空间 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 14.04. ...
- ros 工作空间下cpp文件调用其他cpp文件的函数或变量
最近在学习ros节点编程,在工作空间下添加如下文件: message.h #ifndef MESSAGE_H #define MESSAGE_H extern int n; void init_ros ...
- 创建ROS 工作空间时出现:程序“catkin_init_workspace”尚未安装,程序“catkin_make”尚未安装。
问题:创建ROS 工作空间时出现:程序“catkin_init_workspace”尚未安装,程序“catkin_make”尚未安装. 解决方法: source /opt/ros/kinetic/se ...
- QT打开ROS工作空间时遇到的问题和解决方法
之前一直觉得不用IDE写程序看着好像我很能的样子. 其实就相当于工业时代我还钻木取火并且告诉别人你们用打火机根本不知道火被点燃的过程是怎样的. 因为这个技能并非人人都会,就可以拿出去到处臭屁 好了, ...
- 多个ROS工作空间常见的问题
1. 在/home/user_name/.bashrc文件中写入多个工作空间的环境变量,这样会导致环境变量之间相互覆盖.最常见的问题就是找不到工作空间中某个launch文件.节点.rviz插件等. 解 ...
- ROS工作空间和程序包创建
预备工作后面操作中我们将会用到ros-tutorials程序包,请先安装: $ sudo apt-get install ros-<distro>-ros-tutorials 将 < ...
- (二)创建ROS工作空间
ROS 教程中涉及的和编写的所有 ROS 代码需要有一个地方存放它,这个地方叫做工作空间.可以说,这个工作空间应该是一个大的集合.当我们要编译程序的时候,我们是对整个工作空间进行编译的. 这个工作空 ...
- 创建ROS工作空间和包
一.创建工作空间 mkdir -p ~/openni_ws/src cd ~/openni_ws catkin_make //在catkin工作空间(openni_ws)下catkin_ ...
随机推荐
- 哈工大 计算机网络 实验二 可靠数据传输协议(停等协议与GBN协议)
计算机网络实验代码与文件可见github:计算机网络实验整理 实验名称 可靠数据传输协议(停等协议与GBN协议) 实验目的: 本次实验的主要目的. 理解可靠数据传输的基本原理:掌握停等协议的工作原理: ...
- c++刷leetcode记录
#include<iostream> #include<sstream> #include<vector> std::vector<int> split ...
- docker学习笔记(1)——ubuntu16.04安装docker(含如何彻底卸载docker,docker拉取镜像失败解决)
参考博客: 1.官网教程:https://docs.docker.com/engine/install/ 根据本机不同的信息选择不同的安装方式: https://docs.docker.com/ ...
- 学习linux(centos7)记录的笔记
此随笔用于记录学习<linux鸟哥的私房菜>过程中1.遇到的问题及解决的过程 2.有必要记录的重要内容 3.对应书上操作的记录 开始于2021年6月18号 一个磁盘的分区通过格式化后成为一 ...
- CSS样式下划线
样式之文字下划线 第一 text-decoration: underline; 缺点是不好修改颜色 不要修改下划线的位置,优点就是一行代码解决 可以使用line-height: 20px; 也能调整位 ...
- 神奇的 CSS,让文字智能适配背景颜色
最近几天,有好几个同学都问了同样一个问题. 页面上有一段文本,能否实现这段文本在不同背景色下展示不同的颜色?也就是俗称的智能变色.像是下面这样: 文本在黑色底色上表现为白色,在白色底色上表现为黑色.看 ...
- pandas连接数据库
项目中使用pandas方法读取数据库数据可能用到的方法 使用pandas连接数据库 例如 mysql_conn = pymysql.connect(host='172.28.*.***', port= ...
- 一比一还原axios源码(五)—— 拦截器
上一篇,我们扩展了Axios,构建了一个Axios类,然后通过这个Axios工厂类,创建真正的axios实例.那么今天,我们来实现下Axios的拦截器也就是interceptors.我们来简单看下Ax ...
- Python列表生成
# For More :http://www.codebelief.com/article/2017/02/python-advanced-programming-list-comprehension ...
- js开发文档生成工具jsdoc安装使用
1.全局安装jsdoc,需要先安装node环境哦~ npm install -g jsdoc 2.在项目根目录新建文件conf.json,内容如下: { "tags": { &qu ...