
创建一个ROS工作空间(ROS Workspace)
详细参照 http://wiki.ros.org/ROS/Tutorials/InstallingandConfiguringROSEnvironment
1.
mkdir -p ~/catkin_ws/src
解析:
在 /home/你的用户名目录/ 下创建一个ROS工作空间,即文件夹catkin_ws,
然后在工作空间 catkin_ws 下创建一个文件夹 src
你也可以将工作空间 catkin_ws 起成其他名字,例如:mkdir -p ~/tutorial/src ,那么下面的所有命令中的catkin_ws都要对应换成 tutorial(命令 ls 的功能即查看当前所在目录里有哪些文件)
2.
cd ~/catkin_ws/src
解析:
打开工作空间catkin_ws下的文件夹src(命令 pwd 的功能即查看当前所在目录)
3.
catkin_init_workspace
解析:
执行完该命令后,src目录下会多出一个 CMakeLists.txt 文件。

4.
cd ~/catkin_ws/
解析:
返回到上层目录
5.
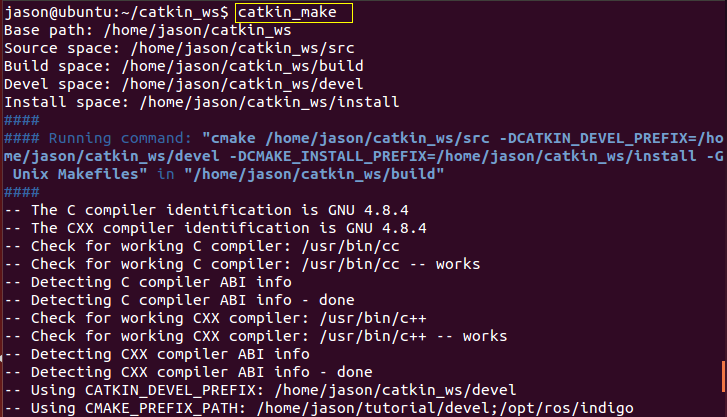
catkin_make
解析:
执行完该命令后,发现工作空间catkin_ws中有三个目录: build  devel  src
其中,src是我们创建工作空间时创建的目录,另外两个是执行完 catkin_make 后生成的。


6.
source devel/setup.bash
解析:
将对应的工作空间的路径加入环境变量ROS_PACKAGE_PATH中。
如果新开了一个终端命令行,在使用该工作空间前,必须先将该工作空间的路径加入环境变量ROS_PACKAGE_PATH中。
7.
echo $ROS_PACKAGE_PATH
解析:
查看当前环境变量如果打印出以下信息,说明你的工作环境设置好了:
/home/你的用户名/你的工作空间名/src:/opt/ros/indigo/share:/opt/ros/indigo/stacks
创建一个ROS Workspace 的方法总结:
mkdir -p ~/catkin_ws/src

cd ~/catkin_ws/src

catkin_init_workspace

cd ~/catkin_ws/

catkin_make
source devel/setup.bash
创建一个ROS工作空间(ROS Workspace)的更多相关文章
- 创建一个catkin工作空间
先确定自己的环境变量是否设置正确 export | grep ROS 若出现如下的,说明是正确的 declare -x ROSLISP_PACKAGE_DIRECTORIES="" ...
- ROS工作空间和程序包创建
预备工作后面操作中我们将会用到ros-tutorials程序包,请先安装: $ sudo apt-get install ros-<distro>-ros-tutorials 将 < ...
- ROS的初步学习--创建一个工作空间和一个程序包
快速开始 创建工作区(workspace) 工作区可以作为一个独立的项目进行编译,存放ROS程序的源文件.编译文件和执行文件.建立工作区的方法如下: mkdir -p ~/catkin_ws/src ...
- 创建一个ROS包
先前笔者不知道catkin到底是个什么东东,后来终于在官方网站上找到了答案,原来catkin是ROS的一个官方的编译构建系统,是原本的ROS的编译构建系统rosbuild的后继者.catkin的来源有 ...
- (二)创建ROS工作空间
ROS 教程中涉及的和编写的所有 ROS 代码需要有一个地方存放它,这个地方叫做工作空间.可以说,这个工作空间应该是一个大的集合.当我们要编译程序的时候,我们是对整个工作空间进行编译的. 这个工作空 ...
- ROS Learning-003 beginner_Tutorials 创建ROS工作空间
ROS Indigo beginner_Tutorials-02 创建ROS工作空间 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 14.04. ...
- ROS笔记1 安装及创建一个ROS Package
安装 跟着官方的安装指引来就行了.安装前要先确定自己的ros版本和ubuntu版本.这二者是一一对应的. http://wiki.ros.org/ROS/Installation 主要是package ...
- Ros使用Arduino 3用rosserial创建一个subscriber
在前面的一节中,我们已经使用arduino创建了一个publisher节点,接下来将会用arduino来创建一个subscriber,接收电脑传去的信息并做出相应的反应. 1启动Arduino 将ar ...
- Ros使用Arduino 2 使用rosserial创建一个publisher
1 启动arduino 将arduino开发板连接到电脑的usb口,在arduino IDE中进行设置. 选择Tools->Board,选择你所使用的arduino开发板的类型,所使用的ardu ...
随机推荐
- 201521123012 《Java程序设计》第八周学习总结
1. 本周学习总结 1.1 以你喜欢的方式(思维导图或其他)归纳总结集合与泛型相关内容. 1.2 选做:收集你认为有用的代码片段 2. 书面作业 1.本次作业题集集合 List中指定元素的删除(题目4 ...
- 201521123016 《Java程序设计》第7周学习总结
1. 本周学习总结 2. 书面作业 1.ArrayList代码分析 1.1 解释ArrayList的contains源代码 public boolean contains(Object o) { re ...
- 201521123002 《Java程序设计》第4周学习总结
[TOC] 1. 本周学习总结 2. 书面作业 1.注释的应用 使用类的注释与方法的注释为前面编写的类与方法进行注释,并在Eclipse中查看.(截图) 参考文章 Eclipse添加注释简介 Ecli ...
- 201521123036 《Java程序设计》第3周学习总结
本周学习总结 初学面向对象,会学习到很多碎片化的概念与知识.尝试学会使用思维导图将这些碎片化的概念.知识组织起来. 书面作业 Q1:代码阅读 public class Test1 { private ...
- 201521123030《Java程序设计》 第2周学习总结
本周学习总结 String常量,创建之后不能再进行修改 使用+连接字符串会产生新字符串,要大量使用重复性连接应用StringBuilder,检测字符串相等应用equal方法. 枚举类型变量的取值在一个 ...
- Java课程设计——学生基本信息管理
1.团队名称.团队成员介绍 团队名称:学生基本信息管理设计小组 团队成员:花雨芸(组长)--负责管理界面的编写 丁蓉(组员)--负责登陆的设计编写 2.项目git地址 https://git.osch ...
- java基础知识4--数组的常用方法(Array)
先说一个idea编辑器的问题,编辑器的光标变成黑色光标无法移动,按一下insert键就好了. 数组是线性数据存储结构.它用牺牲自动扩展大小来换取与集合相比的唯一优势--查询效率的提升.本身是一种引用类 ...
- Spring-Struts2-基本集成
步骤: 1,导入struts2的相关jar包(检查是否有冲突的包,即同一个包有不同的几个版本存在) 2,导入struts2和spring的整合包 struts2-spring-plugin-2.3.4 ...
- jz2440重新分区
在购买开发板的时候,板子上已经烧写好了bootloader.内核和文件系统.但是在具体使用时,发现板子上划分的内核分区只有2M,但是我编译出来的内核大于2M,于是将内核烧写到nandflash上面时会 ...
- openlayer的凸包算法实现
最近在要实现一个openlayer的凸多边形,也遇到了不小的坑,就记录一下 1.具体的需求: 通过在界面点击,获取点击是的坐标点,来绘制一个凸多边形. 2.思考过程: 1)首先,我们得先获取点击事件发 ...