
DM9000裸机驱动程序设计
对于任何一个硬件模块的设计,首先第一步都是要先了解硬件本身后,再开始程序的软件设计。而由于DM9000的芯片文档内容很多,要驱动好网卡,需要很长时间,特别对于新手比较困难,所以可以参考linux内核代码中的网卡驱动程序,将其移植到裸机程序当中。下面将就ok6410,介绍DM9000裸机程序驱动的详细过程,并且完成arp协议的程序设计。
1. DM9000硬件接口

打开ok6410的底板原理图可以看到DM9000和ok6410的硬件接口,通过DM9000的文档大概浏览可知一些比较重要的引脚接口,如图:
再参考ok6410的核心板原理图可以很清楚的知道硬件接口对应的管脚:
SD0~SD15:DATA0~DATA15:XM0DATA0~XM0DATA15
CMD:ADDR2:XM0ADDR2
INT:IRQ_LAN:GPN7
IOR:OEN:XM0OEN
IOW:WEN:XM0WEN
CS:CSN1:XM0CSN1
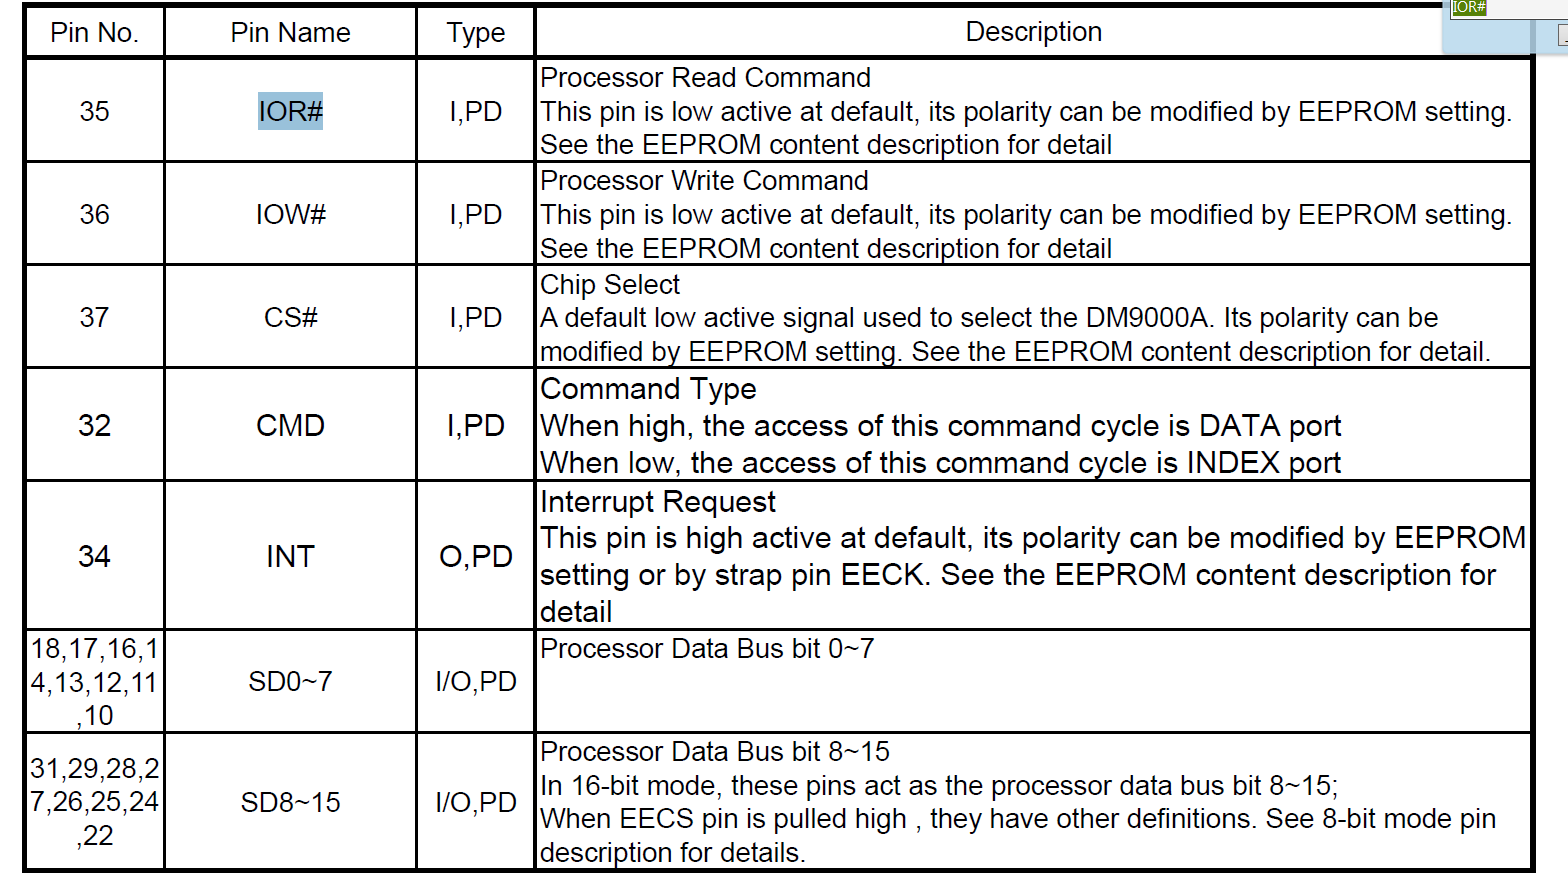
从上面一些管脚的对应关系,可能很难理解控制的方式,这和GPIO等一些模块的裸机程序时有很大的不同。在6410芯片手册中搜索关键字,对于初学者,也很难了解到各个引脚的关系。但是通过网上的资料还是可以知道DM9000接口,接在了ROM1的控制模块中,ok6410并没有接ROM。这样就可以很清楚的知道以下的关系
DATA0~DATA15:ROM1的数据总线
ADDR2:ROM1的地址总线的第二位
IRQ_LAN:中断接口
OEN:nOE
WEN:nWE
CSN1:XM0CSn
这样对DM9000模块的读写相当于对ROM的读写了,关键的是CMD的引脚即ADDR2。
当CMD为1时DATA0~DATA15为数据总线
当CMD为0时DATA0~DATA15为地址总线。
通过ok6410手册可以得出ROM1的起始地址为:0x18000000

2. DM9000程序设计
2.1 初始化读写时序
通过时序图配置以下寄存器
void cs_init()
{
SROM_BW &= (~(0xf<<4));
SROM_BW |= (0x1<<4);
SROM_BC1 =(0<<0)|(0x2<<4)|(0x2<<8)|(0x2<<12)|(0x2<<16)|(0x2<<24)|(0x2<<28);
}
2.2 读写操作函数
#define DM_ADD (*((volatile unsigned short *)0x18000000))
#define DM_DAT (*((volatile unsigned short *)0x18000004))
void dm9000_reg_write(u16 reg,u16 data)
{
DM_ADD = reg;
DM_DAT = data;
}
u8 dm9000_reg_read(u16 reg)
{
DM_ADD = reg;
return DM_DAT;
}
由硬件接口分析可知CMD即ROM1的地址总线的第二位,为1时为数据总线,为0是为地址总线,从而可以按上宏定义进行读写。
2.3 DM9000初始化
参考linux内核的DM9000驱动程序,可以清楚了解初始化的具体步骤
void dm9000_reset()
{
dm9000_reg_write(DM9000_GPCR, GPCR_GPIO0_OUT);
dm9000_reg_write(DM9000_GPR, 0);
dm9000_reg_write(DM9000_NCR, (NCR_LBK_INT_MAC | NCR_RST));
dm9000_reg_write(DM9000_NCR, 0);
dm9000_reg_write(DM9000_NCR, (NCR_LBK_INT_MAC | NCR_RST));
dm9000_reg_write(DM9000_NCR, 0);
}
void dm9000_probe(void)
{
u32 id_val;
id_val = dm9000_reg_read(DM9000_VIDL);
id_val |= dm9000_reg_read(DM9000_VIDH) << 8;
id_val |= dm9000_reg_read(DM9000_PIDL) << 16;
id_val |= dm9000_reg_read(DM9000_PIDH) << 24;
if (id_val == DM9000_ID)
{
printf("dm9000 is found !\n");
return ;
}
else
{
printf("dm9000 is not found !\n");
return ;
}
}
void dm9000_init()
{
u32 i;
//设置片选
cs_init();
//复位设备
dm9000_reset();
//捕获dm9000
dm9000_probe();
//MAC初始化
//Program operating register, only internal phy supported
dm9000_reg_write(DM9000_NCR, 0x0);
//TX Polling clear
dm9000_reg_write(DM9000_TCR, 0);
//Less 3Kb, 200us
dm9000_reg_write(DM9000_BPTR, BPTR_BPHW(3) | BPTR_JPT_600US);
// Flow Control : High/Low Water
dm9000_reg_write(DM9000_FCTR, FCTR_HWOT(3) | FCTR_LWOT(8));
//SH FIXME: This looks strange! Flow Control
dm9000_reg_write(DM9000_FCR, 0x0);
//Special Mode
dm9000_reg_write(DM9000_SMCR, 0);
//clear TX status
dm9000_reg_write(DM9000_NSR, NSR_WAKEST | NSR_TX2END | NSR_TX1END);
// Clear interrupt status
dm9000_reg_write(DM9000_ISR, ISR_ROOS | ISR_ROS | ISR_PTS | ISR_PRS);
//填充MAC地址
for (i = 0; i < 6; i++)
dm9000_reg_write(DM9000_PAR+i, macc_addr[i]);
//激活DM9000
dm9000_reg_write(DM9000_RCR, RCR_DIS_LONG | RCR_DIS_CRC | RCR_RXEN);
//Enable TX/RX interrupt mask
dm9000_reg_write(DM9000_IMR, IMR_PAR);
}
2.4 DM9000发送函数
void dm9000_tx(u8 *data,u32 length)
{
u32 i;
//禁止中断
dm9000_reg_write(DM9000_IMR,0x80);
//写入发送数据的长度
dm9000_reg_write(DM9000_TXPLL, length & 0xff);
dm9000_reg_write(DM9000_TXPLH, (length >> 8) & 0xff);
//写入待发送的数据
DM_ADD = DM9000_MWCMD;
for(i=0;i
{
DM_DAT = data[i] | (data[i+1]<<8);
}
//启动发送
dm9000_reg_write(DM9000_TCR, TCR_TXREQ);
//等待发送结束
while(1)
{
u8 status;
status = dm9000_reg_read(DM9000_TCR);
if((status&0x01)==0x00)
break;
}
//清除发送状态
dm9000_reg_write(DM9000_NSR,0x2c);
//恢复中断使能
dm9000_reg_write(DM9000_IMR,0x81);
}
2.5 DM9000接收函数
#define PTK_MAX_LEN 1522
u32 dm9000_rx(u8 *data)
{
u8 status,len;
u16 tmp;
u32 i;
//判断是否产生中断,且清除
if(dm9000_reg_read(DM9000_ISR) & 0x01)
dm9000_reg_write(DM9000_ISR,0x01);
else
return 0;
//空读
dm9000_reg_read(DM9000_MRCMDX);
//读取状态
status = dm9000_reg_read(DM9000_MRCMD);
//读取包长度
len = DM_DAT;
//读取包数据
if(len
{
for(i=0;i
{
tmp = DM_DAT;
data[i] = tmp & 0x0ff;
data[i+1] = (tmp>>8)&0x0ff;
}
}
}
DM9000裸机驱动程序设计的更多相关文章
- I2C裸机驱动程序设计
① I2C(Inter-Integrated Circuit)总线是由飞利浦公司开发的两线式串行总线,用于连接微控制器及其外围设备 ② I2C总线有两根双向信号线 (1)SDA:Serial Data ...
- SPI裸机驱动程序设计
1. SPI(Serial Peripheral Interface)串行外设接口,是一种高速的.全双工.同步的通信总线.采用主从模式(Master Slave)架构,支持多个slave,一般仅支持单 ...
- 20145316&20145229实验四:驱动程序设计
20145316&20145229实验四:驱动程序设计 结对伙伴:20145316 许心远 博客链接:http://www.cnblogs.com/xxy745214935/p/6130871 ...
- linux驱动程序设计的硬件基础,王明学learn
linux驱动程序设计的硬件基础(一) 本章讲总结学习linux设备程序设计的硬件基础. 一.处理器 1.1通用处理器 通用处理器(GPP)并不针对特定的应用领域进行体系结构和指令集的优化,它们具有一 ...
- 信息安全系统设计基础实验四:外设驱动程序设计 20135211李行之&20135216刘蔚然
北京电子科技学院(BESTI) 实 验 报 告 封面 课程:信息安全系统设计基础 班级:1352 ...
- Tiny6410之按键裸机驱动
操作步骤: 第一步:查看开发板电路原理图 找到LED 和按键的管脚所对应的寄存器 LED:(见Tiny6410之LED裸机驱动) nLED_1 - GPK4 nLED_2 - GPK5 nLED_3 ...
- 2017-2018-1 20155214&20155216 实验四:外设驱动程序设计
2017-2018-1 20155214&20155216 实验四:外设驱动程序设计 实验四外设驱动程序设计-1 实验要求: 学习资源中全课中的"hqyj.嵌入式Linux应用程序开 ...
- 基于μC/OS—III的CC1120驱动程序设计
基于μC/OS—III的CC1120驱动程序设计 时间:2014-01-21 来源:电子设计工程 作者:张绍游,张贻雄,石江宏 关键字:CC1120 嵌入式操作系统 STM32F103ZE ...
- 【驱动】DM9000网卡驱动分析
Preface 内核源码版本:linux-2.6.18 网卡驱动·linux内核网络分层结构:http://infohacker.blog.51cto.com/6751239/122114 ...
随机推荐
- vue引入 lodash
vue main.js引入 // main.js 全局引入lodash import _ from 'lodash' Vue.prototype._ = _ // 使用 this._.debounce ...
- 15 自定义分页pagination全局组件
1.Pagination.vue <template> <el-pagination @size-change="handleSizeChange" @curre ...
- 启动Tomcat服务器端口被占用解决方法
Caused by: java.net.BindException: Address already in use: bind 1.输入 netstat -ano|findstr 8080,回车,显示 ...
- apache-apollo启动报错
启动Apollo后,进入网页版管理中心后报错:500: Server Error https://127.0.0.1:61681/console/index.html 网页抓包 报错:{"c ...
- Java Object类方法解析
Java Object类方法解析 在Java中Object是所有类的父类,任何类都默认继承Object,其提供的方法主要有以下几种: registerNatives() hashCode和equale ...
- python文档翻译之使用python解释器
Python解释器通常安装在/usr/local/bin/python3.6,把/usr/local/bin目录设置到UNIX shell的搜索路径就可以使用下面的命令运行python: python ...
- hystrix文档翻译之插件
插件 可以通过实现插件来改变Hystrix的行为.可以通过HystrixPlugins来注册自定义插件,这些插件会被应用到HystrixCommand,HystrixObservableCommand ...
- 本机浏览器无法访问linux的tomcat
原因:Centos7的防火墙拦截了tomcat访问的8080端口 Redhat 等等linux firewall-cmd --permanent --zone=public --add-port=8 ...
- SpringBoot-03-配置之yaml语法学习
3. SpringBoot配置 3.1 yaml语法学习 配置文件 Springboot使用一个全局的配置文件,配置文件名称固定 spplication.properties 语法结构:key=val ...
- kubernetes的思考
初识k8s kubernetes,从接触到今年6月接触到现在有3个月了,严格来说是断断续续的接触,没有一直持续学习.在未接触之前,这个技术对我来说,有点像传说,运维同行对此评价普遍是比较难懂,概念庞大 ...