
ROS-Rviz-turtlebot3仿真信息查看
前言:Rviz是ROS自带的一种3D可视化工具。
一、安装turtlebot3功能包
1.1 安装依赖包
sudo apt-get install ros-kinetic-joy ros-kinetic-teleop-twist-joy ros-kinetic-teleop-twist-keyboard ros-kinetic-laser-proc ros-kinetic-rgbd-launch ros-kinetic-depthimage-to-laserscan ros-kinetic-rosserial-arduino ros-kinetic-rosserial-python ros-kinetic-rosserial-server ros-kinetic-rosserial-client ros-kinetic-rosserial-msgs ros-kinetic-amcl ros-kinetic-map-server ros-kinetic-move-base ros-kinetic-urdf ros-kinetic-xacro ros-kinetic-compressed-image-transport ros-kinetic-rqt-image-view ros-kinetic-gmapping ros-kinetic-navigation
1.2 安装功能包
cd ~/catkin_ws/src/
git clone https://github.com/ROBOTIS-GIT/turtlebot3.git
git clone https://github.com/ROBOTIS-GIT/turtlebot3_msgs.git
git clone https://github.com/ROBOTIS-GIT/turtlebot3_simulations.git
cd ~/catkin_ws && catkin_make
二、仿真并查看
2.1 加载三维模型
cd /home/cdq/catkin_ws/src/turtlebot3_simulations/turtlebot3_fake/launch
export TURTLEBOT3_MODEL=burgerroslaunch turtlebot3_fake.launch
----------------------------------------
解析:
第二条是设置环境变量。
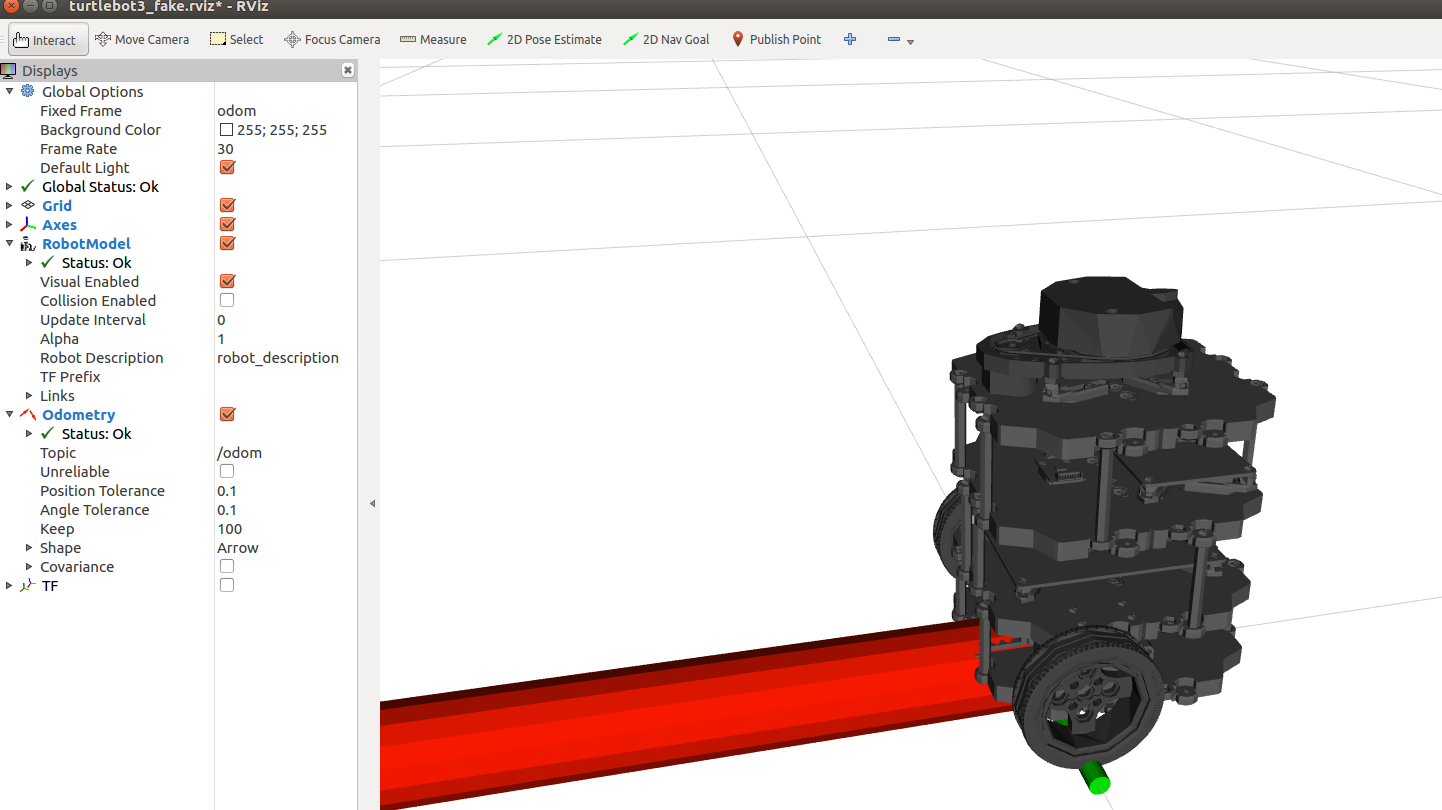
第三条运行了tur tlebot3_fake_node节点(三维模型)和robot_state_publisher节点(发布车轮信息)。
显示如下:
2.2 开启控制命令
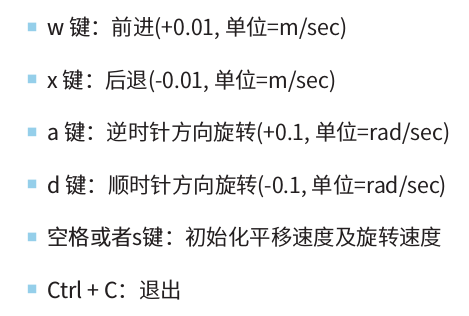
启用命令后可以用wasd控制方向。
cd ~/catkin_ws/src/turtlebot3/turtlebot3_teleop/launch
export TURTLEBOT3_MODEL=burger
roslaunch turtlebot3_teleop_key.launch
----------------------------------
命令解析:
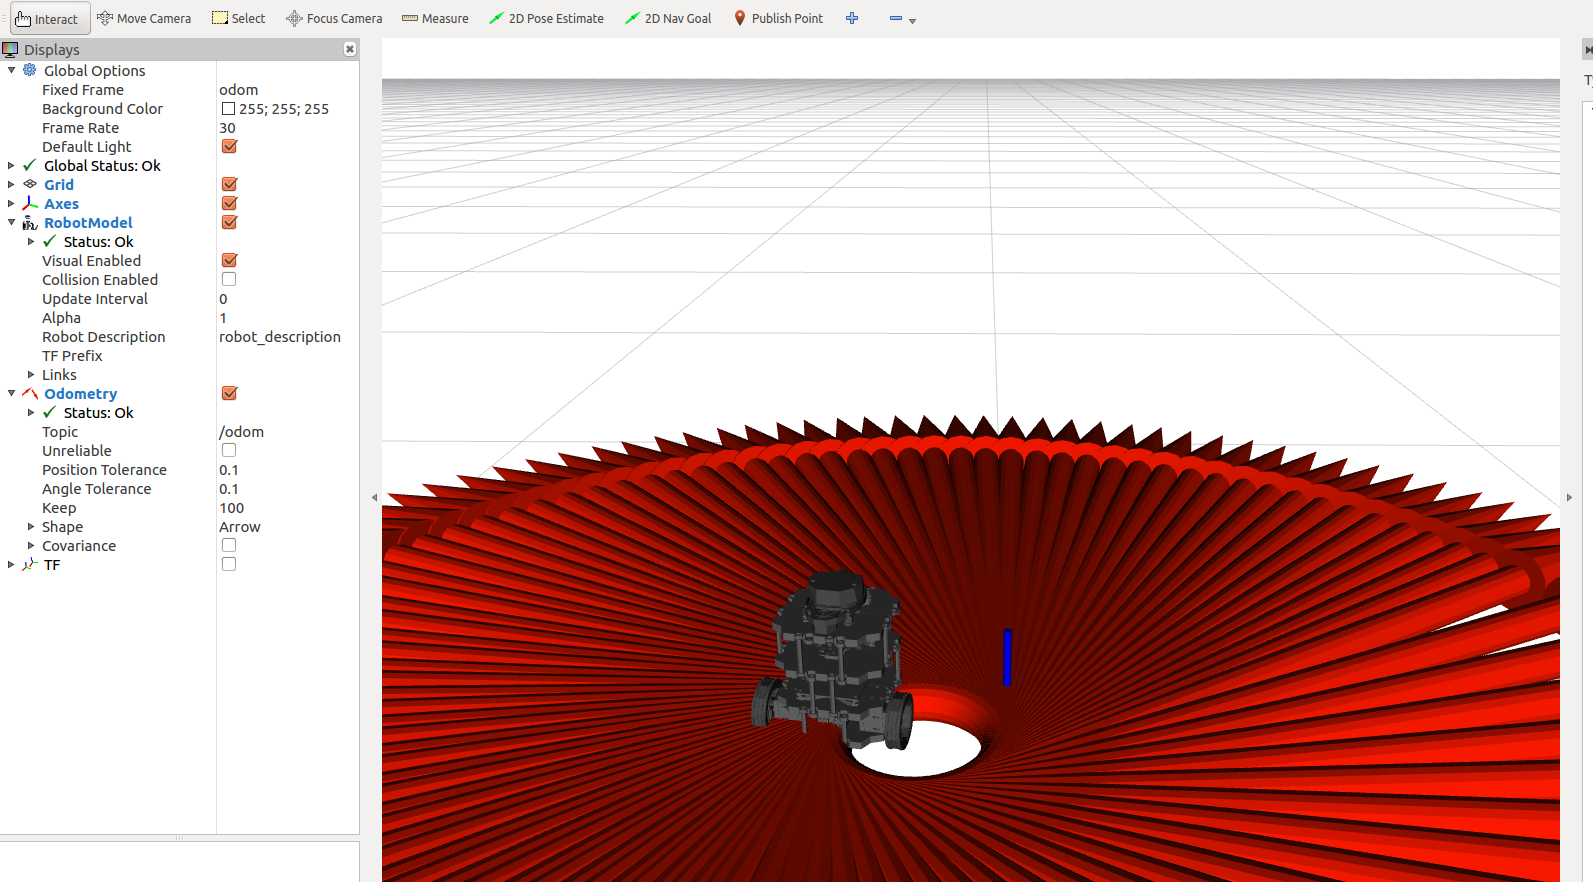
显示如下:
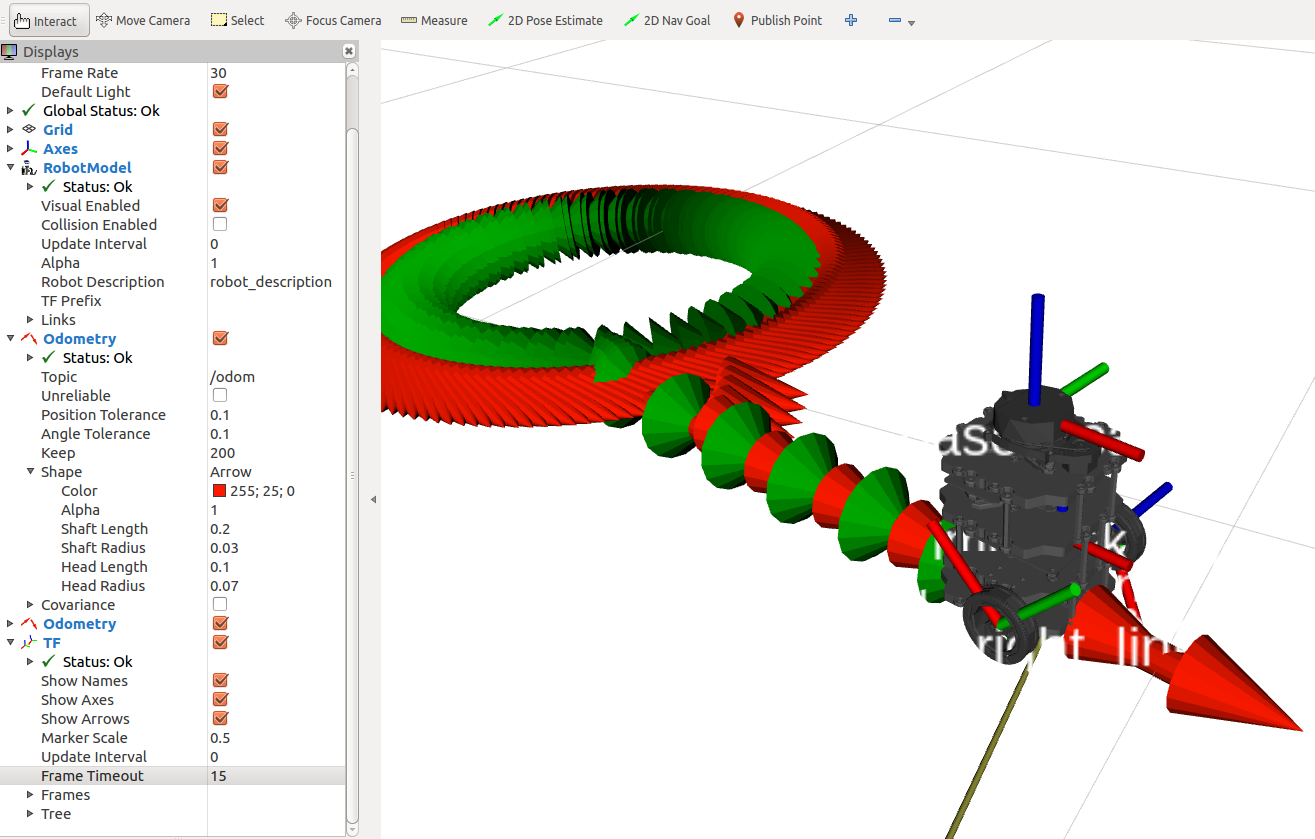
2.3 添加里程计信息
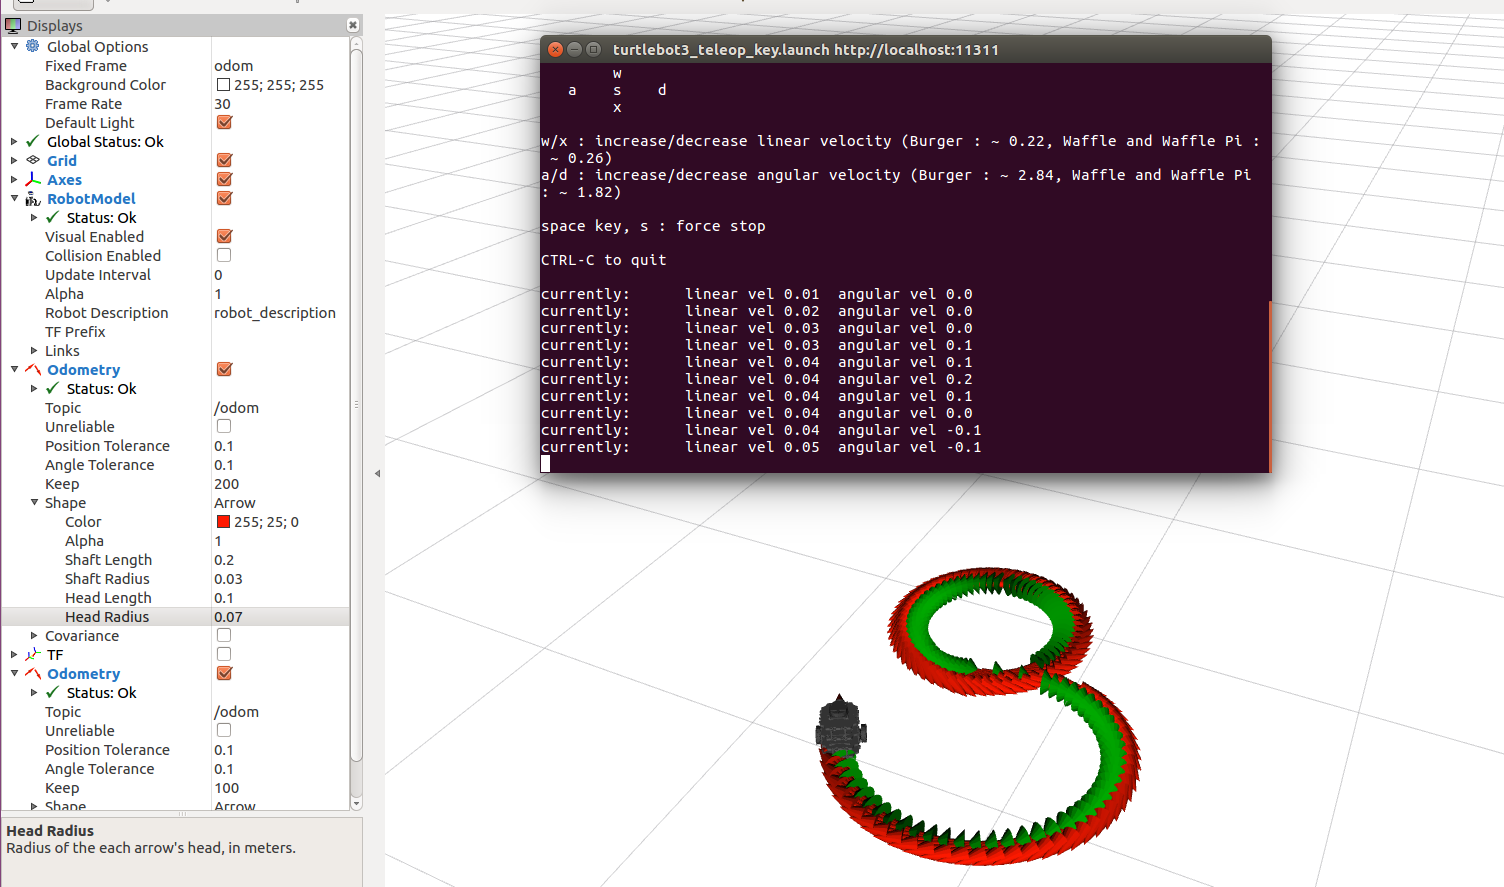
ADD->By Topic->Odometry
初始箭头很大,按图调整一下:
ADD->TF
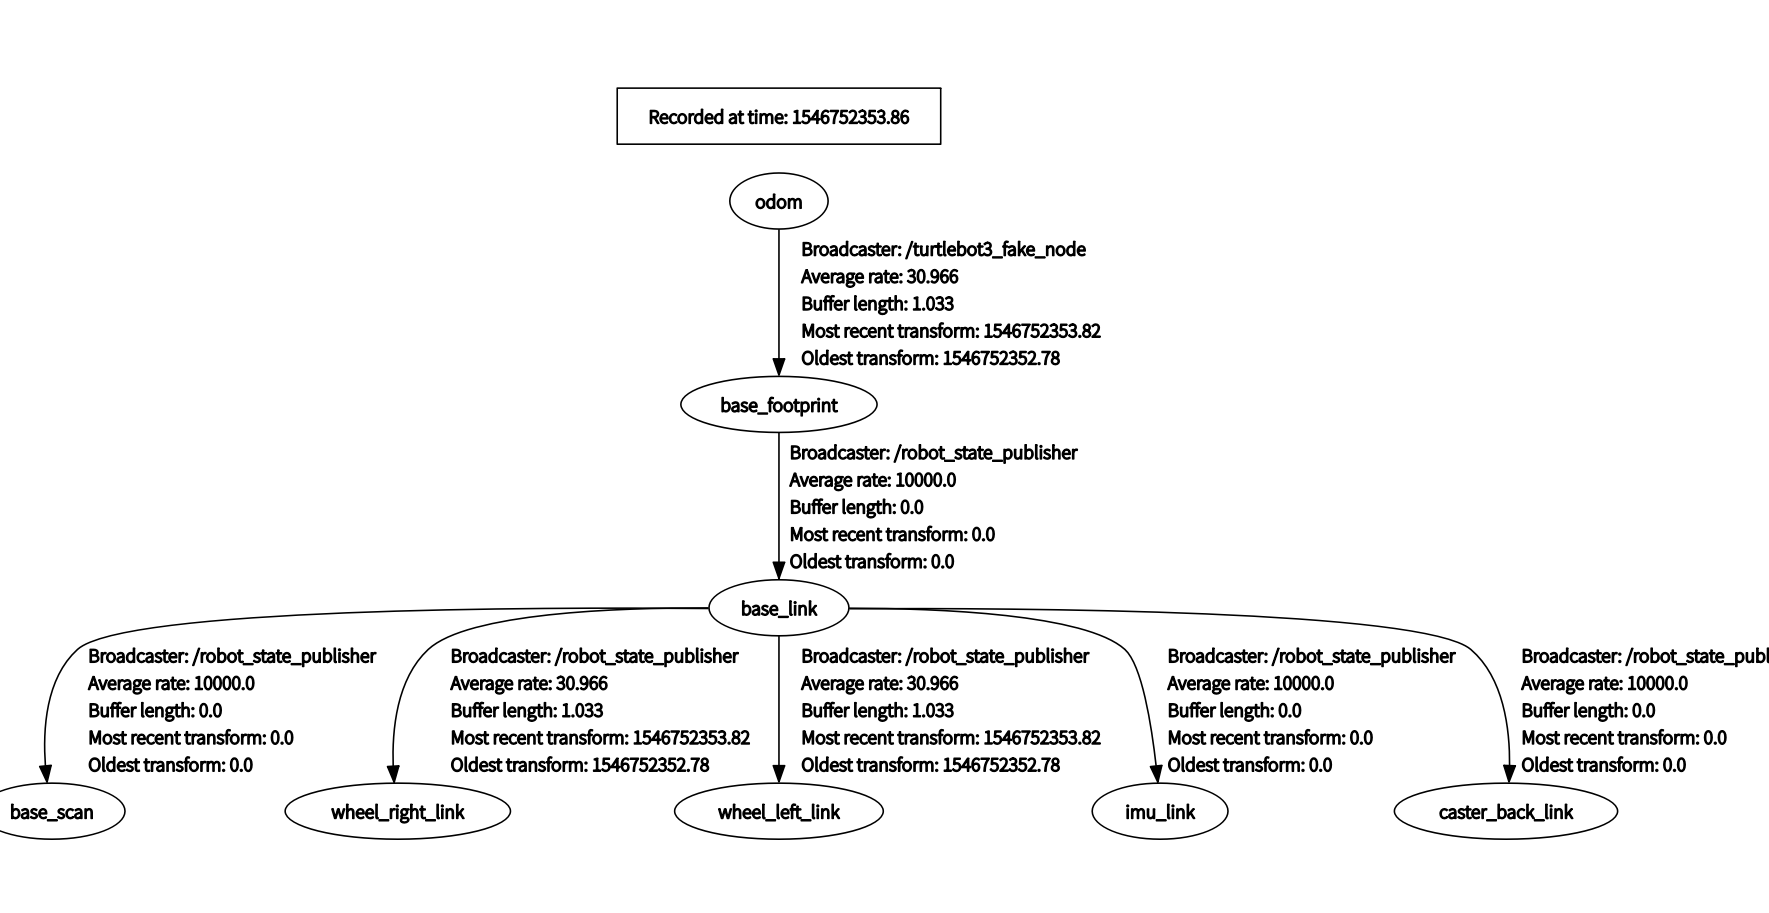
通过rqt_tf_tree查看tf话题
rosrun rqt_tf_tree rqt_tf_tree
-------------------------------------------
显示如下:
-END-
ROS-Rviz-turtlebot3仿真信息查看的更多相关文章
- Ubuntu 18.04 + ROS Melodic + TurtleBot3仿真
1. 下载安装包 官网地址: http://wiki.ros.org/action/show/Robots/TurtleBot?action=show&redirect=TurtleBot 所 ...
- ROS(indigo)_turtlebot仿真示例包括stage和gazebo
ROS(indigo)_turtlebot仿真示例包括stage和gazebo 现上参考网址: turtlebot:http://wiki.ros.org/Robots/TurtleBot stage ...
- 11g RAC集群启动关闭、各种资源检查、配置信息查看汇总。
简要:一:集群的启动与关闭 1. rac集群的手动启动[root@node1 bin]# ./crsctl start cluster -all2. 查看rac集群的状态[root@node1 bin ...
- node-webkit教程(13)gpu支持信息查看
node-webkit教程(13)gpu支持信息查看 文/玄魂 目录 node-webkit教程(13)gpu支持信息查看 前言 13.1操作步骤 (一)打开node-webkit,输入chrome: ...
- oracle10g 统计信息查看、收集
1. 统计信息查看 1.1 单个表的全局统计信息.统计效果查看 2. 统计信息分析(收集) 2.1 分析工具选择 2.2 分析前做index重建 2.3 分析某数据表,可以在PL/SQL的comm ...
- 【Python】 系统配置/进程等信息查看 psutil
psutil 原以为psutil只是跟进程有关的一个模块,没想到它其实提供了从CPU到内存各种各样的信息,十分IMBA.记录一下 我用了pip install psutil安装的这个模块,不过路中遇到 ...
- ROS(indigo)_pr2_simulator仿真(gazebo)示例
ROS(indigo)_pr2_simulator仿真(gazebo)示例 1 开启pr2仿真 ~$ roslaunch gazebo_ros empty_world.launch ~$ roslau ...
- linux基础之用户登录信息查看命令
用户登录信息查看命令 1.who命令 同一个账号通过不同终端登录也属于不同的登录信息,这里不同的终端包含虚拟终端和模拟终端,因为一个用户通过一个终端登录属于一个session 基本介绍 打印当前系统上 ...
- extract_by_one 根据二维数组中某字段来提取数组信息,查看有无重复信息
public function tt(){ $param = array( array ( 'hykno' => '2222222-CB', 'tcdk_fid' => '458B6D70 ...
随机推荐
- Windows2012R2 时间同步设置
Windows2012R2里没有了internet时间,或者Internet时间无法同步成功,都可以尝试使用如下方法. 1.打开命令提示符, 输入:gpedit.msc,打开组策略管理器 2.执行上述 ...
- 实验1 OpenGL初识
实验预备知识 Windows下的OpenGL编程步骤简单介绍详见课程实验教学博客-实验准备安装GLUT包与创建工程: http://www.cnblogs.com/opengl/archive/201 ...
- UVa340(Master-Mind Hints)未完成
#include<stdio.h> int main() { int num,a[100],i,j,b[100]; while(scanf("%d",&num) ...
- 点击之后连接qq
<a class=" " style="" href="http://wpa.qq.com/msgrd?v=3&uin=40482 ...
- [NOI2005]瑰丽华尔兹_动态规划_单调队列
Code: #include<cstdio> #include<cstring> #include<deque> #include<algorithm> ...
- Day 13迭代器生成器
迭代器 1.迭代器就是迭代的工具,迭代也可以说成是重复,并且每一次重复都是基于上一次的结果而来的,在python中一切皆对象. 2.可迭代对象:只要拥有__iter__方法的对象都是可迭代对象. 3. ...
- python实现定时发送消息
#!/usr/bin/env python#-*- coding:utf-8 -*- @Author : wujf @Time:2018/8/21 15:59# 自动发送消息from threadin ...
- Python IO编程-读写文件
1.1给出规格化得地址字符串,这些字符串是经过转义的能直接在代码里使用的字符串 需要导入os模块 import os >>>os.path.join('user','bin','sp ...
- BA-Delta知识点
问题: DSM-RTR的网络负载能力是怎样的?每条总线带32个模块吗?MS/TP总线上的模块需要拨地址码吗?最大可以承载多少个点? 答:理论值是30,最佳性能是21个,一般情况25-28个 linkn ...
- [SharePoint2010开发入门经典]SPS2010开发工具
本章概要: 1.了解不同的开发SPS的方法 2.了解SPS开发工具和环境 3.使用VS2010和SPD还有Blend开发SPS