
运行SVO
安装与运行的所有文档:https://github.com/uzh-rpg/rpg_svo/wiki
[1]没ros的似乎比较麻烦,首先依照ros的安装方法:
cd SVO
安装完后,在~/.cmake/packages/中可以看到Sophus(如果看不见在Home按ctrl+h即可,再按就隐藏)
mkdir -p rosbuild_ws/src

cd rosbuild_ws/src

git clone https://github.com/uzh-rpg/rpg_vikit.git
cd rosbuild_ws/src

git clone https://github.com/uzh-rpg/rpg_svo.git
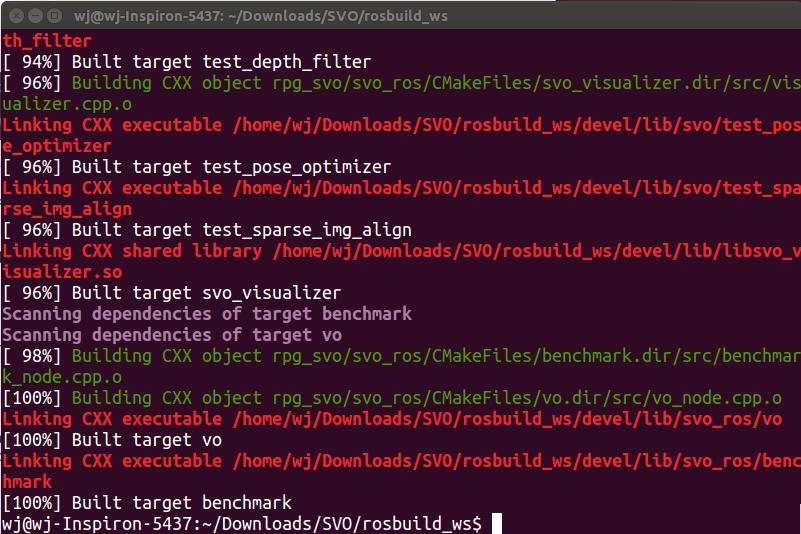
用ros跑下载好的svo数据
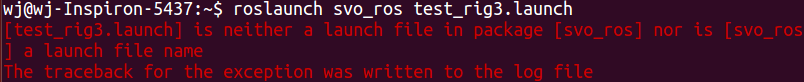
你是不也遇到这个问题了?
忘记关键步骤了
$ cd <path_to_catkin_ws>
$ source devel/setup.bash
//显然这里忽略了对程序进行注册:也就是执行名为 setup.bash 的脚本文件,它是 catkin_make 在你工作区的 devel 子目录下生成的。
  再执行上面的命令。
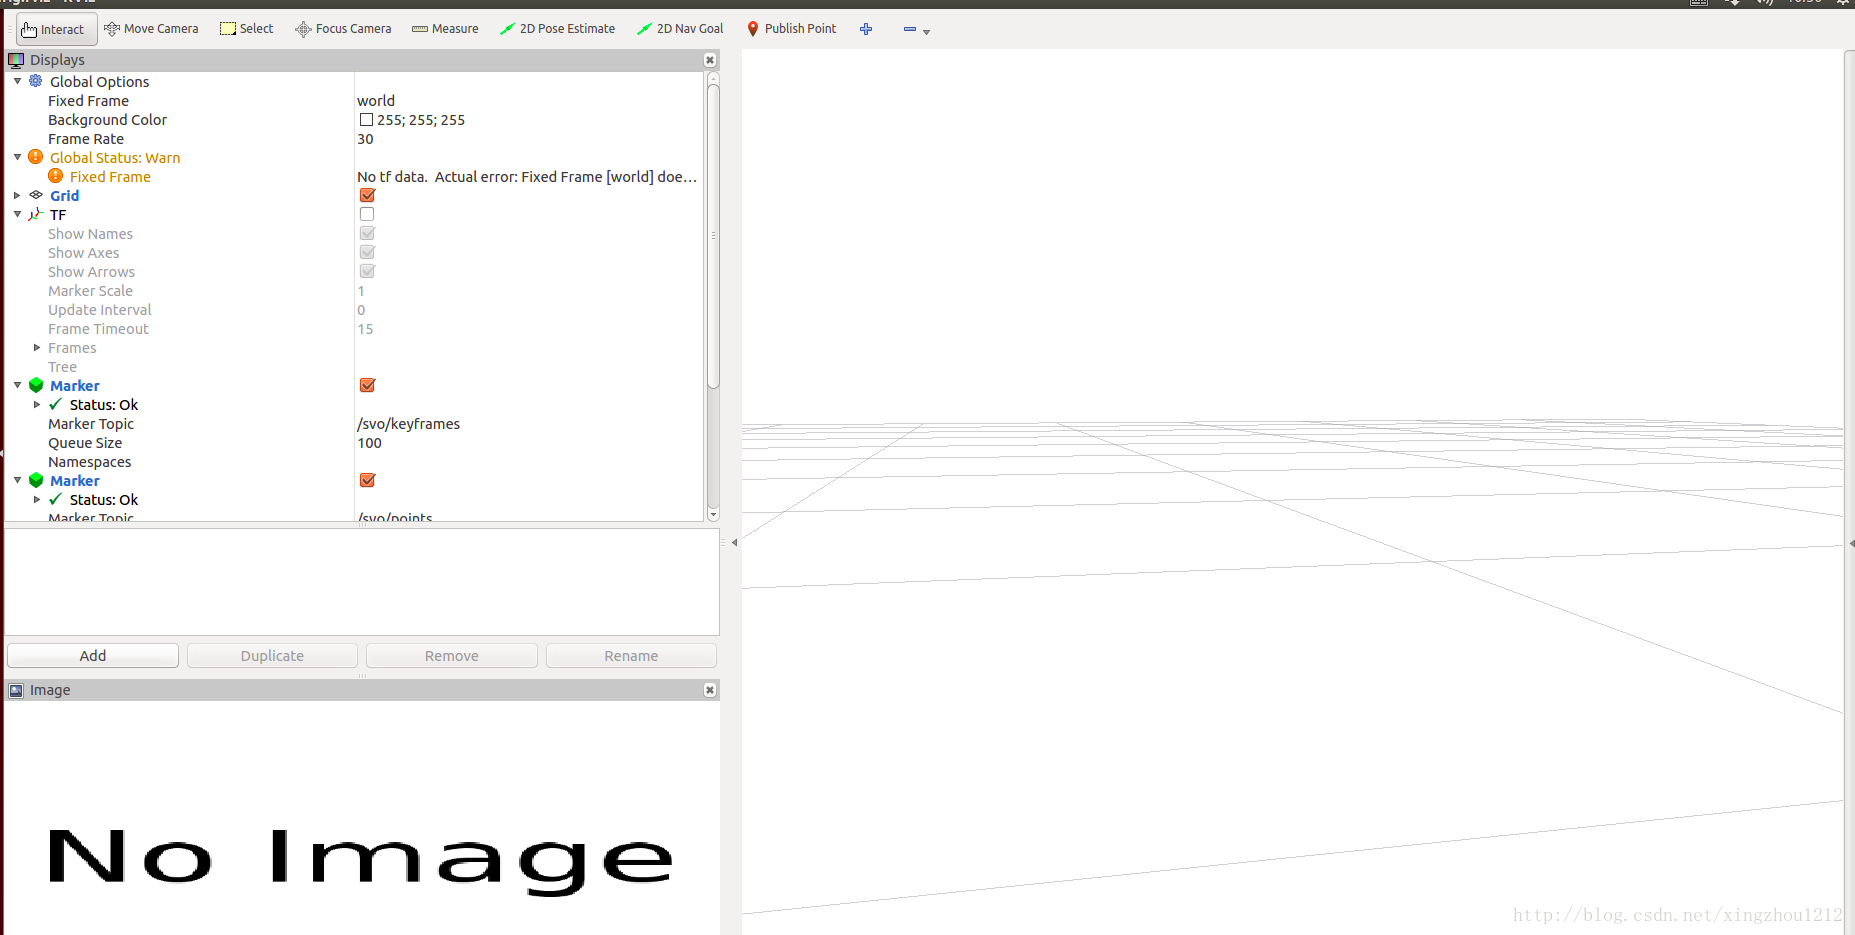
有了数据之后,程序就会运行,也可以看到可视化的轨迹了。
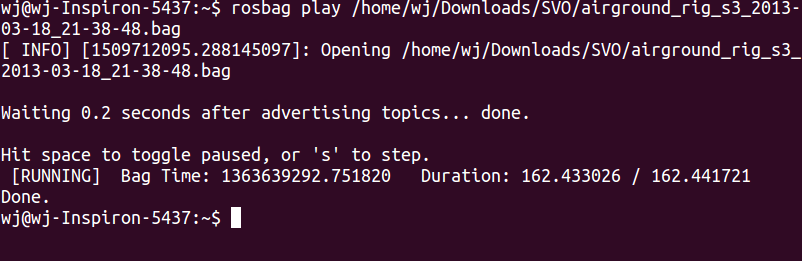
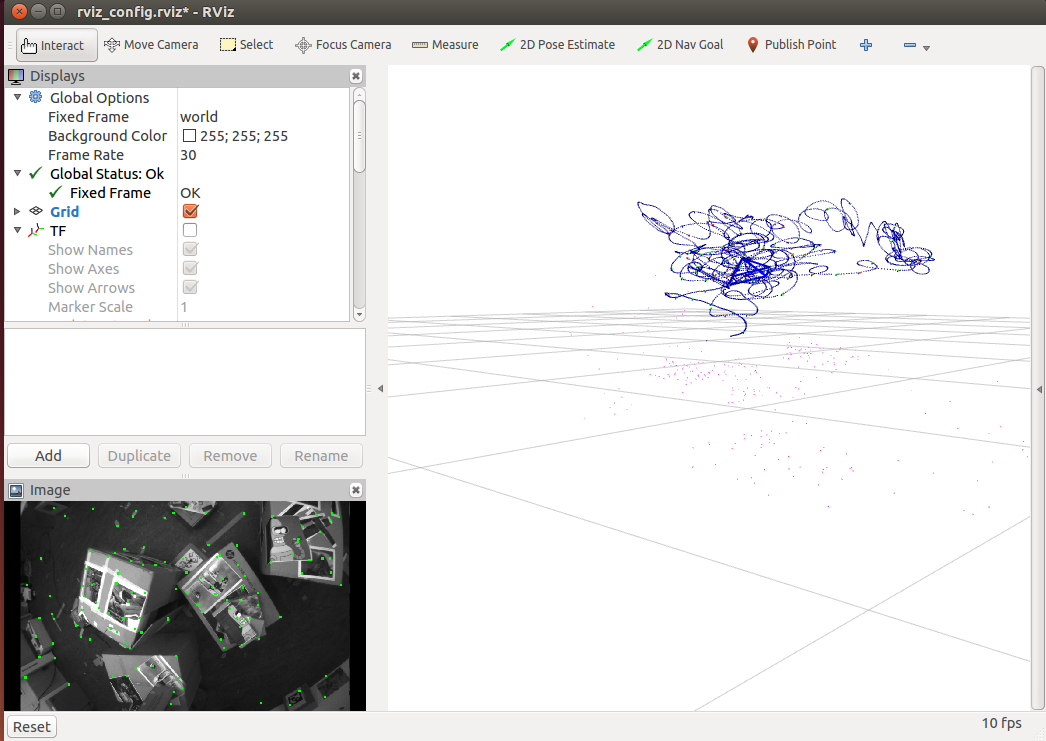
用 ros跑自己的摄像头采集的数据
[2]没ros的安装方法:
Boost - c++ Librairies (thread and system are needed)
sudo apt-get install libboost-all-dev
Eigen 3 - Linear algebra
apt-get install libeigen3-dev
OpenCV - Computer vision library for loading and displaying images(我之前就安装过了)
Follow the instructions at www.opencv.org
rpg_vikit/vikit_common/CMakeLists.txt USE_ROS to FALSE.)cd home/wj/Downloads/svo/svo
git clone https://github.com/uzh-rpg/rpg_vikit.gitcd rpg_vikit/vikit_common
mkdir build
cd build
cmake ..
make //在/rpg_vikit/vikit_common/bin生成了可执行文件 //rpg_vikit有3个文件夹:vikit_common;vikit_py;vikit_ros。最小二乘求解器中的固定设置先验vikit_common:
//生成了3个test可执行文件:test_vk_common_camera;vikit_common/bintest_vk_common_patch_score;test_vk_common_triangulation.
svo/CMakeLists.txt set the flag USE_ROS to FALSE.)cd home/wj/Downloads/svo/svo
mkdir build
cd build
cmake ..
make //在/svo/bin生成了可执行文件
Documentation---
---Instructions---
---Contributing---
--- Create a folder where you will store all datasets, e.g.:
cd ~
mkdir Datasets
In your .bashrc script, create a new environment variable pointing to the dataset folder:
export SVO_DATASET_DIR=${HOME}/Datasets
Source your new .bashrc script, go to the new dataset folder and download the test data:
source ~/.bashrc

cd ${SVO_DATASET_DIR}

wget http://rpg.ifi.uzh.ch/datasets/sin2_tex2_h1_v8_d.tar.gz -O - | tar -xz
Run SVO on the test data:
cd svo/bin

./test_pipeline
运行SVO的更多相关文章
- ubuntu16.04 ROS环境下配置和运行SVO
ubuntu16.04 ROS环境下配置和运行SVO https://blog.csdn.net/nnUyi/article/details/78005552
- SVO环境搭建
我是装了双系统,实验OS:Ubuntu14.04 Installation: Plain CMake (No ROS) 首先,建立一个工作目录比如:workspace,然后把下面的需要的都在该目录下进 ...
- pl-svo代码解读
pl-svo是在svo的基础上结合点和线特征的半直接法视觉里程计 程序启动通过app文件夹下的run_pipeline.cpp主程序启动,其它的函数文件统一放在src文件夹下,我们先从run_pipe ...
- SVO在ROS下的配置与运行
最近在做实验的时候,需要配置SVO,下面讲讲其中的过程以及遇到的问题: 首先说明配置环境:Ubuntu 14.04 + ROS indigo,ROS的安装我参考了ROS的官网上给出的教程:http:/ ...
- pl-svo在ROS下运行笔记
一.程序更改的思路(参考svo_ros的做法): 1.在ROS下将pl-svo链接成库需要更改相应的CMakeLists.txt文件,添加package.xml文件: 2.注册一个ROS节点使用svo ...
- 运行PL-SVO(单目)
代码:https://github.com/rubengooj/pl-svo 1.Prerequisites and dependencies (1)SVO 安装SVO,with ROS:https: ...
- SVO+PL-SVO+PL-StVO
PL-SVO是基于点.线特征的半直接法单目视觉里程计,我们先来介绍一下基于点特征的SVO,因为是在这个基础上提出的. [1]References: SVO: Fast Semi-Direct ...
- ASP.NET Aries 入门开发教程1:框架下载与运行
背景: 鉴于框架的使用者越来越多,文档太少,不少用户反映框架的入门门槛太高. 好吧,再辛苦下,抽时间写教程吧! 步骤1:下载框架源码 开源地址:https://github.com/cyq1162/A ...
- 在传统.NET Framework 上运行ASP.NET Core项目
新的项目我们想用ASP.NET Core来开发,但是苦于我们历史的遗产很多,比如<使用 JavaScriptService 在.NET Core 里实现DES加密算法>,我们要估计等到.N ...
随机推荐
- C++“隐藏实现,开放接口”的实现方案
为什么要有接口? 接口就是一个程序与其它程序交流的窗口.就比如有一个电视机,我并不需要知道它是怎样工作的,我只要知道按电源键就可以开启电视,按节目加(+)减(-)可以切换电视频道就可以了. Java程 ...
- 【转】解决Eclipse中SVN版本信息不显示的问题
eclipse 中使用 svn 插件,原本正常,未作任何更改,最近几天突然eclipse 中查看文件时,文件后面的 版本号 . 文件的状态图标 等等都不见了.以为有插件冲突,卸载了好多其他的相关的插件 ...
- Mastering Creativity:A brief guide on how to overcome creative blocks
MASTERING CREATIVITY, 1st EditionThis guide is free and you are welcome to share it withothers.From ...
- 多线程(Java)
Thread 类 和 Runnable 接口 在Java中实现多线程有两种方法 继承 Thread 类 优点:通过覆盖Thread 类的方法,可以改变线程的行为. 实现 Runnable 接口 优点: ...
- 【389】Implement N-grams using NLTK
Ref: Natural Language Toolkit Ref: n-grams in python, four, five, six grams? Ref: "Elegant n-gr ...
- Spring Data MongDB空间索引(判断一个点Point是否在一个区域Polygon内)
这里要连接MongoDB数据库,在配置文件里:spring.data.mongodb.uri = mongodb://root:root@localhost:27017/happy 两个root分别是 ...
- js高级-浏览器事件循环机制Event Loop
JavaScript 是队列的形式一个个执行的 同一时间只能执行一段代码,单线程的 (队列的数据结构) 浏览器是多线程的 JavaScript执行线程负责执行js代码 UI线程负责UI展示的 Jav ...
- kafka 配置启动
Kafka配置(注意log.dirs不要配置在tmp目录下,因为该目录会被linux定时任务删除,会导致kafka崩溃)需要三个Kafka实例,分别安装在下面三个机器上:192.168.240.167 ...
- Centos6.5 防火墙设置详解
vim /etc/sysconfig/iptables #丢弃所有进入请求 INPUT DROP [0:0] #丢弃所有转发请求 FORWARD DROP [0:0] #允许所有的output请求 O ...
- BOM进IN_BOM_HEADER表后被过滤掉
1.查看如下两个表发现BOM被过滤掉了 SELECT PRODUCT_ID||'_'||substr(BOM_ID,1,8),A.* FROM IN_BOM_HEADER A WHERE A.PRO ...