
旋转矩阵(Rotation Matrix)的推导及其应用
向量的平移,比较简单。

缩放也较为简单
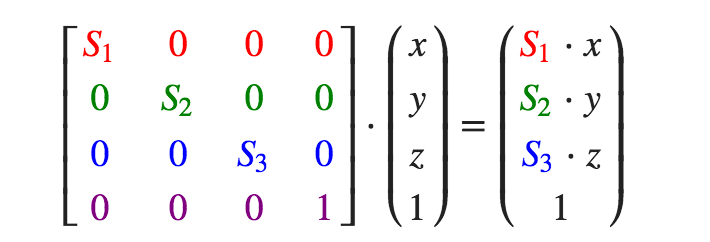
矩阵如何进行计算呢?之前的文章中有简介一种方法,把行旋转一下,然后与右侧对应相乘。在谷歌图片搜索旋转矩阵时,看到这张动图,觉得表述的很清晰了。

稍微复杂一点的是旋转,如果只是二维也很简单(因为很直观),但因为是三维的,有xyz三个轴,先推导二维的再延伸到三维。
YouTube上有很好的推导过程,视频链接地址(需穿.墙) https://www.youtube.com/watch?v=8XRvpDhTJpw
有点P(Xa,Ya),当坐标由 x –> y 旋转 θ 度后,求该点在新坐标轴的坐标是多少
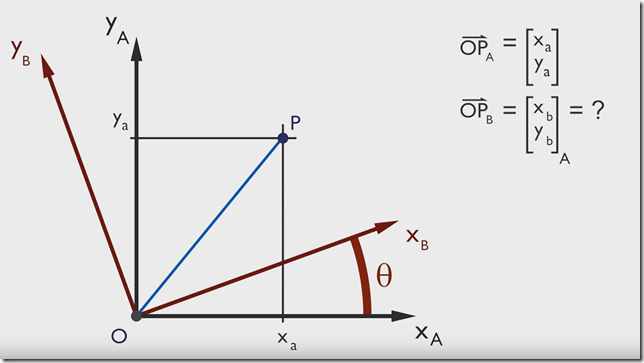
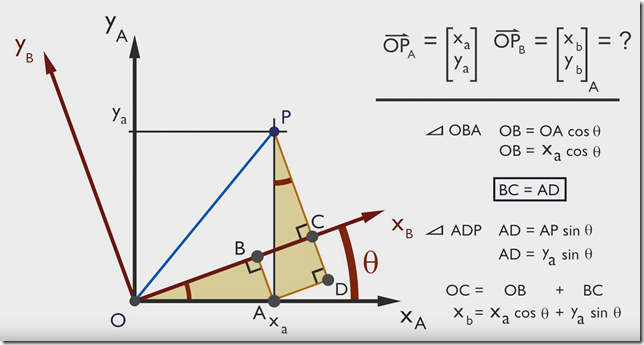
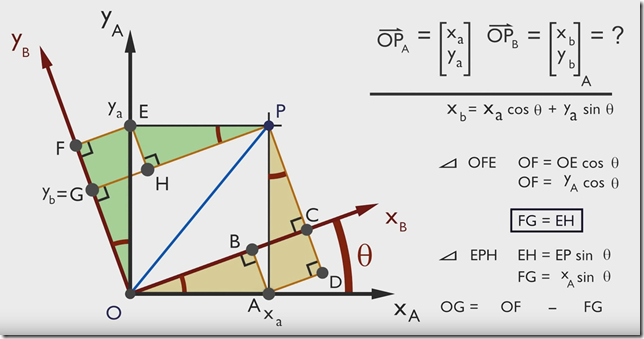
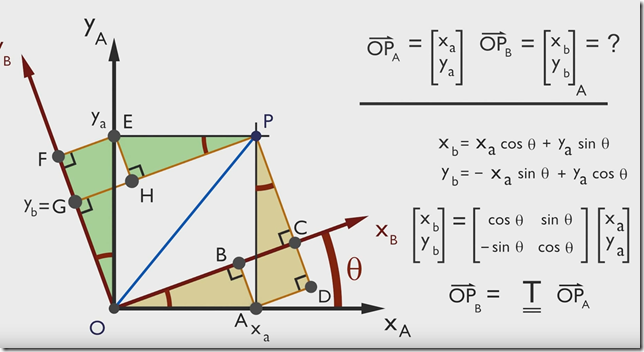
所以对于二维旋转来讲,旋转矩阵就是

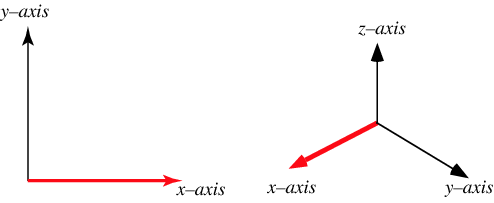
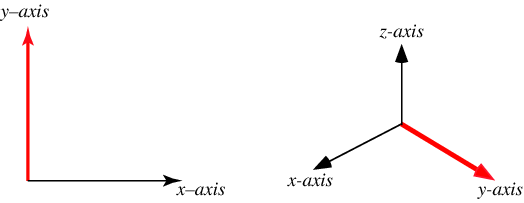
三维旋转,需要先搞清楚正、负方向(使用的是右手法则,在二维平面增加一维z,它的正方向朝向屏幕外)。
绕x轴进行旋转(在yz平面顺时针旋转)
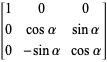
绕y轴进行旋转(在zx平面顺时针旋转)
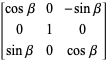
绕z轴进行旋转(在xy平面顺时针旋转)
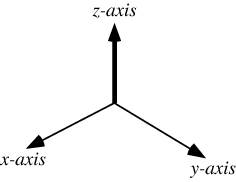
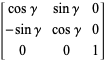
— 图片来源:http://mathworld.wolfram.com/RotationMatrix.html
参考:https://zh.wikipedia.org/wiki/旋转矩阵
了解这些有什么用处呢?之前有讲到渲染被分为三个阶段:应用 –> 几何 –> 栅格化,其中几何阶段做了大量的变换工作。
模型空间 –>( 模型矩阵) –> 世界空间 –> (视图矩阵) –> 观察空间(摄像机,右手坐标系,其余均采用左手) –> (投影矩阵) –> 裁剪空间 –> 屏幕空间,每一次变换都对应着相应的矩阵。
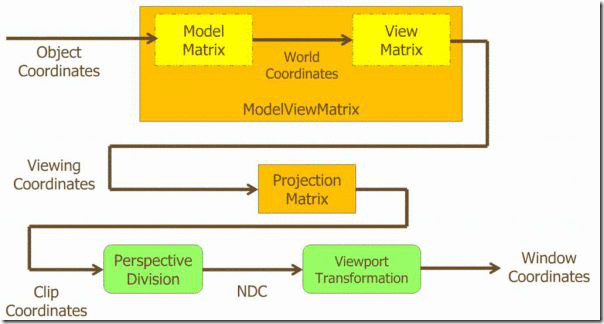

而Unity中的 UNITY_MATRIX_MVP 矩阵表示的是从模型到裁剪坐标的矩阵变换,Model Matrix ● View Matrix ● Projection Matrix。在Unity2017中使用 UnityObjectToClipPos 进行了替换,MVP也即是 模型(M)、视图(V)、透视(P)三个单词的首字母简写。
了解上面这些,才更容易理解Unity内置的变换矩阵
|
变量名 |
描述 |
| UNITY_MATRIX_MVP | 当前的模型观察投影矩阵,用于将顶点/方向矢量从模型空间变换到裁剪空间 |
| UNITY_MATRIX_MV | 当前的模型观察矩阵,用于将顶点/方向矢量从模型空间变换到观察空间 |
| UNITY_MATRIX_V | 当前的观察矩阵,用于将顶点/方向矢量从世界空间变换到观察空间 |
| UNITY_MATRIX_P | 当前的投影矩阵,用于将顶点/方向矢量从观察空间变换到裁剪空间 |
| UNITY_MATRIX_VP | 当前的观察投影矩阵,用于将顶点/方向矢量从世界空间变换到裁剪空间 |
| UNITY_MATRIX_T_MV | UNITY_MATRIX_MV的转置矩阵 |
| UNITY_MATRIX_IT_MV | UNITY_MATRIX_MV人逆转置矩阵,用于将法线从模型空间变换到观察空间,也可以用于得到UNITY_MATRIX_MV的逆矩阵 |
| _Object2World | 当前的模型矩阵,用于将顶点/方向矢量从模型空间变换到世界空间(依上面规则,这个其实相当于UNITY_MATRIX_M 即模型空间 –> 世界空间) |
| _World2Object | _Object2World的逆矩阵,用于将顶点/方向矢量从世界空间变换到模型空间 |
对照下面这张图,更容易理解一些。

上面这些是基础,只有掌握这些之后,再配置切线、法线、光照模型,在写顶点着色器(Vertex Shader)的时候才不至于懞圈 
旋转矩阵(Rotation Matrix)的推导及其应用的更多相关文章
- 旋转矩阵 The Rotation Matrix
参考: http://www.scratchapixel.com/lessons/mathematics-physics-for-computer-graphics/geometry/how-does ...
- 罗德里格斯旋转公式(Rodrigues' rotation formula)推导
本文综合了几个相关的维基百科,加了点自己的理解,从比较基础的向量投影和叉积讲起,推导出罗德里格斯旋转公式.公式比较繁杂,如有错误,欢迎评论区指出. 对于向量的三维旋转问题,给定旋转轴和旋转角度,用罗德 ...
- 反射矩阵(reflection matrix)推导
设平面为(nx,ny,nz,d),则以此平面为镜面的列主序反射矩阵如下: 推导如下: 一,平面的表示: 如图所示,过点p,法向量为n的平面,可表示为: np+d=0 其中d为平面到原点的有向距离.如果 ...
- 旋转矩阵(Rotate Matrix)的性质分析
博客转载自:http://www.cnblogs.com/caster99/p/4703033.html 学过矩阵理论或者线性代数的肯定知道正交矩阵(orthogonal matrix)是一个非常好的 ...
- 3D Computer Grapihcs Using OpenGL - 12 Rotation Matrix
为了证明我们上节渲染出来的是一个立方体而不是一个平面,我们决定将它旋转一定角度,这样我们就需要一个旋转矩阵(也属于ModelTransformMatrix的一部分) 上一节我们的ModelTransf ...
- three.js 欧拉角和四元数
这篇郭先生就来说说欧拉角和四元数,欧拉角和四元数的优缺点是老生常谈的话题了,使用条件我就不多说了,我只说一下使用方法. 1. 欧拉角(Euler) 欧拉角描述一个旋转变换,通过指定轴顺序和其各个轴向上 ...
- VIO的Bundle Adjustment推导
IMU模型和运动积分 $R_{\tiny{WB}} \left( t +\Delta{t} \right) = R_{\tiny{WB}} \left( t \right) Exp\left( \in ...
- PCL点云库:对点云进行变换(Using a matrix to transform a point cloud)
点云数据可以用ASCII码的形式存储在PCD文件中(关于该格式的描述可以参考链接:The PCD (Point Cloud Data) file format).为了生成三维点云数据,在excel中用 ...
- A geometric interpretation of the covariance matrix
A geometric interpretation of the covariance matrix Contents [hide] 1 Introduction 2 Eigendecomposit ...
随机推荐
- 安全测试robots
http://stock.pingan.com/robots.txt
- web请求过程-学习使人快乐1
智齿离开我10个小时了,现在除了书啥都不能啃········呜呜呜~ ~~~~~~~~~~~~~~~~~~~想滑滑梯~~~~~~~~~~~~~~~~~~~ 网络请求过程 web请求大多使用B/ ...
- Hadoop| MapperReduce02 框架原理
MapReduce框架原理 MapReduce核心思想 1)分布式的运算程序往往需要分成至少2个阶段. 2)第一个阶段的MapTask并发实例,完全并行运行,互不相干. 3)第二个阶段的ReduceT ...
- Practice| 数组
/* 从键盘确定班级的组号,在从键盘输入每一组的人数,并输入每一个学员的成绩,并求出,每一组的平均分, 全部的平均分,每一组的最高分,全部的最高分,并显示结果. */ class Test3{ pub ...
- IDEA创建lo4j模板
复制文字到文本框中: log4j.rootLogger=DEBUG,stdout log4j.logger.org.mybatis=DEBUG log4j.appender.stdout=org.ap ...
- Selenium+PhantomJS使用时报错原因及解决方案(转)
Selenium+PhantomJS使用时报错原因及解决方案 问题 今天在使用selenium+PhantomJS动态抓取网页时,出现如下报错信息: UserWarning: Selenium ...
- 四、Python导入自己写的包报错:没有该包如何解决
场景:当你运行文件时,提示没有你想要导入的这个包,这是只需在你运行文件的开头添加俩行代码: import sys sys.path.apprnd('../') 原理:请看图解 另外解释下sys.pat ...
- HDU 1175 连连看 (DFS+剪枝)
<题目链接> 题目大意:在一个棋盘上给定一个起点和终点,判断这两点是否能通过连线连起来,规定这个连线不能穿过其它的棋子,并且连线转弯不能超过2次. 解题分析:就是DFS从起点开始搜索,只不 ...
- HDU 4135 Co-prime (容斥+分解质因子)
<题目链接> 题目大意: 给定区间[A,B](1 <= A <= B <= 10 15)和N(1 <=N <= 10 9),求出该区间中与N互质的数的个数. ...
- HDU 1435 Stable Match 【稳定婚姻问题】
<题目链接> 题目大意:给你n个发射站和n个接受站的位置,并且给出他们的容量,现在需要你对这n对站台进行匹配,距离越近的站台越稳定,如果两个站台距离相等,容量越大的越稳定.问你稳定匹配是什 ...