
Harris Corner(Harris角检测)
在做图像匹配时,常需要对两幅图像中的特征点进行匹配。为了保证匹配的准确性,所选择的特征必须有其独特性,角点可以作为一种不错的特征。
那么为什么角点有其独特性呢?角点往往是两条边缘的交点,它是两条边缘方向变换的一种表示,因此其两个方向的梯度变换通常都比较大并且容易检测到。
这里我们理解一下Harris Corner 一种角点检测的算法
角点检测基本原理:
人们通常通过在一个小的窗口区域内观察点的灰度值大小来识别角点,如果往任何方向移动窗口都会引起比较大的灰度变换那么往往这就是我们要找的角点。如下图右
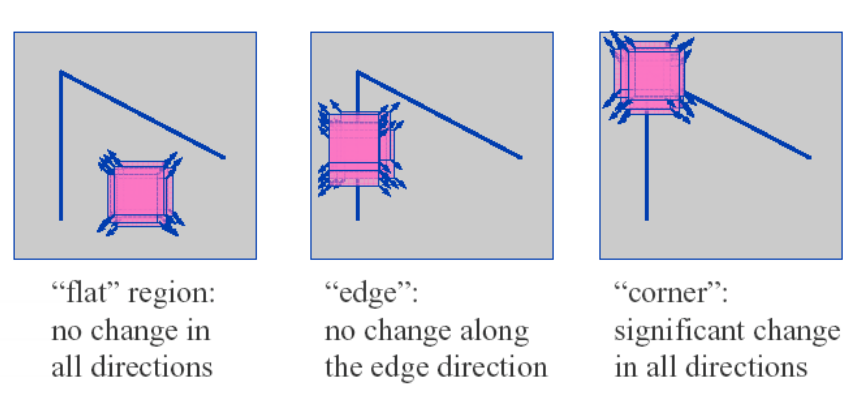
下面我们看一下Harris的数学公式,对于[x,y]平移[u,v]个单位后强度的变换有下式,I(x+u,y+v)是平移后的强度,I(x,y)是原图像像素。对于括号里面的值,如果是强度恒定的区域,那么它就接近于零,反之如果强度变化剧烈那么其值将非常大,所以我们期望E(u,v)很大。
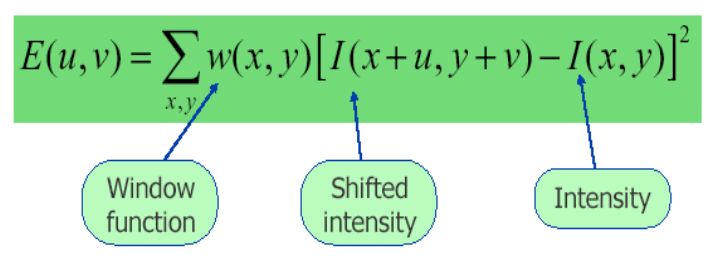
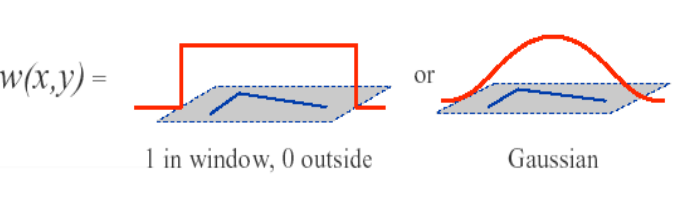
其中w是窗函数,它可以是加权函数,也可以是高斯函数
利用二维泰勒展开式我们有
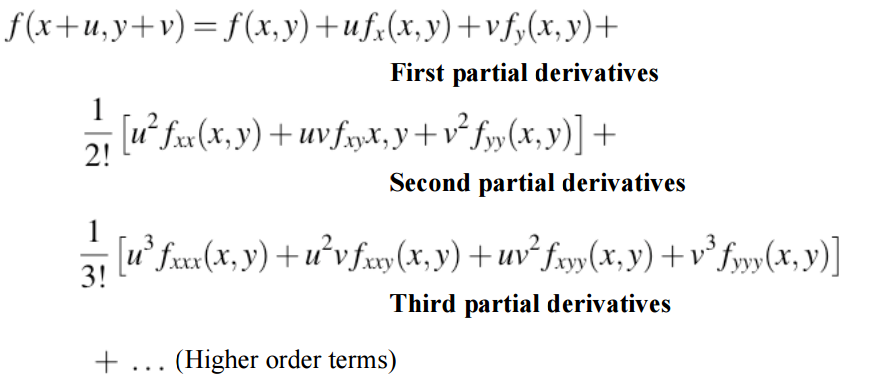
所以其中一阶可以近似为
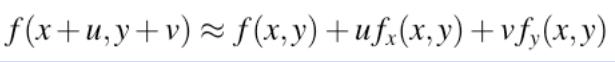
于是我们可以给出Harris Corner的如下推导,其中Ix,Iy是x,y方向的Gradient模,乘以位移得到位移后的量
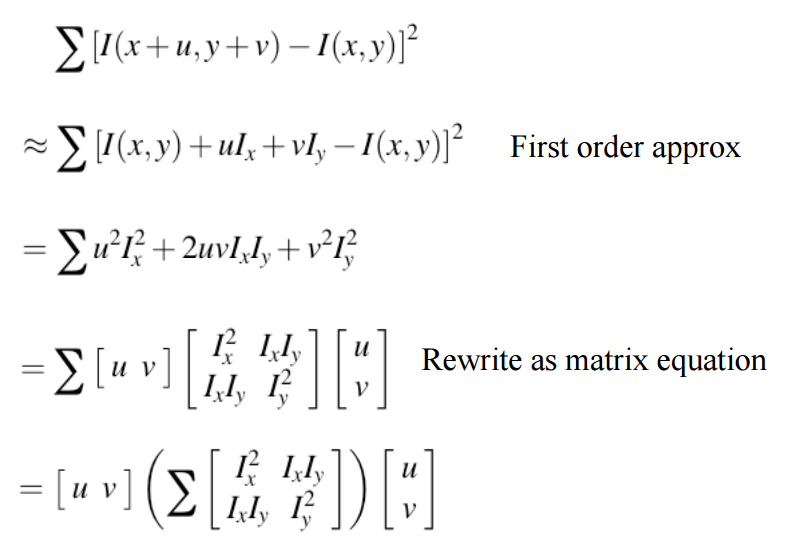
对于小的位移,我们可以用双线性插值方法近似:
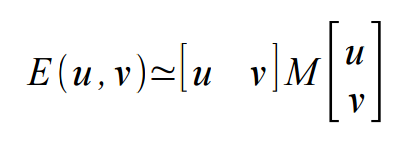
其中M为2*2矩阵如下
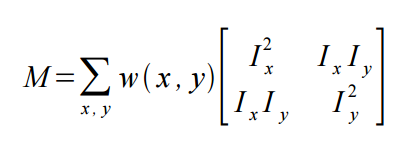
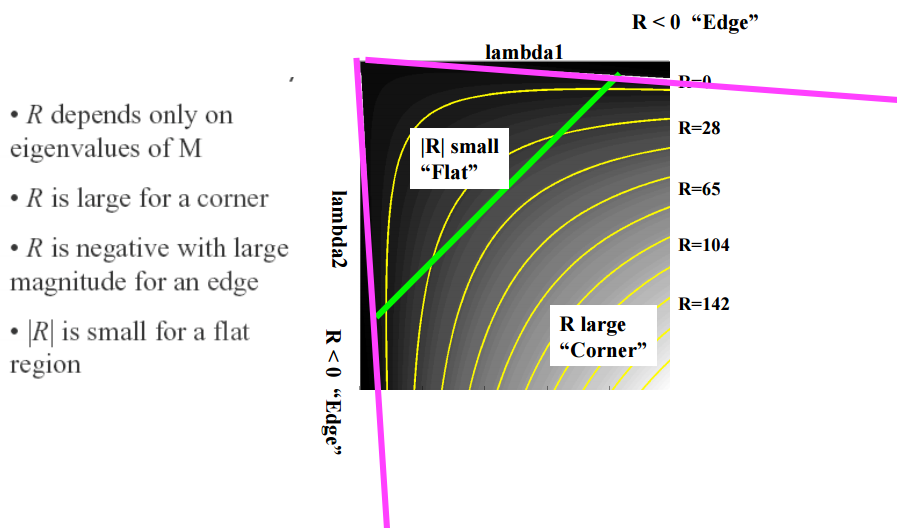
在本质上我们可以把二次项看成一个椭圆函数,我们对M进行特征值分析有λ1,λ2
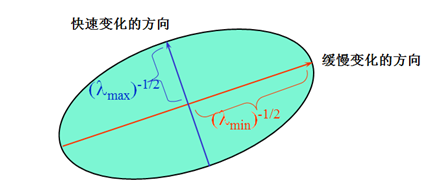
根据λ1,λ2的值我们可以把其分为三类:
1.λ1,λ2都很小且近似,E在所以方向接近于常数;
2.λ1>>λ2,或者λ2>>λ1, E将在某一方向上很大;
3.λ1,λ2都很大且近似,E将在所以方向上很大;
如图所示:
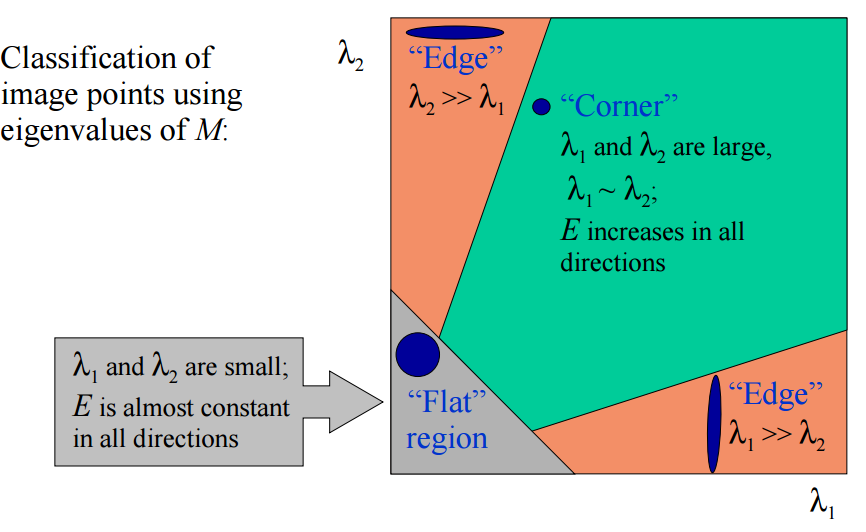
最后我们通过计算角点响应值R来判断其属于哪个区间
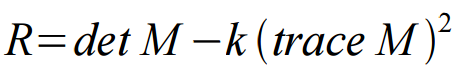
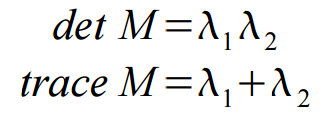
其中k一般为常数取在0.04-0.06间。
算法步骤:
1.计算图像x,y方向的梯度Ix,Iy
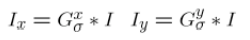
2.计算每个像素点的梯度平方
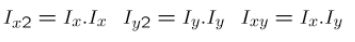
3.计算梯度在每个像素点的和
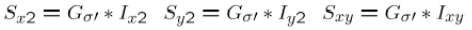
4.定义在每个像素点的矩阵H,也就是前面的M
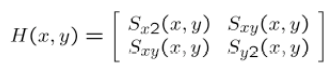
5.计算每个像素的角点响应
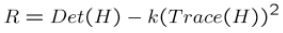
6.设置阈值找出可能点并进行非极大值抑制
代码:
close all

clear all

I = imread('empire.jpg');

I = rgb2gray(I);

I = imresize(I,[500,300]);

imshow(I);

sigma = 1;

halfwid = sigma * 3;

[xx, yy] = meshgrid(-halfwid:halfwid, -halfwid:halfwid);

Gxy = exp(-(xx .^ 2 + yy .^ 2) / (2 * sigma ^ 2));

Gx = xx .* exp(-(xx .^ 2 + yy .^ 2) / (2 * sigma ^ 2));

Gy = yy .* exp(-(xx .^ 2 + yy .^ 2) / (2 * sigma ^ 2));

%%apply sobel in herizontal direction and vertical direction compute the

%%gradient

%fx = [-1 0 1;-1 0 1;-1 0 1];

%fy = [1 1 1;0 0 0;-1 -1 -1];

Ix = conv2(I,Gx,'same');

Iy = conv2(I,Gy,'same');

%%compute Ix2, Iy2,Ixy

Ix2 = Ix.*Ix;

Iy2 = Iy.*Iy;

Ixy = Ix.*Iy;

%%apply gaussian filter

h = fspecial('gaussian',[6,6],1);

Ix2 = conv2(Ix2,h,'same');

Iy2 = conv2(Iy2,h,'same');

Ixy = conv2(Ixy,h,'same');

height = size(I,1);

width = size(I,2);

result = zeros(height,width);

R = zeros(height,width);

Rmax = 0;

%% compute M matrix and corner response

for i = 1:height

    for j =1:width

        M = [Ix2(i,j) Ixy(i,j);Ixy(i,j) Iy(i,j)];

        R(i,j) = det(M) - 0.04*(trace(M)^2);

        if R(i,j)> Rmax

            Rmax = R(i,j);

        end

    end

end

%% compare whith threshold

count = 0;

for i = 2:height-1

    for j = 2:width-1

        if R(i,j) > 0.01*Rmax

            result(i,j) = 1;

            count = count +1;

        end

    end

end

%non-maxima suppression

result = imdilate(result, [1 1 1; 1 0 1; 1 1 1]);

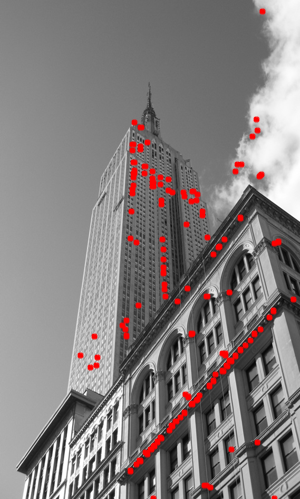
[posc,posr] = find(result == 1);

imshow(I);

hold on;

plot(posr,posc,'r.');
本文原创,转载请注明出处
Harris Corner(Harris角检测)的更多相关文章
- 【OpenCV十六新手教程】OpenCV角检测Harris角点检测
本系列文章由@浅墨_毛星云 出品.转载请注明出处. 文章链接:http://blog.csdn.net/poem_qianmo/article/details/29356187 作者:毛星云(浅墨) ...
- OpenCV角点检测源代码分析(Harris和ShiTomasi角点)
OpenCV中常用的角点检测为Harris角点和ShiTomasi角点. 以OpenCV源代码文件 .\opencv\sources\samples\cpp\tutorial_code\Trackin ...
- Harris Corner
Harris Corner网上已经有很多的资料了,但它也是我读研究生后读的第一篇论文,对我有一种特别的意义. 这篇文章我想从几个方面来讲解Harris Corner,一是Harris Corner的思 ...
- OpenCV-Python 哈里斯角检测 | 三十七
目标 在本章中, 我们将了解"Harris Corner Detection"背后的概念. 我们将看到以下函数:cv.cornerHarris(),cv.cornerSubPix( ...
- (13)Corner Detection角点检测
import cv2 import numpy as np img=cv2.imread('opencv-corner-detection-sample.jpg') gray = cv2.cvtCol ...
- 目标检测之harr---点角检测harr
Haar特征与积分图 1. Adaboost方法的引入 1.1 Boosting方法的提出和发展 在了解Adaboost方法之前,先了解一下Boosting方法. 回答一个是与否的问题,随机猜测可以获 ...
- 角点检测和匹配——Harris算子
一.基本概念 角点corner:可以将角点看做两个边缘的交叉处,在两个方向上都有较大的变化.具体可由下图中分辨出来: 兴趣点interest point:兴趣点是图像中能够较鲁棒的检测出来的点,它不仅 ...
- OpenCV教程(43) harris角的检测(1)
计算机视觉中,我们经常要匹配两幅图像.匹配的的方式就是通过比较两幅图像中的公共特征,比如边,角,以及图像块(blob)等,来对两幅图像进行匹配. 相对于边,角更适合描述图像特征, ...
- OpenCV——Harris、Shi Tomas、自定义、亚像素角点检测
#include <opencv2/opencv.hpp> #include <iostream> using namespace cv; using namespace st ...
随机推荐
- 体验Lua
想用之和NGINX结合,终结公司混乱的NGINX配置 玩起来先,感觉很精简,很实用哟. print("hello world") a={,} b=a print(a==b,a~=b ...
- c++ primer( 文本查询程序)
读取用户指定的任意文本文件,然后允许用户从该文件查找单词,查询的结果是该单词出现的次数,并列出每次出现所在的行,如果某单词在同一行中多次出现,程序将只显示改行的一次.行号按升序显示(int main( ...
- Android系统提供了哪些东西,供我们可以开发出优秀的应用程序
1. 四大组件Android系统四大组件分别是活动(Activity).服务(Service).广播接收器(Broadcast Receiver)和内容提供器(Content Provider).其中 ...
- 【转】Everything中文绿色版在Win7/8用不了?
原文网址:http://pcedu.pconline.com.cn/472/4727542.html 用过Everything的朋友应该都知道,Everything有两个版本,一个是安装版,另一个是E ...
- iOS 9之3D Touch
金田 北京时间9月10日凌晨, Apple在美国旧金山比尔格拉汉姆公民大礼堂(Bill Graham Civic Auditorium)召开新品发布会.本次着重介绍了3D Touch功能, 大体介绍一 ...
- libvirtsAPI
mongodb远程服务器连接 mongo -uroot -p321 master.puppet.org:27017/admin
- 为什么 HTTP 有时候比 HTTPS 好?
做为一家安全公司,我们在站点Stormpath上经常被开发者问到的是有关安全方面最优做法的问题.其中一个被经常问到的问题是: 我是否应当在站点上运行HTTPS? 很不幸,查遍整个因特网,你大多数情况下 ...
- java中文件操作的工具类
代码: package com.lky.pojo; import java.io.BufferedReader; import java.io.BufferedWriter; import java. ...
- weblogic迁移随手记
新建域的脚本weblogic 登录缓慢监听地址的修改,hosts修改vim +/securerandom /usr/java/jdk1.7.0_71/jre/lib/security/java.se ...
- [Flask]学习Flask第三天笔记总结
from flask import Flask,render_template,request from others import checkLogin app = Flask(__name__) ...