
PCL—低层次视觉—点云分割(RanSaC)
点云分割
点云分割可谓点云处理的精髓,也是三维图像相对二维图像最大优势的体现。不过多插一句,自Niloy J Mitra教授的Global contrast based salient region detection出现,最优分割到底鹿死谁手还不好说。暂且不论他开挂的图像处理算法,先安心做一个PCL吹~
点云分割的目的提取点云中的不同物体,从而实现分而治之,突出重点,单独处理的目的。而在现实点云数据中,往往对场景中的物体有一定先验知识。比如:桌面墙面多半是大平面,桌上的罐子应该是圆柱体,长方体的盒子可能是牛奶盒......对于复杂场景中的物体,其几何外形可以归结于简单的几何形状。这为分割带来了巨大的便利,因为简单几何形状是可以用方程来描述的,或者说,可以用有限的参数来描述复杂的物体。而方程则代表的物体的拓扑抽象。于是,RanSaC算法可以很好的将此类物体分割出来。
RanSaC算法
RanSaC算法(随机采样一致)原本是用于数据处理的一种经典算法,其作用是在大量噪声情况下,提取物体中特定的成分。下图是对RanSaC算法效果的说明。图中有一些点显然是满足某条直线的,另外有一团点是纯噪声。目的是在大量噪声的情况下找到直线方程,此时噪声数据量是直线的3倍。
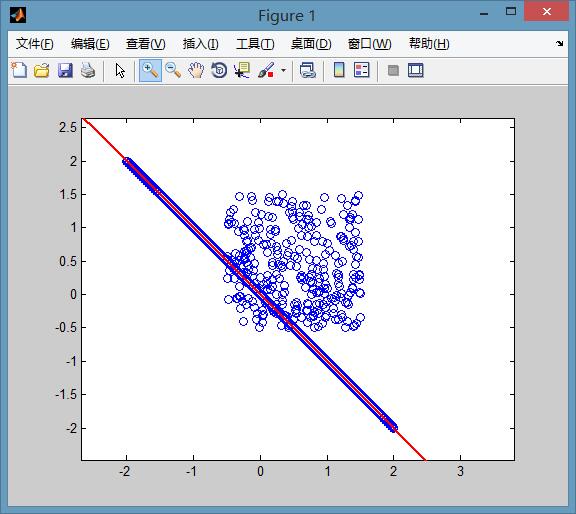
如果用最小二乘法是无法得到这样的效果的,直线大约会在图中直线偏上一点。关于随机采样一致性算法的原理,在wiki百科上讲的很清楚,甚至给出了伪代码和matlab,C代码。见网址https://en.wikipedia.org/wiki/RANSAC. 我想换一个不那么严肃或者说不那么学术的方式来解释这个算法。
实际上这个算法就是从一堆数据里挑出自己最心仪的数据。所谓心仪当然是有个标准(目标的形式:满足直线方程?满足圆方程?以及能容忍的误差e)。平面中确定一条直线需要2点,确定一个圆则需要3点。随机采样算法,其实就和小女生找男朋友差不多。
- 从人群中随便找个男生,看看他条件怎么样,然后和他谈恋爱,(平面中随机找两个点,拟合一条直线,并计算在容忍误差e中有多少点满足这条直线)
- 第二天,再重新找个男生,看看他条件怎么样,和男朋友比比,如果更好就换新的(重新随机选两点,拟合直线,看看这条直线是不是能容忍更多的点,如果是则记此直线为结果)
- 第三天,重复第二天的行为(循环迭代)
- 终于到了某个年龄,和现在的男朋友结婚(迭代结束,记录当前结果)
显然,如果一个女生按照上面的方法找男朋友,最后一定会嫁一个好的(我们会得到心仪的分割结果)。只要这个模型在直观上存在,该算法就一定有机会把它找到。优点是噪声可以分布的任意广,噪声可以远大于模型信息。
这个算法有两个缺点,第一,必须先指定一个合适的容忍误差e。第二,必须指定迭代次数作为收敛条件。
综合以上特性,本算法非常适合从杂乱点云中检测某些具有特殊外形的物体。
PCL中基于RanSaC的点云分割方法
PCL支持了大量几何模型的RanSaC检测,可以非常方便的对点云进行分割。其调用方法如下:
  //创建一个模型参数对象,用于记录结果

  pcl::ModelCoefficients::Ptr coefficients (new pcl::ModelCoefficients);

  //inliers表示误差能容忍的点 记录的是点云的序号

  pcl::PointIndices::Ptr inliers (new pcl::PointIndices);

  // 创建一个分割器

  pcl::SACSegmentation<pcl::PointXYZ> seg;

  // Optional

  seg.setOptimizeCoefficients (true);

  // Mandatory-设置目标几何形状

  seg.setModelType (pcl::SACMODEL_PLANE);

  //分割方法:随机采样法

  seg.setMethodType (pcl::SAC_RANSAC);

  //设置误差容忍范围

  seg.setDistanceThreshold (0.01);

  //输入点云

  seg.setInputCloud (cloud);

  //分割点云

  seg.segment (*inliers, *coefficients);
除了平面以外,PCL几乎支持所有的几何形状。作为点云分割的基础算法,RanSaC很强大且必收敛,可以作为机器人抓取,识别等后续任务的前处理。
PCL—低层次视觉—点云分割(RanSaC)的更多相关文章
- PCL—低层次视觉—点云分割(邻近信息)
分割给人最直观的影响大概就是邻居和我不一样.比如某条界线这边是中华文明,界线那边是西方文,最简单的分割方式就是在边界上找些居民问:"小伙子,你到底能不能上油管啊?”.然后把能上油管的居民坐标 ...
- PCL—低层次视觉—点云分割(基于凹凸性)
1.图像分割的两条思路 场景分割时机器视觉中的重要任务,尤其对家庭机器人而言,优秀的场景分割算法是实现复杂功能的基础.但是大家搞了几十年也还没搞定——不是我说的,是接下来要介绍的这篇论文说的.图像分割 ...
- PCL—低层次视觉—点云分割(超体聚类)
1.超体聚类——一种来自图像的分割方法 超体(supervoxel)是一种集合,集合的元素是“体”.与体素滤波器中的体类似,其本质是一个个的小方块.与之前提到的所有分割手段不同,超体聚类的目的并不是分 ...
- PCL—低层次视觉—点云分割(基于形态学)
1.航空测量与点云的形态学 航空测量是对地形地貌进行测量的一种高效手段.生成地形三维形貌一直是地球学,测量学的研究重点.但对于城市,森林,等独特地形来说,航空测量会受到影响.因为土地表面的树,地面上的 ...
- PCL—低层次视觉—点云分割(最小割算法)
1.点云分割的精度 在之前的两个章节里介绍了基于采样一致的点云分割和基于临近搜索的点云分割算法.基于采样一致的点云分割算法显然是意识流的,它只能割出大概的点云(可能是杯子的一部分,但杯把儿肯定没分割出 ...
- PCL—低层次视觉—点云滤波(基于点云频率)
1.点云的频率 今天在阅读分割有关的文献时,惊喜的发现,点云和图像一样,有可能也存在频率的概念.但这个概念并未在文献中出现也未被使用,谨在本博文中滥用一下“高频”一词.点云表达的是三维空间中的一种信息 ...
- PCL—低层次视觉—点云滤波(初步处理)
点云滤波的概念 点云滤波是点云处理的基本步骤,也是进行 high level 三维图像处理之前必须要进行的预处理.其作用类似于信号处理中的滤波,但实现手段却和信号处理不一样.我认为原因有以下几个方面: ...
- PCL—低层次视觉—关键点检测(rangeImage)
关键点又称为感兴趣的点,是低层次视觉通往高层次视觉的捷径,抑或是高层次感知对低层次处理手段的妥协. ——三维视觉关键点检测 1.关键点,线,面 关键点=特征点: 关键线=边缘: 关键面=foregro ...
- PCL—低层次视觉—关键点检测(NARF)
关键点检测本质上来说,并不是一个独立的部分,它往往和特征描述联系在一起,再将特征描述和识别.寻物联系在一起.关键点检测可以说是通往高层次视觉的重要基础.但本章节仅在低层次视觉上讨论点云处理问题,故所有 ...
随机推荐
- linux c 验证登录密码
#define _XOPEN_SOURCE #include <stdio.h> #include <unistd.h> int main(int argc, char *ar ...
- mindmanager 快捷键
insert or CTRL + Enter: 添加副主题 Enter: 添加同级主题(向下) Shift + Enter: 添加同级主题(向上) CTRL + Shift + Insert: 添加上 ...
- IO流的异常处理
在IO流的异常处理时应该注意以下几点: 1.在外边建立引用,在Try内进行初始化(FileWriter fw = null;) 2.文件的路径使用必须是双斜杠,转义(fw = new FileWrit ...
- linux下bus,device,driver三者关系
linux下bus,device,driver三者关系 1.bus: 总线作为主机和外设的连接通道,有些总线是比较规范的,形成了很多协议.如 PCI,USB,1394,IIC等.任何设备都可以选择合适 ...
- iOS中的堆(heap)和栈(stack)的理解
操作系统iOS 中应用程序使用的计算机内存不是统一分配空间,运行代码使用的空间在三个不同的内存区域,分成三个段:“text segment “,“stack segment ”,“heap segme ...
- mootools和jquery冲突的解决
mootools-jquery 今天在做EcStore前台的做效果时,由于Jquery的插件比较多,于是就使用了Jquery的插件,但是发现会引起Mootools的冲突. 于是猛找资料,终于找到了,现 ...
- bndtools教程
使用工具编程的确能给人们带来很多便利,但是在不会用之前,且缺乏相应的中文资料让你去了解时,真是一种折磨,同时也是一种挑战. bndTools其实就是用来开发OSGi的一个工具,它为开发提供了便利,具体 ...
- 高德开发 android 出现 key 鉴权失败
环境windows + android studio 原因: 曾经更改过key.store 解决办法: 首先运行cmd移动到keystore的目录下keytool -list -keystore 文件 ...
- javascript小实例,PC网页里的拖拽(转)
这是现在的效果,可能改了一些,原来的效果是,里面的这张图是可以上下左右拖动的,然后房子上面的显示的楼栋号,也跟着图片一起移动,当时js能力还不行,未能实现项目经理的要求,不过后来项目经理又把这个效果推 ...
- windows 下c++编译
http://blog.csdn.net/dyllove98/article/details/9314993