
V4l2初识(七)-----------浅析app获取虚拟摄像头数据的过程
继续分析数据的获取过程:
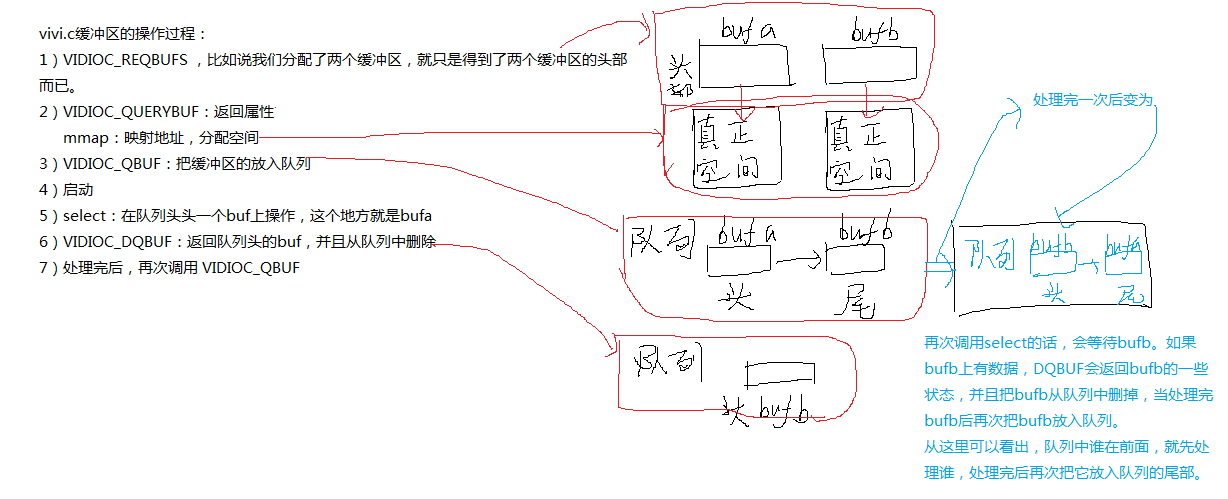
1、请求分配的缓冲区: ioctl(4,VIDIOC_REQBUFS)
vidioc_reqbufs
2、查询和映射缓冲区
ioctl(4,VIDIOC_QUERYBUF)
mmap
3、把缓冲区放入队列
ioctl(4,VIDIOC_QBUF)
4、启动摄像头
ioctl(4,VIDIOC_STREAMON
5、用select函数查询是否有数据
//驱动程序中必定有:产生数据、唤醒进程
6、有数据后,从队列中取出缓冲区
ioctl(4,VIDIOC_DQBUF
------------------------------------------------------------------------------------------------------------------------
app: VIDIOC_REQBUFS
vidioc_reqbufs
vb2_reqbufs(&dev->vb_vidq, p)//第一个参数表示队列
注意:这个ioctl只是分配缓冲区的头部信息,真正的缓存还没有被分配,在驱动程序里有一条原则,这些资源只有在用的时候才分配。
队列是在哪个地方进行初始化的?
/*此函数主要是返回dev->p->driver_data指针,
device结构体其实是对内核中所有设备的抽象表示,所有的设备都有一个device实例与之对应
device结构体的主要用法是将其嵌入到其他的结构体中,如platform_device*/
void *dev_get_drvdata(const struct device *dev)
{
if (dev && dev->p)
return dev->p->driver_data;
return NULL;
}
static inline void *video_get_drvdata(struct video_device *vdev)
{
return dev_get_drvdata(&vdev->dev);
}
struct video_device *video_devdata(struct file *file)
{
return video_device[iminor(file->f_path.dentry->d_inode)];//根据次设备号从video_device[]数组中取出device设备
}
static inline void *video_drvdata(struct file *file)
{
return video_get_drvdata(video_devdata(file));
}
static int vidioc_reqbufs(struct file *file, void *priv, struct v4l2_requestbuffers *p)
{
struct vivi_dev *dev = video_drvdata(file);//根据次设备号得到dev这个结构体
return vb2_reqbufs(&dev->vb_vidq, p);//把p这个缓冲区放入dev结构体中的vb_vidq队列中
}
-------------------------------------------------------------------------------------------------------------------
app: VIDIOC_QUERYBUF//查询所分配的缓冲区
vidioc_querybuf
注意,这里只是表示缓冲区将会有多大,并不表示这个缓冲区的内存被分配
static int vidioc_querybuf(struct file *file, void *priv, struct v4l2_buffer *p)
{
struct vivi_dev *dev = video_drvdata(file);
return vb2_querybuf(&dev->vb_vidq, p);/*获得缓冲区数据格式、大小、每一行长度、高度等*/
}
mmap //在这里才分配缓存。注意在分析mmap函数时,所用的内核不是3.4.2.是根据韦老大讲解的整理的
v4l2_mmap
vivi_mmap
videobuf_mmap_mapper
_videobuf_mmap_mapper //该函数在videobuf_vmalloc.c里面
-----------------------------------------------------------------------------------------------------------
app: VIDIOC_QBUF //把缓冲区放入队列(也是根据韦老大讲解的进行整理,内核不是3.4.2)
vidioc_qbuf
videobuf_qbuf
q->ops->buf_prepare(q,buf,field)//调用驱动程序里面提供的函数做一些预处理工作
list_add_tail//把缓冲区放入队列的尾部
q->ops->buf_queue(q,buf)调用驱动程序里面提供的入队列函数
----------------------------------------------------------------------------------------------------------------
app : VIDIOC_STREAMON //启动
----------------------------------------------------------------------------------------------------------------
用select查询是否有数据(根据韦老大讲解的进行整理,内核不是3.4.2)
在驱动程序里面对应的是poll机制。
V4l2_poll
vdev->fops->poll(vivi_poll)
vivi_poll
videobuf_poll_stream
buf=list_entry(q->stream.next, struct videobuf_buffer,stream)//从队列的头部获得缓冲区
如果缓冲区里面没有数据的话,就调用poll_wait等待
poll_wait(file,&buf->done,wait)//在这里休眠
谁来产生数据,谁来唤醒它(在vivi.c中搜索done)
vivi_thread_tick
wake_up(&buf->vb.done)
唤醒进程:谁来调用vivi_thread_tick这个函数呢?
因为这里是一个虚拟的摄像头驱动程序,它会怎样产生数据呢?
如果是一个真实的摄像头的话,是硬件来产生数据的。但是在虚拟摄像头驱动里面,是用内核线程来产生数据的。
timeout = msecs_to_jiffies();
创建一个内核线程,每隔30ms就会执行一次,每次就会调用vivi_thread_tick(fh)来产生数据。在vivi_thread_tick()中会
调通过vivi_fillbuf(fh,buf)来构造数据。调完之后,又开始休眠schedule_timeout_interruptible(timeout)
---------------------------------------------------------------------------------
/*有数据后,从队列中取出缓冲区。有那么多缓冲区,app如何知道哪一个缓冲区有数据,
调用VIDIOC_DQBUF(根据韦老大讲解的进行整理,内核不是3.4.2)
app : VIDIOC_DQBUF
vidioc_dqbuf
/*在队列中获得有数据的缓冲区*/
retval = stream_next_buffer(q,&buf,nonblocking);
/*把它从队列中删掉*/
list_del(&buf->stream)
/*把缓冲区的状态返回给应用程序*/
videobuf_status(q,b,buf,q->type);
-------------------------------------------------------------------------------------------
应用程序根据VIDIOC_DQBUF所得到缓冲区的状态,知道哪一个缓冲区有数据,就去读对应的地址(该地址来自前面的mmap)
------------------------------------------------------------------------------------------
V4l2初识(七)-----------浅析app获取虚拟摄像头数据的过程的更多相关文章
- V4L2学习(五)VIVI虚拟摄像头驱动
概述 前面简单分析了内核中虚拟摄像头驱动 vivi 的框架与实现,本文参考 vivi 来写一个虚拟摄像头驱动,查询.设置视频格式相对简单,难点在于 vb2_buf 的处理过程. 数据采集流程分析 在我 ...
- 二十四、V4L2框架主要结构体分析和虚拟摄像头驱动编写
一.V4L2框架主要结构体分析 V4L2(video for linux version 2),是内核中视频设备的驱动框架,为上层访问视频设备提供统一接口. V4L2整体框架如下图: 图中主要包括两层 ...
- V4L2(二)虚拟摄像头驱动vivi深入分析【转】
转自:http://www.cnblogs.com/tureno/articles/6694463.html 转载于: http://blog.csdn.net/lizuobin2/article/d ...
- vivi虚拟摄像头驱动程序
一.vivi虚拟摄像头驱动 基于V4L2(video for linux 2)摄像头驱动程序,我们减去不需要的ioctl_fops的函数,只增加ioctl函数增加的必要的摄像头流查询等函数: #inc ...
- (二) V4L2引入(含浅析UVC)
title: V4L2引入(含浅析UVC) date: 2019/4/23 19:00:00 toc: true --- V4L2引入(含浅析UVC) 基本框架 V4L2全名是video for li ...
- FFmpeg获取DirectShow设备数据(摄像头,录屏)
这两天研究了FFmpeg获取DirectShow设备数据的方法,在此简单记录一下以作备忘.本文所述的方法主要是对应Windows平台的. 1. 列设备 ffmpeg -list_devic ...
- 【转】FFmpeg获取DirectShow设备数据(摄像头,录屏)
这两天研究了FFmpeg获取DirectShow设备数据的方法,在此简单记录一下以作备忘.本文所述的方法主要是对应Windows平台的. 1. 列设备 ffmpeg -list_devic ...
- directshow 虚拟摄像头 实例 代码解读
directshow 虚拟摄像头 实例 代码解读 本文只介绍这个源码的大致构成以及怎么修改,因为其他的我也不会啊哈哈哈,我就是用QQ调用虚拟摄像头读取我自己的视频或者图片播放给别人让别人以为这就是实时 ...
- Opencv+MFC获取摄像头数据,显示在Picture控件
分为两步:OpenCV获取摄像头数据+图像在Picture上显示 第一步:OpenCV获取摄像头数据 参考:http://www.cnblogs.com/epirus/archive/2012/06/ ...
随机推荐
- 201271050130-滕江南-《面向对象程序设计(java)》第十五周学习总结
201271050130-滕江南-<面向对象程序设计(java)>第十五周学习总结 博文正文开头格式:(2分) 项目 内容 这个作业属于哪个课程 https://www.cnblogs.c ...
- ipvsadm用法
其实LVS的本身跟iptables很相似,而且连命令的使用格式都很相似,其实LVS是根据iptables的框架开发的,那么LVS的本身分成了两个部分: 第一部分是工作在内核空间的一个IPVS的模块,其 ...
- 经典损失函数:交叉熵(附tensorflow)
每次都是看了就忘,看了就忘,从今天开始,细节开始,推一遍交叉熵. 我的第一篇CSDN,献给你们(有错欢迎指出啊). 一.什么是交叉熵 交叉熵是一个信息论中的概念,它原来是用来估算平均编码长度的.给定两 ...
- Vue 中的 子组件 给 父组件 传值
子组件的某一个事件(sendData)内部,通过this.$emit('事件名', 传递的值)传递数据父组件在调用子组件的地方,绑定了子组件自定义的 事件名(change-data) 定义父组件的地方 ...
- verilog 常见单元描述
半加器: //行为级建模 module half_adder2(a, b, sum, c_out); input a, b; output sum, c_out; assign {c_out, sum ...
- 剑指Offer-4.重建二叉树(C++/Java)
题目: 输入某二叉树的前序遍历和中序遍历的结果,请重建出该二叉树.假设输入的前序遍历和中序遍历的结果中都不含重复的数字.例如输入前序遍历序列{1,2,4,7,3,5,6,8}和中序遍历序列{4,7,2 ...
- 9.Go-反射、日志和线程休眠
9.1反射 在Go语言标准库中reflect包提供了运行时反射,程序运行过程中动态操作结构体 当变量存储结构体属性名称,想要对结构体这个属性赋值或查看时,就可以使用反射 反射还可以用作判断变量类型 整 ...
- Composer 的安装
最近在家休息了两个月,本来打算看看书,结果和朋友做了个小项目.项目也差不多接近尾声了,就准备找工作了,朋友推荐我去他们公司做事,不过是使用 PHP 进行开发了.我这一年来使用 Java 进行开发,今后 ...
- lego loam 跑镭神32线激光雷达
师弟反应镭神32线激光雷达(32C)录制的数据包不能跑lego loam,这里就总结一下. 首先lego loam默认的接受的topic name是velodyne_points,点云的frame_i ...
- Elastic Beats介绍
需要学习的地方:概念,用法,模块使用 Elastic Beats介绍 Elastic Stack传统上由三个主要组件(Elasticsearch,Logstash和Kibana)组成,早已脱离了这种组 ...