
PCL中的OpenNI点云获取框架(OpenNI Grabber Framework in PCL)
从PCL 1.0开始,PCL(三维点云处理库Point Cloud Library)提供了一个通用采集接口,这样可以方便地连接到不同的设备及其驱动、文件格式和其他数据源。PCL集成的第一个数据获取驱动是OpenNI Grabber,它使得从OpenNI兼容的设备请求数据流变得十分通用和简单。
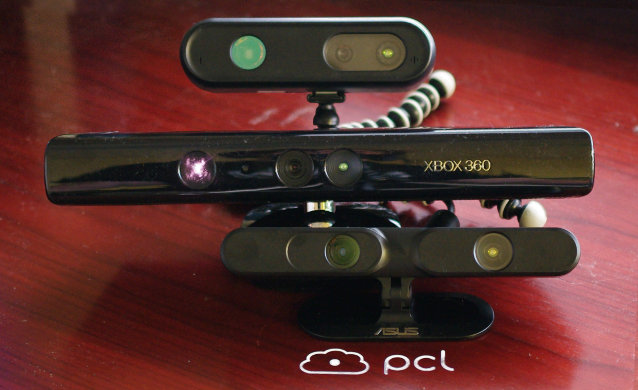
目前PCL最新的1.8.0版本需要自行编译,而官网上的PCL 1.6.0 All-in-one Installer只支持OpenNI 1。由于我使用的奥比中光3D摄像头只支持OpenNI 2,因此必须使用PCL 1.8.0版本。从源代码开始编译可以参考官网教程Compiling from source,为了图省事我找到一个别人编译好的PCL 1.8.0 All-in-one Installer。
将PCL 1.8.0 All-in-one Installer MSVC2013 Win64下载并安装在默认的C盘路径下“C:\Program Files\PCL 1.8.0”,OpenNI2也装到默认路径下(注意最好安装到默认了路径下,否则可能出现一些问题)。安装好后可以参考官网的教程The OpenNI Grabber Framework in PCL,实现3D点云实时获取。不过官网的教程还停留在OpenNI 1。而在OpenNI 2中OpenNIGrabber()函数的调用方式有所不同,如下所示:
// OpenNI 1:

pcl::Grabber* interface = new pcl::OpenNIGrabber();    //  #include <pcl/io/openni_grabber.h>

// OpenNI 2:

pcl::Grabber* interface = new pcl::io::OpenNIGrabber();  //  #include <pcl/io/openni2_grabber.h>
注意相应的头文件也要改变。通过下面简单的代码,可以实现从3D体感摄像头中读取深度信息,并实时显示3D点云:
#include <pcl/io/openni2_grabber.h>

#include <pcl/visualization/cloud_viewer.h>

class SimpleOpenNIViewer

{

public:

    SimpleOpenNIViewer() : viewer("PCL OpenNI Viewer") {}  // Construct a cloud viewer, with a window name

    // 定义回调函数cloud_cb_,获取到数据时对数据进行处理

    void cloud_cb_(const pcl::PointCloud<pcl::PointXYZ>::ConstPtr &cloud)

    {

        if (!viewer.wasStopped()) // Check if the gui was quit. true if the user signaled the gui to stop

            viewer.showCloud(cloud);

    }

    void run()

    {

        // create a new grabber for OpenNI devices

        pcl::Grabber* interface = new pcl::io::OpenNI2Grabber();

        // make callback function from member function

        boost::function<void(const pcl::PointCloud<pcl::PointXYZ>::ConstPtr&)> f =

            boost::bind(&SimpleOpenNIViewer::cloud_cb_, this, _1);

         // connect callback function for desired signal

        boost::signals2::connection c = interface->registerCallback(f);

        // start receiving point clouds

        interface->start();

        while (!viewer.wasStopped())

        {

            boost::this_thread::sleep(boost::posix_time::seconds());

        }

        // Stop the data acquisition

        interface->stop();

    }

    pcl::visualization::CloudViewer viewer;

};

int main()

{

    SimpleOpenNIViewer v;

    v.run();

    return ;

}
上面代码中SimpleOpenNIViewer的run()函数首先创建了一个新的OpenNI2Grabber接口。接下来用回调函数cloud_cb_地址创建boost::bind对象,给SimpleOpenNIViewer传递一个引用和参数_1作为占位符。The bind then gets casted to a boost::function object which is templated on the callback function type, in this case void (const pcl::PointCloud<pcl::PointXYZ>::ConstPtr&). The resulting function object can the be registered with the OpenNIGrabber and subsequently started.
OpenNIGrabber提供不止一种数据类型,我们可以注册下面几种类型的回调函数:
1. void (const boost::shared_ptr<const pcl::PointCloud<pcl::PointXYZRGB> >&)
2. void (const boost::shared_ptr<const pcl::PointCloud<pcl::PointXYZ> >&)
3. void (const boost::shared_ptr<openni_wrapper::Image>&) 这仅仅提供内置摄像头生成的RGB图像
4. void (const boost::shared_ptr<openni_wrapper::DepthImage>&) 这个提供深度图像,不带任何颜色或者亮度信息。
5. void (const boost::shared_ptr<openni_wrapper::Image>&, const boost::shared_ptr<openni_wrapper::DepthImage>&, float constant) 采集器会发送RGB图像和深度图像
注意:所有需要深度图像和RGB图像流的回调函数类型都会启用一个同步机制,它能保证图像和深度数据的一致。这样引入了一个小的时延,因为同步机制在发送第一张图像之前至少需要等待采集到一组图片。
调用registerCallback将返回一个boost::signals2::connection对象,上面的例子里我们忽略掉了它。然而,如果你想要中断或者取消一个或多个注册数据流,只需要断开与回调函数的连接,而不用停止整个采集器,这样其他还在进行处理的回调函数可以正常工作:
boost::signals2::connection c = interface (registerCallback (f));

// ...

if (c.connected ())

  c.disconnect ();
下面通过CMake创建工程文件:
cmake_minimum_required(VERSION 2.8 FATAL_ERROR)

project(openni_grabber)

find_package(PCL 1.8 REQUIRED)

include_directories(${PCL_INCLUDE_DIRS})

link_directories(${PCL_LIBRARY_DIRS})

add_definitions(${PCL_DEFINITIONS})

add_executable (openni_grabber openni_grabber.cpp)

target_link_libraries (openni_grabber ${PCL_LIBRARIES})
从这里开始我遇到了很多奇怪的问题:
1. 一开始我使用CMake生成VS2010的工程文件,可是在生成工程文件过程中总是出现“common is required but boost was not found”错误:
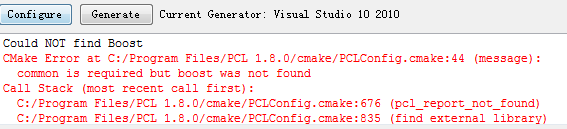
按照网上提出的修改CMake文件等方式还是不管用,后来有人说是因为版本问题,应该对应的选择生成VS2013工程文件。
2. 我又装了一个VS2013,这次选择生成VS2013工程文件,生成过程中出现了一些警告信息,如OPENNI_LIBRARY-NOTFOUND等,忽略这些信息;
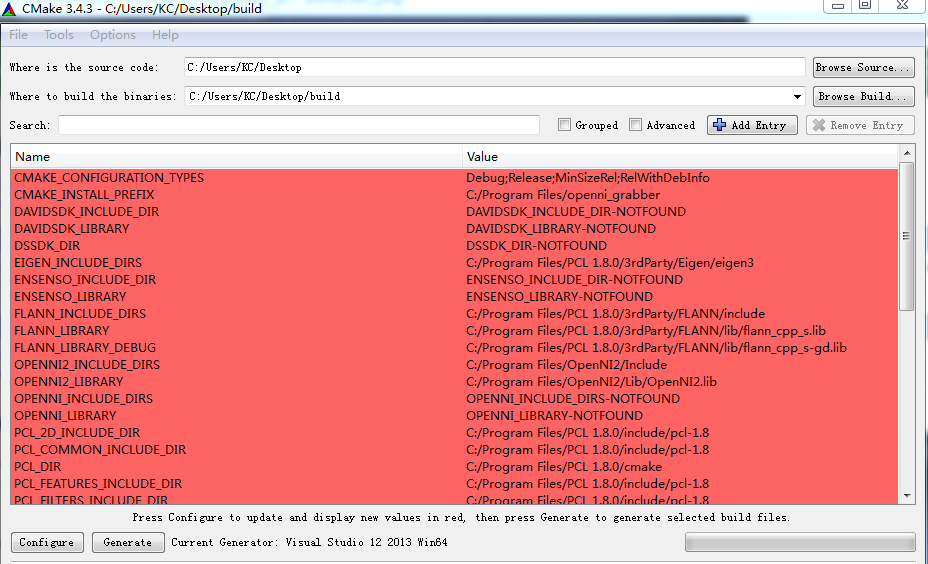
打开成功生成的工程文件,进行编译:
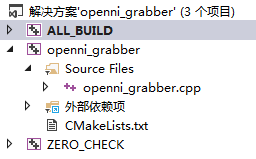
可是在生成解决方案时,出现了这种错误: fatal error C1001: 编译器中发生内部错误。1> (编译器文件“msc1.cpp”,第 1325 行)
网上查找原因,说是VS2013编译器的Bug,需要安装Microsoft Visual Studio 2013 Update 5(适用于Visual Studio 2013的一系列新增功能和Bug修复中的最新更新)。这个更新的安装过程比较漫长...怎么安装这个更新可以参考百度知道:怎样更新VS2013 update 5
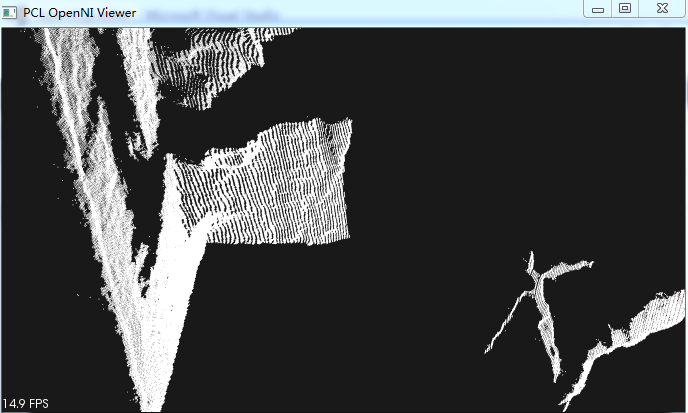
更新装完后再重新生成就可以了,下面是通过获取摄像头探测到的深度信息生成的3D点云:
参考:
The OpenNI Grabber Framework in PCL
Capture Point Cloud with PCL 1.8 and Kinect
http://unanancyowen.com/en/pcl18/
pcl/visualization/tools/openni2_viewer.cpp
PCL中的OpenNI点云获取框架(OpenNI Grabber Framework in PCL)的更多相关文章
- 在PCL中如何实现点云压缩(2)
博客转载自:http://www.pclcn.org/study/shownews.php?lang=cn&id=125 压缩配置文件: 压缩配置文件为PCL点云编码器定义了参数集.并针对压缩 ...
- 在PCL中如何实现点云压缩(1)
点云由庞大的数据集组成,这些数据集通过距离.颜色.法线等附加信息来描述空间三维点.此外,点云能以非常高的速率被创建出来,因此需要占用相当大的存储资源,一旦点云需要存储或者通过速率受限制的通信信道进行传 ...
- PCL—低层次视觉—点云分割(邻近信息)
分割给人最直观的影响大概就是邻居和我不一样.比如某条界线这边是中华文明,界线那边是西方文,最简单的分割方式就是在边界上找些居民问:"小伙子,你到底能不能上油管啊?”.然后把能上油管的居民坐标 ...
- PCL中outofcore模块---基于核外八叉树的大规模点云的显示
写在前面 最近公众号的活动让更多的人加入交流群,尝试提问更多的我问题,群主也在积极的招募更多的小伙伴与我一起分享,能够相互促进. 这里总结群友经常问,经常提的两个问题,并给出我的回答: (1) ...
- 基于传统方法点云分割以及PCL中分割模块
之前在微信公众号中更新了以下几个章节 1,如何学习PCL以及一些基础的知识 2,PCL中IO口以及common模块的介绍 3,PCL中常用的两种数据结构KDtree以及Octree树的介绍 ...
- PCL中IO模块和类的介绍
I/O模块中共有21个类 (1)class pcl::FIleReader:定义了PCD文件的读取接口,主要用作其他读取类的父类 pcl::FileReader有pcl::PCDReader和pc ...
- PCL中的类
1. PCLBase pcl_base.h中定义了PCL中的基类PCLBase,PCL中的大部分算法都使用了其中的方法. PCLBase实现了点云数据及其索引的定义和访问. 两个主要的变量input_ ...
- kd-tree理论以及在PCL 中的代码的实现
(小技巧记录:博客园编辑的网页界面变小了使用Ctrl ++来变大网页字体) 通过雷达,激光扫描,立体摄像机等三维测量设备获取的点云数据,具有数据量大,分布不均匀等特点,作为三维领域中一个重要的数据来 ...
- kd-tree理论以及在PCL 中的代码的实现(转载)
该文转自:https://www.cnblogs.com/li-yao7758258/p/6437440.html kd-tree理论以及在PCL 中的代码的实现 (小技巧记录:博客园编辑的网页界 ...
随机推荐
- eclipse的块选择模式
第一步:Alt+shift+a打开Toggle Block Selection Mode(块选择模式开关) 第二步:点击Toggle Block Selection 第三步:选择多行,同时编辑
- GAN与NLP的讨论
https://www.jianshu.com/p/32e164883eab 这篇文章,GAN与NLP的讨论,可以看看.
- ZooKeeper服务命令
ZooKeeper服务命令 在准备好相应的配置之后,可以直接通过zkServer.sh 这个脚本进行服务的相关操作 启动ZK服务: sh bin/zkServer.sh start 查看ZK服务状态: ...
- Round() 四舍五入 js银行家算法
首先问一下round(0.825,2) 返回的结果,大家猜一猜, 首先SQL server 返回的是 0.83 js的返回结果 是0.83,code 如下: var b = 0.825; ...
- jQuery实现锚点跳转(就一行代码)
/* 锚点跳转 */ function anchor(p,fn) { $("html,body").animate({ scrollTop: $("#" + p ...
- VS调试快捷键
VS调试快捷键 命令名 快捷键 说明 调试.应用代码更改 Alt + F10 启动生成操作,利用它可以通过“编辑并继续”功能应用对正在调试的代码所作的更改. 调试.自动窗口 Ctrl + D,Ct ...
- IT痴汉的工作现状42-Android越用越慢?立场不同,谈何信任!
大海和我一次闲聊中问,你做安卓这么久.能给我解释一下为什么安卓手机用半年后就变慢吗? 呃... 伟仔还真是头一次听说这么精准的半年就慢的说法. 大海继续说."能不能是厂家有益设置的?哦,也不 ...
- 前端笔记----jquery入门知识点总结 (转)
http://www.cnblogs.com/cwp-bg/p/7633623.html 一.jquery的加载方法 $(document).ready(function(){js代码}); $(fu ...
- Docker worker nodes shown as “Down” after re-start
After docker is shutdown, the worker node changes its status to Down, but availability remains at A ...
- [Algorithm] How many times is a sorted array rotated?
Given a sorted array, for example: // [2,5,6,8,11,12,15,18] Then we rotated it 1 time, it becomes: / ...