
微型直流电机控制基本方法 L298N模块
控制任务
让单个直流电机在L298N模块驱动下,完成制动、自由停车,正反转,加减速等基本动作
芯片模块及电路设计
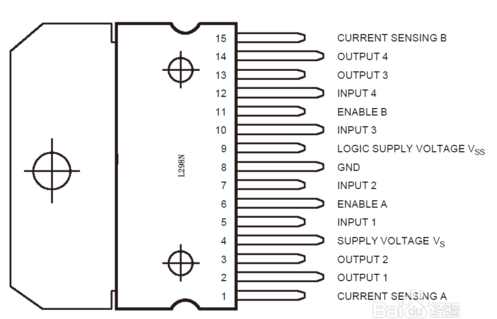
图1 L298N芯片引脚
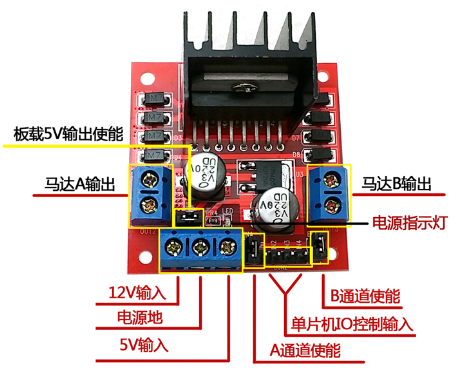
图2 L298N驱动模块
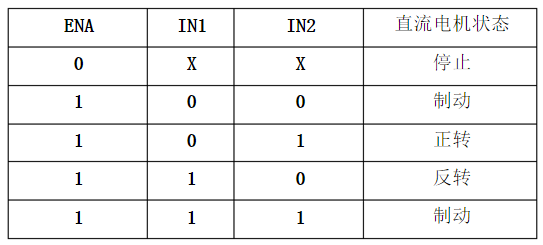
表1 L298N驱动模块的控制引脚
使用注意 短路帽连接后内置5V输出使能。调速时,只需要在使能端输入PWM信号就行。使能端低电平时,电机自由停止。通过ENA,IN1,IN2控制电机A,通过ENB,IN3,IN4控制电机B。
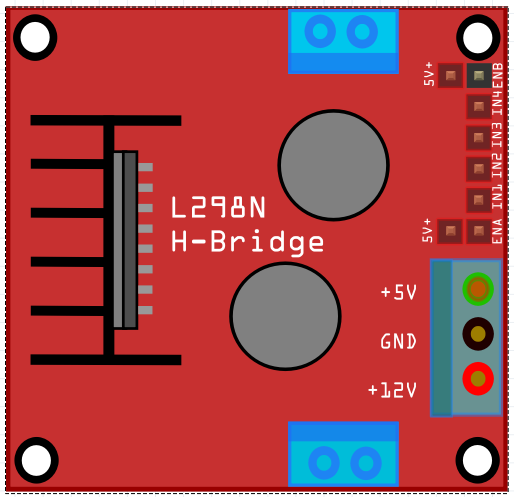
图3 L298N驱动模块的Fritzing元件图
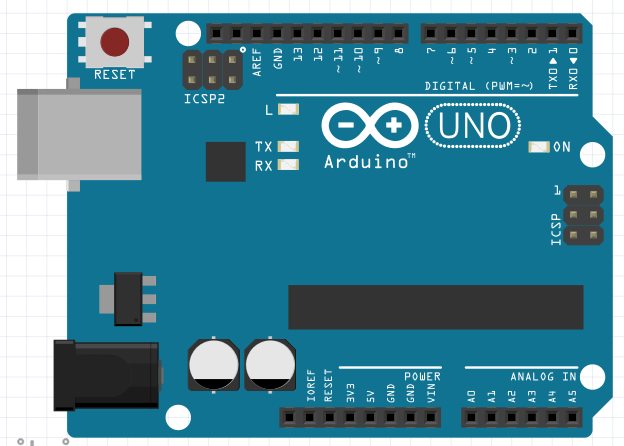
图4 单片机控制板Aduino UNO
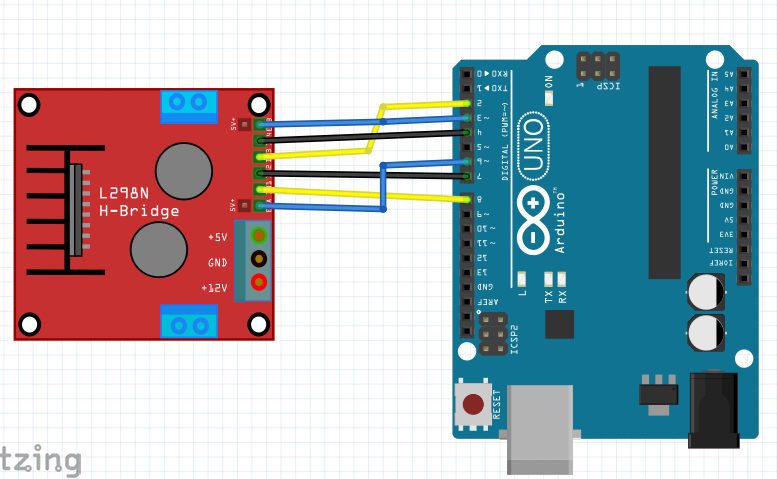
图5 Aduino UNO 与L298N驱动模块的接线
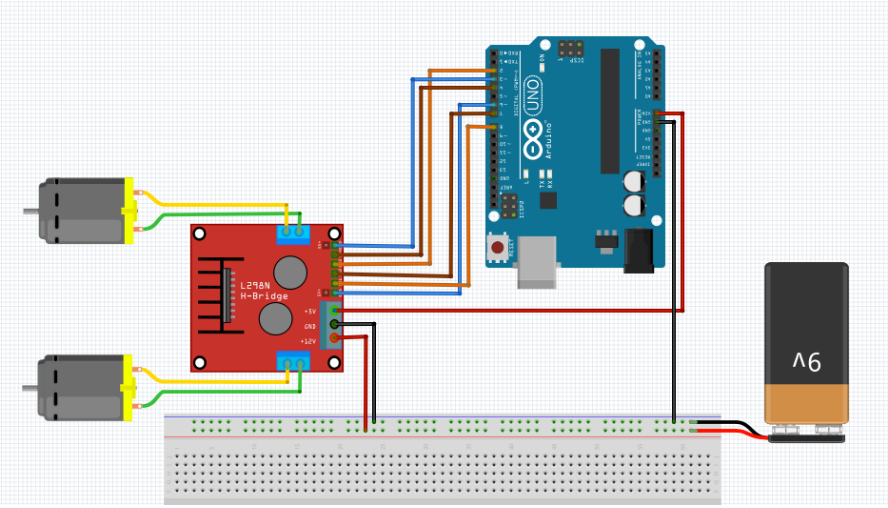
图6 整个系统的接线
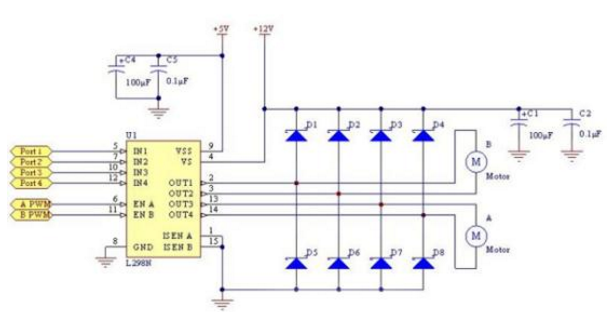
图7 电机控制系统接线原理示意图1
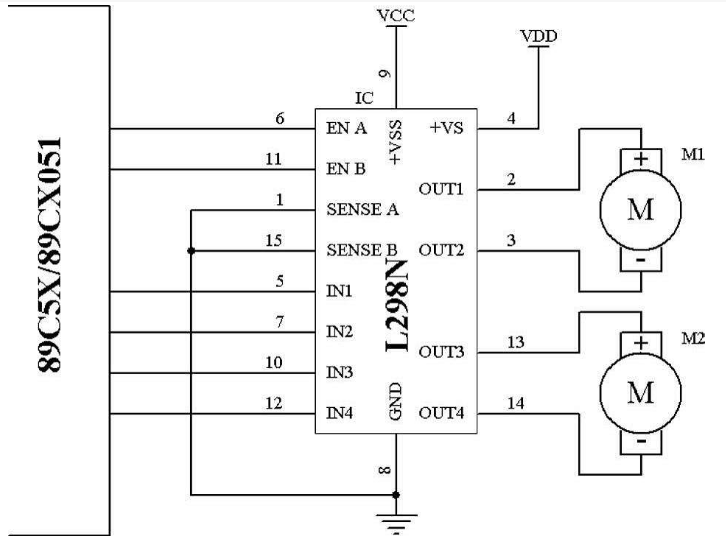
图8 电机控制系统接线原理示意图2
实际接线:Arduino的引脚6,8,7分别接L298N驱动板的ENA,IN1,IN2
程序设计
本程序只对单电机进行控制
  1 //控制板引脚定义

  2 int motor_c_ENA=6;

  3 int motor_c_IN1=8;

  4 int motor_c_IN2=7;

  5

  6 //子函数定义

  7 void go_forward_high_speed()   //正转 全速

  8 {

  9     digitalWrite(motor_c_ENA,1);

 10     digitalWrite(motor_c_IN1,0);

 11     digitalWrite(motor_c_IN2,1);

 12 }

 13

 14 void go_backward_high_speed()  //反转 全速

 15 {

 16     digitalWrite(motor_c_ENA,1);

 17     digitalWrite(motor_c_IN1,1);

 18     digitalWrite(motor_c_IN2,0);

 19 }

 20

 21 void stop_with_brake()  //制动

 22 {

 23     digitalWrite(motor_c_ENA,1);

 24     digitalWrite(motor_c_IN1,1);

 25     digitalWrite(motor_c_IN2,1) ;

 26 }

 27

 28 void stop_free()    //自由停车

 29 {

 30     digitalWrite(motor_c_ENA,0);

 31     digitalWrite(motor_c_IN1,0);

 32     digitalWrite(motor_c_IN2,0) ;

 33 }

 34

 35 void go_forward_speed_up()  //正转 加速

 36 {

 37     digitalWrite(motor_c_IN1,0);

 38     digitalWrite(motor_c_IN2,1);

 39     for (int a=100;a<=255;a++)

 40      {

 41         analogWrite(motor_c_ENA,a);

 42         delay(200);

 43      }

 44 }

 45

 46 void go_backward_speed_up()  //反转 加速

 47 {

 48     digitalWrite(motor_c_IN1,1);

 49     digitalWrite(motor_c_IN2,0);

 50     for (int a=100;a<=255;a++)

 51      {

 52         analogWrite(motor_c_ENA,a);

 53         delay(200);

 54      }

 55 }

 56 void go_forward_speed_down()  //正转 减速

 57 {

 58     digitalWrite(motor_c_IN1,0);

 59     digitalWrite(motor_c_IN2,1);

 60     for (int a=255;a<=100;a--)

 61      {

 62         analogWrite(motor_c_ENA,a);

 63         delay(200);

 64      }

 65 }

 66

 67 void go_backward_speed_down()  //反转 减速

 68 {

 69     digitalWrite(motor_c_IN1,1);

 70     digitalWrite(motor_c_IN2,0);

 71     for (int a=255;a<=100;a--)

 72      {

 73         analogWrite(motor_c_ENA,a);

 74         delay(200);

 75      }

 76 }

 77

 78

 79 void setup()

 80 {

 81      pinMode(motor_c_ENA,OUTPUT);  //电机C使能和PWM调速口

 82     pinMode(motor_c_IN1,OUTPUT);   //电机C控制口

 83     pinMode(motor_c_IN2,OUTPUT);   //电机C控制口

 84 }

 85

 86 void loop()

 87 {

 88    stop_with_brake(); //制动2秒

 89   delay(2000);

 90

 91    go_forward_speed_up();   //正转 加速 50秒

 92   delay(50000);

 93    go_forward_high_speed();   //正转 全速10秒

 94   delay(10000);

 95    go_forward_speed_down();   //正转 减速50秒

 96   delay(50000);

 97    stop_free();    //自由停车5秒

 98   delay(5000);

 99

100    go_backward_speed_up();   //反转 加速 50秒

101   delay(50000);

102    go_backward_high_speed();   //反转 全速10秒

103   delay(10000);

104    go_backward_speed_down();   //反转 减速50秒

105   delay(50000);

106    stop_free();    //自由停车5秒

107   delay(5000);

108 }
程序运行效果
制动状态开始正转加速,正转全速,正转减速,自由停车,反转加速,反转全速,反转减速,自由停车,循环。
微型直流电机控制基本方法 L298N模块的更多相关文章
- Exporter - 实现默认的导入方法用于模块
Exporter - 实现默认的导入方法用于模块 简介: In module YourModule.pm: package YourModule; require Exporter; @ISA = q ...
- python inspect 模块 和 types 模块 判断是否是方法,模块,函数等内置特殊属性
python inspect 模块 和 types 模块 判断是否是方法,模块,函数等内置特殊属性 inspect import inspect def fun(): pass inspect.ism ...
- 查看Python的版本、内建方法和模块等内容的方法
若想更好地应用Python帮助我们解决日常生活的问题,就必须了解清楚它的内建方法和模块等特性.相信不少同学在安装某个版本的Python后,对于内建方法之类都是一知半解,希望本文能帮助了解Python的 ...
- 控制层方法中获取url目录
控制层方法中获取url目录 Request.Url.GetLeftPart(UriPartial.Authority).ToString(); //返回 http://localhost:9246(网 ...
- Java&Selenium控制滚动条方法封装
Java&Selenium控制滚动条方法封装 package util; import org.openqa.selenium.JavascriptExecutor; import org.o ...
- Android(Linux)控制GPIO方法二
前文<Android(Linux)控制GPIO的方法及实时性分析>主要使用Linux shell命令控制GPIO,该方法可在调试过程中快速确定GPIO硬件是否有问题,即对应的GPIO是否受 ...
- Python常用函数、方法、模块记录
常用函数: 1.pow():乘方 2.abs():绝对值 3.round():四舍五入 4.int():转换为整数 5.input():键盘输入(会根据用户的输入来做类型的转换) raw_input( ...
- IoC实践--用Autofac实现MVC5.0的IoC控制反转方法
Autofac是一个.net平台下发性能还不错的IoC框架,利用它可以实现依赖注入和控制反转,使自己的软件模块之间的耦合性大大降低,让软件扩展.维护更加容易.控制反转(Inversion of Con ...
- python 开启进程两种方法 multiprocessing模块 介绍
一 multiprocessing模块介绍 python中的多线程无法利用多核优势,如果想要充分地使用多核CPU的资源(os.cpu\_count\(\)查看),在python中大部分情况需要使用多进 ...
随机推荐
- Unity双开
open -n /Applications/Unity/Unity.app
- Mac 的命令行配置字体颜色
1.在mac命令行终端输入: ls -al 查看所有隐藏文件,找到.bash_profile vi .bash_profile 编辑文件,贴入以下内容并保存 source .bash_profil ...
- Sorting It All Out (拓扑排序+思维)
An ascending sorted sequence of distinct values is one in which some form of a less-than operator is ...
- Eclipse获取工作空间跟运行空间
System.out.println(System.getProperty("user.dir"));//当前工作空间 System.out.println(Platform.ge ...
- Zookeeper原生客户端
1.1.1.1. 客户端基本操作 package cn.enjoy.javaapi; import org.apache.zookeeper.*; import java.io.IOException ...
- ES ElasticSearch 7.x 下动态扩大索引的shard数量
ES ElasticSearch 7.x 下动态扩大索引的shard数量 背景 在老版本的ES(例如2.3版本)中, index的shard数量定好后,就不能再修改,除非重建数据才能实现. 从ES6. ...
- latex pdf 转 eps
latex pdf 转 eps 方法一,使用命令行,缺点是得到的文件有点大 pdf 转 ps, pdf2ps input.pdf output.ps ps 转 eps, ps2eps input.ps ...
- 谈谈 mysql和oracle的使用感受 -- 差异
之前一直使用mysql作为存储数据库,虽然中间偶尔使用sqlite作为本地数据库存储,但没有感觉多少差别. 后来遇上了oracle,且以其作为主要存储,这下就不得不好好了解其东西了.oracle作为商 ...
- C++ 读入优化&输出优化
读入优化:读入优化只是针对整数,由于getchar()读字符非常的快,所以采用getchar()来进行读入,下设输入的数为x 负数处理:用一个标志变量f,开始时为1,当读入了'-'时,f变为-1,最后 ...
- Redis之命令详解
Redis命令手册:http://doc.redisfans.com/