
ros相关笔记
catkin_make不编译某些package
https://answers.ros.org/question/54181/how-to-exclude-one-package-from-the-catkin_make-build/
catkin_make -DCATKIN_BLACKLIST_PACKAGES="foo;bar"
catkin_make指定编译某个package
catkin_make -DCATKIN_WHITELIST_PACKAGES=" 你的包名"
查看cmake相关变量
比如查看CATKIN变量
在build目录
cmake -L|grep CATKIN
CATKIN_BLACKLIST_PACKAGES:STRING=vps_detect

CATKIN_DEVEL_PREFIX:PATH=/home/nano/***/devel

CATKIN_ENABLE_TESTING:BOOL=ON

CATKIN_SKIP_TESTING:BOOL=OFF

CATKIN_SYMLINK_INSTALL:BOOL=OFF

CATKIN_WHITELIST_PACKAGES:STRING=
日志相关
rosconsole will load a config file from $ROS_ROOT/config/rosconsole.config when it initializes.
rosconsole also lets you define your own configuration file that will be used by log4cxx, defined by the ROSCONSOLE_CONFIG_FILE environment variable. Anything defined in this config file will override the default config file.
A simple example:
 # Set the default ros output to warning and higher

 log4j.logger.ros=WARN

 # Override my package to output everything

 log4j.logger.ros.my_package_name=DEBUG
cd $ROS_ROOT/config

vi rosconsole.config

#

#   rosconsole will find this file by default at $ROS_ROOT/config/rosconsole.config

#

#   You can define your own by e.g. copying this file and setting

#   ROSCONSOLE_CONFIG_FILE (in your environment) to point to the new file

#

log4j.logger.ros=INFO

log4j.logger.ros.roscpp.superdebug=WARN
拷贝文件到xx目录,配置ROSCONSOLE_CONFIG_FILE环境变量=xx/rosconsole.config
日志级别分为
- DEBUG
- INFO
- WARN
- ERROR
- FATAL
launch file相关
todo
catkin_make编译相关
要让ros将某个目录认为是一个package.则在该目录下需要有package.xml文件
rostopic
查看当前有哪些topic
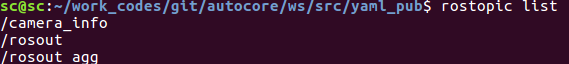
查看某一topic具体内容

roslaunch file注意事项
<param name="image_detected_topic" default="$(arg image_detected_topic)"/>

不要写成

<param name="image_detected_topic" default="$(arg_image_detected_topic)"/>

python3中使用rospy
rospy在安装ros时被默认安装到了/opt/ros/kinetic/lib/python2.7/dist-packages
python3中使用需要指定PYTHONPATH.并安装 rospkg catkin_pkg
https://stackoverflow.com/questions/49758578/installation-guide-for-ros-kinetic-with-python-3-5-on-ubuntu-16-04
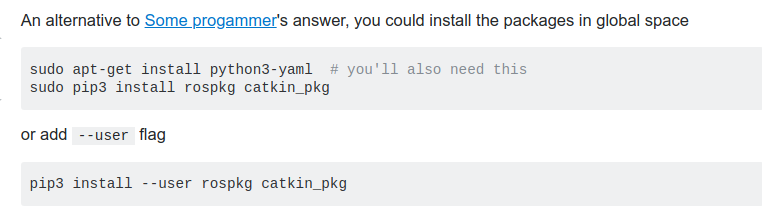
pip install pyyaml

pip install rospkg catkin_pkg
代码里:
import sys

print(sys.path)

sys.path.append('/opt/ros/kinetic/lib/python2.7/dist-packages')

print(sys.path)
指定了PYTHONPATH的话,会把$PYTHONPATH加到sys.path的最前面.导致某些python3的库无法使用,比如cv2.
ros相关笔记的更多相关文章
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- ROS入门笔记(二):ROS安装与环境配置及卸载(重点)
ROS入门笔记(二):ROS安装与环境配置及卸载(重点) [TOC] 1 ROS安装步骤 1.1 ROS版本 ROS目前只支持在Linux系统上安装部署, 它的首选开发平台是Ubuntu. 发布时间 ...
- 在github上最热门好评高的ROS相关功能包
在github上最热门最受欢迎的ROS相关功能包 下面依次列出,排名不分先后: 1 Simulation Tools In ROS https://github.com/ros-simulation ...
- HTTPS证书申请相关笔记
申请免费的HTTPS证书相关资料 参考资料: HTTPS 检测 苹果ATS检测 什么是ECC证书? 渠道2: Let's Encrypt 优点 缺点 Let's Encrypt 的是否支持非80,44 ...
- ROS学习笔记(一)
运行ROS例程(turtlesim)1)安装turtlesim包sudo apt-get install ros-kinetic-turtlesim2)运行管理器节点roscore3)运行turtle ...
- JNI相关笔记 [TOC]
JNI相关笔记 目录 JNI相关笔记 1 生成native code所需要的头文件 2 JNI提供的一些函数和方法 3 局部引用,全局引用,全局弱引用. 4 异常 1 生成native code所需要 ...
- ROS学习笔记八:基于Qt搭建ROS开发环境
1 前言 本文介绍一种Qt下进行ROS开发的完美方案,使用的是ros-industrial的Levi-Armstrong在2015年12月开发的一个Qt插件ros_qtc_plugin,这个插件使得Q ...
- ROS学习笔记2-基本概念
本笔记来源于:http://wiki.ros.org/ROS/Concepts ROS文件系统级别文件系统级别主要包含了你能在ROS的磁盘上遇到的资源,包括: 包(Packages):包是ROS中资源 ...
- ROS学习笔记(一) : 入门之基本概念
目录 基本概念 1. Package 2. Repositories 3. Computation Graph 4. Node 5. Master 6. Message 7. Topic 8. Ser ...
随机推荐
- nfs存储服务器
1.nfs的基础简介 1.1:什么是nfs? 它的主要功能是通过网络让不同的机器系统之间可以彼此共享文件和目录.NFS服务器可以允许NFS客户端将远端NFS服务器端的共享目录挂载到本地的NFS客户端中 ...
- IT兄弟连 HTML5教程 HTML5表单 HTML表单设计2
5 隐藏域 隐藏域不会在表单中显示.如果需要在页面之间传递重要数据,则在<input>标签中设置type属性值为“hidden”建立一个隐藏域.name和value属性是必需的,用来表示 ...
- Jrebel实现tomcat热部署,遇到的问题以及解决办法,详解
我的安装的详细过程: 下载Jrebel: https://github.com/ilanyu/ReverseProxy/releases/tag/v1.4 我的是winx64,所以选择如下的: 下载 ...
- 【位图算法】什么是BitMap
目录 1. 位图算法的简单原理 2. BitMap的开源实现 3. 使用案列 BitMap算法的核心思想是用bit数组来记录0-1两种状态,然后再将具体数据映射到这个比特数组的具体位置,这个比特位设置 ...
- 一起学Android之音频视频
概述 Android多媒体框架支持各种常见的媒体类型,可以很容易地将音频.视频和图像集成到App中.通过MediaPlayer Api,可以从应用程序资源(RAW).文件系统或网络上数据流资源来播放音 ...
- C# loop executed one by one wait the former completed
using System; using System.Collections.Generic; using System.Linq; using System.Text; using System.T ...
- vue jsx与render的区别及基本使用
vue template语法简单明了,数据操作与视图分离,开发体验友好.但是在某些特定场合中,会限制一些功能的扩展,如动态使用过滤器.解析字符串类型的模板文件等.以上功能的实现可以借助vue的rend ...
- gor实现线上HTTP流量复制压测引流
一.使用背景 gor 是一款go语言实现的简单的http流量复制工具,它的主要目的是使你的生产环境HTTP真实流量在测试环境和预发布环境重现.只需要在 代理例如nginx入口服务器上执行一个进程,就可 ...
- IDEA使用svn拉取多模块项目
如果没有安装过svn客户端,安装的时候需要选择安装第二个工具,如下图所示 安装小乌龟, 自行搜索, 注意点是需要选择安装第二个工具 因为默认是不安装的, 而这个组件是集成到IDEA ”必须的” . 如 ...
- bay——Oracle RAC集群体系结构.docx
Oracle RAC集群体系结构 ————bayaim 2018年10月22日13:33 https://blog.51cto.com/ixdba/862207 一. Oracle集群体系结构 O ...