
ROS中3D机器人建模(五)
一.创建一个差速驱动移动机器人模型
前面我们已经创建了一个7-DOF机械臂机器人模型,接下来我们将创建一个差速机器人模型,差速轮式机器人在机器人底盘的两端安装两个轮子,
整个底盘由一个或两个脚轮支撑。轮子将通过调节速度来控制机器人的移动速度,如果两个马达以相同的速度运行,轮子会向前或者向后移动。
如果一个轮子的速度比另一个轮子慢,机器人就会偏向低速的那一边。
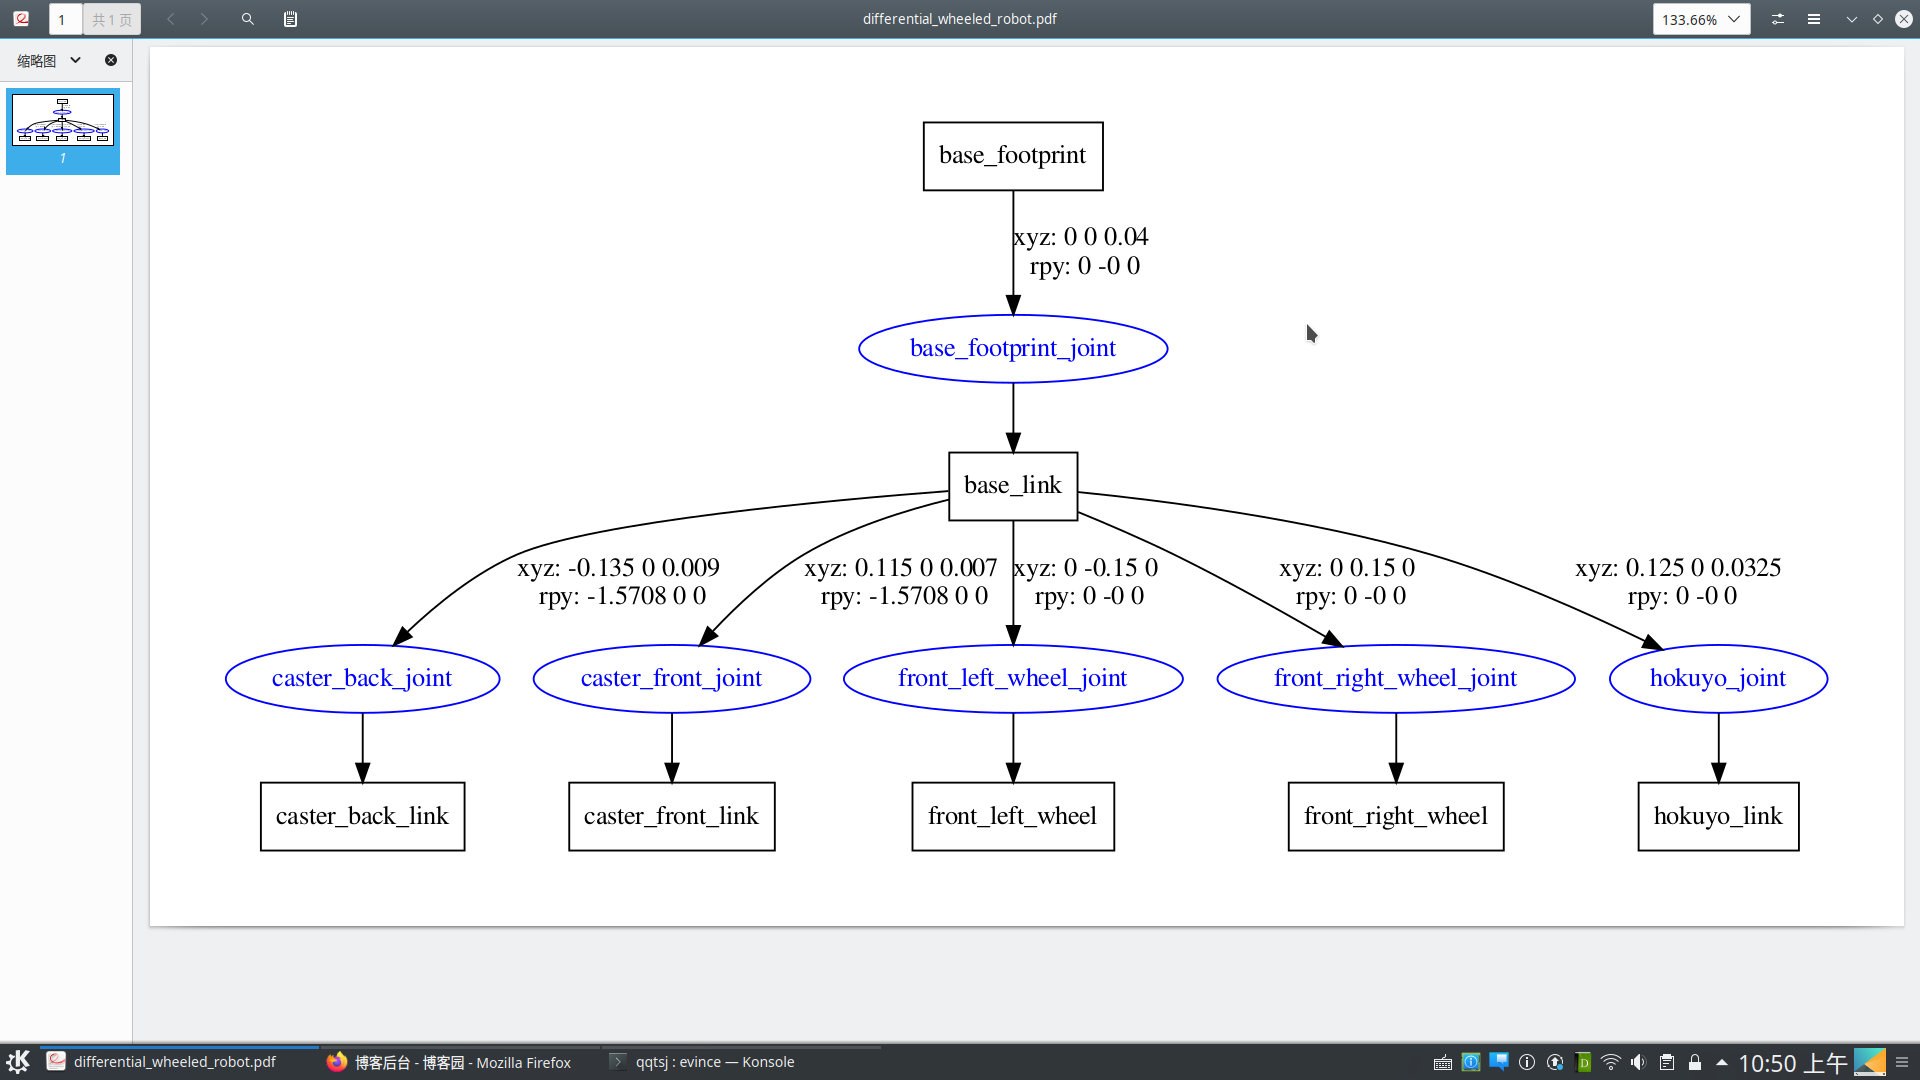
差速机器人由5个关节和5个连杆,两个主要的关节将轮子连接到机器人上。其余3个是固定关节,2个用于经支撑脚轮连接到机器人主体上,1个
用于将底盘连接到机器人主体上。
差速机器人的连杆与关节连接图如下:
接下来我们来解析差速机器人的代码,文件为:diff_wheeled_robot.xacro
机器人被命名为differential_wheeled_robot,还包含一个名为wheel.urdf.xacro的URDF文件。xacro文件包含轮子的定义及其传动方式。
如果我们使用该xacro文件,就可以避免为两个轮子写两套定义,因为两个轮子在形状和大小上是相同的,我们采用xacro的定义:
  1 <?xml version="1.0"?>

  2 <robot name="differential_wheeled_robot" xmlns:xacro="http://ros.org/wiki/    xacro">

  3

  4   <xacro:include filename="$(find mastering_ros_robot_description_pkg)/urd    f/wheel.urdf.xacro" />
轮子的定义在wheel.urdf.xacro中给出。我们可以指定轮子是否必须放在左边、右边、前面或后面。使用这个宏,我们最多可以创建4个轮子,但目前我们只需要两个:
19   <xacro:macro name="wheel" params="fb lr parent translateX translateY flipY"> <!--   fb : front, back ; lr: left, right -->

20     <link name="${fb}_${lr}_wheel">
我们还指定了仿真所需的Gazebo参数。这里提到的是与轮子相关的Gazebo参数。我们可以用gazeboreference标签说明摩擦系数和刚度系数:
41     <gazebo reference="${fb}_${lr}_wheel">

42       <mu1 value="1.0"/>

43       <mu2 value="1.0"/>

44       <kp  value="10000000.0" />

45       <kd  value="1.0" />

46       <fdir1 value="1 0 0"/>

47       <material>Gazebo/Grey</material>

48       <turnGravityOff>false</turnGravityOff>

49     </gazebo>
我们为轮子定义的关节是连续转动关节,因为在轮子关节中没有任何限值,这里的parent link是机器人底盘,child link是每个轮子:
51     <joint name="${fb}_${lr}_wheel_joint" type="continuous">

52       <parent link="${parent}"/>

53       <child link="${fb}_${lr}_wheel"/>

54       <origin xyz="${translateX * base_x_origin_to_wheel_origin} ${translateY * bas   e_y_origin_to_wheel_origin} ${base_z_origin_to_wheel_origin}" rpy="0 0 0" />
我们还需要设定每个轮子的transmission标签。该轮子的宏定义如下:
60     <!-- Transmission is important to link the joints and the controller -->

61     <transmission name="${fb}_${lr}_wheel_joint_trans">

62       <type>transmission_interface/SimpleTransmission</type>

63       <joint name="${fb}_${lr}_wheel_joint" />

64       <actuator name="${fb}_${lr}_wheel_joint_motor">

65         <hardwareInterface>EffortJointInterface</hardwareInterface>

66         <mechanicalReduction>1</mechanicalReduction>

67       </actuator>

68     </transmission>

69

70   </xacro:macro>

71 </robot>
在diff_wheeled_robot.xacro中,我们可以用以下命令来使用wheel.urdf.xacro中定义的宏:
241   <wheel fb="front" lr="right" parent="base_link" translateX="0" translateY="0.5"     flipY="1"/>

242   <wheel fb="front" lr="left" parent="base_link" translateX="0" translateY="-0.5"     flipY="1"/>
使用前面的几行代码,我们定义了机器人底盘的左侧和右侧的轮子。机器人底盘是圆柱形的。
下面给出了惯性计算的宏定义,xacro代码段将使用圆柱的质量、半径和高度来计算惯性张量,代码如下:
72   <!-- Macro for calculating inertia of cylinder -->

 73   <xacro:macro name="cylinder_inertia" params="m r h">

 74     <inertia  ixx="${m*(3*r*r+h*h)/12}" ixy = "0" ixz = "0"

 75               iyy="${m*(3*r*r+h*h)/12}" iyz = "0"

 76               izz="${m*r*r/2}" />

 77   </xacro:macro>
下面给出了启动文件的定义,可用于在RViz中显示该机器人模型。启动文件命名为view_mobile_robot.launch:
 1 <launch>

 2     <arg name="model" />

 3     <!-- Parsing xacro and setting robot_description parameter -->

 4     <param name="robot_description" command="$(find xacro)/xacro --inorder $(find m   astering_ros_robot_description_pkg)/urdf/diff_wheeled_robot.xacro" />

 5     <!-- Setting gui parameter to true for display joint slider -->

 6     <param name="use_gui" value="true"/>

 7     <!-- Starting Joint state publisher node which will publish the joint values --   >

 8     <node name="joint_state_publisher" pkg="joint_state_publisher" type="joint_stat   e_publisher" />

 9     <!-- Starting robot state publish which will publish tf -->

10     <node name="robot_state_publisher" pkg="robot_state_publisher" type="state_publ   isher" />

11     <!-- Launch visualization in rviz -->

12     <node name="rviz" pkg="rviz" type="rviz" args="-d $(find mastering_ros_robot_de   scription_pkg)/urdf.rviz" required="true" />

13 </launch>
与机械臂URDF文件相比较,唯一区别是名称不同,其他部分都是一样的。
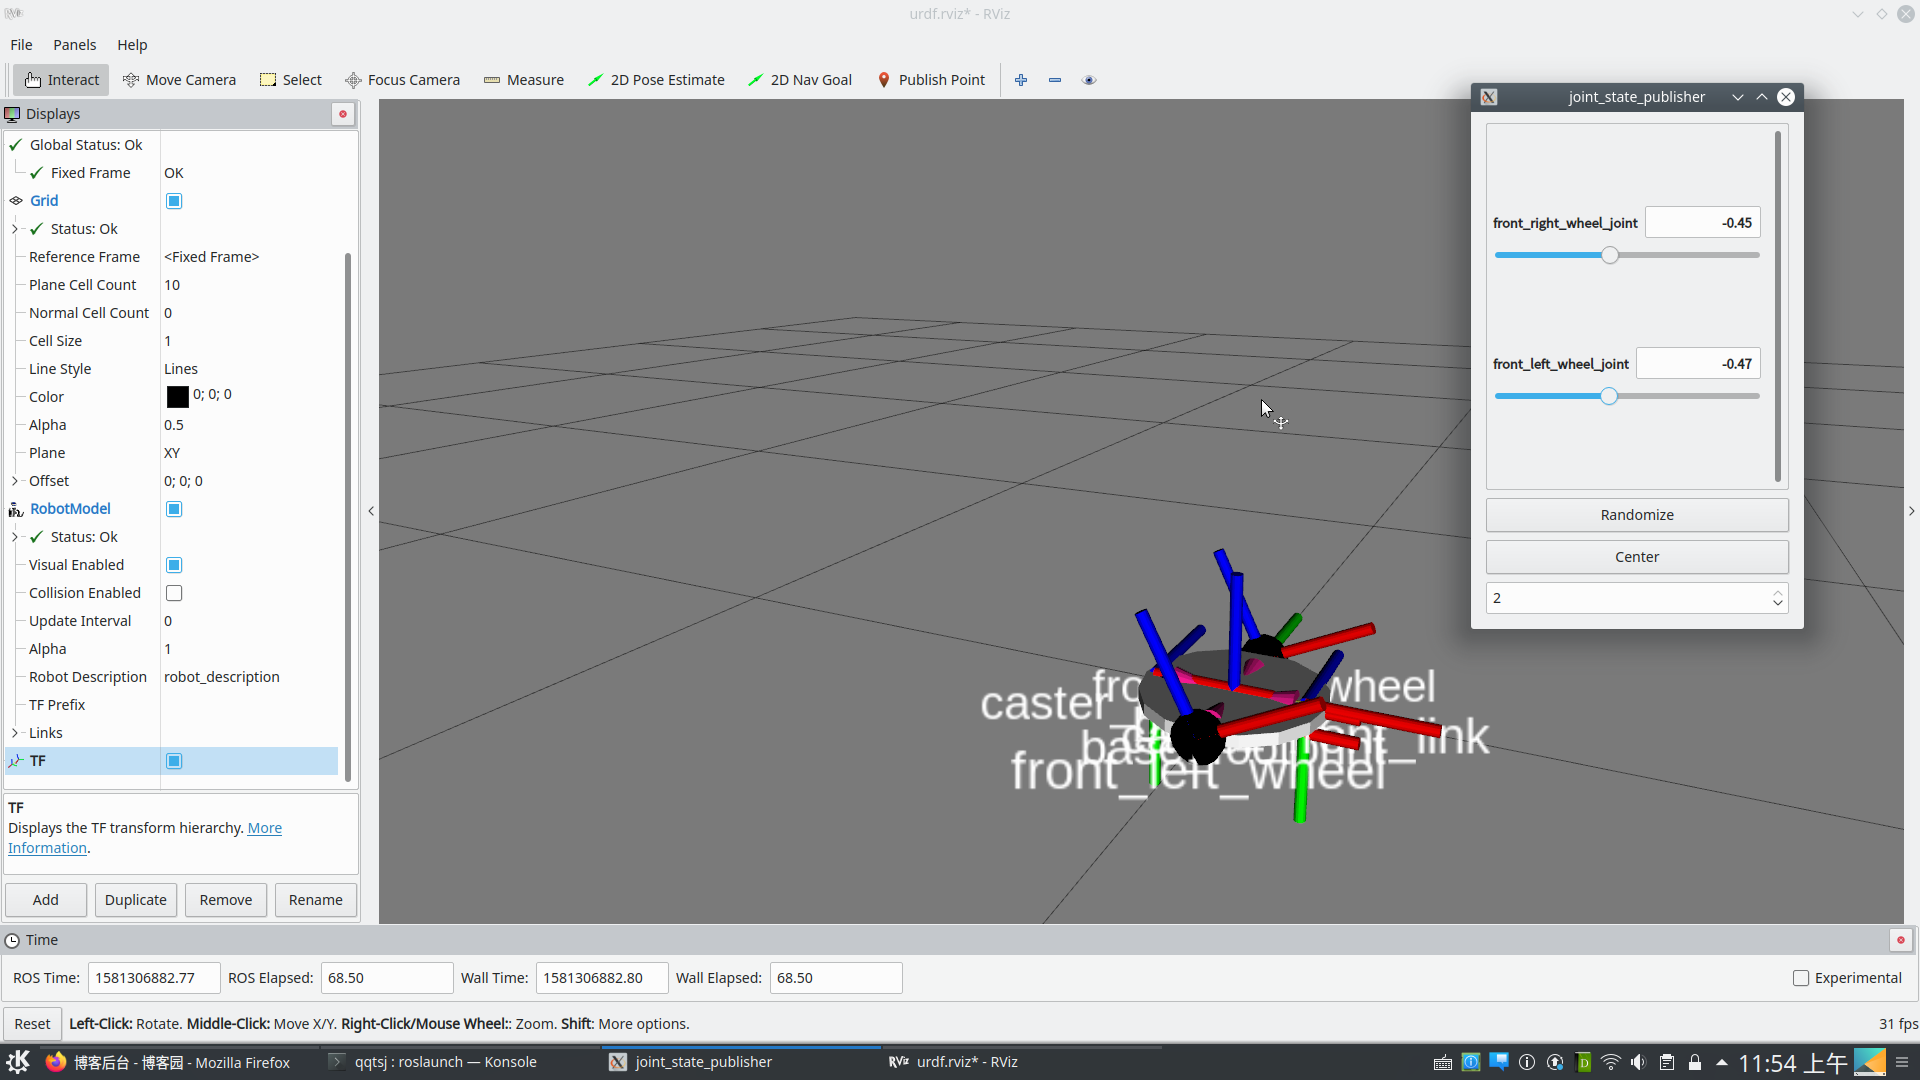
我们用以下命令查看移动机器人:
$roslaunch mastering_ros_robot_description_pkg view_mobile_robot.launch
机器人如下:
ROS中3D机器人建模(五)的更多相关文章
- ROS中3D机器人建模(四)
一.创建一个7-DOF机械臂机器人 创建一个名为seven_dof_arm.xacro的文件,写入相应的代码,其关节名称如下: bottom_joint shoulder_pan_joint shou ...
- ROS中3D机器人建模(一)
一,机器人建模的ROS软件包 *urdf : 机器人建模最重要的ros软件包是urdf软件包.这个软件包包含一个用于统一机器人描述格式(URDF)的C++解析器,它是一个表示机器人模型的XML文件,还 ...
- ROS中测试机器人里程计信息
在移动机器人建图和导航过程中,提供相对准确的里程计信息非常关键,是后续很多工作的基础,因此需要对其进行测试保证没有严重的错误或偏差.实际中最可能发生错误的地方在于机器人运动学公式有误,或者正负号不对, ...
- ROS中的3D建模机器人(三)
一.利用xacro理解机器人建模 当我们创建复杂的机器人模型时,URDF的灵活性将会降低,URDF缺少的主要特性是简单的.可重用性,模块化和可编程性. URDF是一个单独的文件我们不能在它里面包含其他 ...
- ROS中的3D机器人建模(二)
一,创建我们的第一个URDF模型 我们设计的第一个机器人模型是pan-and-tilt机械结构,代码如下 pan_tilt.urdf: 1 <?xml version="1.0&quo ...
- 机器人操作系统(ROS)教程22:ROS的3D可视化工具—rviz
rviz是ROS中的一个3D可视化工具,有了它就可以把你用代码建的机器人模型转化为可视的3D模型. 首先需要安装: rosdep install rviz 然后编译rviz: rosmake rviz ...
- ROS_Kinetic_07 ROS中机器人三维物理引擎高保真仿真利器gazebo 7.0
ROS_Kinetic_07 ROS中机器人三维物理引擎高保真仿真利器gazebo 7.0 ROS kinetic中的gazebo版本是7.0,有很多新的特性. 首先,启动gazebo: ~$ gaz ...
- 对比几种在ROS中常用的几种SLAM算法
在此因为要总结写一个文档,所以查阅资料,将总结的内容记录下来,欢迎大家指正! 文章将介绍使用的基于机器人操作系统(ROS)框架工作的SLAM算法. 在ROS中提供的五种基于2D激光的SLAM算法分别是 ...
- ROS学习笔记十二:使用gazebo在ROS中仿真
想要在ROS系统中对我们的机器人进行仿真,需要使用gazebo. gazebo是一种适用于复杂室内多机器人和室外环境的仿真环境.它能够在三维环境中对多个机器人.传感器及物体进行仿真,产生实际传感器反馈 ...
随机推荐
- VC/c++版本获取现行时间戳精确到毫秒
时间戳是指格林威治时间1970年01月01日00时00分00秒(北京时间1970年01月01日08时00分00秒)起至现在的总秒数.通俗的讲, 时间戳是一份能够表示一份数据在一个特定时间点已经存在的完 ...
- c++简单实现循环队列
栈的数据结构是先进后出,而队列的数据结构就是 一个出口一个入口入口只能入队,出口只能出队 实现的代码如下: /* 循环静态队列实现 2017年8月5日07:50:58 */ #ifndef __QUE ...
- 毕业两年半,入手人生第一款macbook pro
当程序员入手第一款macbook 大家好,我是灰大狼,你们可以叫我灰狼.大狼.甚至是小灰灰. 接下来我主要跟大家分享下作为程序员的我,刚入手一款mac的使用心得. 背景 做程序员三年了,一直用的都是w ...
- win10开启我的第一个32位汇编程序
遥想当年,上学期间,汇编程序,从未成功.今又试之,终成功,遂记录. Hello.asm文件如下: . .model flat,stdcall option casemap:none include w ...
- 1046 划拳 (15 分)C语言
划拳是古老中国酒文化的一个有趣的组成部分.酒桌上两人划拳的方法为:每人口中喊出一个数字,同时用手比划出一个数字.如果谁比划出的数字正好等于两人喊出的数字之和,谁就赢了,输家罚一杯酒.两人同赢或两人同输 ...
- 兄弟们,你们天天吊打面试官,面试官很难受啊。 metasploit免S客户端
metasploit生成的exe文件很小,但是免杀效果不行, 找了很多资料, 只有生成c语言shellcode,然后c#重新编译, 这种免杀效果,挺让人满意的 首先需要生成客户端,客户端使用了ngro ...
- docker练习-群
了解Swarm集群 群集是一组运行Docker并加入群集的计算机.在此之后,继续运行使用的Docker命令,但现在它们由群集管理器在群集上执行.群中的机器可以是物理的或虚拟的.加入群组后,它们被称为节 ...
- 生成TFRecord文件完整代码实例
import os import json def get_annotation_dict(input_folder_path, word2number_dict): label_dict = {} ...
- docker使用阿里云加速器
1 登录阿里云获得地址 登录https://cr.console.aliyun.com ,点击"镜像加速器",会给我一个地址. 2 写入/etc/docker/daemon.jso ...
- 【Java并发基础】并发编程bug源头:可见性、原子性和有序性
前言 CPU .内存.I/O设备之间的速度差距十分大,为了提高CPU的利用率并且平衡它们的速度差异.计算机体系结构.操作系统和编译程序都做出了改进: CPU增加了缓存,用于平衡和内存之间的速度差异. ...