
STM32与PS2的无线通信和相关函数介绍
PS2采用SPI通信协议
接收器接口
- DI:手柄->主机,时钟的下降沿传送信号,信号的读取在时钟由髙到低的变化过程中完成
- DO:主机->手柄,同步传送于时钟的下降沿
- 空端口
- GND
- VDD:3~5V
- CS:低电平被选中
- CLK
- 空端口
- ACK:一般不用
时钟频率
250Khz ~ 4us
数据不稳定可以适当增加频率
通信流程
- 拉低 CS 线电平,并发出一个命令“0x01”
- 手柄会回复它的 ID “0x41=绿灯模式, 0x73=红灯模式”
- 手柄发送 ID 的同时,单片机将传送0x42,请求数据
- 手柄发送出 0x5A, 告诉单片机“数据来了”
下面是数据意义对照表,其中idle表示空闲
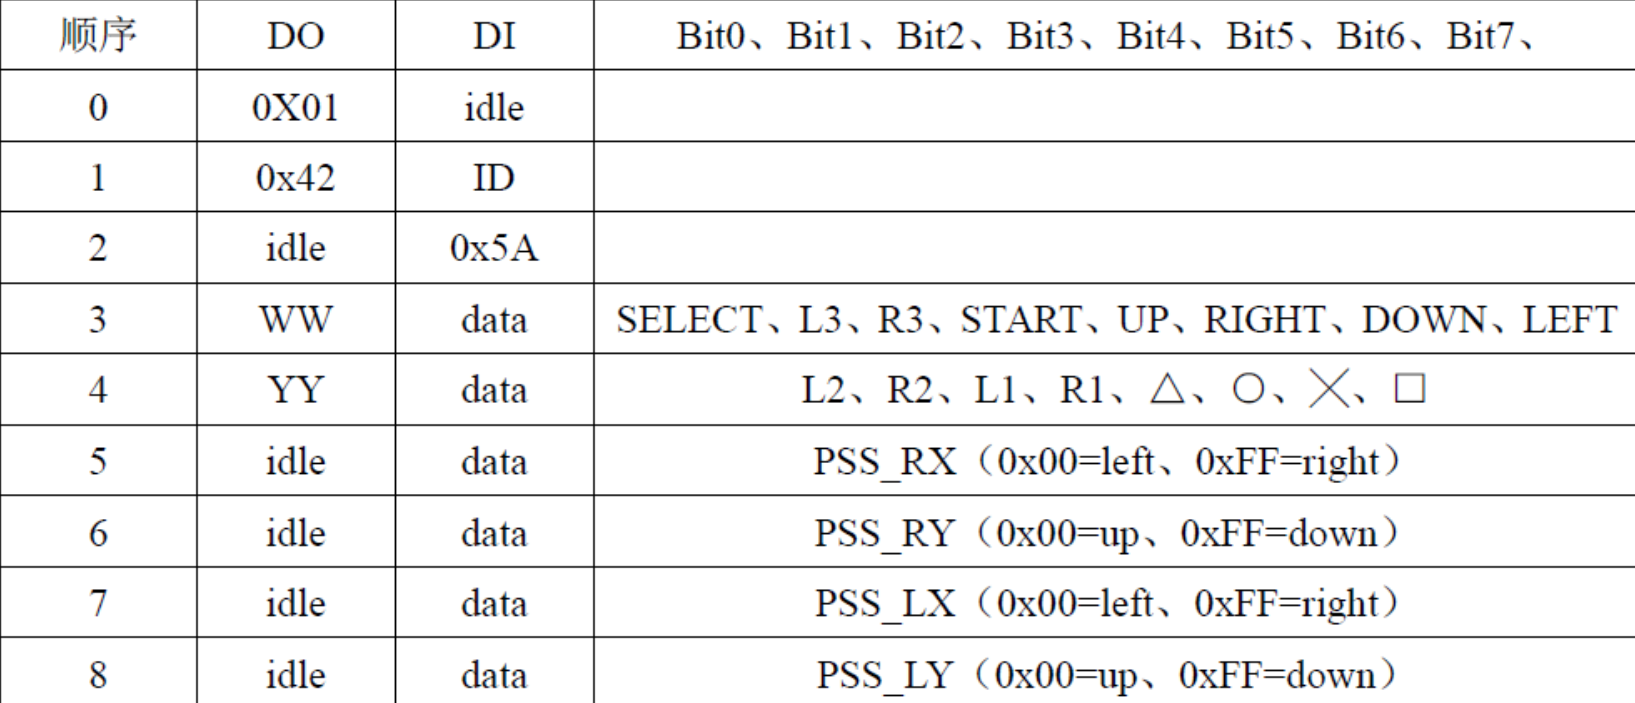
顺序3~8的解析
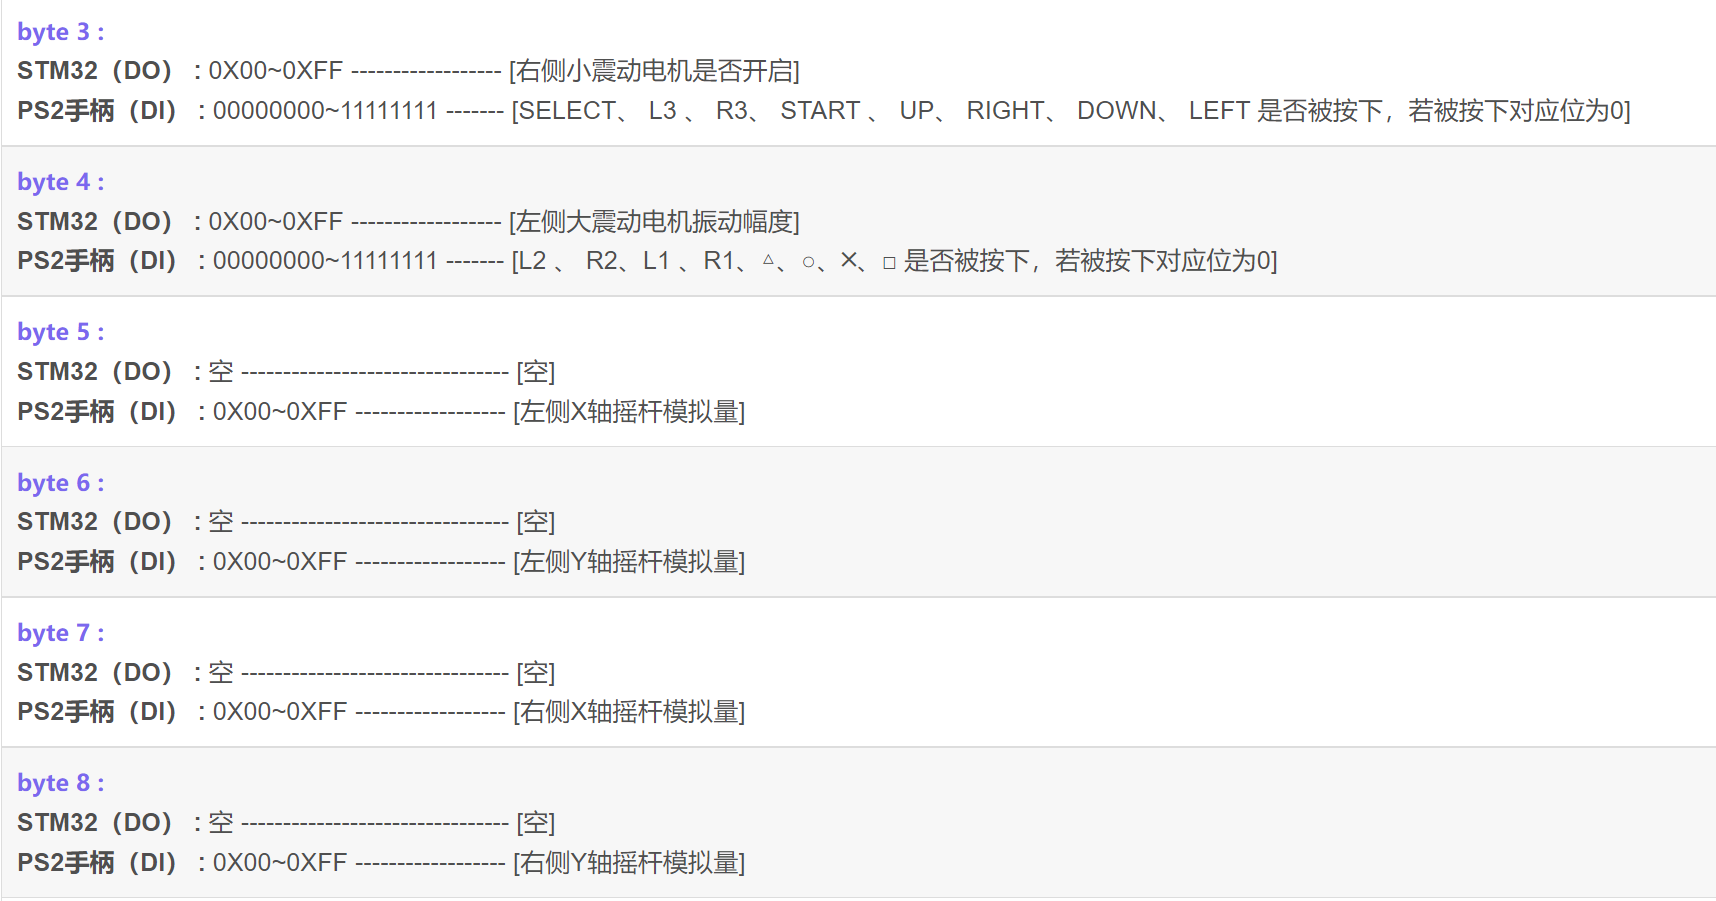
- 按键按下时为0,未按下为1
红灯模式和绿灯模式
- 红灯模式:左右摇杆发送模拟值, 0x00〜OxFF 之间,且摇杆按下的键值 L3、 R3 有效
ID = 0x73 - 绿灯模式:左右摇杆模拟值为无效,推到极限时,对应发送 UP、 RIGHT、 DOWN、LEFT、△、 〇、 X、 □
按键 L3、 R3 无效
ID = 0x41
连接使用说明
- 接收器和单片机共用一个电源
- 自动配对
- 未配对的情况下,两边的灯都会不停的闪
- 灯常亮则配对成功
- 在一定时间内未搜索到接收器,手柄将进入待机模式
- 待机模式下手柄的灯将灭掉,可以通过“START” 键,唤醒手柄。
- 按键 “MODE” (“ANALOG”) , 可以选择红灯模式和绿灯模式
pstwo.c部分函数详解
void PS2_Init(void)
初始化GPIO接口
- 接口配置
- DI->PB12
- DO->PB13
- CS->PB14
- CLK->PB15
void PS2_Init(void)

{

	GPIO_InitTypeDef GPIO_InitStruct;

	//使能PORTB时钟

	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);

	//配置 PB13 PB14 PB15 为 通用推挽输出,速度为50mMhz

	GPIO_InitStruct.GPIO_Mode=GPIO_Mode_Out_PP;

	GPIO_InitStruct.GPIO_Pin=GPIO_Pin_13|GPIO_Pin_14|GPIO_Pin_15;

	GPIO_InitStruct.GPIO_Speed=GPIO_Speed_50MHz;

	GPIO_Init(GPIOB, &GPIO_InitStruct);

	//配置 PB12 为 下拉输入模式

	GPIO_InitStruct.GPIO_Mode=GPIO_Mode_IPD;

	GPIO_InitStruct.GPIO_Pin=GPIO_Pin_12;

	GPIO_Init(GPIOB, &GPIO_InitStruct);

}
void PS2_Cmd(u8 CMD)
发送数据给PS2的同时接收PS2的数据
- 涉及到的头文件
#define DI   PBin(12)           //PB12  输入

#define DO_H PBout(13)=1        //命令位高

#define DO_L PBout(13)=0        //命令位低

#define CLK_H PBout(15)=1     	//时钟拉高

#define CLK_L PBout(15)=0      	//时钟拉低
- 涉及到的全局变量
//数据存储数组

u8 Data[9]={0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00};
void PS2_Cmd(u8 CMD)

{

	volatile u16 ref=0x01;

	//重置数据

	Data[1] = 0;

	for(ref=0x01;ref<0x0100;ref<<=1)

	{

		//检测是否有指令需要发送,有指令则拉高电平

		if(ref&CMD)	DO_H;

		else DO_L;

		//先拉高时钟线电平,然后降低,然后再拉高,从而同步发送与接收数据

		CLK_H;

		DELAY_TIME;

		CLK_L;

		DELAY_TIME;

		CLK_H;

		//若接受到数据,则在对应数据位写1

		if(DI)

			Data[1] = ref|Data[1];

	}

	//发送完八位数据之后延时一段时间

	delay_us(16);

}
- ref由0x00000001(8bit)变成0x10000000(8bit),模拟从低位开始的串行通信
- 时钟电平每次出现一次下降沿,DO_H、DO_L同时发送一bit数据
void PS2_ReadData(void)
读取手柄数据
- 涉及到的头文件
#define DI   PBin(12)           //PB12  输入

#define DO_H PBout(13)=1        //命令位高

#define DO_L PBout(13)=0        //命令位低

#define CS_H PBout(14)=1       	//CS拉高

#define CS_L PBout(14)=0       	//CS拉低

#define CLK_H PBout(15)=1     	//时钟拉高

#define CLK_L PBout(15)=0      	//时钟拉低
- 涉及到的全局变量
//数据存储数组

u8 Data[9]={0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00};

//用于存储两个命令,分别是开始命令和请求数据命令

u8 Comd[2]={0x01,0x42};
void PS2_ReadData(void)

{

	volatile u8 byte=0;

	volatile u16 ref=0x01;

	//片选线拉低电平以选中接收器

	CS_L;

	//发送请求命令和请求数据命令

	PS2_Cmd(Comd[0]);

	PS2_Cmd(Comd[1]);

	//依次读取数组Data的后七个位置

	for(byte=2;byte<9;byte++)

	{

		//将数据写入Data的后七个位置

		for(ref=0x01;ref<0x100;ref<<=1)

		{

			CLK_H;

			DELAY_TIME;

			CLK_L;

			DELAY_TIME;

			CLK_H;

		      if(DI)

		      Data[byte] = ref|Data[byte];

		}

		//每发送完八位数据之后延时一段时间

        delay_us(16);

	}

	//拉高片选线电平结束通信

	CS_H;

}
- Data[1]用于存储每次执行PS2_Cmd函数时DI返回的信号数据了
剩下的Data[2]~Data[9]共7个位置就用来存储需要返回单片机处理的有效数据了 - 如果没有进行任何操作,则Data的后7个位置的每一个位都会被写入1
u8 PS2_RedLight(void)
判断是否为红灯模式,return0则为红灯模式
红灯的ID为“0x73”,绿灯的ID为“0x41”
- 涉及到的头文件
#define CS_H PBout(14)=1       	//CS拉高

#define CS_L PBout(14)=0       	//CS拉低
- 涉及到的全局变量
//数据存储数组

u8 Data[9]={0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00};

//用于存储两个命令,分别是开始命令和请求数据命令

u8 Comd[2]={0x01,0x42};
u8 PS2_RedLight(void)

{

	CS_L;

	PS2_Cmd(Comd[0]);

	PS2_Cmd(Comd[1]);

	CS_H;

	//判断是否是红灯模式的ID

	if( Data[1] == 0X73)   return 0 ;

	else return 1;

}
- 在发送comd[2],也就是0x42的同时,DI会用8次循环将ID的每一位返回到Data[1]中
- Data[1] = 0x73,也就是等于红灯模式的ID,则return0,否则return1
void PS2_ClearData()
重置Data数组的所有位
void PS2_ClearData()

{

	u8 a;

	for(a=0;a<9;a++)

		Data[a]=0x00;

}
u8 PS2_DataKey()
返回按键的对应键值 ,键值用按键名的宏去定义
按键按下为0,未按下为1
- 涉及到的全局变量
//用于储存按键值

u16 Handkey;

//数据存储数组

u8 Data[9]={0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00,0x00};

u16 MASK[]={

    PSB_SELECT,

    PSB_L3,

    PSB_R3 ,

    PSB_START,

    PSB_PAD_UP,

    PSB_PAD_RIGHT,

    PSB_PAD_DOWN,

    PSB_PAD_LEFT,

    PSB_L2,

    PSB_R2,

    PSB_L1,

    PSB_R1 ,

    PSB_GREEN,

    PSB_RED,

    PSB_BLUE,

    PSB_PINK

	};
- 涉及到的头文件声明
//PS2按键键值的宏定义

#define PSB_SELECT      1

#define PSB_L3          2

#define PSB_R3          3

#define PSB_START       4

#define PSB_PAD_UP      5

#define PSB_PAD_RIGHT   6

#define PSB_PAD_DOWN    7

#define PSB_PAD_LEFT    8

#define PSB_L2          9

#define PSB_R2          10

#define PSB_L1          11

#define PSB_R1          12

#define PSB_GREEN       13

#define PSB_RED         14

#define PSB_BLUE        15

#define PSB_PINK        16

#define PSB_TRIANGLE    13

#define PSB_CIRCLE      14

#define PSB_CROSS       15

#define PSB_SQUARE      16
u8 PS2_DataKey()

{

	u8 index;

	PS2_ClearData();

	PS2_ReadData();

	//将所有按键对应的位整合成一个16bit的数据

	Handkey=(Data[4]<<8)|Data[3];

	for(index=0;index<16;index++)

	{

		//遍历这个16bit的数据,并返回被按下按键的值,按键的值被宏定义

		if((Handkey&(1<<(MASK[index]-1)))==0)

		return index+1;

	}

	return 0;

}
- 遍历Handkey,返回按键对应的键值的逻辑如下:
- 首先我们知道按键被按下时会朝对应的数据位写入0,没被按下则写入1
- 我们想要检测被写入0的位置
- 而任何数&=0都会被清0
- 所以可以用 1&按键名在Handkey中对应位 并判断结果是否为0,从而判断按键是否被按下
- 所以将1左移到与Handkey中的按键名的对应位 对齐,进行&操作
- 由于1左移后其他位都为0,所以&了以后其他位都是0,所以整个数字是否为0就取决于按键名在Handkey中的对应位是否为0
- 接下来就是设定好1左移的量为(Mask[index] - 1)
u8 PS2_AnologData(u8 button)
返回摇杆的状态数值
u8 PS2_AnologData(u8 button)

{

	return Data[button];

}
不同的button的值所读取的数据:
- 5:右边摇杆的X方向
- 6:右边摇杆的Y方向
- 7:左边摇杆的X方向
- 8:左边摇杆的Y方向
返回的摇杆的模拟值在0~255之间
x方向最左边为0,最右边为255
y方向最上方为0,最右边为255
void PS2_SetInit(void)
手柄配置初始化
void PS2_SetInit(void)

{

	PS2_ShortPoll();

	PS2_ShortPoll();

	PS2_ShortPoll();

	PS2_EnterConfing();			//进入配置模式

	PS2_TurnOnAnalogMode();	//“红绿灯”配置模式,并选择是否保存

	//PS2_VibrationMode();	//开启震动模式

	PS2_ExitConfing();			//完成并保存配置

}
- 主函数里要写在PS_Init( )之后
void PS2_TurnOnAnalogMode(void)
设置发送模式
void PS2_TurnOnAnalogMode(void)

{

	CS_L;

	PS2_Cmd(0x01);  //设置成0x01为红灯模式,0x00为绿灯模式

	PS2_Cmd(0x44);

	PS2_Cmd(0X00);

	PS2_Cmd(0x01);

	PS2_Cmd(0x03); 	//Ox03锁存设置,即不可通过按键“MODE”设置模式。

					//0xEE不锁存软件设置,可通过按键“MODE”设置模式。

	PS2_Cmd(0X00);

	PS2_Cmd(0X00);

	PS2_Cmd(0X00);

	PS2_Cmd(0X00);

	CS_H;

	delay_us(16);

}
- 参考:
- ps2解码通讯手册V1.5.pdf
- 对PS2遥控手柄与stm32单片机通信的理解(结合平衡小车之家的说明和程序)_Catherine Pro的博客-CSDN博客
STM32与PS2的无线通信和相关函数介绍的更多相关文章
- PHP会话处理相关函数介绍
PHP会话处理相关函数介绍 提交 我的评论 加载中 已评论 PHP会话处理相关函数介绍 2015-03-23 PHP100中文网 PHP100中文网 PHP100中文网 微信号 功能介绍 互联网开发者 ...
- STM32入门系列-库目录及文件介绍
已经介绍了过了CMSIS标准,ST公司按照这个标准设计了一套基于STM32F10x的固件库,我们可以直接在ST公司的官网进行下载,现在给大家STM32最新固件库v3.5,在网盘上给大家提供了下载包,链 ...
- Cocos2d-x场景切换相关函数介绍
场景切换是通过导演类Director实现的,其中的相关函数如下: runWithScene(Scene* scene).该函数可以运行场景.只能在启动第一个场景时候调用该函数.如果已经有一个场景运行情 ...
- C语言中时间调用处理的相关函数介绍
asctime(将时间和日期以字符串格式表示) 相关函数:time,ctime,gmtime,localtime 表头文件:#include<time.h> 定义函数:char * asc ...
- STM32串口的设置和库函数的介绍
串口设置的一般步骤可以总结为如下几个: 1) 串口时钟使能, GPIO时钟使能 2) 串口复位 3)GPIO 端口模式设置 4) 串口参数初始化 5) 开启中断并且初始化 NVIC(如果需要开启中 ...
- Arduino 串口通讯参考笔记 - Serial 类库及相关函数介绍
声明: 本ID发布的所有文章及随笔均为原创,可随意转载,单转载文章必须注明作者 aiyauto 及包含原文出处地址 http://www.cnblogs.com/aiyauto/p/7071712.h ...
- STM32直流电机启动(一)驱动电路的介绍
驱动电路 典型的H桥驱动电路如下:要使电机旋转只需导通对角线上的两个三极管即可,如导通Q1,Q4,关闭Q2,Q4即可驱动电机正转:若想电机反向转动,即导通三极管Q2,Q3,关闭Q1,Q4.此时电路图可 ...
- 嵌入式STM32的GPIO口工作模式的介绍
一.输入模式 1. 浮空输入 浮空输入模式下,上拉和下拉两个开关断开,高或低电平通过施密特触发器到达输入数据寄存器,CPU可以通过读取输入数据寄存器从而读取到外部输入的高低电平值. 2. 输入上拉模式 ...
- APUE学习笔记——4.2结构体 struct stat 及其相关函数介绍
以下不少内容来自man手册 结构体struct stat 结构体struct stat用于保存文件相关的所有信息. struct stat的基本成员如下所示 struc ...
- STM32学习笔记——OLED屏
STM32学习笔记--OLED屏 OLED屏的特点: 1. 模块有单色和双色可选,单色为纯蓝色,双色为黄蓝双色(本人选用双色): 2. 显示尺寸为0.96寸 3. 分辨率为128*64 4. ...
随机推荐
- 在 CentOS 8/RHEL 8 上安装和使用 Cockpit
Cockpit 是一个基于 Web 的服务器管理工具,可用于 CentOS 和 RHEL 系统.最近发布的 CentOS 8 和 RHEL 8,其中 cockpit 是默认的服务器管理工具.它的软件包 ...
- 教程:Android手机安装Debian+Wine,打造完全开源的兼容Windows的GNU/Linux!
构建好的系统下载见这里: https://www.cnblogs.com/tubentubentu/p/16721884.html 测试的Android版本: 10 首先下载安装Real VncVie ...
- PHP全栈开发(七):PHP与MySQL存储交互(2.插入、读取)
<?php $servername = "localhost"; $username = "root"; $password = "beijin ...
- P5658 [CSP-S2019] 括号树
对于特殊性质fi=i-1,原图是一条链,注意到当前节点是' ('不会产生贡献,')'才会产生,那么思考怎么的计算这个贡献. ()()():每个位置贡献是0,1,0,2,0,3.答案统计出来就是说0,1 ...
- 强国杯东杯分区赛miscwp
目录 不要被迷惑 PCAP文件分析 平正开 不要被迷惑 编辑 导出http 编辑 得到flag.zip后直接爆破密码 编辑 得到编辑 然后一键解码 编辑 flag{WImuJeqSNPh ...
- 齐博x1模块安装文件讲解
频道模块存放的目录是/application/频道目录/ 插件存放的目录是/plugins/插件目录/ 他的安装目录都是/install/ 推荐参考默认的/application/cms/instal ...
- 8.uvloop
uvloop是asyncio的事件循环的替代方案,性能高于默认asyncio的事件循环的效率,相当于提升两倍,效率可以比肩Go pip3 install uvloop import asyncio ...
- DevOps | 如何快速提升团队软件开发成熟度,快速提升研发效能?
今天一个小伙伴问我,如何「快速提升」一个团队的软件开发成熟度?我犯难了.我个人理解一个团队的软件开发成熟度涉及的东西很多,但最简单最直接的方法就是发钱涨工资,可是估计很多公司不愿意,那就只有扣了. 快 ...
- 题解 P2080 增进感情
\(\sf Link\) 爆搜最香了. 感觉有点像01背包(? 对于每件事,我们可以选择干或者不干,如果干就将好感值处理一下,当所有的事都搜完之后,记录最小值\(minn\) . 最终答案就是\(mi ...
- ssh登录提示hosts is down
其他无用的网卡配置信息mv走重启network如果还是不行重启一下服务器问题就能解决