
STM32—PID控制在直流电机中的应用
一.PID控制算法
1.什么是PID
PID:Proportion-Integral-Differential
在过程控制中,我们经常使用的一种算法就是PID算法了,所谓PID控制算法就是对偏差进行比例、积分、微分控制,来使偏差趋于某一固定的值,PID核心由三个单元组成:比例单元(P)、积分单元(I)、微分单元(D),PID实际上就是误差控制。
PID控制系统(模拟)的框图如下:

2.PID系数的理解
理解PID的三个系数,可以结合PID调节时候的响应曲线,要使实际中的响应曲线趋近于理想状态下的响应曲线,无非就是三点灵魂:快速(P)、准确(I)、稳定(D),要想控制的变量保持在完美的状态,这三个灵魂就必须调整好。
以下分析中的:P、I、D都指的是PID的三个系数
下面从三个系数对整体控制的影响做出分析
Ⅰ.比例(P)部分
输入值一旦与目标值产生偏差e,就需要缩小偏差,P就是用来缩小偏差的,使控制量向减少偏差的方向改变,而且P越大,偏差缩小的速度就越快,所以P的作用就是使控制量更快地接近目标值。
但是!十肇九快!!!P过大的时候,就容易刹不住,很容易超出目标值,当超出目标值时,又会反向朝目标值飞奔,然后又太快了,再次偏离目标值,然后又朝目标值…这样反反复复的在目标值附近震荡,这就是P太大的弊端:不够稳定。
所以,P大了虽然可以快速响应,但也容易产生震荡,破坏系统的稳定性,可以适当增大D来提高稳定性。
Ⅱ.积分(I)部分
积分的表达式如下:
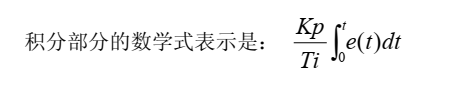
从其表达式中可以看出,只要存在偏差,积分结果就会不断增加,也就是控制作用会不断增加;当偏差为0时,积分结果是一个常数,此时控制作用才可能是一个稳定的值。
所以直观的来看,积分可以消除系统的静态偏差,因为一旦有误差,积分就会增加,系统就会做出反应,直到偏差为0,也就是积分保证了控制的准确性。
积分的作用虽然会消除静态偏差,但是也会拉低系统的响应速度,就是说I对P有抑制作用。
Ⅲ.微分(D)部分
上面说了,P过大会引起震荡,降低系统稳定性,可以通过提高D来减小震荡。
微分的作用就是根据偏差的变化趋势预先给出纠正!怎么个预先法呢?因为微分可以看作是求导,上过高中同鞋都知道:求导可以反映函数的变化趋势。所以,通过微分,可以对偏差的变化进行预判地抑制,防止 矫枉过。
微分的引入,有助于减小震荡,使系统趋于稳定,D越大,抑制P的效果就越强。
3.PID的数字化处理
由于计算机控制是一种采样控制,只能根据采样时刻的偏差值计算控制量,所以我们是通过软件实现控制算法的,要对PID进行离散化处理(也就是数字化处理),就是根据离散采样点的偏差值进行控制,在离散化处理后,相比于模拟控制由如下改变:
- 由差分代替微分
- 由累加代替积分
数字化处理后的PID系统如下:

采样的周期越小,就越接近模拟控制,控制的效果也就越好。
二.位置闭环控制
位置闭环控制,也叫位置式PID控制,就是传统的PID控制,控制的偏差逐渐接近0,从而使控制量趋于目标值。
对电机使用位置闭环控制的时候,就是控制电机的转动位置,通过编码器的脉冲累加测量电机的位置信息,与目标位置进行比较,得到偏差值,通过比例、积分、微分的PID算法进行控制,使偏差趋于0。
电机控制中,输出量就是电机控制模块输出的占空比,作用于电机转速,此时离散PID的公式如下:

其控制框图如下:

控制实现代码如下:
/* 返回输出

*  Encoder为输入(编码器测量的信号,也就是电机转速)

*  Target为目标值

*/

//KP、KI、KD为PID的系数

int Postition_PID( int Encoder, int Target )

{	//依次的变量代表:偏差、输出、偏差积分、偏差微分

	static float Bias,Pwm,Integral_bias,Last_bias;

    Bias = Encoder-Target;//计算偏差

    Integral_bias += Bias;//计算偏差积分,累加

    Pwm = KP*Bias+KI*Integral_bias+KD*(Bias-Last_bias);//计算输出,根据PID

    Last_bias = Bias;//保存为上一次偏差

    return Pwm;//返回输出

}
在定时中断里实现PID控制,定时中断相当于离散的采样点,中断服务函数中可调用控制函数:
//中断中如下调用

Moto = Postition_PID( Encoder, Target );

//最终的控制落回到控制电机转速上

Set_Pwm( Moto );
最终的控制要落回到电机的控制上,也就是电机的转速控制——PWM控制。
位置控制的调节经验:先只使用P控制,逐渐增大P,系统震荡后加入微分控制D来抑制震荡,调整KD直至消除震荡,之后再根据系统对响应和静差的要求,调节P、I参数。
三.速度闭环控制
速度闭环控制也可叫增量式PID控制,与位置式PID控制不同,位置式PID输出的是控制量新的状态,而增量式PID输出的是控制量的增值,增量式PID的离散公式如下:

位置闭环控制是使电机准确转到某一位置,速度闭环控制是使电机以某一速度转动,在速度闭环控制里,我们只需要使用PI控制即可,所以简化后的公式如下:
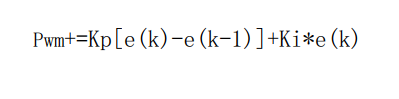
注意:公式直接将控制量的增量加在上一次控制量的状态上了!!!
控制框图如下:

控制代码如下:
/* 返回输出

*  Encoder为输入(编码器测量的信号,也就是电机转速)

*  Target为目标值

*/

//KP、KI为PID的系数

int Incremental_PI( int Encoder, int Target )

{	//依次的变量代表:偏差、输出、偏差微分

	static float Bias,Pwm,Last_bias;

    Bias = Encoder-Target;//计算偏差

    Pwm += KP*(Bias-Last_bias)+KI*Bias;//增量式PI

    Last_bias = Bias;//保存为上一次偏差

    return Pwm;//返回输出

}
在定时中断里实现PID控制,定时中断相当于离散的采样点,中断服务函数中可调用控制函数:
//中断中如下调用

Moto = Incremental_PI( Encoder, Target );

//最终的控制落回到控制电机转速上

Set_Pwm( Moto );
要注意速度闭环控制采用PI控制,公式与PID有所不同,输出的也是控制量的增量,这里将增量直接加在了上一次的状态量上,所以输出的还是控制量的新状态。
最后附上我找到的PID参数调整口诀:
常用口诀:
参数整定找最佳,从小到大顺序查
先是比例后积分,最后再把微分加
曲线振荡很频繁,比例度盘要放大
曲线漂浮绕大湾,比例度盘往小扳
曲线偏离回复慢,积分时间往下降
曲线波动周期长,积分时间再加长
曲线振荡频率快,先把微分降下来
动差大来波动慢。微分时间应加长
理想曲线两个波,前高后低4比1
一看二调多分析,调节质量不会低
STM32—PID控制在直流电机中的应用的更多相关文章
- Codesys——AD_DA在PID控制中的作用
1. 摘要 PID控制中用到AD/DA的输入/输出,给出其大致实现思路. 2. 思路 3. 总结 无
- 两轮自平衡小车双闭环PID控制设计
两轮自平衡小车的研究意义 ...
- SLAM+语音机器人DIY系列:(四)差分底盘设计——5.底盘PID控制参数整定
摘要 运动底盘是移动机器人的重要组成部分,不像激光雷达.IMU.麦克风.音响.摄像头这些通用部件可以直接买到,很难买到通用的底盘.一方面是因为底盘的尺寸结构和参数是要与具体机器人匹配的:另一方面是因为 ...
- 经典PID控制及应用体会总结
经典PID控制及应用体会总结 PID控制原理 PID是一种线性控制器,它根据给定值rin(t)与实际输出值yout(t)构成控制方案: 重点关注相关算法是如何对偏差进行处理的: PID控制器各校正环节 ...
- 【iCore3应用开发平台】发布 iCore3 应用开发平台PID控制代码
说明:1.本代码包包含FPGA和STM32F407两部分内容2.FPGA工程为出厂代码FPGA工程,版本为REV43.STM32F407为只含PID控制的ARM工程4.在使用风扇过程中,请勿将手伸入扇 ...
- 数字式PID控制的应用总结
PID控制是一个二阶线性闭环控制器,通过调整比例.积分和微分三项参数,使得大多数的工业控制系统获得良好的闭环控制性能.PID控制优点:a. 技术成熟,b. 易被人们熟悉和掌握,c. 不需要建立数学模型 ...
- PID控制最通俗的解释与PID参数的整定方法
转自->这里 PID是比例.积分.微分的简称,PID控制的难点不是编程,而是控制器的参数整定.参数整定的关键是正确地理解各参数的物理意义,PID控制的原理可以用人对炉温的手动控制来理解.阅读本文 ...
- STM32L476应用开发之七:流量的PID控制
在气体分析仪使用过程中,为了力求分析结果的准确性,一般要求通过的气体流量尽可能的稳定.为了保证流量控制的稳定,我们采用PID调节来控制气路阀门的开度. 1.硬件设计 我们采用的流量计为气体质量流量计, ...
- 转 C#实现PID控制的模拟测试和曲线绘图
C#实现PID控制的模拟测试和曲线绘图 本文分两部分,一部分是讲PID算法的实现,另一部分是讲如何用动态的曲线绘制出PID运算的结果. 首先,PID算法的理论模型请参考自动控制理论,最早出现的是模 ...
随机推荐
- 关于mysql binlog二进制
binlog 在mysql中,当发生数据变更时,都会将变更数据的语句,通过二进制形式,存储到binlog日志文件中. 通过binlog文件,你可以查看mysql一段时间内,对数据库的所有改动. 也可以 ...
- Java实验项目二——二维数组实现九九乘法表
Program:打印乘法口诀表 (1)编写一个方法,参数(二维数组),完成将二维数组中的数据按照行列显示的工作. (2)编写一个测试方法,给出99乘法表,放入到二维数组中,调用(1)中的方法,显示乘法 ...
- pxe+kickstart部署多个版本的Linux操作系统(下)---实践篇
我们在企业运维环境中,难免会遇到使用多个Linux操作系统的情况,如果每天都需要安装不同版本的Linux系统的话,那么使用Kickstart只能安装一种版本的Linux系统的方法则显得有些捉襟 ...
- 史上最全的Nginx配置文档
Nginx是一个异步框架的Web服务器,也可以用作反向代理,负载平衡器 和 HTTP缓存.该软件由Igor Sysoev 创建,并于2004年首次公开发布.同名公司成立于2011年,以提供支持.Ngi ...
- Selenium启动Firefox示例(python版)
目前做selenium自动化使用的主流语言分为java和python,前一篇为java版,本篇介绍python实现selenium启动Firefox. 1 #-*- coding:utf-8 -*- ...
- 「ARC103D」 Distance Sums
「ARC103D」 Distance Sums 传送门 水题. 首先如果让你求树上的节点 \(i\) 到其它所有节点的距离和,这是非常简单的,这就是非常常规的换根 \(\texttt{DP}\). 那 ...
- DEV C++5.11编译没有结果提示
点击"视图"菜单--选择"浮动报告 窗口"
- PHP获取当日或本月时间戳范围
在mysql数据库中使用int类型保存时间戳时,一般在程序中可能会用到统计当日,当月的一些数据.那么可以用如下的方式限定时间范围: //当日销售 $today_start = strtotime( ...
- Python urllib翻译笔记一
22.5.urllib- URL处理模块urllib 是一个收集几个模块以处理URL的包: urllib.request 用于打开和阅读URL urllib.error 包含由urllib.reque ...
- SAML 2.0简介(1)
1.什么是SAML: SAML是Web浏览器用来通过安全令牌启用单点登录(SSO)的标准协议 2.优点: 跨多个应用程序管理用户身份和授权. 3.单点登录(SSO)是什么: 它使用户仅使用一组凭据(用 ...