
[OpenCV实战]24 使用OpenCV进行曝光融合
目录
本教程中,我们将了解使用OpenCV的Exposure Fusion(曝光融合)。
1 什么是曝光融合
曝光融合是一种将使用不同曝光设置拍摄的图像合成为一张看起来像色调映射的高动态范围(HDR)图像的图像的方法。当我们使用相机拍摄照片时,每个颜色通道只有8位来表示场景的亮度。然而,我们周围世界的亮度理论上可以从0(黑色)到几乎无限(直视太阳)。因此,傻瓜相机或移动相机根据场景决定曝光设置,以便使用相机的动态范围(0-255值)来表示图像中最有趣的部分。例如,在许多相机中,使用面部检测来查找面部并设置曝光,使得面部看起来很好。这引出了一个问题-我们可以在不同的曝光设置下拍摄多张照片并拍摄更大范围的场景亮度吗?答案是肯定的。传统上使用HDR成像然后进行色调映射的方式。具体见上篇文章:
https://blog.csdn.net/LuohenYJ/article/details/89712234
HDR成像要求我们知道精确的曝光时间。HDR图像本身看起来很暗,看起来不太漂亮。DR图像中的最小强度为0,但理论上没有最大值。所以我们需要将其值映射到0到255之间,以便我们可以显示它。将HDR图像映射到常规的每通道8位彩色图像的过程称为色调映射。如您所见,组装HDR图像和色调映射有点麻烦。我们不能不使用HDR就使用多个图像创建色调映射图像。结果证明我们可以用曝光融合来实现。
2 曝光融合的原理
应用曝光融合的步骤如下所述:
(1) 使用不同曝光拍摄多张图像

首先,我们需要在不移动相机的情况下捕获同一场景的一系列图像。如上所示,序列中的图像具有不同的曝光。这是通过改变相机的快门速度来实现的。通常,我们选择一些曝光不足的图像,一些曝光过度的图像和一个正确曝光的图像。
在“正确”曝光的图像中,选择快门速度(由相机或摄影师自动选择),以便每通道8位动态范围用于表示图像中最有趣的部分。太暗的区域被剪切为0,而太亮的区域被饱和到255。
在曝光不足的图像中,快门速度很快,图像很暗。因此,图像的8位用于捕获亮区域,而暗区域被剪切为0。在曝光过度的图像中,快门速度较慢,因此传感器捕获的光线更多,因此图像更亮。传感器的8位用于捕获暗区域的强度,而亮区域饱和到255的值。大多数单反相机都有一个称为自动曝光包围(AEB)的功能,只需按一下按钮,我们就可以在不同曝光下拍摄多张照片。当我们在iPhone中使用HDR模式时,它需要三张照片(安卓可以下载超级相机这个软件)。
(2) 图像对齐
即使使用三脚架获取序列中的图像也需要对齐,因为即使较小的相机抖动也会降低最终图像的质量。OpenCV提供了一种使用对齐这些图像的简便方法AlignMTB。该算法将所有图像转换为中值阈值位图(MTB)。通过将值1分配给比中值亮度更亮的像素来计算图像的MTB,否则为0。MTB 对曝光时间不变。因此,可以对准MTB而无需我们指定曝光时间。
(3) 图像融合
具有不同曝光的图像捕获不同范围的场景亮度。根据Tom Mertens,Jan Kautz和Frank Van Reeth 题为Exposure Fusion的论文。论文见:
http://citeseerx.ist.psu.edu/viewdoc/download?doi=10.1.1.64.7616&rep=rep1&type=pdf
曝光融合通过仅保留多重曝光图像序列中的“最佳”部分来计算所需图像。
作者提出了三个质量指标:
1曝光良好:如果序列中的图像中的像素接近零或接近255,则不应使用该图像来查找最终像素值。其值接近中间强度(128)的像素是比较合适的。
2对比度:高对比度通常意味着高品质。因此,对于该像素,给予特定像素的对比度值高的图像具有更高的权重。
3饱和度:类似地,更饱和的颜色更少被淘汰并且代表更高质量的像素。因此,特定像素的饱和度高的图像被赋予该像素的更高权重。
三种质量度量用于创建权重图 ,该权重图表示
 图像在位置处的像素的最终强度中的贡献
 。对权重图
 进行归一化,使得对于任何像素
 ,所有图像的贡献总计为1。
结合权重图使用以下等式组合图像是很有效的:
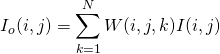
其中, 是原始图像,
 是输出图像。问题在于,由于像素是从不同曝光的图像中拍摄的,因此
 使用上述等式获得的输出图像将显示许多裂缝。该论文的作者使用拉普拉斯金字塔来混合图像。我们将在以后的文章中介绍这项技术的细节。
幸运的是使用OpenCV,这种图像曝光融合合并只是使用MergeMertens该类的两行代码。请注意,这个名字取决于Exposure Fusion论文的第一作者Tom Mertens 。
3 代码与结果
代码地址:
https://github.com/luohenyueji/OpenCV-Practical-Exercise
C++:
#include "pch.h"

#include <iostream>

#include <opencv2/opencv.hpp>

#include <vector>

#include <fstream>

using namespace cv;

using namespace std;

// Read Images

void readImages(vector<Mat> &images)

{

	int numImages = 16;

	static const char* filenames[] =

	{

	  "image/memorial0061.jpg",

	  "image/memorial0062.jpg",

	  "image/memorial0063.jpg",

	  "image/memorial0064.jpg",

	  "image/memorial0065.jpg",

	  "image/memorial0066.jpg",

	  "image/memorial0067.jpg",

	  "image/memorial0068.jpg",

	  "image/memorial0069.jpg",

	  "image/memorial0070.jpg",

	  "image/memorial0071.jpg",

	  "image/memorial0072.jpg",

	  "image/memorial0073.jpg",

	  "image/memorial0074.jpg",

	  "image/memorial0075.jpg",

	  "image/memorial0076.jpg"

	};

	//读图

	for (int i = 0; i < numImages; i++)

	{

		Mat im = imread(filenames[i]);

		images.push_back(im);

	}

}

int main()

{

	// Read images 读取图像

	cout << "Reading images ... " << endl;

	vector<Mat> images;

	//是否图像映射

	bool needsAlignment = true;

	// Read example images 读取例子图像

	readImages(images);

	//needsAlignment = false;

	// Align input images

	if (needsAlignment)

	{

		cout << "Aligning images ... " << endl;

		Ptr<AlignMTB> alignMTB = createAlignMTB();

		alignMTB->process(images, images);

	}

	else

	{

		cout << "Skipping alignment ... " << endl;

	}

	// Merge using Exposure Fusion 图像融合

	cout << "Merging using Exposure Fusion ... " << endl;

	Mat exposureFusion;

	Ptr<MergeMertens> mergeMertens = createMergeMertens();

	mergeMertens->process(images, exposureFusion);

	// Save output image 图像保存

	cout << "Saving output ... exposure-fusion.jpg" << endl;

	imwrite("exposure-fusion.jpg", exposureFusion * 255);

	return 0;

}
Python:
import cv2

import numpy as np

import sys

def readImagesAndTimes():

  filenames = [

               "image/memorial0061.jpg",

               "image/memorial0062.jpg",

               "image/memorial0063.jpg",

               "image/memorial0064.jpg",

               "image/memorial0065.jpg",

               "image/memorial0066.jpg",

               "image/memorial0067.jpg",

               "image/memorial0068.jpg",

               "image/memorial0069.jpg",

               "image/memorial0070.jpg",

               "image/memorial0071.jpg",

               "image/memorial0072.jpg",

               "image/memorial0073.jpg",

               "image/memorial0074.jpg",

               "image/memorial0075.jpg",

               "image/memorial0076.jpg"

               ]

  images = []

  for filename in filenames:

    im = cv2.imread(filename)

    images.append(im)

  return images

if __name__ == '__main__':

  # Read images

  print("Reading images ... ")

  if len(sys.argv) > 1:

    # Read images from the command line

    images = []

    for filename in sys.argv[1:]:

      im = cv2.imread(filename)

      images.append(im)

    needsAlignment = False

  else :

    # Read example images

    images = readImagesAndTimes()

    needsAlignment = False

  # Align input images

  if needsAlignment:

    print("Aligning images ... ")

    alignMTB = cv2.createAlignMTB()

    alignMTB.process(images, images)

  else :

    print("Skipping alignment ... ")

  # Merge using Exposure Fusion

  print("Merging using Exposure Fusion ... ");

  mergeMertens = cv2.createMergeMertens()

  exposureFusion = mergeMertens.process(images)

  # Save output image

  print("Saving output ... exposure-fusion.jpg")

  cv2.imwrite("exposure-fusion.jpg", exposureFusion * 255)
本文第一张图获得的不同曝光的图像,通过这种方法所得结果如下:

在输入图像中,我们可以获得过度曝光图像中光线昏暗区域和曝光不足图像中明亮区域的细节。但是,在合并的输出图像中,像素在图像的每个部分都具有明亮的细节。我们还可以在之前的帖子中看到我们用于HDR成像的图像的这种效果。用于产生最终输出的四个图像显示在左侧,输出图像显示在右侧。结果如下图所示:

正如您在本文中所看到的,Exposure Fusion允许我们在不明确计算HDR图像的情况下实现类似于HDR + Tonemapping的效果。因此,我们不需要知道每张图像的曝光时间,但我们能够获得非常合理的结果。那么,为什么要费心去做HDR呢?好吧,在很多情况下,Exposure Fusion产生的输出可能不符合您的喜好。没有旋钮可以调整以使其变得不同或更好。另一方面,HDR图像捕获场景的原始亮度。如果您不喜欢色调映射的HDR图像,请尝试使用不同的色调映射算法。总之,Exposure Fusion代表了一种权衡。在速度和不太严格的要求下使得算法更加灵活(例如,不需要暴露时间)
4 参考
https://www.learnopencv.com/exposure-fusion-using-opencv-cpp-python/
[OpenCV实战]24 使用OpenCV进行曝光融合的更多相关文章
- [OpenCV实战]50 用OpenCV制作低成本立体相机
本文主要讲述利用OpenCV制作低成本立体相机以及如何使用OpenCV创建3D视频,准确来说是模仿双目立体相机,我们通常说立体相机一般是指双目立体相机,就是带两个摄像头的那种(目就是指眼睛,双目就是两 ...
- [OpenCV实战]48 基于OpenCV实现图像质量评价
本文主要介绍基于OpenCV contrib中的quality模块实现图像质量评价.图像质量评估Image Quality Analysis简称IQA,主要通过数学度量方法来评价图像质量的好坏. 本文 ...
- [OpenCV实战]45 基于OpenCV实现图像哈希算法
目前有许多算法来衡量两幅图像的相似性,本文主要介绍在工程领域最常用的图像相似性算法评价算法:图像哈希算法(img hash).图像哈希算法通过获取图像的哈希值并比较两幅图像的哈希值的汉明距离来衡量两幅 ...
- [OpenCV实战]47 基于OpenCV实现视觉显著性检测
人类具有一种视觉注意机制,即当面对一个场景时,会选择性地忽略不感兴趣的区域,聚焦于感兴趣的区域.这些感兴趣的区域称为显著性区域.视觉显著性检测(Visual Saliency Detection,VS ...
- [OpenCV实战]46 在OpenCV下应用图像强度变换实现图像对比度均衡
本文主要介绍基于图像强度变换算法来实现图像对比度均衡.通过图像对比度均衡能够抑制图像中的无效信息,使图像转换为更符合计算机或人处理分析的形式,以提高图像的视觉价值和使用价值.本文主要通过OpenCV ...
- [OpenCV实战]44 使用OpenCV进行图像超分放大
图像超分辨率(Image Super Resolution)是指从低分辨率图像或图像序列得到高分辨率图像.图像超分辨率是计算机视觉领域中一个非常重要的研究问题,广泛应用于医学图像分析.生物识别.视频监 ...
- [OpenCV实战]23 使用OpenCV获取高动态范围成像HDR
目录 1 背景 1.1 什么是高动态范围(HDR)成像? 1.2 高动态范围(HDR)成像如何工作? 2 代码 2.1 运行环境配置 2.2 读取图像和曝光时间 2.3 图像对齐 2.4 恢复相机响应 ...
- [OpenCV实战]25 使用OpenCV进行泊松克隆
目录 1 Seamless Cloning实现 1.1 Seamless Cloning实例 1.2 正常克隆(NORMAL_CLONE)与混合克隆(MIXED_CLONE) 1.2.1 Normal ...
- [OpenCV实战]52 在OpenCV中使用颜色直方图
颜色直方图是一种常见的图像特征,顾名思义颜色直方图就是用来反映图像颜色组成分布的直方图.颜色直方图的横轴表示像素值或像素值范围,纵轴表示该像素值范围内像素点的个数或出现频率.颜色直方图属于计算机视觉中 ...
随机推荐
- PHP配置负载均衡
我项目是用宝塔面板.所以这次用宝塔面板演示. 环境: LNMP 代码:2套.2套代码除了配置其他都是一样 域名:1个.2级域名.其实一级二级都没关系 /************************ ...
- JSP中request对象的简单实用,实现简单的注册以及个人信息的展示
JSP中Request对象的使用 概述:request对象主要用于接收客户端发送来的请求信息,客户端的请求信息被封装在request对象中,通过它可以了解到客户的需求,然后做出响应.主要封装了用户提交 ...
- 齐博x1嵌套-循环栏目,并列出子栏目下的内容
嵌套,循环栏目,并列出子栏目下的内容. 代码如下: <div class="channel-list"> <div class="row"&g ...
- go-zero docker-compose 搭建课件服务(九):http统一返回和集成日志服务
0.索引 go-zero docker-compose 搭建课件服务(九):http统一返回和集成日志服务 0.1源码地址 https://github.com/liuyuede123/go-zero ...
- packet Capture 手机抓包工具
packet Capture packet Capture 是一款免root的app, 运行在安卓平台上,用于捕获http/https网络流量嗅探的应用程序 特点: 捕获网络数据包,并记录太慢,使用中 ...
- 【Bluetooth|蓝牙开发】二、蓝牙开发入门
个人主页:董哥聊技术 我是董哥,嵌入式领域新星创作者 创作理念:专注分享高质量嵌入式文章,让大家读有所得! [所有文章汇总] 1.蓝牙基础概念 蓝牙,是一种利用低功率无线电,支持设备短距离通信的无线电 ...
- 状态估计和KalmanFilter公式的推导与应用
状态估计的概率解释 运动和观测方程: \[\left\lbrace \begin{array}{l} x_k = f(x_{k_1}, u_k) + w_k \\ z_k = h(y_j, x_k) ...
- cordon节点,drain驱逐节点,delete 节点
目录 一.系统环境 二.前言 三.cordon节点 3.1 cordon节点概览 3.2 cordon节点 3.3 uncordon节点 四.drain节点 4.1 drain节点概览 4.2 dra ...
- Go语言核心36讲07
在前文中,我解释过代码块的含义.Go语言的代码块是一层套一层的,就像大圆套小圆. 一个代码块可以有若干个子代码块:但对于每个代码块,最多只会有一个直接包含它的代码块(后者可以简称为前者的外层代码块). ...
- JUnit 5 单元测试教程
点赞再看,动力无限. 微信搜「程序猿阿朗 」. 本文 Github.com/niumoo/JavaNotes 和 未读代码博客 已经收录,有很多知识点和系列文章. 在软件开发过程中,我们通常都需要测试 ...