
VINS中旋转外参初始化
VINS 中的旋转外参初始化
为了使这个两个传感器融合,我们首先需要做的事情是将两个传感器的数据对齐,除了时间上的对齐,还有空间上的对齐。空间上的对齐通俗的讲就是将一个传感器获取的数据统一到另一个传感器的坐标系中,其关键在于确定这两个传感器之前的外参,本文将详细介绍 VINS_Mono 中 camera-imu 的旋转外参标定算法原理并对其代码进行解读(VINS-Fusion中也是一样的)。
相机与 IMU 之间的相对旋转如下图所示:
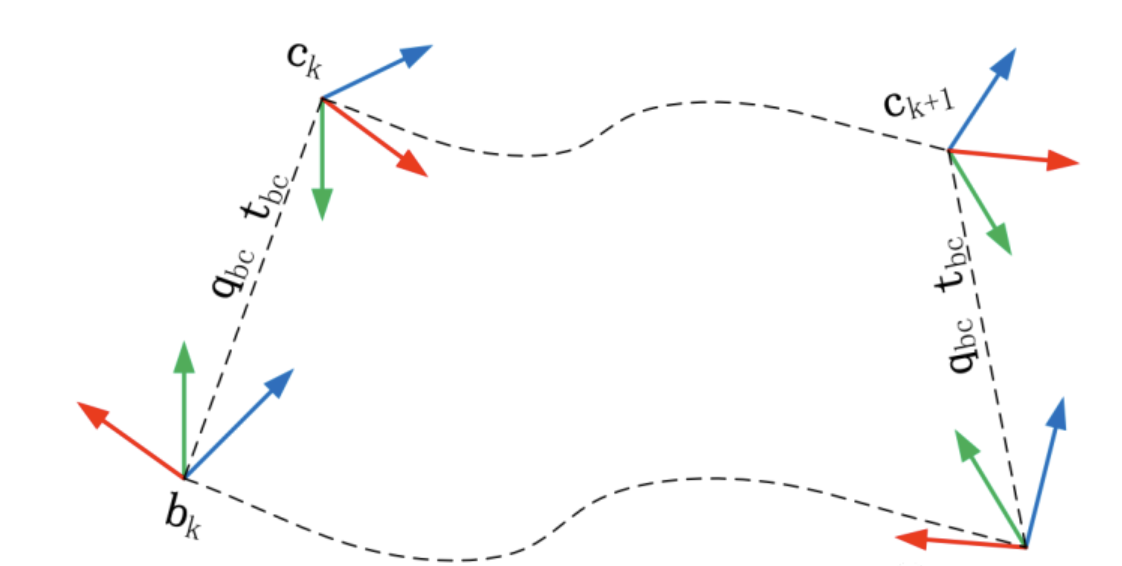
上图表示相机和 IMU 集成的系统从到的运动,其中视觉可以通过特征匹配求得到时刻的旋转增量,同时 IMU 也可以通过积分得到到时刻的旋转增量。两个求得的旋转增量应当是相同的,因此分别将在自己坐标系下求得的增量转移到对方的坐标系下,即经过 \(\mathbf{q}_{bc}\) 变换后应当还是相同的。
相邻两时刻 \(k\) , \(k + 1\) 之间有: IMU 旋转积分 \(\mathbf{q}_{b_{k} b_{k+1}}\) ,视觉测量 \(\mathbf{q}_{c_{k} c_{k+1}}\)。则有:
\]
上面的式子可以写成:
\]
其中 \(\left[ \dot{\ \ \ } \right]_L, \left[ \dot{\ \ \ } \right]_R\) 表示 left and right quaternion multiplication,不清楚可以看附录,其实就是四元数乘法换了个表达形式。
将多个时刻线性方程累计起来,并加上鲁棒核权重得到:
{\left[\begin{array}{c}
w_{1}^{0} \cdot \mathbf{Q}_{1}^{0} \\
w_{2}^{1} \cdot \mathbf{Q}_{2}^{1} \\
\vdots \\
w_{N}^{N-1} \cdot \mathbf{Q}_{N}^{N-1}
\end{array}\right] \mathbf{q}_{b c}=\mathbf{Q}_{N} \cdot \mathbf{q}_{b c}=\mathbf{0}} \\
w_{k+1}^{k}=\left\{\begin{array}{ll}
1, & r_{k+1}^{k}<\text { threshold } \\
\frac{\text { threshold }}{r_{k+1}^{k}}, & \text { otherwise }
\end{array}\right.
\end{array}
\]
该线性方程为超定方程,有最小二乘解。采用 SVD 进行求解。
- 代码
bool InitialEXRotation::CalibrationExRotation(vector<pair<Vector3d, Vector3d>> corres, Quaterniond delta_q_imu, Matrix3d &calib_ric_result)

{

    frame_count++;

    Rc.push_back(solveRelativeR(corres));                               // 对极几何计算出的 R,t 约束

    Rimu.push_back(delta_q_imu.toRotationMatrix());     // IMU 预积分的得到的 R,t 约束

    Rc_g.push_back(ric.inverse() * delta_q_imu * ric);       // 将imu预积分转换到相机坐标系

    Eigen::MatrixXd A(frame_count * 4, 4);

    A.setZero();

    int sum_ok = 0;

    for (int i = 1; i <= frame_count; i++)

    {

        Quaterniond r1(Rc[i]);

        Quaterniond r2(Rc_g[i]);

        // A.angularDistance(B):是求两个旋转之间的角度差,用弧度表示

        double angular_distance = 180 / M_PI * r1.angularDistance(r2);

        ROS_DEBUG(

            "%d %f", i, angular_distance);

        double huber = angular_distance > 5.0 ? 5.0 / angular_distance : 1.0; // huber 核函数作加权

        ++sum_ok;

        // L R 分别为左乘和右乘矩阵

        Matrix4d L, R;

        double w = Quaterniond(Rc[i]).w();

        Vector3d q = Quaterniond(Rc[i]).vec();

        L.block<3, 3>(0, 0) = w * Matrix3d::Identity() + Utility::skewSymmetric(q);

        L.block<3, 1>(0, 3) = q;

        L.block<1, 3>(3, 0) = -q.transpose();

        L(3, 3) = w;

        Quaterniond R_ij(Rimu[i]);

        w = R_ij.w();

        q = R_ij.vec();

        R.block<3, 3>(0, 0) = w * Matrix3d::Identity() - Utility::skewSymmetric(q);

        R.block<3, 1>(0, 3) = q;

        R.block<1, 3>(3, 0) = -q.transpose();

        R(3, 3) = w;

        A.block<4, 4>((i - 1) * 4, 0) = huber * (L - R);

    }

    // svd 分解中最小奇异值对应的右奇异向量作为旋转四元数

    JacobiSVD<MatrixXd> svd(A, ComputeFullU | ComputeFullV);

    Matrix<double, 4, 1> x = svd.matrixV().col(3);

    Quaterniond estimated_R(x);

    // 所求的 x 是q^b_c,在最后需要转换成旋转矩阵并求逆。

    ric = estimated_R.toRotationMatrix().inverse();

    //cout << svd.singularValues().transpose() << endl;

    //cout << ric << endl;

    Vector3d ric_cov;

    ric_cov = svd.singularValues().tail<3>();

    // 至少迭代计算了WINDOW_SIZE次,且R的奇异值大于0.25才认为标定成功

    if (frame_count >= WINDOW_SIZE && ric_cov(1) > 0.25)

    {

        calib_ric_result = ric;

        return true;

    }

    else

        return false;

}
Appendix
- The product of two quaternions is bi-linear and can be expressed as two equivalent matrix products, namely
\]
\(\quad\)where \([\mathbf{q}]_{L}\) and \([\mathbf{q}]_{R}\) are respectively the left- and right- quaternion-product matrices
q_{w} & -q_{x} & -q_{y} & -q_{z} \\
q_{x} & q_{w} & -q_{z} & q_{y} \\
q_{y} & q_{z} & q_{w} & -q_{x} \\
q_{z} & -q_{y} & q_{x} & q_{w}
\end{array}\right], \quad[\mathbf{q}]_{R}=\left[\begin{array}{cccc}
q_{w} & -q_{x} & -q_{y} & -q_{z} \\
q_{x} & q_{w} & q_{z} & -q_{y} \\
q_{y} & -q_{z} & q_{w} & q_{x} \\
q_{z} & q_{y} & -q_{x} & q_{w}
\end{array}\right],
\]
\(\quad\)then
0 & -\mathbf{q}_{v}^{\top} \\
\mathbf{q}_{v} & {\left[\mathbf{q}_{v}\right]_{\times}}
\end{array}\right], \quad[\mathbf{q}]_{R}=q_{w} \mathbf{I}+\left[\begin{array}{cc}
0 & -\mathbf{q}_{v}^{\top} \\
\mathbf{q}_{v} & -\left[\mathbf{q}_{v}\right]_{\times}
\end{array}\right]
\]
VINS中旋转外参初始化的更多相关文章
- VINS(四)初始化与相机IMU外参标定
和单目纯视觉的初始化只需要获取R,t和feature的深度不同,VIO的初始化话通常需要标定出所有的关键参数,包括速度,重力方向,feature深度,以及相机IMU外参$R_{c}^{b}$和$p_{ ...
- VI ORB-SLAM初始化与VINS初始化对比(将vi orb-slam初始化方法移植到vins中)
初始化时需要求出的变量:相机和imu外参r t.重力g.尺度s.陀螺仪和加速度计偏置ba bg. 下面对两种算法初始化的详细步骤进行对比: 求陀螺仪偏置bg 求解公式相同,求解方法不同.公式如下,VI ...
- VINS 估计器之外参初始化
为何初始化外参 当外参完全不知道的时候,VINS也可以在线对其进行估计(rotation),先在processImage内进行初步估计,然后在后续优化时,会在optimize函数中再次优化. 如何初始 ...
- 相机-imu外参校准总结
1. 研究背景及相关工作 1)研究背景 单目视觉惯性slam是一种旨在跟踪移动平台的增量运动并使用来自单个车载摄像头和imu传感器的测量结果同时构建周围环境地图的技术.视觉相机和惯性测量单元(imu) ...
- 相机imu外参标定
1. 第一步初始化imu外参(可以从参数文档中读取,也可以计算出),VINS中处理如下: # Extrinsic parameter between IMU and Camera. estimate_ ...
- 解放双手——相机与IMU外参的在线标定
本文作者 沈玥伶,公众号:计算机视觉life,编辑部成员 一.相机与IMU的融合 在SLAM的众多传感器解决方案中,相机与IMU的融合被认为具有很大的潜力实现低成本且高精度的定位与建图.这是因为这两个 ...
- C++类中成员变量的初始化总结(转帖)
本文转自:C++类中成员变量的初始化总结 1. 普通的变量: 一般不考虑啥效率的情况下 可以在构造函数中进行赋值.考虑一下效率的可以再构造函数的初始化列表中进行. 1 class CA ...
- 关于map容器的元素被无参初始化
使用C++中的map容器定义一个mp,当你执行if语句判断mp[3]是否为1时,那么如果mp[3]以前不存在,此时mp[3]就会被无参初始化,second赋值为0. 以下的程序可以证明这一点.执行了第 ...
- C++类中成员变量的初始化总结
@import url(http://i.cnblogs.com/Load.ashx?type=style&file=SyntaxHighlighter.css);@import url(/c ...
- 虚机中访问外网;NAT中的POSTROUTING是怎么搞的?
看下docker中是怎么配置的网络 在虚机中访问外网:设定了qemu,在主机上添加路由:sudo iptables -t nat -I POSTROUTING -s 192.168.1.110 -j ...
随机推荐
- Netty自定义协议要素
魔数:用来判断是否是无效数据包 协议版本号:可以支持协议的升级 序列化算法:消息正文使用哪种序列化方式,可以扩展.例如:protobuf,json,hessian等 指令类型:跟业务相关,例如:登录, ...
- Python这样读写Excel数据,这样简直不要太粗暴!
什么是xlrd&xlwt? xlrd和xlwt是Python语言中,读取和写入Excel数据的扩展工具.xlrd为xls文件read库,xlwt为xls文件write库.具体请看xlrd百度百 ...
- Java的Atomic原子类
Java SDK 并发包里提供了丰富的原子类,我们可以将其分为五个类别,这五个类别提供的方法基本上是相似的,并且每个类别都有若干原子类. 对基本数据类型的变量值进行原子更新: 对对象变量的指向进行原子 ...
- ARC142
ARC142 考试情况:一眼订正,鉴定为做出前三题. A - Reverse and Minimize 分析题目性质可得三种情况: \(K\) 末尾有 \(0\) 最多只有 \(K\) 本身一个答案. ...
- Python自动化测试面试题精选(一)
Python自动化测试面试题精选 今天由勇哥给你介绍一些Python自动化测试中常见的面试题,涵盖了Python基础.测试框架.测试工具.测试方法等方面的内容,希望能够帮助你提升自己的水平和信心. 项 ...
- 一分钟学一个 Linux 命令 - mv 和 cp
前言 大家好,我是god23bin.欢迎来到<一分钟学一个 Linux 命令>系列,今天需要你花两分钟时间来学习下,因为今天要讲的是两个命令,mv 和 cp 命令. mv 什么是 mv 命 ...
- OpenAI发布ChatGPT函数调用和API更新
2023年6月13日,OpenAI针对开发者调用的API做了重大更新,包括更易操控的 API模型.函数调用功能.更长的上下文和更低的价格. 在今年早些时候发布gpt-3.5-turbo,gpt-4在短 ...
- EnhancingDecisionTreeswithGeographicInformationSystemsa
目录 引言 在计算机科学领域,地理信息系统和( geographical information systems, GIS)已经成为了一个非常受欢迎的工具.GIS 可以用来处理和存储大量的地理数据,支 ...
- MongoDB从入门到实战之.NET Core使用MongoDB开发ToDoList系统(8)-Ant Design Blazor前端框架搭建
前言 前面的章节我们介绍了一些值得推荐的Blazor UI组件库,通过该篇文章的组件库介绍最终我选用Ant Design Blazor这个UI框架作为ToDoList系统的前端框架.因为在之前的工作中 ...
- go web学习(五)
跟着刘旭老师学go web做的笔记 [Go Web 编程快速入门[Golang/Go语言](完结)] https://www.bilibili.com/video/BV1Xv411k7Xn/?p=27 ...