
A* search算法
今天,还是国庆和中秋双节的时间节点,一个天气不错的日子,孩子已经早早的睡觉了,玩了一整天,也不睡觉,累的实在扛不住了,勉强洗澡结束,倒床即睡着的节奏。。。
不多说题外话,进入正题。
什么是A*搜索算法呢?就用百科的解说吧:
A*算法,A*(A-Star)算法是一种静态路网中求解最短路径最有效的直接搜索方法,也是解决许多搜索问题的有效算法。算法中的距离估算值与实际值越接近,最终搜索速度越快。
A*搜索的实际应用场景很多,但是大家最为熟悉的恐怕莫过于游戏了。典型的游戏就是穿越障碍寻宝,要求在最少的代价内找到宝贝,通常游戏中的代价,就是用最少的步骤实现宝贝的找寻。还有一种游戏场景是,给定入口地点,用最少的步骤走到指定的出口地点,中间有障碍物,每次只能在上下左右四个方向上走一步,且不能穿越障碍物。
就拿第二种游戏场景来解释A* search具体指的是什么内容吧。
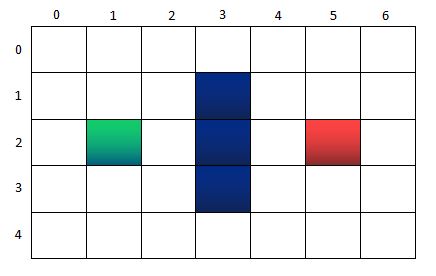
如上图所示,假设我们有一个7*5的迷宫方格,绿色的点表示起点,红色的点表示终点。中间三个蓝色的格子表示一堵墙,是障碍物。游戏的规则,是绿色的起点,每次只能向上下左右4个方向中移动一步,且不能穿越中间的墙,以最少的步骤到达红色的终点。
在解决这个问题之前,先要引入A*搜索算法的核心集合和公式:
核心集合:OpenList,CloseList
核心公式:F=G+H
其中,OpenList和CloseList用来存储格子点信息,OpenList表示可到达格子节点集合,CloseList表示已到达格子节点集合。
F=G+H表示对格子价值的评估,G表示从起点到当前点的代价;H表示从当前点到达终点的代价,指不考虑障碍物遮挡的情况下,这里,代价是指走的步数。至于F,就是对G和H的综合评估了,当然F越小,则从起点到达终点付出的代价就越小了。
就实际操作一下吧。还是上面的图,每个节点,用n(x,y)表示,x表示横坐标,y表示纵坐标,比如绿色的起点是n(1,2):
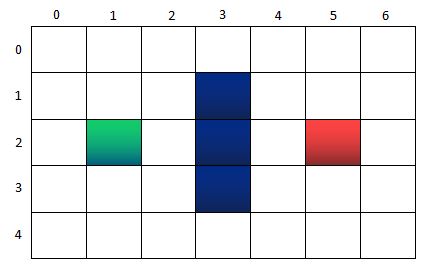
第一步:把起点放入OpenList里面。
OpenList: n(1,2)
CloseList
第二步:找出OpenList中F值最小的方格,即唯一的方格n(1,2)作为当前方格,并把当前格移出OpenList,放入CloseList。表示这个格子已到达且验证过了。
OpenList
CloseList:n(1,2)
第三步:找出当前格上下左右所有可到达的格子,看它们是否在OpenList当中。如果不在,加入OpenList,计算出相应的G、H、F值,并把当前格子作为它们的“父节点”。
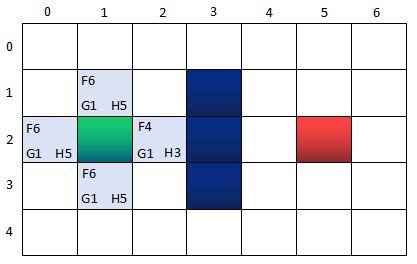
OpenList:n(0,2), n(1,1), n(2,2), n(1,3)
CloseList:n(1,2)
其中,n(0,2), n(1,1), n(2,2), n(1,3)的父节点是n(1,2).所谓的父节点,表示当前的这几个节点n(0,2), n(1,1), n(2,2), n(1,3)都是从这个所谓的父节点出发得到的分支节点,父节点用作后续找出最短路径用的。
上述3步,是一次局部寻路的过程,我们需要不断的重复第二步第三步,最终找到到达终点的最短路径。
第二轮 ~ 第一步:找出OpenList中F值最小的方格,即方格n(2,2)作为当前方格,并把当前格移出OpenList,放入CloseList。代表这个格子已到达并检查过了。
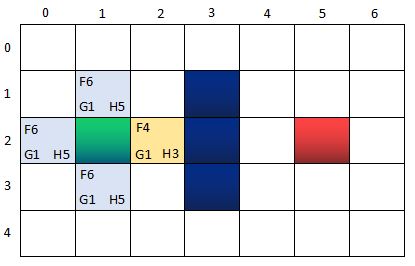
此时的两个核心集合的节点信息:
OpenList:n(0,2), n(1,1), n(1,3)
CloseList:n(1,2), n(2,2)
其中,n(0,2), n(1,1), n(1,3)的父节点是n(1,2),n(2,2)的上一级节点(也可以称为父节点)是n(1,2).
第二轮 ~ 第二步:找出当前格上下左右所有可到达的格子,看它们是否在OpenList当中。如果不在,加入OpenList,计算出相应的G、H、F值,并把当前格子作为它们的“父节点”。
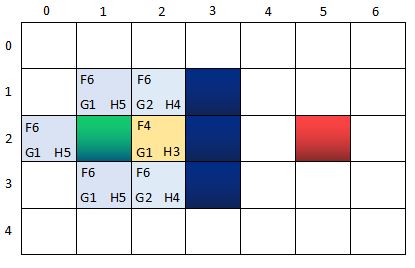
此时的两个核心集合的节点信息:
OpenList:n(0,2), n(1,1), n(1,3);n(2,1), n(2,3)
CloseList:n(1,2) <-----n(2,2)
其中,n(0,2), n(1,1), n(1,3)的父节点是n(1,2),而n(2,1), n(2,3)的父节点是n(2,2). CloseList中节点的指向关系,反映了寻路的路径过程。
为什么这一次OpenList只增加了两个新格子呢?因为n(3,2)是墙壁,自然不用考虑,而n(1,2)在CloseList当中,说明已经检查过了,也不用考虑。
第三轮 ~ 第一步:找出OpenList中F值最小的方格。由于这时候多个方格的F值相等,任意选择一个即可,比如n(2,3)作为当前方格,并把当前格移出OpenList,放入CloseList。代表这个格子已到达并检查过了。
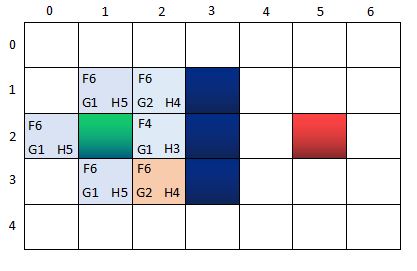
此时的两个核心集合的节点信息:
OpenList:n(0,2), n(1,1), n(1,3);n(2,1)
CloseList:n(1,2) <-----n(2,2)<-----n(2,3)
其中,n(0,2), n(1,1), n(1,3)的父节点是n(1,2),而n(2,1)的父节点是n(2,2)。CloseList中节点的指向关系,反映了寻路的路径过程。
第三轮 ~ 第二步:找出当前格上下左右所有可到达的格子,看它们是否在OpenList当中。如果不在,加入OpenList,计算出相应的G、H、F值,并把当前格子作为它们的“父节点”。

此时的两个核心集合的节点信息:
OpenList:n(0,2), n(1,1), n(1,3);n(2,1) ;n(2,4)
CloseList:n(1,2) <-----n(2,2)<-----n(2,3)
其中,n(0,2), n(1,1), n(1,3)的父节点是n(1,2),而n(2,1)的父节点是n(2,2)。n(2,4)的父节点是n(2,3). CloseList中节点的指向关系,反映了寻路的路径过程。
剩下的就是以前面的方式继续迭代,直到OpenList中出现终点方格为止。
实际的推理,就到这里,下面,将结合上述的推理理论,用java程序,加以实现。今天,先将伪代码附上,改天将具体的java实现代码贴上来。
public Node AStarSearch(Node start, Node end) {

    // 把起点加入openList

    openList.add(start);

    //主循环,每一轮检查一个当前方格节点

    while (openList.size() > ) {

        // 在OpenList中查找F值最小的节点作为当前方格节点

        Node current = findMinNode();

        // 当前方格节点从open list中移除

        openList.remove(current);

        // 当前方格节点进入closeList

        closeList.add(current);

        // 找到所有邻近节点

        List<Node> neighbors = findNeighbors(current);

        for (Node node : neighbors) {

            if (!openList.contains(node)) {

                //邻近节点不在openList中,标记父亲、G、H、F,并放入openList

                markAndInvolve(current, end, node);

            }

        }

        //如果终点在OpenList中,直接返回终点格子

        if (find(openList, end) != null) {

            return find(openList, end);

        }

    }

    //OpenList用尽,仍然找不到终点,说明终点不可到达,返回空

    return null;

}
2017-10-13 11:28
过了几天了,今天终于回来补全未完成的最终实现代码逻辑,直接上代码:
package com.shihuc.nlp.astarsearch;

import java.io.File;

import java.io.FileNotFoundException;

import java.util.ArrayList;

import java.util.List;

import java.util.Scanner;

class Node {

    int x;  //当前节点的x坐标

    int y;  //当前节点的y坐标

    int px; //指向父节点的x坐标

    int py; //指向父节点的y坐标

}

public class Solution {

    static List<Node> openList = new ArrayList<Node>();

    static List<Node> closeList = new ArrayList<Node>();

    /**

     * @param args

     * @throws FileNotFoundException

     */

    public static void main(String[] args) throws FileNotFoundException {

        File file = new File("./src/com/shihuc/nlp/astarsearch/sample.txt");

        Scanner sc = new Scanner(file);

        int N = sc.nextInt();

        for (int n = ; n < N; n++) {

            int Y = sc.nextInt();

            int X = sc.nextInt();

            int sx = sc.nextInt();

            int sy = sc.nextInt();

            int ex = sc.nextInt();

            int ey = sc.nextInt();

            Node start = new Node();

            start.x = sx; start.y = sy;

            Node end = new Node();

            end.x = ex; end.y = ey;

            int grid[][] = new int[X][Y];

            openList.clear();

            closeList.clear();

            for (int x = ; x < X; x++) {

                for (int y = ; y < Y; y++) {

                    grid[x][y] = sc.nextInt();

                }

            }

            Node ne = AStarSearch(start,end, grid);

            if(ne == null){

                System.out.println("No." + n + " Can not reach the end node");

            }else{

                add2Cl(ne);

                //printRawPath(n);

                printRealPath(n, start);

            }

        }

        if(sc != null){

            sc.close();

        }

    }

    /**

     * 打印当前节点以及其父节点的debug函数,查看父子节点关系

     *

     * @author shihuc

     * @param idx

     */

    public static void printRawPath(int idx){

        System.out.println("No." + idx);

        for(Node p: closeList){

            System.out.println("([" + p.x + "," + p.y + "][" + p.px + "," + p.py + "])"  );

        }

        System.out.println();

    }

    /**

     * 打印最终的路径信息的输出函数,起点节点用于输出结束判决

     *

     * @author shihuc

     * @param start

     */

    public static void printRealPath(int idx, Node start){

        List<Node> path = new ArrayList<Node>();

        Node cn = closeList.get(closeList.size() - );

        Node temp = new Node();

        temp.x = cn.x;temp.y = cn.y;temp.px = cn.px;temp.py = cn.py;

        path.add(cn);

        do{

            for(int i=; i<closeList.size(); i++){

                Node pn = closeList.get(i);

                if(temp.px == pn.x && temp.py == pn.y){

                    temp.px = pn.px;

                    temp.py = pn.py;

                    temp.x = pn.x;

                    temp.y = pn.y;

                    path.add(pn);

                    closeList.remove(pn);

                    break;

                }

            }

        }while(!(temp.x == start.x && temp.y == start.y));

        System.out.print("No." + idx + " ");

        for(int i=path.size()- ; i >=; i--){

            Node n = path.get(i);

            System.out.print("[" + n.x + "," + n.y + "]->");

        }

        System.out.println();

    }

    /**

     * A*搜索的完整算法实现。

     *

     * @author shihuc

     * @param start 起点的坐标

     * @param end 目标点的坐标

     * @param grid 待搜索的网络

     * @return

     */

    public static Node AStarSearch(Node start, Node end, int grid[][]) {

        // 把起点加入 openList

        add2Ol(start);

        // 主循环,每一轮检查一个当前方格节点

        while (openList.size() > ) {

            // 在OpenList中查找 F值最小的节点作为当前方格节点

            Node current = findMinNode(start,end);

            // 当前方格节点从openList中移除

            remove4Ol(current);

            // 当前方格节点进入 close list

            add2Cl(current);

            // 找到所有邻近节点

            List<Node> neighbors = findNeighbors(current, grid);

            for (Node node : neighbors) {

                if (openListMarkedNode(node) == null) {

                    //邻近节点不在OpenList中,标记父节点,并放入OpenList

                    markAndInvolve(current, node);

                }

            }

            // 如果终点在OpenList中,直接返回终点格子

            Node last = findInOpenList(end);

            if ( last != null) {

                return last;

            }

        }

        // OpenList用尽,仍然找不到终点,说明终点不可到达,返回空

        return null;

    }

    /**

     * 向openList添加节点。若节点已经存在,则不添加。

     *

     * @author shihuc

     * @param n 待添加的节点

     */

    private static void add2Ol(Node n){

        if(openListMarkedNode(n) == null){

            openList.add(n);

        }

    }

    /**

     * 向closeList添加节点信息。若节点已经存在,则不添加。

     *

     * @author shihuc

     * @param n

     */

    private static void add2Cl(Node n){

        for(Node pn: closeList){

            if(pn.x == n.x && pn.y == n.y){

                return;

            }

        }

        closeList.add(n);

    }

    /**

     * 从openList中删除指定的节点。通过坐标信息定位指定节点。

     *

     * @author shihuc

     * @param n

     */

    private static void remove4Ol(Node n){

        for(Node ne:openList){

            if(ne.x == n.x && ne.y == n.y){

                openList.remove(ne);

                return;

            }

        }

    }

    /**

     * openlist中若有已经标记的指定节点,则返回该节点,否则返回null节点。

     *

     * @author shihuc

     * @param n

     * @return

     */

    private static Node openListMarkedNode(Node n){

        for(Node ne: openList){

            if(ne.x == n.x && ne.y == n.y){

                return ne;

            }

        }

        return null;

    }

    /**

     * 从closeList检查是否存在指定的节点。

     *

     * @author shihuc

     * @param n

     * @return

     */

    private static boolean isInCloseList(Node n){

        for(Node pn: closeList){

            if(pn.x == n.x && pn.y == n.y){

                return true;

            }

        }

        return false;

    }

    /**

     * 利用类似勾股定理的方式计算H值以及G值。

     *

     * @author shihuc

     * @param x

     * @param y

     * @return

     */

    private static int gouguLaw(int x, int y){

        return x*x + y*y;

    }

    /**

     * 在openList中查找F=G+H的值最小的节点。

     *

     * @author shihuc

     * @param start

     * @param end

     * @return

     */

    public static Node findMinNode(Node start, Node end){

        int fMin = ;

        int sx = start.x, sy = start.y;

        int ex = end.x, ey = end.y;

        Node nm = new Node();

        Node n0 = openList.get();

        nm.x = n0.x;nm.y = n0.y;

        fMin = gouguLaw(n0.x - sx, n0.y - sy) + gouguLaw(n0.x - ex, n0.y - ey);

        for(int i=; i<openList.size(); i++){

            Node n = openList.get(i);

            int g = gouguLaw(n.x - sx, n.y - sy);

            int h = gouguLaw(n.x - ex, n.y - ey);

            if(fMin > g+h){

                nm.x = n.x;

                nm.y = n.y;

                nm.px = n.px;

                nm.py = n.py;

                fMin = g+h;

            }

        }

        return nm;

    }

    /**

     * 以当前节点为中心,查找没有验证过(不在closeList中)的上下左右邻居节点。

     *

     * @author shihuc

     * @param current

     * @param grid

     * @return

     */

    public static List<Node> findNeighbors(Node current, int grid[][]){

        int x = current.x;

        int y = current.y;

        int Y = grid.length;

        int X = grid[].length;

        List<Node> neigs = new ArrayList<Node>();

        if(x -  >=  && grid[y][x - ] != ){

            Node nu = new Node();

            nu.x = x - ;

            nu.y = y;

            if(!isInCloseList(nu)){

                neigs.add(nu);

            }

        }

        if(x +  < X && grid[y][x+] != ){

            Node nu =  new Node();

            nu.x = x + ;

            nu.y = y;

            if(!isInCloseList(nu)){

                neigs.add(nu);

            }

        }

        if(y -  >=   && grid[y - ][x] != ){

            Node nu =  new Node();

            nu.x = x;

            nu.y = y - ;

            if(!isInCloseList(nu)){

                neigs.add(nu);

            }

        }

        if(y +  < Y && grid[y + ][x] != ){

            Node nu =  new Node();

            nu.x = x;

            nu.y = y + ;

            if(!isInCloseList(nu)){

                neigs.add(nu);

            }

        }

        return neigs;

    }

    /**

     * 检查指定节点是否在openList中。

     *

     * @author shihuc

     * @param ed

     * @return

     */

    public static Node findInOpenList(Node ed){

        return openListMarkedNode(ed);

    }

    /**

     * 这个函数非常重要,标记当前节点的邻居节点的父亲节点为当前节点,这个标记关系,用于后续输出A*搜索的最终路径

     *

     * @author shihuc

     * @param current

     * @param n

     */

    public static void markAndInvolve(Node current, Node n){

        n.px = current.x;

        n.py = current.y;

        openList.add(n);

    }

}
测试用到的数据样本(sample.txt内容):
最终的数据测试结果:
No. [,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->

No. Can not reach the end node

No. [,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->[,]->
上述算法,场景比较简单,当前节点的上下左右四个方向,有的要求8个方向的,甚至障碍物有其他的要求的。都离不开这里的最要思想,F=G+H.
欢迎探讨,欢迎评论以及转帖,请注明出处!
A* search算法的更多相关文章
- 从vector容器中查找一个子串:search()算法
如果要从vector容器中查找是否存在一个子串序列,就像从一个字符串中查找子串那样,次数find()与find_if()算法就不起作用了,需要采用search()算法:例子: #include &qu ...
- Breadth-first search 算法(Swift版)
在讲解Breadth-first search 算法之前,我们先简单介绍两种数据类型Graph和Queue. Graph 这就是一个图,它由两部分组成: 节点, 使用圆圈表示的部分 边, 使用线表示的 ...
- 对《禁忌搜索(Tabu Search)算法及python实现》的修改
这个算法是在听北大人工智能mooc的时候,老师讲的一种局部搜索算法,可是举得例子不太明白.搜索网页后,发现<禁忌搜索(Tabu Search)算法及python实现>(https://bl ...
- A* search算法解迷宫
这是一个使用A* search算法解迷宫的问题,细节请看:http://www.laurentluce.com/posts/solving-mazes-using-python-simple-recu ...
- 【优化算法】Greedy Randomized Adaptive Search算法 超详细解析,附代码实现TSP问题求解
01 概述 Greedy Randomized Adaptive Search,贪婪随机自适应搜索(GRAS),是组合优化问题中的多起点元启发式算法,在算法的每次迭代中,主要由两个阶段组成:构造(co ...
- 关于 Image Caption 中测试时用到的 beam search算法
关于beam search 之前组会中没讲清楚的 beam search,这里给一个案例来说明这种搜索算法. 在 Image Caption的测试阶段,为了得到输出的语句,一般会选用两种搜索方式,一种 ...
- R-CNN目标检测的selective search(SS算法)
候选框确定算法 对于候选框的位置确定问题,简单粗暴的方法就是穷举或者说滑动窗口法,但是这必然是不科学的,因为时间和计算成本太高,直观的优化就是假设同一种物体其在图像邻域内有比较近似的特征(例如颜色.纹 ...
- 算法-search
O(big o) 是上限,是我们关注的算法的时间复杂度.数据量大,数据量涨一千倍,lgn的算法就是 耗费的时间就是10倍,o(n)就是一千倍,o(n2)就是一百万倍的差距 例一:Sequential ...
- 常用查找数据结构及算法(Python实现)
目录 一.基本概念 二.无序表查找 三.有序表查找 3.1 二分查找(Binary Search) 3.2 插值查找 3.3 斐波那契查找 四.线性索引查找 4.1 稠密索引 4.2 分块索引 4.3 ...
随机推荐
- HDU 6103 17多校6 Kirinriki(双指针维护)
Problem Description We define the distance of two strings A and B with same length n isdisA,B=∑i=0n− ...
- C# 曲线控件 曲线绘制 实时曲线 多曲线控件 开发
Prepare 本文将使用一个NuGet公开的组件来实现曲线的显示,包含了多种显示的模式和配置来满足各种不同的应用场景,方便大家进行快速的开发系统. 在Visual Studio 中的NuGet管理器 ...
- ES6 Module的语法
下面比较一下默认输出和正常输出. // 第一组 export default function crc32() { // 输出 // ... } import crc32 from 'crc32'; ...
- c++ 中:和::理解
1.冒号(:)用法 (1)表示机构内位域的定义(即该变量占几个bit空间) typedef struct _XXX{ unsigned char a:4; unsigned char c; } ; X ...
- [转]skynet Lua中的协程
Lua中的协程 http://www.outsky.org/code/lua-coroutine.html Sep 6, 2014 Lua中的协程和其他变量一样,都是第一类值(first-class ...
- 会话执行存储过程,等待被阻塞,Kill session场景模拟
本次场景来源: 通知某个会话:执行execute addupp(1,'five');类似的存储过程,会话等待:(会话等待两种情况:一种确实执行,但是未完成:另一种就是执行的操作无法获取资源,等待资源释 ...
- Python之路,第八篇:Python入门与基础8
python3 字典(dict) 概念:1 ,字典是一种可变的容器,可以存储任意类型的数据: 2, 字典中的每个数据都是用“键”(key)进行索引,而不像序列可以用下标进行索引: 3, 字典中的 ...
- linux shell 中文件编码查看及转换方法
参考: http://edyfox.codecarver.org/html/vim_fileencodings_detection.html 一.查看文件编码. 在打开文件的时候输入:set ...
- nginx 重定向与反向代理
server{ listen 80; server_name dianxi.test.net; #将地址重定向为新的ip地址 #rewrite "^/env ...
- Linux命令学习之路——文档权限管理:chmod
使用权限:所有角色 使用方式:chmod [ -cfvR ] [ --help ] [ --version ] mode file... 作用:该命令用于在Linux中管理和变更角色对文档的存取权限 ...