
octomap 安装使用
由于工程实践中需要对机器人地图进行概率化估计并表示,故引入OctoMap库。
本文将介绍如何在Ubuntu环境下安装OctoMap。
如果你安装了ROS,那么一下的安装过程很可能会出错。
首先应该检查ROS自带的octomap是什么版本的,然后安装相同的版本即可,不然会出现版本问题。
到以下目录检测ROS自带的octomap版本
/opt/ros/indigo/share/octomap/octomap-config-version.cmake
如果版本是 1.6.9
然后
git clone https://github.com/OctoMap/octomap/tree/v1.6-fixes;
最后
cmake &make.
另一种变态的方法:
  sudo cmake ..

  sudo make
不知道为啥也通过了,但是这样就装了两个版本。
###############################################################################################################################
1 OctoMap的下载:
使用git从github下载OctoMap库。
git clone https://github.com/OctoMap/octomap
如果系统没有安装git则输入以下指令安装git:
sudo apt-get install git
如果使用git下载OctoMap连接不上,而使用ubuntu自带的浏览器速度又很慢,推荐使用chormium去官网直接下载。
输入如下指令安装chormium:
sudo add-apt-repository ppa:a-v-shkop/chromium

sudo apt-get update

sudo apt-get install chromium
2 编译环境的安装
由于初期调试的不顺利,尝试了多个版本的ubuntu。推荐使用ubuntu16.04 32bit版本 ,当然选用老版的也都可以,我选择的版本是ubuntu 16.04 32bit 和ubuntu 14.04 32bit。
OctoMap的编译依赖于以下几个库,输入如下指令对其进行安装。
sudo apt-get install build-essential cmake doxygen libqt4-dev \
libqt4-opengl-dev libqglviewer-qt4-dev
若选择Ubuntu 16.04版本则将“libqglviewer-qt4-dev”换成“libqglviewer-dev-qt4”,若为Ubuntu 14.04版本则将“libqglviewer-qt4-dev”换成"libqglviewer-dev" 。
请对所有编译环境进行安装,尽管在部分库缺失的情况下编译也能够成功,但实际运行时程序将会报错,故老老实实的把所有库都给安装上去吧。
安装完依赖库之后进入OctoMap的文件夹中,输入如下指令对其进行编译。
cd octomap

mkdir build

cd build

cmake ..

make
3 OctoMap中Octovis的使用
编译完成接下来尝试一下OctoMap的图形显示功能,输入:
bin/octovis octomap/share/data/geb079.bt
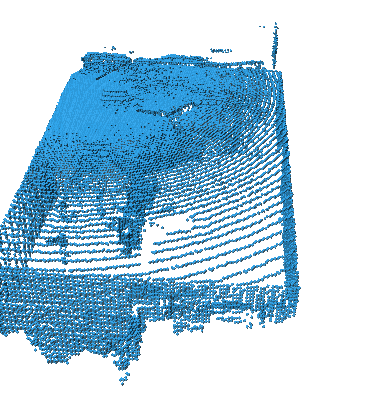
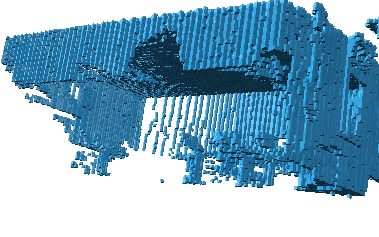
可以看到一张基本的地图。如下是使用octovis用不同分辨率显示实验室环境的激光雷达数据。
octomap 安装使用的更多相关文章
- ROS 八叉树地图构建 - 安装 octomap 和 octomap_server 建图包!
项目要用到八叉树库 Octomap 来构建地图,这里记录下安装.可视化,并启用带颜色的 Octomap 的过程. 一.Apt 安装 Octomap 库 如果你不需要修改源码,可以直接安装编译好的 oc ...
- octomap的简介
装载自高翔博士的博客:https://www.cnblogs.com/gaoxiang12/p/5041142.html 什么是octomap? RGBD SLAM的目的有两个:估计机器人的轨迹,并建 ...
- 视觉slam十四讲开源库安装教程
目录 前言 1.Eigen线性代数库的安装 2.Sophus李代数库的安装 3.OpenCV计算机视觉库的安装 4.PCL点云库的安装 5.Ceres非线性优化库的安装 6.G2O图优化库的安装 7. ...
- SLAM拾萃(1):octomap
前言 大家好,时隔多年之后,我又开始了博客旅程.经历了很多事情之后呢,我发现自己的想法真的很简单:好好读书做课题,闲下来时写写博客,服务大家.所以我会继续写SLAM相关的博客.如果你觉得它对你有帮助, ...
- octomap相关
转载自http://blog.csdn.net/linuxarmsummary/article/details/50924947 什么是octomap? RGBD SLAM的目的有两个:估计机器人的轨 ...
- octomap建立
1.安装ros的octomap ---已完成 2.阅读相关论文,了解其机理,并编写程序实现. 参考网页:https://www.cnblogs.com/gaoxiang12/p/5041142.ht ...
- 树莓派3安装ros
树莓派3上面安装ros总结参考wiki和诸多博客安装ros仍然遇到了很多问题,重装了好几遍才成功,为了自己和其他人以后再安装ros时,不在重蹈覆辙.1.准备和说明树莓派3,安装系统Raspbian j ...
- 源码安装ROS Melodic Python3 指南 (转) + 安装记录
这篇文章转自 https://blog.csdn.net/id9502/article/details/80410989 csdn真是作大死,我保存这篇博客的时候还不需要花钱就能看,现在居然要v ...
- docker——容器安装tomcat
写在前面: 继续docker的学习,学习了docker的基本常用命令之后,我在docker上安装jdk,tomcat两个基本的java web工具,这里对操作流程记录一下. 软件准备: 1.jdk-7 ...
随机推荐
- HihoCoder - 1498 Diligent Robots
There are N jobs to be finished. It takes a robot 1 hour to finish one job. At the beginning you hav ...
- day11 map函数
场景模拟:实现一个列表内所有元素 *2 的效果 普通的实现方式单个列表是可以做到很轻松的实现,但是如果我又多个列表都要这个操作,那每个都操作就会重复代码 ret = [] num_1 = [1,2,1 ...
- 通俗理解TCP/IP协议三次握手四次分手流程
转自:https://blog.csdn.net/special23/article/details/54137298 三次握手流程 客户端发个请求“开门呐,我要进来”给服务器 服务器发个“进来吧,我 ...
- [NOIP提高组2018day2t1]旅行
题目描述 给定n个城市,m条双向道路的图, 不存在两条连接同一对城市的道路,也不存在一条连接一个城市和它本身的道路.并且, 从任意一个城市出发,通过这些道路都可以到达任意一个其他城市.小 Y 只能通过 ...
- luogu1965 转圈游戏 (快速幂)
求(m*10^k+x)%n即可 #include<cstdio> #include<cstring> #include<algorithm> #define LL ...
- intent.setFlags方法中的参数值含义
一. intent.setFlags()方法中的参数值含义: 1.FLAG_ACTIVITY_CLEAR_TOP:例如现在的栈情况为:A B C D .D此时通过intent跳转到B,如果这个int ...
- xrandr: 命令行修改分辨率工具
常用功能举例 查看支持的分辨率 xrandr -q 将分辨率设为1024×768 xrandr -s 1024×768 恢复到默认分辨率 xrandr -s 0
- RMQ求解->ST表
ST表 这是一种神奇的数据结构,用nlogn的空间与nlongn的预处理得出O(1)的区间最大最小值(无修) 那么来看看这个核心数组:ST[][] ST[i][j]表示从i到i+(1<<j ...
- Asp: 解决脚本输出网页出现乱码情况
很久没碰asp,都有点生疏了,唉... 今天写一个小程序,发现网页静态部分输出不会乱码,asp脚本部分输出在360浏览器上会显示乱码,但在firefox和chrome上测试却不会显示乱码,我已经在代码 ...
- MATLAB:图像的移动(move函数)
图像移动涉及到move函数,实现过程如下: close all; %关闭当前所有图形窗口,清空工作空间变量,清除工作空间所有变量 clear all; clc; I=imread('lenna.bmp ...