
Python+Robot Framework实现UDS诊断自动化测试
一、环境搭建
1.概述
由于项目需要进行UDS诊断测试,所以对这方面进行了研究学习,网上很少能查询到相关资料,故记录一下UDS自动化测试开发过程,由于保密原则,案例都是Demo,希望能帮到感兴趣的朋友。
2.硬件环境

上位机:PCAN
PCAN-USB驱动:https://www.peak-system.com/fileadmin/media/files/pcan-basic.zip
下位机:ECM(发动机控制模块)
3.Python环境
下载地址:https://www.python.org/ftp/python/3.7.9/python-3.7.9-amd64.exe
pip3 install robotframework==3.2.2
pip3 install robotframework-ride==1.7.4.2
pip3 install xlrd==1.2.0
pip3 install udsoncan==1.14
pip3 install python-can==3.3.4
pip3 install can-isotp==1.7
二、项目介绍
1.文件目录

$10--$3E:L2层robot测试用例
Public.robot:L1层关键字方法
UDS_TestReport.zip:自动化测试报告
udstest.py:python封装自定义uds测试方法
UDSTestcase.xlsx:UDS诊断测试用例
2.udstest.py
# _*_ coding:utf-8 _*_

from can.interfaces.pcan.pcan import PcanBus

from udsoncan.connections import PythonIsoTpConnection

import xlrd, os, udsoncan, isotp, sys, binascii

class udstest(object):

    def __init__(self):

        udsoncan.setup_logging()  # udslog

    def get_xlsx(self, sheet):

        "获取指定Excel数据"

        excel = os.path.join(os.path.dirname(os.path.abspath(__file__)), 'UDSTestcase.xlsx')  # 获取用例文件路径

        file = xlrd.open_workbook(excel)

        list = []

        sheet = file.sheet_by_name(sheet)  # 获得指定sheet数据

        row_value1 = sheet.row_values(0)  # 获取第1行的标题

        nrows = sheet.nrows  # 获取当前sheet行数

        ncols = sheet.ncols  # 获取当前sheet列数

        for i in range(1, nrows):  # 从第2行遍历当前sheet

            row = sheet.row_values(i)  # 获取行数据

            dict = {}  # 创建空字典

            for j in range(0, ncols):  # 遍历sheet列,组成字典

                if row_value1[j] == 'NO.':

                    dict[row_value1[j]] = int(row[j])

                else:

                    dict[row_value1[j]] = row[j]  # 从第一列开始,将每一列的数据与第1行的数据组成一个键值对,形成字典

            list.append(dict)  # 将字典添加list中

        return list

    def set_can(self, txid, rxid):

        """can总线相关配置"""

        if isinstance(txid, str) or isinstance(rxid, str):

            txid = eval(txid)

            rxid = eval(rxid)

        isotp_params = {

            'stmin': 5,  # 流控帧间隔时间,0-127ms 或 100-900ns 值从 0xF1-0xF9

            'blocksize': 0,  # 流控帧单包大小,0表示不限制

            'tx_padding': 0,  # 当 notNone表示用于填充发送的消息的字节。

            'rx_flowcontrol_timeout': 1000,  # 在停止接收和触发之前等待流控制帧的毫秒数

            'rx_consecutive_frame_timeout': 1000,  # 在停止接收和触发 a 之前等待连续帧的毫秒数

        }

        try:

            self.canbus = PcanBus(channel='PCAN_USBBUS1', bitrate=500000)  # CAN总线初始化

            self.tp_addr = isotp.Address(isotp.AddressingMode.Normal_29bits, txid=txid, rxid=rxid)  # 网络层寻址方法

            tp_stack = isotp.CanStack(bus=self.canbus, address=self.tp_addr, params=isotp_params)  # 网络/传输层(IsoTP 协议)

            self.conn = PythonIsoTpConnection(tp_stack)  # 应用层和传输层之间建立连接

        except:

            print(sys.exc_info()[1])

        else:

            print('CAN配置成功')

    def uds_request_respond(self, request_command):

        """发送uds请求和接收uds响应"""

        if not isinstance(request_command, str):  # 判断request_command数据类型

            request_command = str(int(request_command))

        requestPdu = binascii.a2b_hex(request_command.replace(' ', ''))  # 处理request_command

        if not self.conn.is_open():

            self.conn.open()  # 打开连接

        try:

            self.conn.specific_send(requestPdu)  # 发送uds请求

        except:

            print("发送请求失败")

        else:

            print('UDS发送请求:%s' % request_command)

        try:

            respPdu = self.conn.specific_wait_frame(timeout=3)  # 接收uds响应

        except:

            print('响应数据失败')

        else:

            res = respPdu.hex().upper()

            respond = ''

            for i in range(len(res)):

                if i % 2 == 0:

                    respond += res[i]

                else:

                    respond += res[i] + ' '

            print('UDS响应结果:%s' % respond)

            self.conn.close()  # 关闭连接

            self.canbus.shutdown()  # 关闭总线

            return respond.strip()
3.UDSTestcase.xlsx

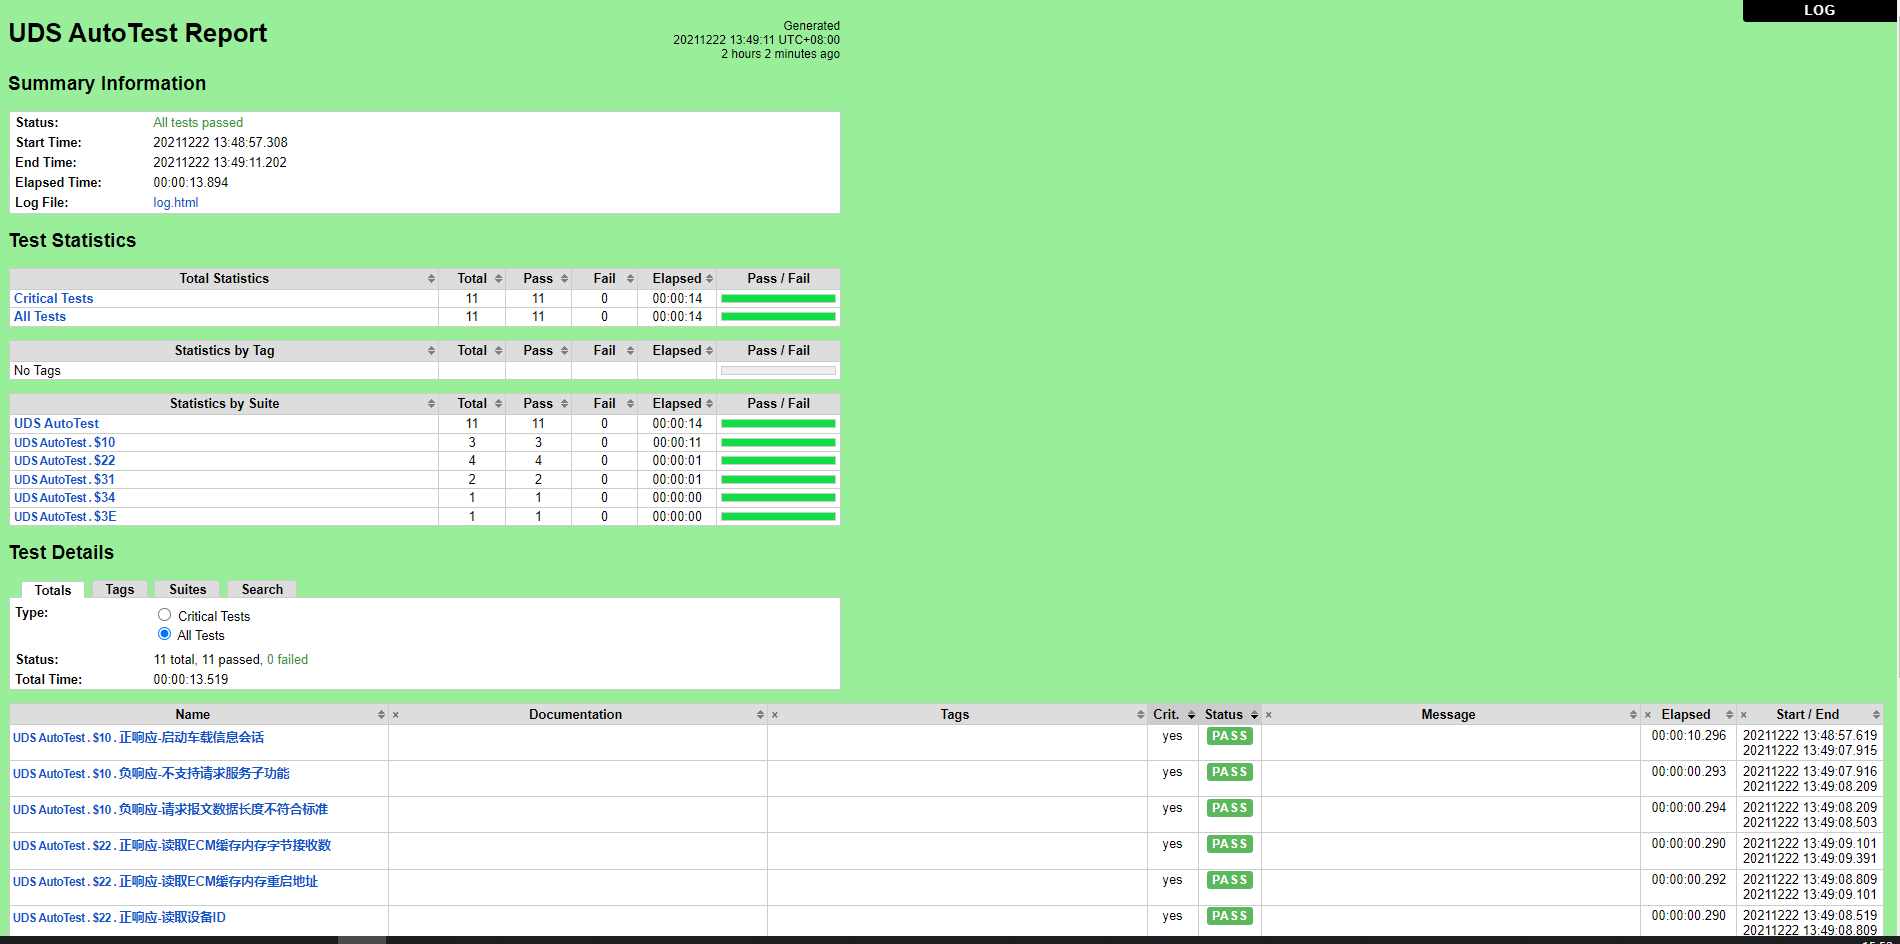
3.UDS_TestReport
三、源码地址
git:https://github.com/xiongye105554598/UDS_AutoTest.git
Python+Robot Framework实现UDS诊断自动化测试的更多相关文章
- python+robot framework实现测报告定制化和邮件发送
前面已经介绍了python+robot framework自动化框架和基本原理的实现,详情请看 python+robot framework接口自动化测试 本章主要讲解报告已经产生那如何以自动化的方式 ...
- Linux CentOS下Python+robot framework环境搭建
Linux CentOS下Python+robot framework环境搭建 by:授客 QQ:1033553122 操作系统环境:CentOS 6.5-x86_64 下载地址:http://w ...
- python+robot framework接口自动化测试
python+requests实现接口的请求前篇已经介绍,还有不懂或者疑问的可以访问 python+request接口自动化框架 目前我们需要考虑的是如何实现关键字驱动实现接口自动化输出,通过关键字的 ...
- Linux CentOS下Python+robot framework环境搭建
转载自:http://blog.sina.com.cn/s/blog_13cc013b50102vof1.html 操作系统环境:CentOS 6.5-x86_64 下载地址:http://www.c ...
- Robot Framework与Web界面自动化测试学习笔记:简单例子
假设环境已经搭建好了.这里用RIDE( Robot Framework Test Data Editor)工具来编写用例.下面我们对Robot Framework简称rf. 我们先考虑下一个最基本的登 ...
- Python + Robot Framework 环境搭建
一.Python 安装 说明:由于RIDE是基于python2.x开发,后期未做python3.x兼容,所以这里安装python2.7. 链接: https://pan.baidu.com/s/1yf ...
- Robot Framework与Web界面自动化测试:简单例子
假设环境已经搭建好了.这里用RIDE( Robot Framework Test Data Editor)工具来编写用例.下面我们对Robot Framework简称rf. 我们先考虑下一个最基本的登 ...
- <转>准备Eclips+python+robot framework环境
关于python: path添加:C:\Python27;C:\Python27\Scripts; 新加一项: PYTHON_HOME C:\Python27 再不行的话,加一个用户变量: P ...
- Robot Framework进行web ui自动化测试,浏览器配置说明
转载请注明出处,谢谢: chrome浏览器: 1.从如下地址下载与本地浏览器版本号一致的chromedriver.exe驱动文件: http://chromedriver.storage.google ...
随机推荐
- html+css第八篇滑动门和可爱的css精灵
滑动门: 滑动门并不是一项全新的技术,它是利用背景图像的可层叠性,并允许他们在彼此之上进行滑动,以创造一些特殊的效果. CSS精灵 CSS Sprites在国内很多人叫CSS精灵,是一种网页图片应用处 ...
- 什么是CLI、GUI
就是命令行界面command-line interface,也有人称之为字符用户界面(CUI). 通常认为,命令行界面(CLI)没有图形用户界面(GUI)那么方便用户操作. 因为,命令行界面的软件通常 ...
- ASP .Net Core 在 CentOS8 ARM 下连接 SQL Server 2008 R2(Hypervisor)
本文主要记录在 ARM 系统下无法连接SQL Server 2008 R2 的解决过程. 解决方案是使用 ODBC 的方式连接数据库,进行操作. 手上有公司的华为鲲鹏云计算 ARM 架构的 CentO ...
- setoolkit的钓鱼实验
1.在kali中打开setoolkit 2.在菜单中选择第一个进入社会工程学攻击 3.选择第二个模块属于网站攻击向量 4.选择第五个模块,进行web劫持攻击 5.选择第二个,进行网站克隆 6.发现访问 ...
- 统计学习2:线性可分支持向量机(Scipy实现)
1. 模型 1.1 超平面 我们称下面形式的集合为超平面 \[\begin{aligned} \{ \bm{x} | \bm{a}^{T} \bm{x} - b = 0 \} \end{aligned ...
- THUSC2021 游记
Day -6 - 2459343 请了一天假在家卷 whk,u1s1 星期六为啥要去上学呢(bushi 中午 12:00 左右得知自己有去参加 THUSC 的资格 然后就是一堆待填写的资料和报名表 发 ...
- SAM 做题笔记(各种技巧,持续更新,SA)
SAM 感性瞎扯. 这里是 SAM 做题笔记. 本来是在一篇随笔里面,然后 Latex 太多加载不过来就分成了两篇. 标 * 的是推荐一做的题目. trick 是我总结的技巧. I. P3804 [模 ...
- mount 挂载详解
挂接命令(mount) 首先,介绍一下挂接(mount)命令的使用方法,mount命令参数非常多,这里主要讲一下今天我们要用到的. 命令格式:mount [-t vfstype] [-o option ...
- Java 读取txt文件生成Word文档
本文将以Java程序代码为例介绍如何读取txt文件中的内容,生成Word文档.在编辑代码前,可参考如下代码环境进行配置: IntelliJ IDEA Free Spire.Doc for Java T ...
- LightningChart JS v.3.3.0全新版本现已发布!
LightningChart JS v.3.3.0已经发布啦!!! 欢迎了解更多关于最新的性能改进.新的用户界面功能和新的图表类型的信息! WebGL兼容性和新的UI功能 WebGL是Lightnin ...