
ROS(URDF机器人建模)
新建功能包mbot_description

在功能包下新建文件config,launch,meshes,urdf。
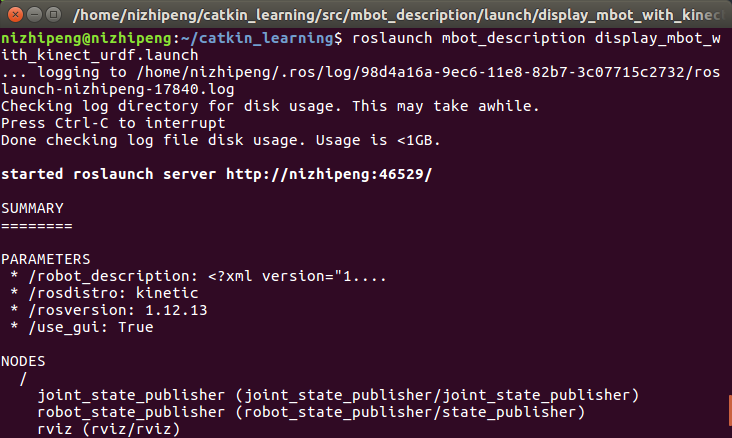
在launch文件夹下新建文件display_mbot_base_urdf.launch
 <launch>

     <param name = "robot_description" textfile = "$(find mbot_description)/urdf/mbot_base.urdf"/>

     <!-- 设置GUI参数,显示关节控制插件 -->

     <param name="use_gui" value="true"/>

     <!-- 运行joint_state_publisher节点,发布机器人的关节状态 -->

     <node name="joint_state_publisher" pkg="joint_state_publisher" type="joint_state_publisher" />

     <!-- 运行robot_state_publisher节点,发布tf -->

     <node name="robot_state_publisher" pkg="robot_state_publisher" type="state_publisher" />

     <!-- 运行rviz可视化界面 -->

     <node name="rviz" pkg="rviz" type="rviz" args="-d $(find mbot_description)/config/mbot_urdf.rviz" required="true" />

 </launch>

在urdf文件夹中新建文件mbot_base.urdf
 <?xml version="1.0" ?>

 <robot name="mbot">

     <link name="base_link">

         <visual>

             <origin xyz=" 0 0 0" rpy="0 0 0" />

             <geometry>

                 <cylinder length="0.16" radius="0.20"/>

             </geometry>

             <material name="yellow">

                 <color rgba="1 0.4 0 1"/>

             </material>

         </visual>

     </link>

     <joint name="left_wheel_joint" type="continuous">

         <origin xyz="0 0.19 -0.05" rpy="0 0 0"/>

         <parent link="base_link"/>

         <child link="left_wheel_link"/>

         <axis xyz="0 1 0"/>

     </joint>

     <link name="left_wheel_link">

         <visual>

             <origin xyz="0 0 0" rpy="1.5707 0 0" />

             <geometry>

                 <cylinder radius="0.06" length = "0.025"/>

             </geometry>

             <material name="white">

                 <color rgba="1 1 1 0.9"/>

             </material>

         </visual>

     </link>

     <joint name="right_wheel_joint" type="continuous">

         <origin xyz="0 -0.19 -0.05" rpy="0 0 0"/>

         <parent link="base_link"/>

         <child link="right_wheel_link"/>

         <axis xyz="0 1 0"/>

     </joint>

     <link name="right_wheel_link">

         <visual>

             <origin xyz="0 0 0" rpy="1.5707 0 0" />

             <geometry>

                 <cylinder radius="0.06" length = "0.025"/>

             </geometry>

             <material name="white">

                 <color rgba="1 1 1 0.9"/>

             </material>

         </visual>

     </link>

     <joint name="front_caster_joint" type="continuous">

         <origin xyz="0.18 0 -0.095" rpy="0 0 0"/>

         <parent link="base_link"/>

         <child link="front_caster_link"/>

         <axis xyz="0 1 0"/>

     </joint>

     <link name="front_caster_link">

         <visual>

             <origin xyz="0 0 0" rpy="0 0 0"/>

             <geometry>

                 <sphere radius="0.015" />

             </geometry>

             <material name="black">

                 <color rgba="0 0 0 0.95"/>

             </material>

         </visual>

     </link>

     <joint name="back_caster_joint" type="continuous">

         <origin xyz="-0.18 0 -0.095" rpy="0 0 0"/>

         <parent link="base_link"/>

         <child link="back_caster_link"/>

         <axis xyz="0 1 0"/>

     </joint>

     <link name="back_caster_link">

         <visual>

             <origin xyz="0 0 0" rpy="0 0 0"/>

             <geometry>

                 <sphere radius="0.015" />

             </geometry>

             <material name="black">

                 <color rgba="0 0 0 0.95"/>

             </material>

         </visual>

     </link>

     <link name="kinect_link">

         <visual>

             <origin xyz="0 0 0" rpy="0 0 1.5708"/>

             <geometry>

                 <mesh filename="package://mbot_description/meshes/kinect.dae" />

             </geometry>

         </visual>

     </link>

     <joint name="laser_joint" type="fixed">

         <origin xyz="0.15 0 0.11" rpy="0 0 0"/>

         <parent link="base_link"/>

         <child link="kinect_link"/>

     </joint>

 </robot>
在meshes文件夹下有文件

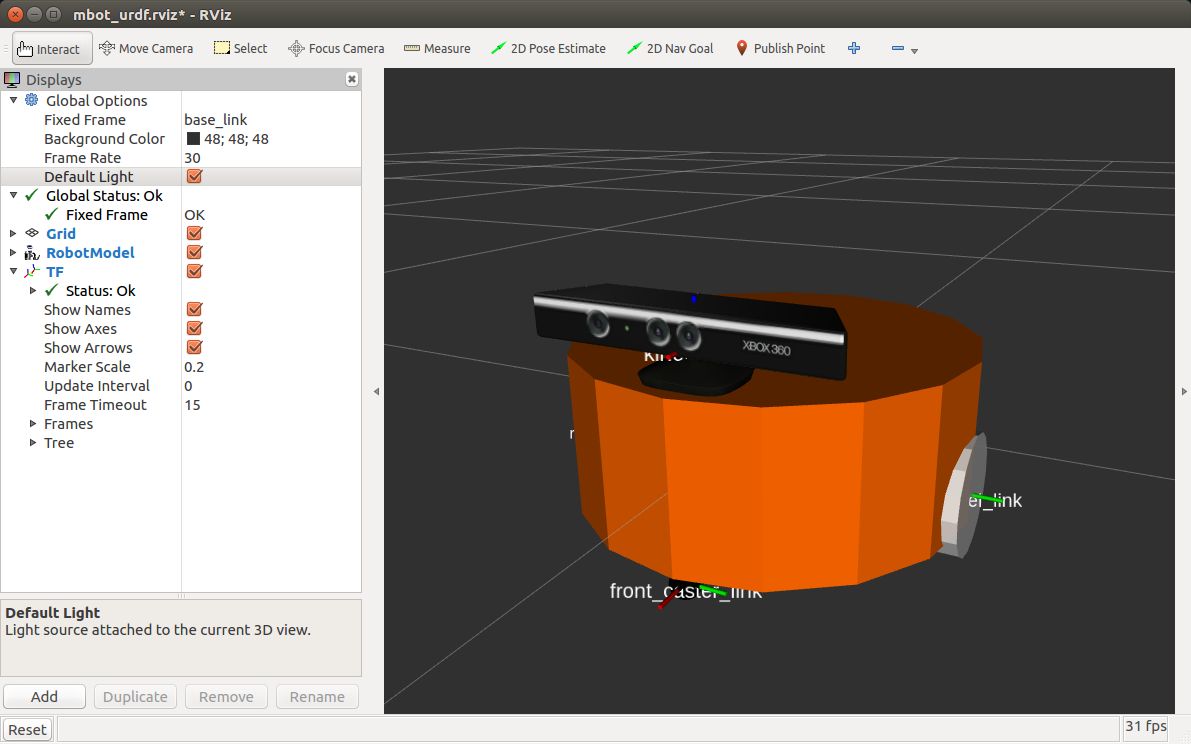
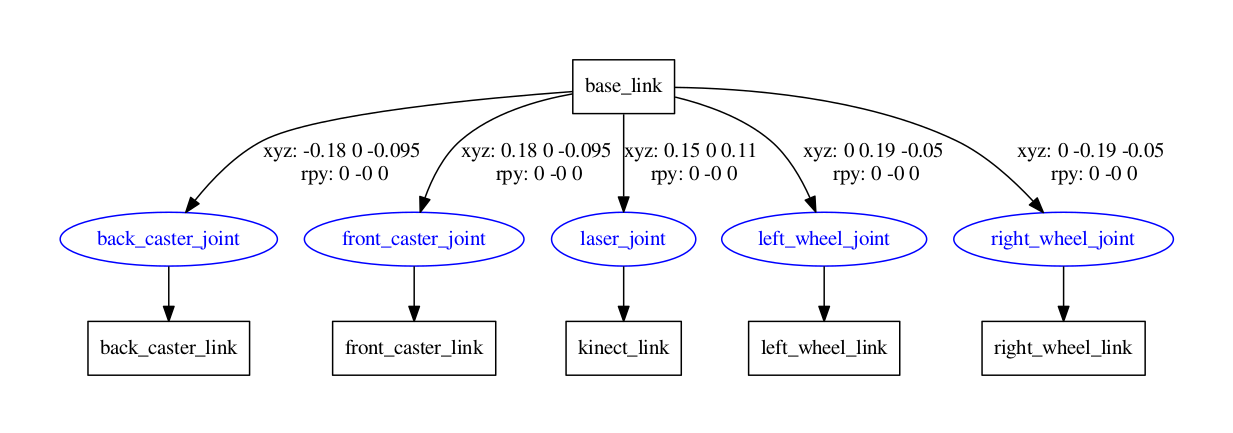
通过urdf_to_graphiz命令查看URDF模型结构:
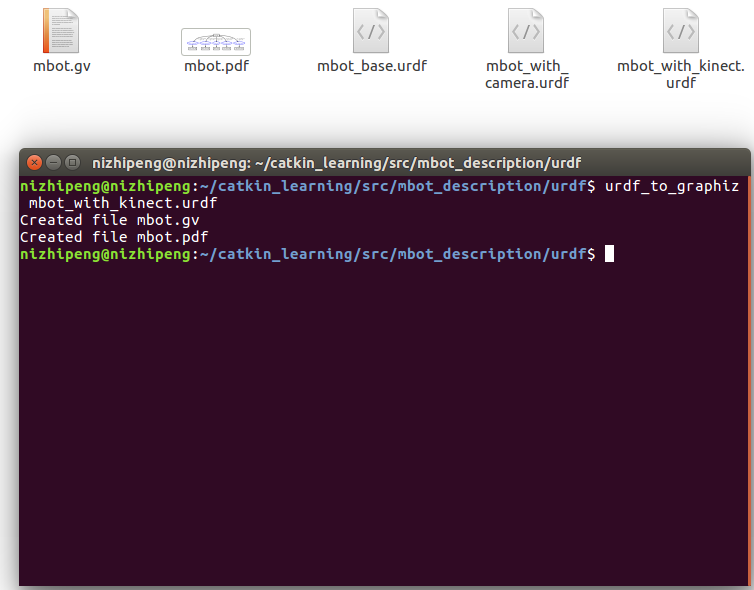
生成PDF
ROS(URDF机器人建模)的更多相关文章
- ROS中3D机器人建模(一)
一,机器人建模的ROS软件包 *urdf : 机器人建模最重要的ros软件包是urdf软件包.这个软件包包含一个用于统一机器人描述格式(URDF)的C++解析器,它是一个表示机器人模型的XML文件,还 ...
- 快速了解 Robot Operating System(ROS) 机器人操作系统
http://www.ros.org/ 关于ROS About ROS http://www.ros.org/about-ros/ 机器人操作系统(ROS)是用于编写机器人软件的灵活框架.目的在简化 ...
- ROS_Kinetic_07 ROS中机器人三维物理引擎高保真仿真利器gazebo 7.0
ROS_Kinetic_07 ROS中机器人三维物理引擎高保真仿真利器gazebo 7.0 ROS kinetic中的gazebo版本是7.0,有很多新的特性. 首先,启动gazebo: ~$ gaz ...
- ROS(indigo)机器人操作系统学习有趣丰富的Gazebo仿真示例evarobot
一直在寻找一个示例可以将ROS学习中常用的基础内容大部分都包含进去,最好还包括Gazebo仿真, 这样即使没有硬件设备,也可以很好的学习ROS相关内容,但又必须有对应的硬件,便于后续研究. 这里,介绍 ...
- ROS(indigo)机器人操作系统学习资料和常用功能包汇总整理(ubuntu14.04LTS)
ROS(indigo)机器人操作系统学习资料和常用功能包汇总整理(ubuntu14.04LTS) 1. 网站资源: ROSwiki官网:http://wiki.ros.org/cn GitHub ...
- 除了ROS, 机器人定位导航还有其他方案吗?
利用ROS进行机器人开发,我想大多数企业是想借助ROS实现机器人的导航.定位与路径规划,它的出现大大降低了机器人领域的开发门槛,开发者无需向前人一样走众多弯路,掌握多种知识才能开始实现机器人设计的梦想 ...
- 除了ROS ,机器人自主定位导航还能怎么做?
博客转载自:https://www.leiphone.com/news/201609/10QD7yp7JFV9H9Ni.html 雷锋网(公众号:雷锋网)按:本文作者科技剪刀手,思岚科技技术顾问. 随 ...
- ROS中3D机器人建模(五)
一.创建一个差速驱动移动机器人模型 前面我们已经创建了一个7-DOF机械臂机器人模型,接下来我们将创建一个差速机器人模型,差速轮式机器人在机器人底盘的两端安装两个轮子, 整个底盘由一个或两个脚轮支撑. ...
- ROS中3D机器人建模(四)
一.创建一个7-DOF机械臂机器人 创建一个名为seven_dof_arm.xacro的文件,写入相应的代码,其关节名称如下: bottom_joint shoulder_pan_joint shou ...
随机推荐
- 使用opencv3+python实现视频运动目标检测
本文主要实现了伯乐在线上的一个实践小项目,原文链接,用以巩固opencv视频操作知识内容.整个项目均有代码注释,通俗易懂,短短几十行就可以达到还算不错的实现效果,做起来成就感满满哒.打开编辑器,一起来 ...
- 解决SQL将varchar值转换为数据类型为int的列时发生语法错误
今天遇到一个这样的错误,具体的报错情况如下 解决的方案如下. 数据库MSSQL在比较大小时,出错提示:“将 varchar 值 '24.5' 转换为数据类型为 int 的列时发生语法错!”分析数据库设 ...
- Redis搭建(七):Redis的Cluster集群动态增删节点
一.引言 上一篇文章我们一步一步的教大家搭建了Redis的Cluster集群环境,形成了3个主节点和3个从节点的Cluster的环境.当然,大家可以使用 Cluster info 命令查看Cluste ...
- centos禁止 You have new mail in /var/spool/mail/root提示
在/etc/profile 增加unset MAILCHECK
- java文档打包成压缩包并且下载
需求,根据产品ID查询产品详情,产品详情会返回产品的一些文案,以及图片的url.需要做成,将文案信息记录在一个txt文档中,然后图片下载到文件夹,最后下载到本地,下载后自动删除刚才生成的文件夹以及文件 ...
- Docker RestApi Create mysql Container
docker 提供了创建容器的rest api http://192.168.150.6:8888/containers/create?name=demo-mysql docker mysql容器的参 ...
- Python 使用Pandas读取Excel的学习笔记
这里介绍Python中使用Pandas读取Excel的方法 一.软件环境: OS:Win7 64位 Python 3.7 二.文件准备 1.项目结构: 2.在当前实验文件夹下建立一个Source文件夹 ...
- requests.session之set trust_env to disable environment searches for proxies
import requests s = requests.Session() s.trust_env = False This will prevent requests getting any in ...
- oepnni安装
sudo apt-get install libopenni-dev libopenni2-dev / apt-get install libqhull-dev
- Mac下Laravel的Homestead环境配置
准备开始学PHP后端,在看完PHP语法以及PHP的MVC设计模式以后,准备开始学习PHP的主流框架Laravel,Laravel准备了一个万事俱备的虚拟环境Homestead,配置一下用起来. 安装v ...