
基于MIndSpore框架的道路场景语义分割方法研究
基于MIndSpore框架的道路场景语义分割方法研究
概述
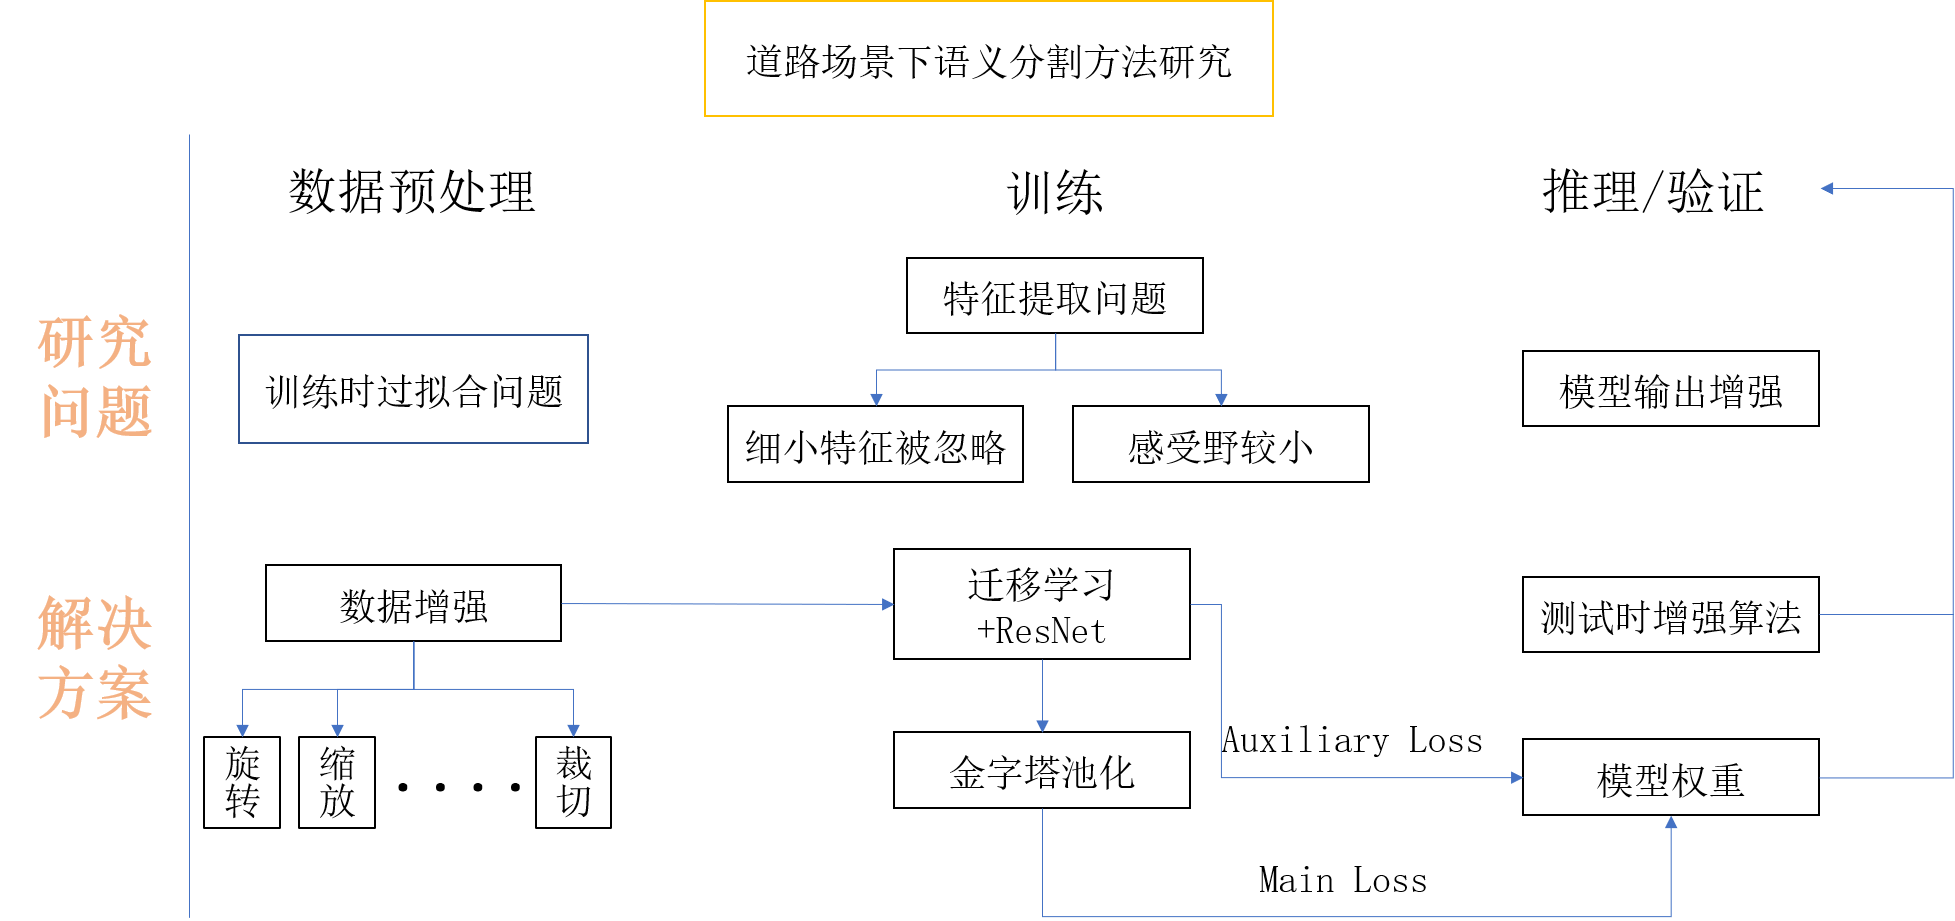
本文以华为最新国产深度学习框架Mindspore为基础,将城市道路下的实况图片解析作为任务背景,以复杂城市道路进行高精度的语义分割为任务目标,对上述难处进行探究并提出相应方案,成功地在Cityscapes数据集上完成了语义分割任务。
整体的技术方案见图:
本帖仅对代码上的更改以及项目进行介绍。
项目地址
https://gitee.com/xujinminghahaha/mindspore_model
相关配置
硬件配置
| 操作系统 | Ubuntu 18.04 | 硬件架构 | X86_64 |
|---|---|---|---|
| CPU | Intel(R) Xeon(R) Gold 6154 CPU @ 3.00GHz | GPU | NVIDIA-A100(40G) |
| 深度学习框架 | Mindspore 1.6.0 | Batch_sizes | 7 |
Cityscapes数据集:
Cityscapes数据集提供了3475张细粒度分割标签图,以及20 000张粗略分割的图像,本文使用了细粒度标注的train/val集进行训练和验证,此数据集与之前的CamVid,Leuven,Daimler 城市数据集不同,Cityscapes更多的捕捉到了真实世界的城市道路场景的多样性与复杂性,尤其是为城市环境中的自动驾驶量身定制,涉及范围更广的高度复杂的市中心街道场景,并且这些场景分别在50个不同城市采集。
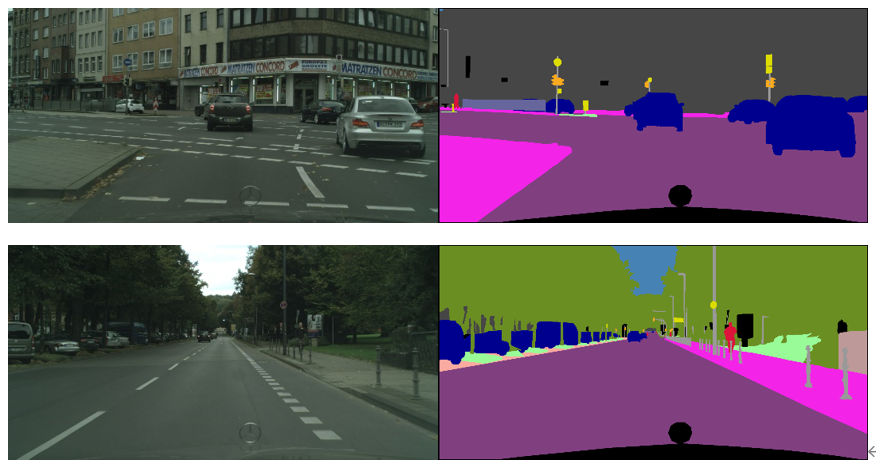
数据集下载地址:https://www.cityscapes-dataset.com/
实现流程记录
1、 参考华为官方gitee仓库的modelzoo克隆至本地,找到research/cv/PSPNet目录,在此代码基础上进行修改。
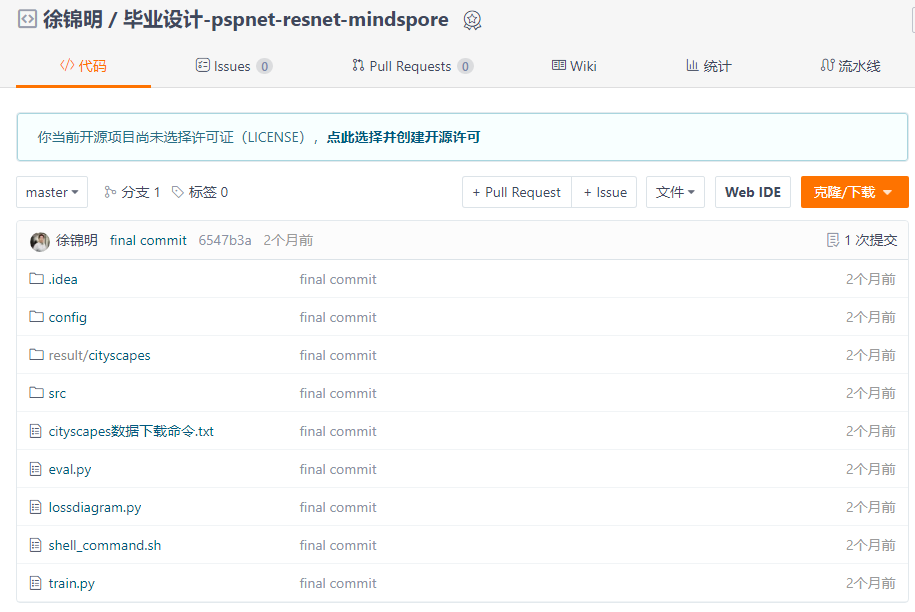
本项目基于GPU平台,对modelzoo中原有的昇腾文件已清除。代码中shell_command提供了训练脚本和验证脚本的启动命令,同时附带linux服务器一键下载Cityscapes下载方式。
2、由于选题是道路场景,所以需要更改数据集为Cityscapes,由于modelzoo上的数据集仅支持VOC2012和ADE20K,所以需要增加对数据集的适配和标签信息转换。
在代码中已经添加了对于cityscapes的像素点和label的转换代码,可以直接使用,其中颜色和类别的映射关系请见:config/cityscapes_colors.txt以及config/cityscapes_names.txt
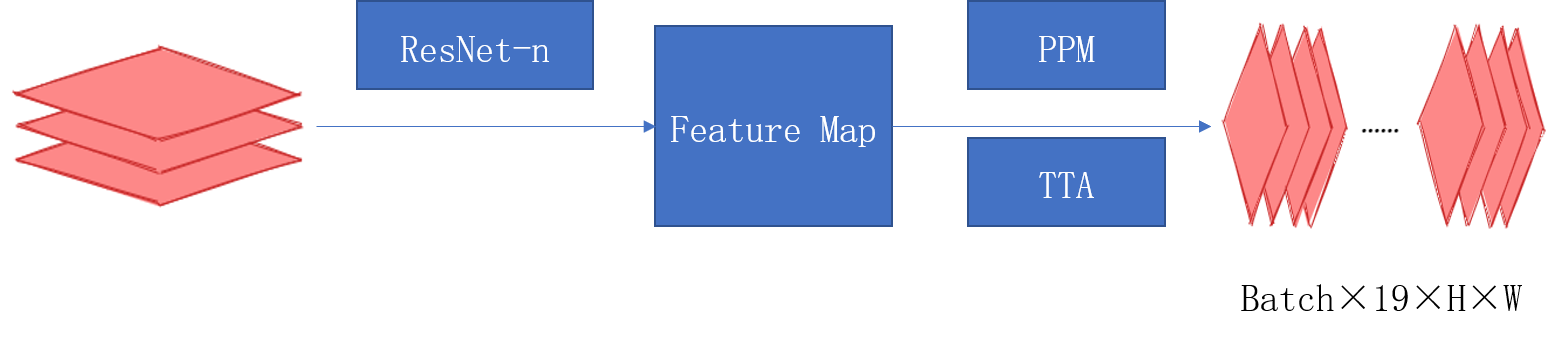
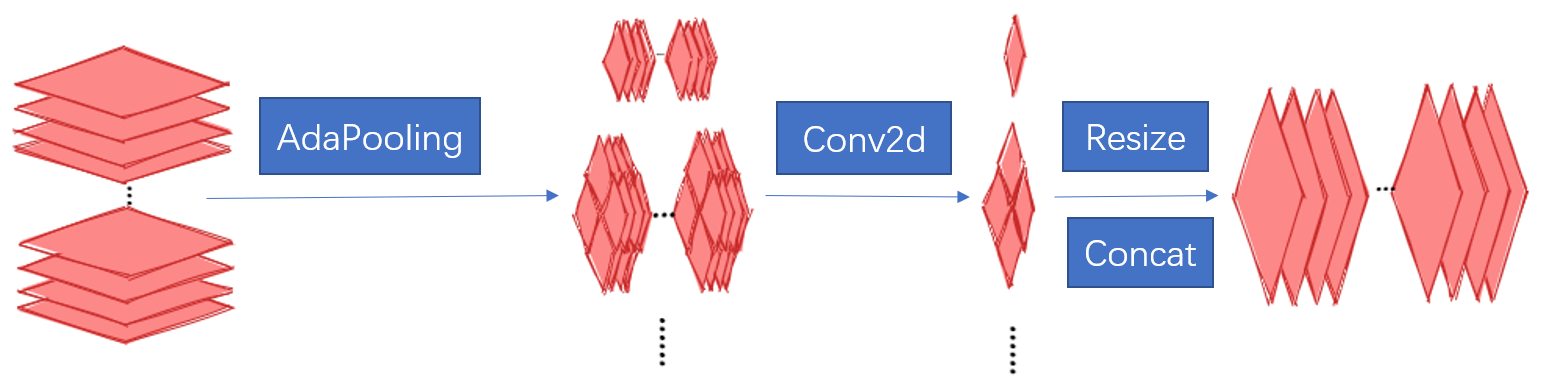
3、网络架构选用可插拔的残差网络,以及金字塔池化模块解码。相关代码实现在src/model目录下。
ResNet论文地址:https://arxiv.org/abs/1512.03385
PSPNet论文地址:https://arxiv.org/abs/1612.01105
网络结构图:
金字塔池化模块:
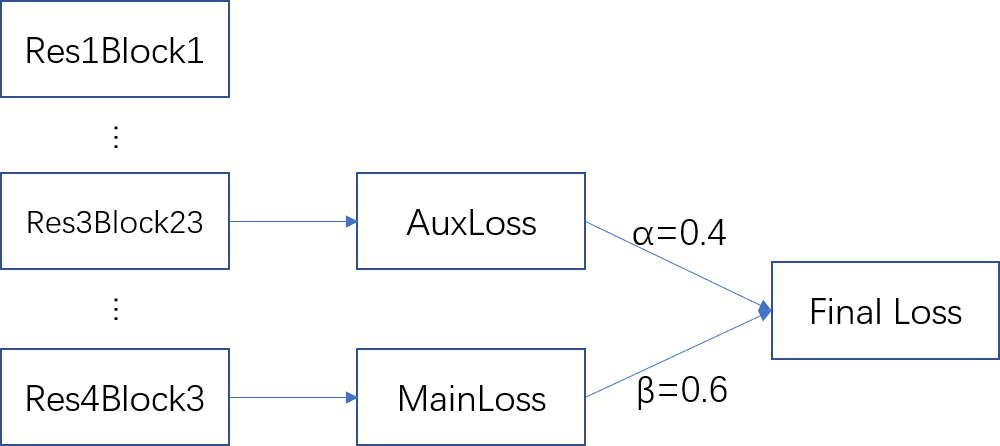
loss函数的设计:
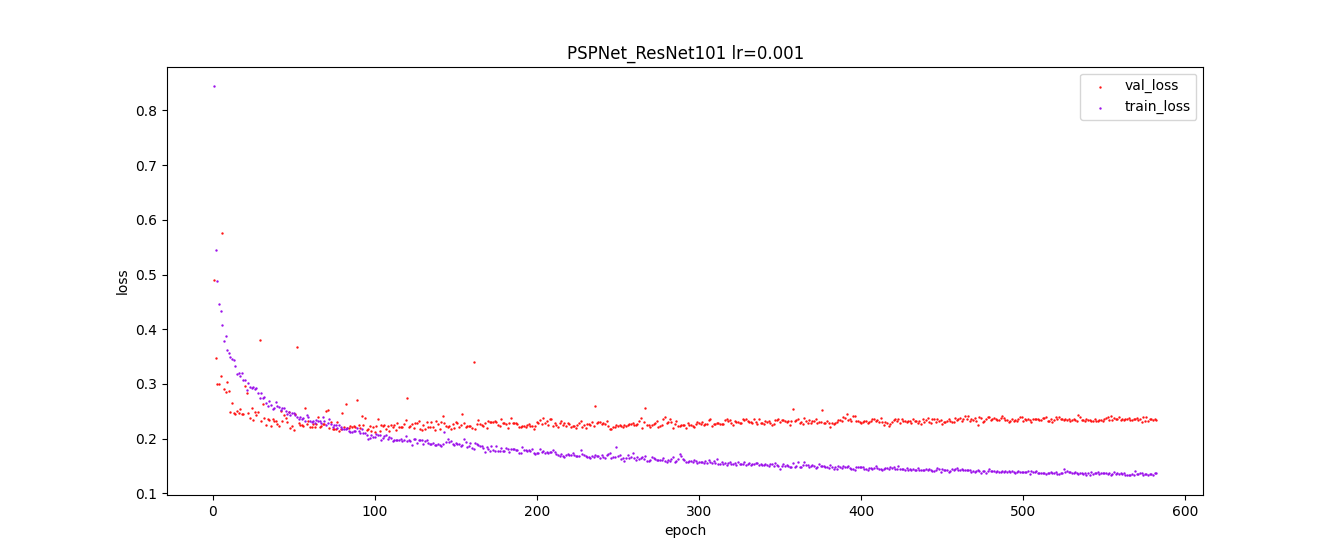
实际训练时的loss值变化趋势:
特色功能
4、测试时增强(TTA, Test Time Augmentation),通过多尺度推理最后取平均的方法获得更好的效果:
以下给出方法伪码,供大家参考,具体实现请结合代码仓库查阅。
# Algorithm 1: TTA(Test Time Augmentation)

# Input:Image,Scales,Crop_size,Net

# OutPut:Image with Label

batch, _,ori_height, ori_width = image.shape #获取图像shape

stride_h ,stride_w = crop_size #步长,cropsize为训练时设置的crop参数

final_pred = Tensor(np.zeros([1, dataset.num_classes, ori_height, ori_width])) #初始化结果

for scales:

  image = dataset.multi_scale_aug(image,scale)

  height, width = image.shape[:-1]

  new_h, new_w = image.shape[:-1]

  rows, cols = GetParam(new_h, new_w) #一张图片分为row行和col列分块推理

  preds = np.zeros([1, dataset.num_classes, new_h, new_w]).astype(np.float32)#初始化

  count = np.zeros([1, 1, new_h, new_w]).astype(np.float32)#记录像素点推理次数

  for rows,cols:

    h0 , w0, h1, w1 = GetIndex(rows,cols,stride_h,strid_w) #获得格点坐标

    crop_img = new_img[h0:h1, w0:w1, :]

    crop_img = crop_img.transpose((2, 0, 1))

    crop_img = np.expand_dims(crop_img, axis=0)

    pred = dataset.inference(model, crop_img, flip)

    preds[:, :, h0:h1, w0:w1] += pred.asnumpy()[:, :, 0:h1 - h0, 0:w1 - w0]

    count[:, :, h0:h1, w0:w1] += 1   #将推理矩阵相加,再把标记矩阵相加

  preds = preds / count	#求得平均推理像素值

  preds = preds[:, :, :height, :width]

  preds = P.ResizeBilinear((ori_height, ori_width))(preds)	#恢复原始大小

  final_pred = P.Add()(final_pred, preds)

return final_pred
在config/pspnet_resnet_cityscapes_gpu.yaml下scales那一行,可以输入一个数组,该数组中每一个Value对应一个Scale,inference将会在此scale下输出一次。
5、 结果展示:
| road | traffic light | rider | bicycle | sidewalk | traffic sign | car | pole |
|---|---|---|---|---|---|---|---|
| 97.81% | 63.08% | 56.61% | 74.33% | 83.69% | 69.24% | 92.79% | 45.66% |
| building | vegetation | truck | person | fence | sky | train | mIoU |
| 90.71% | 90.43% | 71.73% | 75.35% | 55.50% | 92.89% | 43.63% | 74.874% |
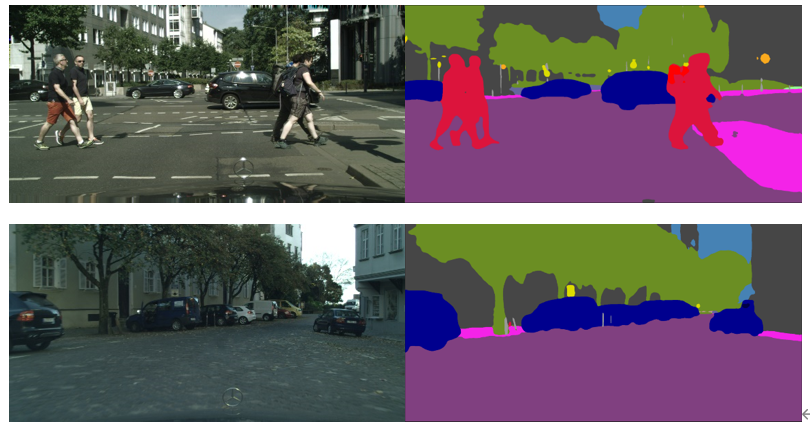
基于MIndSpore框架的道路场景语义分割方法研究的更多相关文章
- MindInsight:一款基于MindSpore框架的训练可视化插件
技术背景 在深度学习或者其他参数优化领域中,对于结果的可视化以及中间网络结构的可视化,也是一个非常重要的工作.一个好的可视化工具,可以更加直观的展示计算结果,可以帮助人们更快的发掘大量的数据中最有用的 ...
- 基于C++17的泛型函数容器实现方法研究
- 笔记:基于DCNN的图像语义分割综述
写在前面:一篇魏云超博士的综述论文,完整题目为<基于DCNN的图像语义分割综述>,在这里选择性摘抄和理解,以加深自己印象,同时达到对近年来图像语义分割历史学习和了解的目的,博古才能通今!感 ...
- 深度学*点云语义分割:CVPR2019论文阅读
深度学*点云语义分割:CVPR2019论文阅读 Point Cloud Oversegmentation with Graph-Structured Deep Metric Learning 摘要 本 ...
- 多篇开源CVPR 2020 语义分割论文
多篇开源CVPR 2020 语义分割论文 前言 1. DynamicRouting:针对语义分割的动态路径选择网络 Learning Dynamic Routing for Semantic Segm ...
- CVPR2020:4D点云语义分割网络(SpSequenceNet)
CVPR2020:4D点云语义分割网络(SpSequenceNet) SpSequenceNet: Semantic Segmentation Network on 4D Point Clouds 论 ...
- CVPR2020:点云弱监督三维语义分割的多路径区域挖掘
CVPR2020:点云弱监督三维语义分割的多路径区域挖掘 Multi-Path Region Mining for Weakly Supervised 3D Semantic Segmentation ...
- 语义分割--全卷积网络FCN详解
语义分割--全卷积网络FCN详解 1.FCN概述 CNN做图像分类甚至做目标检测的效果已经被证明并广泛应用,图像语义分割本质上也可以认为是稠密的目标识别(需要预测每个像素点的类别). 传统的基于C ...
- TensorFlow中的语义分割套件
TensorFlow中的语义分割套件 描述 该存储库用作语义细分套件.目标是轻松实现,训练和测试新的语义细分模型!完成以下内容: 训练和测试方式 资料扩充 几种最先进的模型.轻松随插即用 能够使用任何 ...
随机推荐
- Oracle 常用运维命令整理
点击上方"开源Linux",选择"设为星标" 回复"学习"获取独家整理的学习资料! 一.oracle建库与删库命令 (1)oracle11g ...
- Redis 为何使用近似 LRU 算法淘汰数据,而不是真实 LRU?
在<Redis 数据缓存满了怎么办?>我们知道 Redis 缓存满了之后能通过淘汰策略删除数据腾出空间给新数据. 淘汰策略如下所示: 设置过期时间的 key volatile-ttl.vo ...
- 运维:ITIL V3
TIL 简史 在20 世纪80 年代末期,英国商务部(OGC,Office Government Commerce)发布了ITIL .OGC 最初的目标是通过应用IT 来提升政府业务的效率:目标是能够 ...
- MySQL体系结构与数据类型
layout: post title: "MySQL体系结构与数据类型" date: 2018-02-26 categories: MySQL tags: MySQL 一.MySQ ...
- C#实现登录功能(连接SQLServer数据库)
本例使用C#实现一个简单的登录功能,分为用户和管理员两个角色登录. 效果图: 核心代码 login.cs private void button1_Click(object sender, Event ...
- vue同时监听多个参数变化
computed: { // 同时监听多个参数 toWatch() { const { params1, params2 } = this.observeObj; return { params1, ...
- Unity-UGUI-无限循环列表
前言:项目准备新增一个竞技场排行榜,策划规定只显示0-400名的玩家.我一想,生成四百个游戏物体,怕不是得把手机给卡死?回想原来在GitHub上看到过一个实现思路就是无限循环列表,所以就想自己试试.公 ...
- kruskar重构树
只略略讲一点基本方式与思想了 构建 并查集,边按从小(大)到大(小)加入,建新点,点权为此边权,该点为两点根的父亲. 性质:(此处为最小生成树重构树) 1.lca(u,v)为u到v路径上的最大边权 2 ...
- 云开发中的战斗机 Laf,让你像写博客一样写代码
各位云原生搬砖师 and PPT 架构师,你们有没有想过像写文章一样方便地写代码呢? 怎样才能像写文章一样写代码? 理想的需求应该是可以在线编写.调试函数,不用重启服务,随时随地在 Web 上查看函数 ...
- Centos免密登陆
证书登录: 这里说的证书其实就是密钥. 在非对称加密中, 密钥分为公钥和私钥. 私钥, 即密钥所有人持有. 公钥则公布给他人. 公钥和私钥成对使用, 互相解密. 公钥加密数据只能用私钥解密; 私钥加密 ...