
ROS-SLAM-自主导航
前言:无。
前提:已下载并编译了相关功能包集,如还未下载,可通过git下载:https://github.com/huchunxu/ros_exploring.git
一、启动仿真环境
cd ~/catkin_ws/src/robot_mrobot/mrobot_gazebo/launch
roslaunch mrobot_laser_nav_gazebo.launch
二、启动slam导航
cd ~/catkin_ws/src/robot_mrobot/mrobot_navigation/launch
roslaunch exploring_slam_demo.launch
三、手动探索
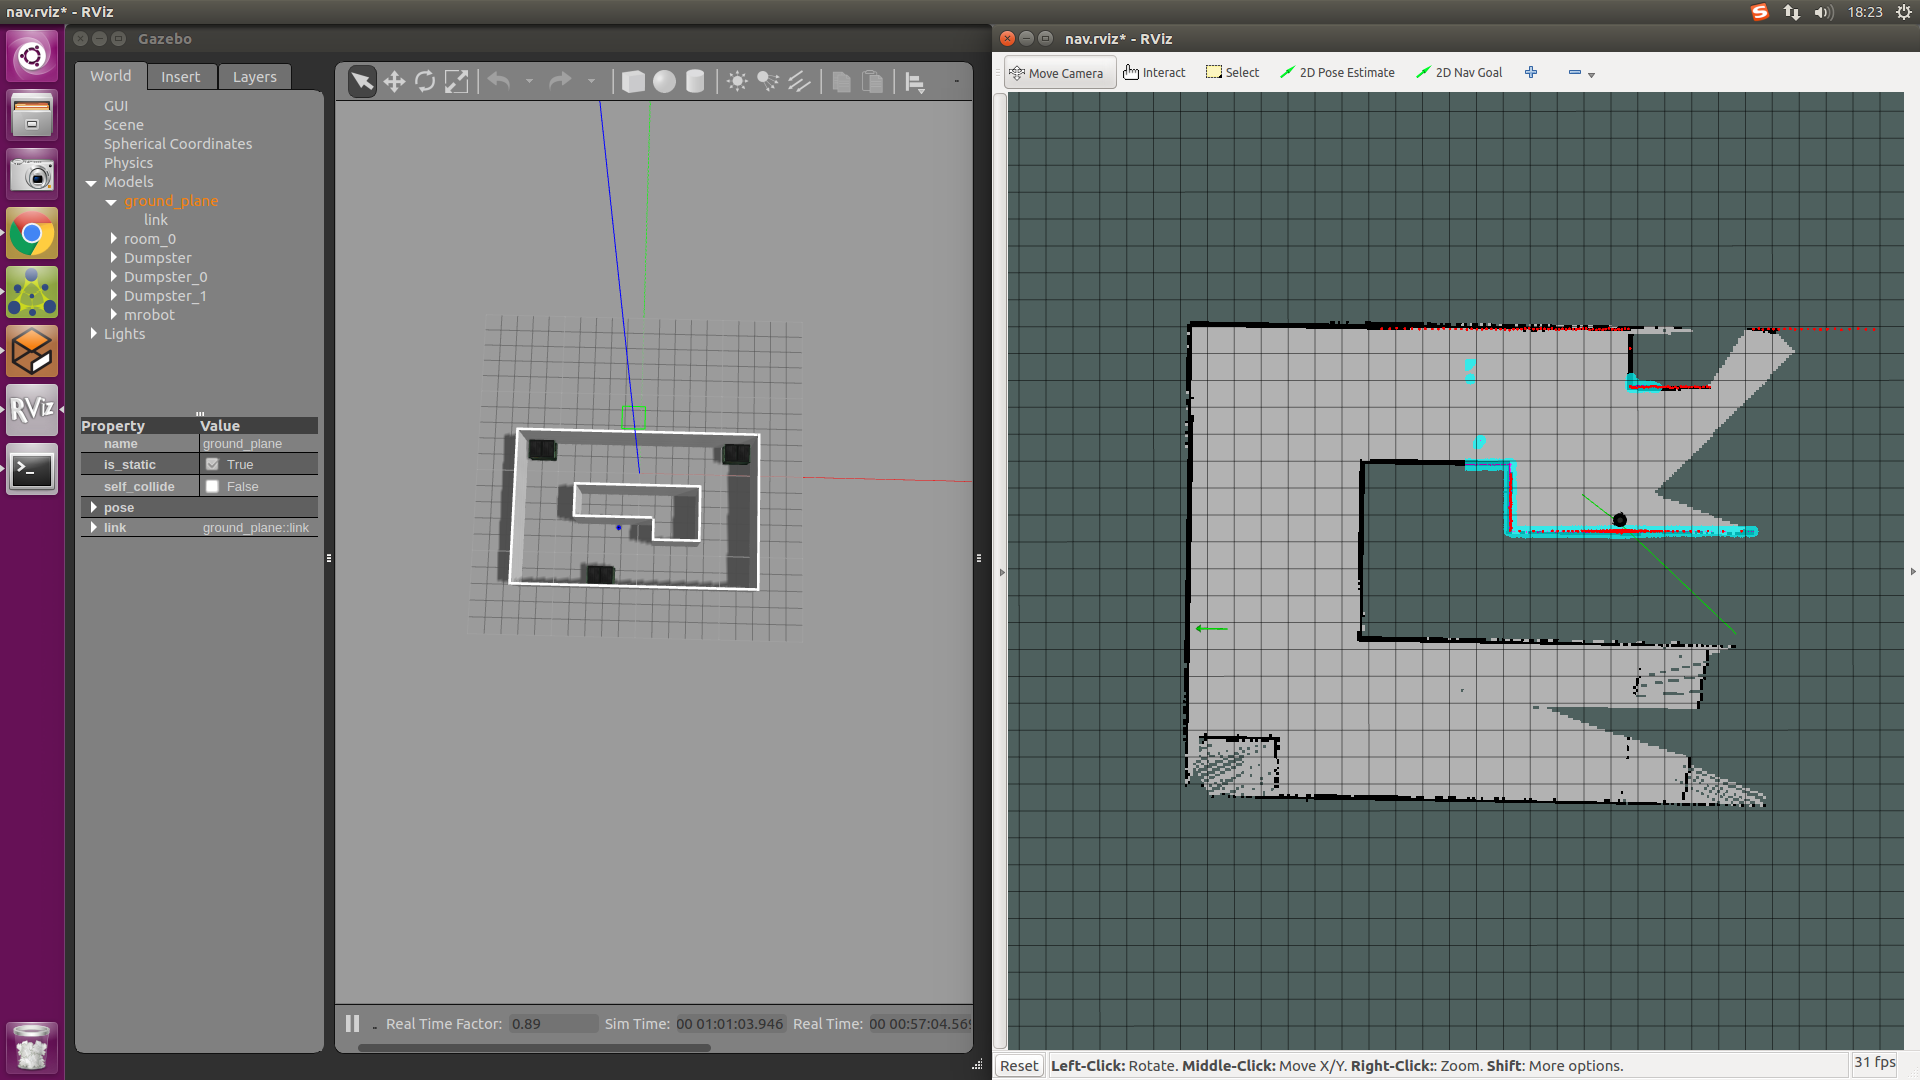
使用rviz的“2D nav goal”手动选择目的地,机器人开始导航,同时使用mapping算法实时构建地图。
效果如下;

如果多次尝试无果,机器人最终会放弃,终端里将看到错误提示。
四、自动slam导航
rosrun mrobot_navigation random_navigation.py
----------------------------------
显示如下:
-END-
ROS-SLAM-自主导航的更多相关文章
- 入门ROS教程与视频汇总(kinetic)
参考网址: Richard Wang 3 Shawn Chen 部分视频网址: http://v.youku.com/v_show/id_XMjUxMTc5MzE5Mg http://i.you ...
- SLAM+语音机器人DIY系列:(二)ROS入门——7.理解tf的原理
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——10.在实际机器人上运行ROS高级功能预览
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- 【ros】rplidar Hector Slam
想用rplidar跑一下hector slam,在网上发现了几个教程写的都不错,但是亲测发现都有点不足,综合了一下,进行补充. 1. 安装ros 和 创建工作空间 http://blog.csdn.n ...
- implement Google's Open Source Slam "Cartographer" demos in ROS/rviz
Cartographer is a backpack equipped with Simultaneous Localization and Mapping (SLAM) technology. 1. ...
- ROS_Kinetic_27 在ROS中使用Cartographer进行SLAM
ROS_Kinetic_27 在ROS中使用Cartographer进行SLAM Cartographer是谷歌新開源的通用的2D和3D定位與構圖同步的SLAM工具,並提供ROS接口. 论文Real- ...
- Learning ROS for Robotics Programming Second Edition学习笔记(十) indigo Gazebo rviz slam navigation
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 moveit是书的最后一章,由于对机械臂完全不知,看不懂 ...
- Learning ROS for Robotics Programming Second Edition学习笔记(三) indigo rplidar rviz slam
中文译著已经出版,详情请参考:http://blog.csdn.net/ZhangRelay/article/category/6506865 Learning ROS for Robotics Pr ...
- SLAM+语音机器人DIY系列:(二)ROS入门——1.ROS是什么
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
- SLAM+语音机器人DIY系列:(二)ROS入门——2.ROS系统整体架构
摘要 ROS机器人操作系统在机器人应用领域很流行,依托代码开源和模块间协作等特性,给机器人开发者带来了很大的方便.我们的机器人“miiboo”中的大部分程序也采用ROS进行开发,所以本文就重点对ROS ...
随机推荐
- [Offer收割]编程练习赛40
不到一个小时AK,虽然是VP的,舒服,第一次.都简单的一比,没什么可说的. 查找三阶幻方 #pragma comment(linker, "/STACK:102400000,10240000 ...
- 动画库animate.css的用法
简介 animate.css是一个来自国外的 CSS3 动画库,它预设了引起弹跳(bounce).摇摆(swing).颤抖(wobble).抖动(shake).闪烁(flash).翻转(flip).旋 ...
- 前端-Angular思维导图笔记
看不清的朋友右键保存或者新窗口打开哦!喜欢我可以关注我,还有更多前端思维导图笔记
- hdu3488 / hdu3435 / hdu1853 最小费用最大流 圈 拆点
题目大意: 在一个有向图中,求经过所有点的最小圈. 思路: (如果是用二分图的完美匹配来做,那么直接上模版就好了).http://www.cnblogs.com/Potato-lover/p/3991 ...
- 深度学习:又一次推动AI梦想(Marr理论、语义鸿沟、视觉神经网络、神经形态学)
几乎每一次神经网络的再流行,都会出现:推进人工智能的梦想之说. 前言: Marr视觉分层理论 Marr视觉分层理论(百度百科):理论框架主要由视觉所建立.保持.并予以解释的三级表象结构组成,这就是: ...
- (转)RabbitMQ学习之消息可靠性及特性
http://blog.csdn.net/zhu_tianwei/article/details/53971296 下面主要从队列.消息发送.消息接收方面了解消息传递过的一些可靠性处理. 1.队列 消 ...
- Python的基础知识01 _个人笔记
1.快捷键:Alt+n 回到上一条语句>把上一条语句复制 Alt+p 去到下一条语句 2.Python 中不用“:”来表示一个语句 3.print("I Love you" ...
- Vue学习之路第十六篇:车型列表的添加、删除与检索项目
又到了大家最喜欢的项目练习阶段,学以致用,今天我们要用前几篇的学习内容实现列表的添加与删除. 学前准备: ①:JavaScript中的splice(index,i)方法:从已知数组的index下标开始 ...
- luogu P4756 Added Sequence(凸包+思维)
一眼望去不会. 考虑问题中的\(f(i,j)=|\sum_{p=i}^{j}a_p |\)的实际意义. 其实就是前缀和相减的绝对值. \(f(i,j)=|\ sum[j]-sum[i-1]\ |\ ...
- [USACO4.2] 草地排水 Drainage Ditches (最大流)
题目背景 在农夫约翰的农场上,每逢下雨,贝茜最喜欢的三叶草地就积聚了一潭水.这意味着草地被水淹没了,并且小草要继续生长还要花相当长一段时间.因此,农夫约翰修建了一套排水系统来使贝茜的草地免除被大水淹没 ...