
opencv 5 图像转换(2 霍夫变换)
霍夫线变换

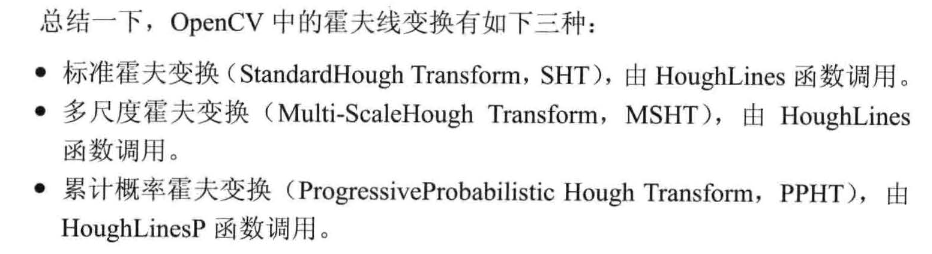
标准霍夫变换和多尺度霍夫变换(HoughLines()函数)
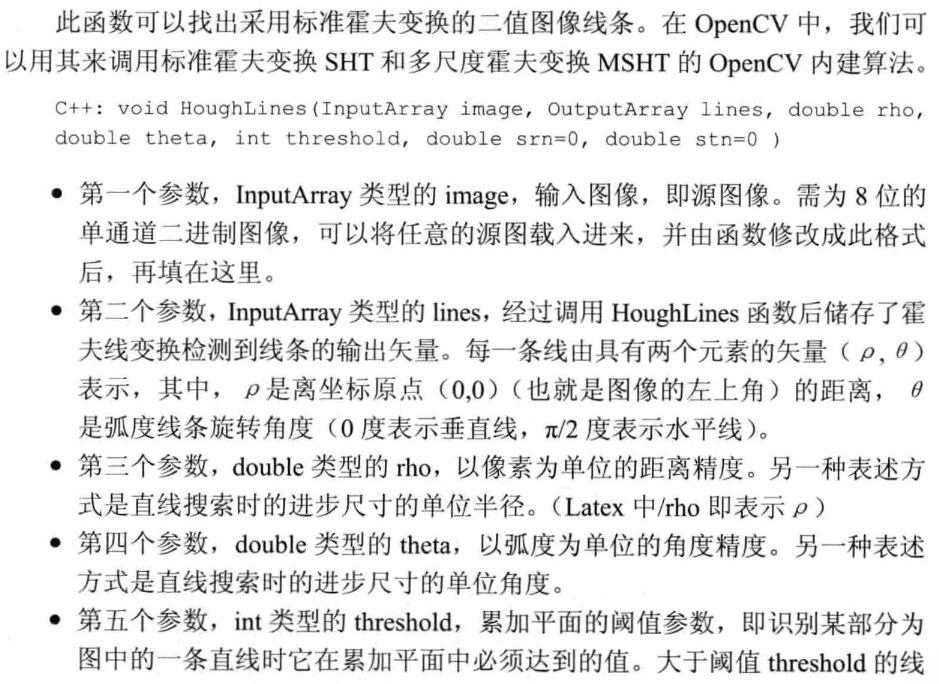

实例:
#include <opencv2/opencv.hpp>

#include <opencv2/imgproc/imgproc.hpp>

using namespace cv;

using namespace std;

//-----------------------------------【main( )函数】--------------------------------------------

//		描述:控制台应用程序的入口函数,我们的程序从这里开始

//-----------------------------------------------------------------------------------------------

int main()

{

	//【1】载入原始图和Mat变量定义

	Mat srcImage = imread("1.jpg");  //工程目录下应该有一张名为1.jpg的素材图

	Mat midImage, dstImage;//临时变量和目标图的定义

	//【2】进行边缘检测和转化为灰度图

	Canny(srcImage, midImage, 50, 200, 3);//进行一此canny边缘检测

	//imshow("canny", midImage);

	cvtColor(midImage, dstImage, COLOR_GRAY2BGR);//转化边缘检测后的图为灰度图

	//【3】进行霍夫线变换

	vector<Vec2f> lines;//定义一个矢量结构lines用于存放得到的线段矢量集合

	HoughLines(midImage, lines, 1, CV_PI / 180, 150, 0, 0);

	//【4】依次在图中绘制出每条线段

	for (size_t i = 0; i < lines.size(); i++)

	{

		float rho = lines[i][0], theta = lines[i][1];

		Point pt1, pt2;

		double a = cos(theta), b = sin(theta);

		double x0 = a * rho, y0 = b * rho;

		pt1.x = cvRound(x0 + 1000 * (-b));

		pt1.y = cvRound(y0 + 1000 * (a));

		pt2.x = cvRound(x0 - 1000 * (-b));

		pt2.y = cvRound(y0 - 1000 * (a));

		//此句代码的OpenCV2版为:

		//line( dstImage, pt1, pt2, Scalar(55,100,195), 1, CV_AA);

		//此句代码的OpenCV3版为:

		line(dstImage, pt1, pt2, Scalar(55, 100, 195), 1, LINE_AA);

	}

	//【5】显示原始图

	imshow("【原始图】", srcImage);

	//【6】边缘检测后的图

	imshow("【边缘检测后的图】", midImage);

	//【7】显示效果图

	imshow("【效果图】", dstImage);

	waitKey(0);

	return 0;

}

累计概率霍夫变换(HoughLinesP())

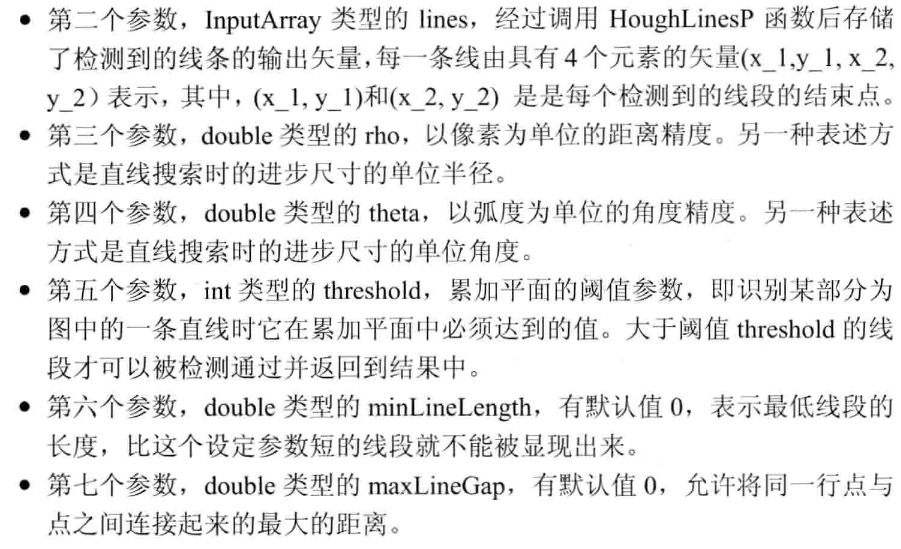
实例
#include <opencv2/opencv.hpp>

#include <opencv2/imgproc/imgproc.hpp>

using namespace cv;

using namespace std;

//-----------------------------------【main( )函数】--------------------------------------------

//		描述:控制台应用程序的入口函数,我们的程序从这里开始

//-------------------------------------------------------------------------------------------------

int main()

{

	//【1】载入原始图和Mat变量定义

	Mat srcImage = imread("1.jpg");  //工程目录下应该有一张名为1.jpg的素材图

	Mat midImage, dstImage;//临时变量和目标图的定义

	//【2】进行边缘检测和转化为灰度图

	Canny(srcImage, midImage, 50, 200, 3);//进行一此canny边缘检测

	cvtColor(midImage, dstImage, COLOR_GRAY2BGR);//转化边缘检测后的图为灰度图

	//【3】进行霍夫线变换

	vector<Vec4i> lines;//定义一个矢量结构lines用于存放得到的线段矢量集合

	HoughLinesP(midImage, lines, 1, CV_PI / 180, 80, 50, 10);

	//【4】依次在图中绘制出每条线段

	for (size_t i = 0; i < lines.size(); i++)

	{

		Vec4i l = lines[i];

		//此句代码的OpenCV2版为:

		//line( dstImage, Point(l[0], l[1]), Point(l[2], l[3]), Scalar(186,88,255), 1, CV_AA);

		//此句代码的OpenCV3版为:

		line(dstImage, Point(l[0], l[1]), Point(l[2], l[3]), Scalar(186, 88, 255), 1, LINE_AA);

	}

	//【5】显示原始图

	imshow("【原始图】", srcImage);

	//【6】边缘检测后的图

	imshow("【边缘检测后的图】", midImage);

	//【7】显示效果图

	imshow("累计概率霍夫变换【效果图】", dstImage);

	waitKey(0);

	return 0;

}
霍夫圆变换
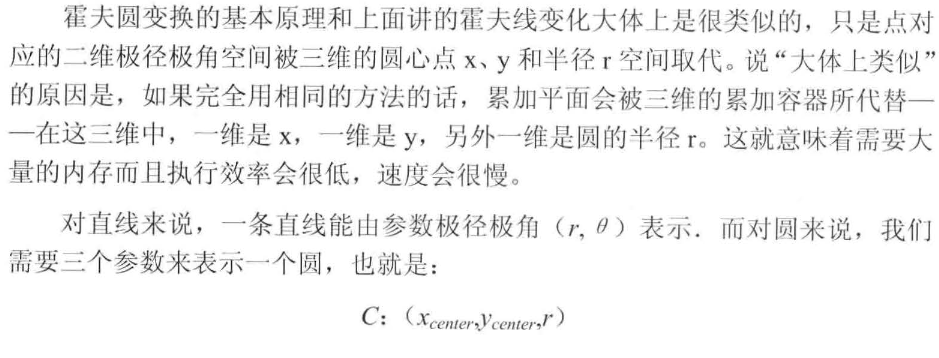
霍夫梯度法

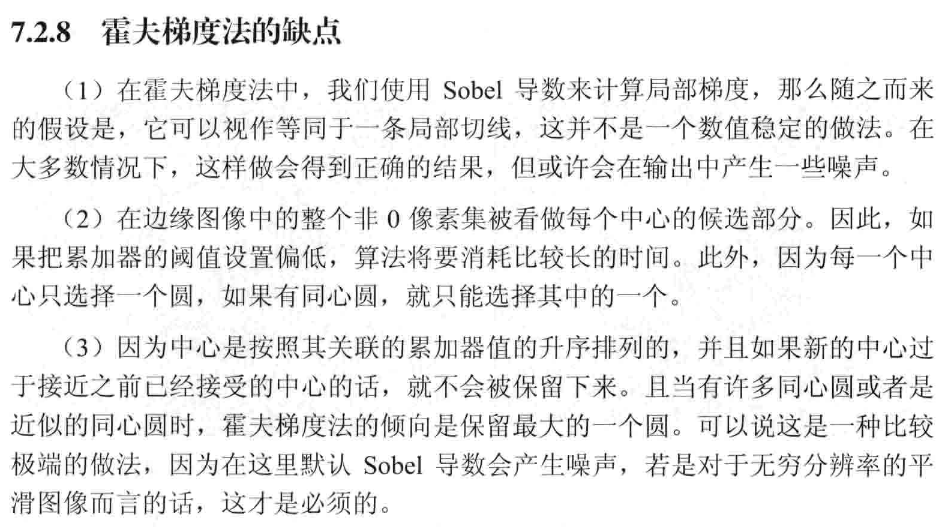
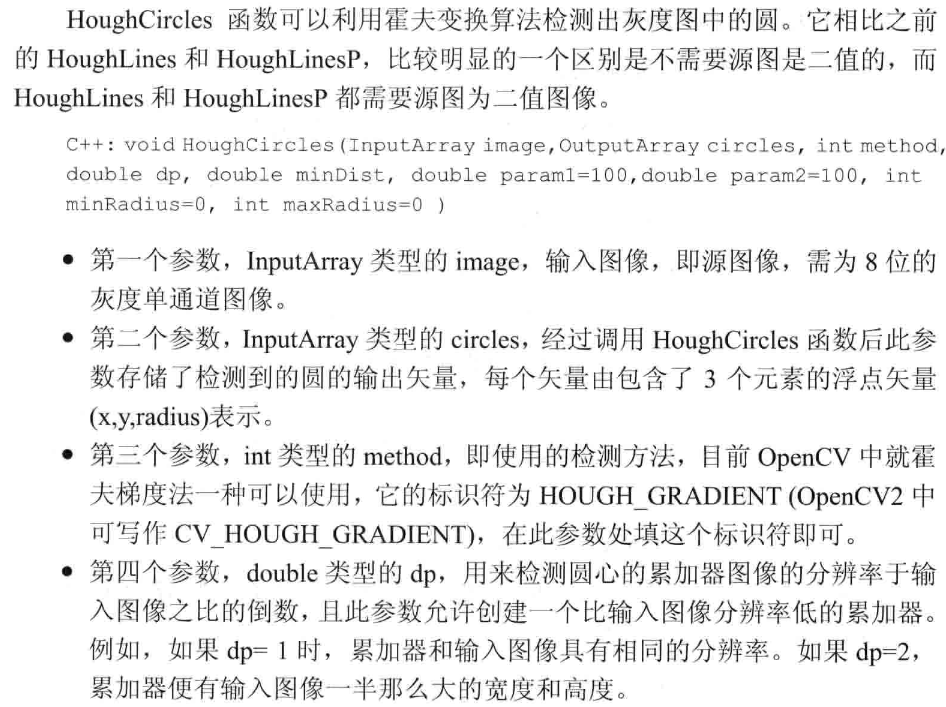
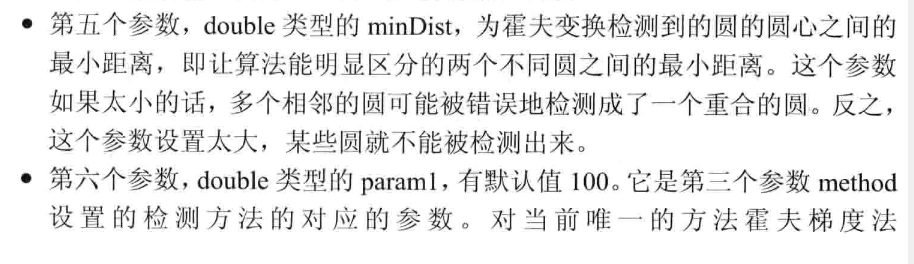
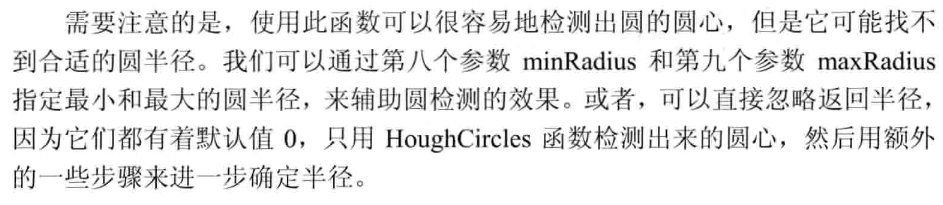
HoughCircles()函数

#include <opencv2/opencv.hpp>

#include <opencv2/imgproc/imgproc.hpp>

using namespace cv;

using namespace std;

//-----------------------------------【main( )函数】--------------------------------------------

//		描述:控制台应用程序的入口函数,我们的程序从这里开始

//-----------------------------------------------------------------------------------------------

int main()

{

	//【1】载入原始图、Mat变量定义

	Mat srcImage = imread("1.jpg");  //工程目录下应该有一张名为1.jpg的素材图

	Mat midImage, dstImage;//临时变量和目标图的定义

	//【2】显示原始图

	imshow("【原始图】", srcImage);

	//【3】转为灰度图并进行图像平滑

	cvtColor(srcImage, midImage, COLOR_BGR2GRAY);//转化边缘检测后的图为灰度图

	GaussianBlur(midImage, midImage, Size(9, 9), 2, 2);

	//【4】进行霍夫圆变换

	vector<Vec3f> circles;

	HoughCircles(midImage, circles, HOUGH_GRADIENT, 1.5, 10, 200, 100, 0, 0);

	//【5】依次在图中绘制出圆

	for (size_t i = 0; i < circles.size(); i++)

	{

		//参数定义

		Point center(cvRound(circles[i][0]), cvRound(circles[i][1]));

		int radius = cvRound(circles[i][2]);

		//绘制圆心

		circle(srcImage, center, 3, Scalar(0, 255, 0), -1, 8, 0);

		//绘制圆轮廓

		circle(srcImage, center, radius, Scalar(155, 50, 255), 3, 8, 0);

	}

	//【6】显示效果图

	imshow("【效果图】", srcImage);

	waitKey(0);

	return 0;

}
opencv 5 图像转换(2 霍夫变换)的更多相关文章
- opencv 5 图像转换(1 边缘检测)
边缘检测 一般步骤 canny算子 步骤 canny函数 彩色canny #include<opencv2/opencv.hpp> #include<opencv2/highgui/ ...
- opencv 5 图像转换(3 重映射 仿射变换 直方图均衡化)
重映射 实现重映射(remap函数) 基础示例程序:基本重映射 //---------------------------------[头文件.命名空间包含部分]------------------- ...
- 【转】OpenCV与CxImage转换(IplImage)、IplImage QImage Mat 格式互转
最近由于在项目中用到了Opencv库,但是为了更好的显示图像还是使用了Cximage库,它可以快捷地存取.显示.转换各种图像.Opencv库用于高级图像处理与识别.为了使Cximage图像与Openc ...
- OpenCV 的颜色空间转换
# coding: utf-8 ''' 第13章主要介绍:颜色空间转换 ''' import cv2 import numpy as np ''' 经常用到的颜色空间转换是: BGR<-> ...
- OpenCV 学习笔记 02 使用opencv处理图像
1 不同色彩空间的转换 opencv 中有数百种关于不同色彩空间的转换方法,但常用的有三种色彩空间:灰度.BRG.HSV(Hue-Saturation-Value) 灰度 - 灰度色彩空间是通过去除彩 ...
- 12、OpenCV实现图像的直方图处理
1.直方图 一幅图像由不同灰度值的像素组成,图像中灰度的分布情况是该图像的一个重要特征.图像的灰度直方图就描述了图像中灰度分布情况,能够很直观的展示出图像中各个灰度级所占的多少.图像的灰度直方图是灰度 ...
- Java基于opencv实现图像数字识别(五)—投影法分割字符
Java基于opencv实现图像数字识别(五)-投影法分割字符 水平投影法 1.水平投影法就是先用一个数组统计出图像每行黑色像素点的个数(二值化的图像): 2.选出一个最优的阀值,根据比这个阀值大或小 ...
- Java基于opencv实现图像数字识别(四)—图像降噪
Java基于opencv实现图像数字识别(四)-图像降噪 我们每一步的工作都是基于前一步的,我们先把我们前面的几个函数封装成一个工具类,以后我们所有的函数都基于这个工具类 这个工具类呢,就一个成员变量 ...
- Java基于opencv实现图像数字识别(三)—灰度化和二值化
Java基于opencv实现图像数字识别(三)-灰度化和二值化 一.灰度化 灰度化:在RGB模型中,如果R=G=B时,则彩色表示灰度颜色,其中R=G=B的值叫灰度值:因此,灰度图像每个像素点只需一个字 ...
随机推荐
- 小白学 Python(8):基础流程控制(下)
人生苦短,我选Python 前文传送门 小白学 Python(1):开篇 小白学 Python(2):基础数据类型(上) 小白学 Python(3):基础数据类型(下) 小白学 Python(4):变 ...
- Spring Boot从零入门1_详述
本文属于原创,转载注明出处,欢迎关注微信小程序`小白AI博客` 微信公众号`小白AI`或者网站 [https://xiaobaiai.net](https://xiaobaiai.net)  ...
- Mysql数据库(0)习题分析
1.查询表中第二高工资的Id,如果没有,返回NULL.此题的关键是如果遇到Empty set,就必须要返回NULL. (1)使用子查询. offset ) AS SecondHighestSalary ...
- SteamVR Plugin
使用HTC vive基于unity做虚拟现实,需要用到steamVR插件,最近查找了很多资料,稍微做一下总结. 做虚拟现实无非是头显在场景中的camera功能以及手柄的操作功能. (一)camera以 ...
- 搭建 vue-cli 和 引入 Element-ui 最完整的入门例子(手把手)
搭建 vue-cli 脚手架 安装 git 安装 node 并配置环境变量,使用 zip 版本 # 检查 node 是否安装成功 node -v 使用淘宝镜像 npm config set regis ...
- 2018.8.2 python中is和==的区别
一.is 和==的区别 1.is 比较的是左右两边的内存地址, ==比较的是左右两边的值. 2.id() 通过id()可以查看一个变量表示的值得内存中的地址. s = 'alex' s1 = 'ale ...
- Android_Fragment栈操作 commit()问题分析
栈操作时遇到一个问题 getFragmentManager().beginTransaction() .replace(R.id.fl_container,bFragment) .addToBackS ...
- textarea如何实现高度自适应(一)
转自轩枫阁 - http://www.xuanfengge.com/textarea-on-how-to-achieve-a-high-degree-of-adaptive.html 方法一:div模 ...