
Ros使用Arduino 3用rosserial创建一个subscriber
在前面的一节中,我们已经使用arduino创建了一个publisher节点,接下来将会用arduino来创建一个subscriber,接收电脑传去的信息并做出相应的反应。
1启动Arduino
将arduino开发板连接到电脑的usb口,在arduino IDE中进行设置。
选择Tools->Board,选择你所使用的arduino开发板的类型,所使用的arduino开发板是arduino pro min。
设置好开发板之后,继续选择Tools->Serial Port->/dev/ttyUSB0。
2编译程序
选择File->Examples->ros_lib->Blink,就可以打开一个示例程序,代码如下:
/*

 * rosserial Subscriber Example

 * Blinks an LED on callback

 */

#include <ros.h>

#include <std_msgs/Empty.h>


//创建了一个节点句柄,这允许我们的程序能够创建发布者和订阅者,节点句柄同样和串口通信有关系。

ros::NodeHandle  nh;


// 创建回调函数,必须使用一个消息的常引用作为一个参数。
// 消息类型是 std_msgs::Empty 消息的名字是toggle_msg
// 回调函数中,我们可以引用 toggle_msg,因为他是空的,所以就没必要了。接受到一次,让LED闪烁一次。
void messageCb( const std_msgs::Empty& toggle_msg){

  digitalWrite(13, HIGH-digitalRead(13));   // blink the led

}


//创建一个订阅者subscriber , 订阅消息 toggle_led,消息类型是 std_msgs::Empty,回调函数是messageCb()

ros::Subscriber<std_msgs::Empty> sub("toggle_led", &messageCb );

//初始化ros的节点句柄,告知所有将要订阅的话题,订阅你想收听的任何话题。

void setup()

{

  pinMode(13, OUTPUT);

  nh.initNode();

  nh.subscribe(sub);

}


//调用了ros::spinOnce(),在这个函数中,所有ROS通信的回调函数都被处理。
//在loop函数中,我们不需要去做任何其它的处理。因为这个函数ros::spinOnce()将会传递消息给subscriber的回调函数。

void loop()

{

  nh.spinOnce();

  delay(1);

}
烧录程序
在arduino IDE中点击upload按钮,运行程序。
运行ROS
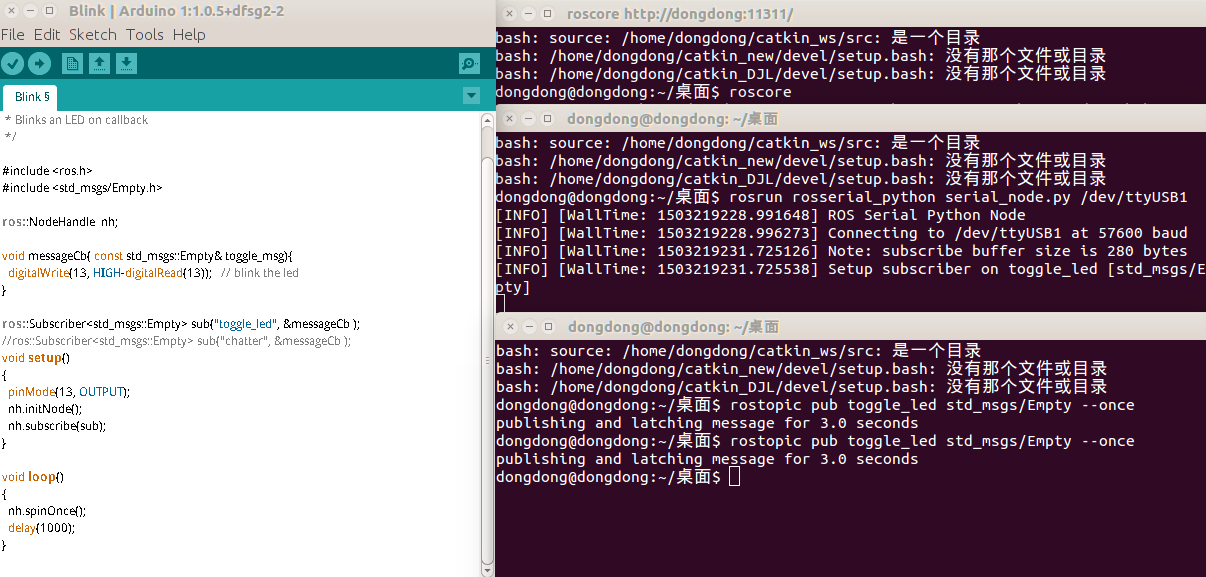
新建窗口
roscore
接着运行rosserial客户端应用,它把你的arduino消息转发到ROS系统的其它部分:
rosrun rosserial_python serial_node.py /dev/ttyUSB0
最后你可以输入一下命令来查看你的arduino板子上的LED灯的变化情况:
rostopic pub toggle_led std_msgs/Empty --once
上述命令运行一次后LED灯亮了,再运行一下次又灭了,如此反复的运行,会发生相应的变化。
Ros使用Arduino 3用rosserial创建一个subscriber的更多相关文章
- Ros使用Arduino 2 使用rosserial创建一个publisher
1 启动arduino 将arduino开发板连接到电脑的usb口,在arduino IDE中进行设置. 选择Tools->Board,选择你所使用的arduino开发板的类型,所使用的ardu ...
- ROS学习记录(三)————创建一个简单的发布节点和订阅节点
暑假在家有些懈怠,不,非常懈怠- -||!良心已经发痛了,想快些补回原来的进度,但忽然发现,中断了一段时间再重新去学习,有的地方连最基本的符号都忘记了 ,这次特意弄个最最基础的,恢复一下,以前的进度. ...
- 创建一个ROS包
先前笔者不知道catkin到底是个什么东东,后来终于在官方网站上找到了答案,原来catkin是ROS的一个官方的编译构建系统,是原本的ROS的编译构建系统rosbuild的后继者.catkin的来源有 ...
- 创建一个ROS工作空间(ROS Workspace)
详细参照 http://wiki.ros.org/ROS/Tutorials/InstallingandConfiguringROSEnvironment1.mkdir -p ~/catkin_ws/ ...
- ROS笔记1 安装及创建一个ROS Package
安装 跟着官方的安装指引来就行了.安装前要先确定自己的ros版本和ubuntu版本.这二者是一一对应的. http://wiki.ros.org/ROS/Installation 主要是package ...
- ROS的初步学习--创建一个工作空间和一个程序包
快速开始 创建工作区(workspace) 工作区可以作为一个独立的项目进行编译,存放ROS程序的源文件.编译文件和执行文件.建立工作区的方法如下: mkdir -p ~/catkin_ws/src ...
- Ros使用Arduino 1安装Arduino IDE
安装Arsuino IDE sudo apt-get install arduino 设置库文件路径 在使用ROS的库文件时,必须在代码的开头包括: #include <ros.h> 接下 ...
- ROS学习笔记(六)——创建、编译包
$ cd ~/catkin_ws #如果新开一个终端,就需要先吧ROS的工作空间配置好 $ source devel/setup.bash #工作空间的环境配置 #正式开始创建包 $ catkin_c ...
- ROS Learning-015 learning_tf(编程) 编写一个监听器程序 (Python版)
ROS Indigo learning_tf-02 编写一个 监听器 程序 (Python版) 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 1 ...
随机推荐
- .14-浅析webpack源码之Watchpack模块
解决掉了最头疼的DirectoryWatcher内部实现,这一节可以结束NodeWatchFileSystem模块. 关于watch的应用场景,仔细思考了下,这不就是热重载的核心嘛. 首先是监视文件, ...
- DotNetCore学习-2.程序启动
新创建的ASP.NET Core程序中包含两个文件,分别是Program.Startup.其中,Program中Main方法是整个应用程序的入口,该方法如下: var host = WebHost.C ...
- [PHP] 算法-镜像二叉树的PHP实现
操作给定的二叉树,将其变换为源二叉树的镜像. 二叉树的镜像定义:源二叉树 8 / \ 6 10 / \ / \ 5 7 9 11 镜像二叉树 8 / \ 10 6 / \ / \ 11 9 7 5 思 ...
- es6中的Promise学习
关于Promise Promise实例一旦被创建就会被执行 Promise过程分为两个分支:pending=>resolved和pending=>rejected Promise状态改变后 ...
- 修改 this 指向
封装函数 f,使 f 的 this 指向指定的对象 function bindThis(f, oTarget) { if(f.bind){ return f.bind(oTarget); }else{ ...
- iOS-WKWebView的使用
参考文章:http://www.cocoachina.com/ios/20180831/24753.html WK时苹果在iOS8.0之后推出的控件,相比于UIWebView: 内存消耗少: 解决了网 ...
- 安装Django(1)
安装Django 注意:因为这是web项目将来要部署在Linux上,所以使用centos/ubuntu:因为Python3是将来的趋势,所以使用Python3做为开发语言.本人使用的开发模式操作系统: ...
- Kotlin入门(8)空值的判断与处理
上一篇文章介绍了如何对循环语句进行操作,末尾还演示了发现空串时直接继续下一循环,只是在初始化字符串数组时使用了“val poem2Array:Array<String?> = ***”,该 ...
- node中__dirname、__filename、process.cwd()、process.chdir()表示的路径
直接上结论:__dirname 表示当前文件所在的目录的绝对路径__filename 表示当前文件的绝对路径module.filename ==== __filename 等价process.cwd( ...
- Centos7安装搭建Bugzilla 5.0
1.安装准备: Centos7保证网络连通,如果网络不能连通,可通过配置yum源使用代理服务. vim /etc/yum.conf # The proxy server - proxy server: ...