
Ros使用Arduino 2 使用rosserial创建一个publisher
1 启动arduino
将arduino开发板连接到电脑的usb口,在arduino IDE中进行设置。
选择Tools->Board,选择你所使用的arduino开发板的类型,所使用的arduino开发板是arduino pro min。
设置好开发板之后,继续选择Tools->Serial Port->/dev/ttyUSB1。
2 打开ROS例程
设置完成以后,在arduino IDE中,选择File->Examples->ros_lib->HelloWorld,就打开了如下的代码:
/*

 * rosserial Publisher Example

 * Prints "hello world!"

 */

//包含ros.h和其它可能会用到的消息的头文件。

#include <ros.h>

#include <std_msgs/String.h>


//创建了一个节点的句柄,它允许我们用来创建发布者和订阅者。这个节点的句柄同样与串口通信有关。

ros::NodeHandle  nh;


//我们需要创建一个将要使用的发布者和订阅者。在上面的两行代码中,我们在话题chatter上创建了一个发布者。第二个参数是被发布者将来用于发布消息的一个消息的引用。

std_msgs::String str_msg;

ros::Publisher chatter("chatter", &str_msg);

char hello[13] = "hello world!";


//始化节点句柄,告知那些话题将会有发布,以及订阅你想收听的话题。

void setup()

{

  nh.initNode();

  nh.advertise(chatter);

}


//最后在loop函数中,节点在chatter话题上发布了消息“hello world”,并且调用了ros::spinOnce(),也就是说所有ROS通信的回调都被处理。

void loop()

{

  str_msg.data = hello;

  chatter.publish( &str_msg );

  nh.spinOnce();

  delay(1000);

}
在arduino IDE中,点击upload运行程序。
运行ROS节点
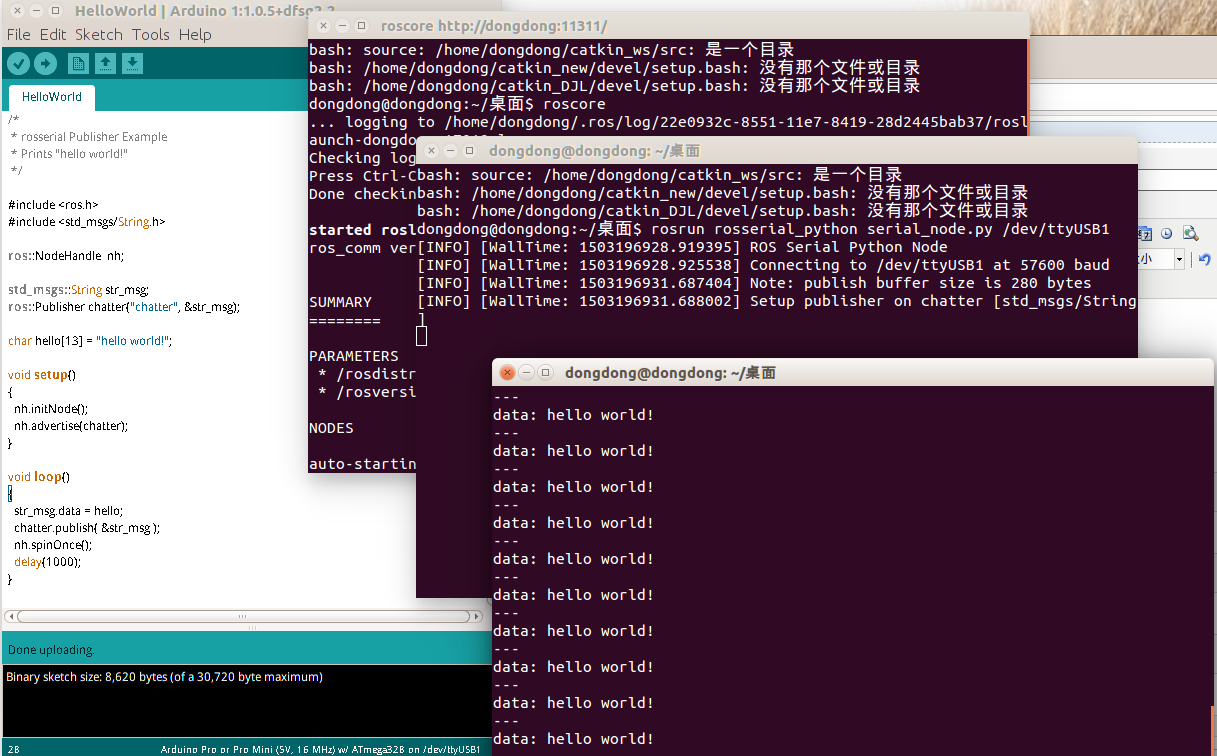
打开一个窗口
roscore
新打开一个窗口
rosrun rosserial_python serial_node.py /dev/ttyUSB1
在一个终端中输入如下命令来查看你的arduino发送的消息:
rostopic echo chatter
你可看到arduino的数据通信灯在闪,这可以说明arduino确实在发送数据给电脑。
Ros使用Arduino 2 使用rosserial创建一个publisher的更多相关文章
- Ros使用Arduino 3用rosserial创建一个subscriber
在前面的一节中,我们已经使用arduino创建了一个publisher节点,接下来将会用arduino来创建一个subscriber,接收电脑传去的信息并做出相应的反应. 1启动Arduino 将ar ...
- ROS学习记录(三)————创建一个简单的发布节点和订阅节点
暑假在家有些懈怠,不,非常懈怠- -||!良心已经发痛了,想快些补回原来的进度,但忽然发现,中断了一段时间再重新去学习,有的地方连最基本的符号都忘记了 ,这次特意弄个最最基础的,恢复一下,以前的进度. ...
- 创建一个ROS包
先前笔者不知道catkin到底是个什么东东,后来终于在官方网站上找到了答案,原来catkin是ROS的一个官方的编译构建系统,是原本的ROS的编译构建系统rosbuild的后继者.catkin的来源有 ...
- 创建一个ROS工作空间(ROS Workspace)
详细参照 http://wiki.ros.org/ROS/Tutorials/InstallingandConfiguringROSEnvironment1.mkdir -p ~/catkin_ws/ ...
- ROS笔记1 安装及创建一个ROS Package
安装 跟着官方的安装指引来就行了.安装前要先确定自己的ros版本和ubuntu版本.这二者是一一对应的. http://wiki.ros.org/ROS/Installation 主要是package ...
- ROS的初步学习--创建一个工作空间和一个程序包
快速开始 创建工作区(workspace) 工作区可以作为一个独立的项目进行编译,存放ROS程序的源文件.编译文件和执行文件.建立工作区的方法如下: mkdir -p ~/catkin_ws/src ...
- Ros使用Arduino 1安装Arduino IDE
安装Arsuino IDE sudo apt-get install arduino 设置库文件路径 在使用ROS的库文件时,必须在代码的开头包括: #include <ros.h> 接下 ...
- ROS学习笔记(六)——创建、编译包
$ cd ~/catkin_ws #如果新开一个终端,就需要先吧ROS的工作空间配置好 $ source devel/setup.bash #工作空间的环境配置 #正式开始创建包 $ catkin_c ...
- ROS Learning-015 learning_tf(编程) 编写一个监听器程序 (Python版)
ROS Indigo learning_tf-02 编写一个 监听器 程序 (Python版) 我使用的虚拟机软件:VMware Workstation 11 使用的Ubuntu系统:Ubuntu 1 ...
随机推荐
- SqlServer -- char varchar、nchar、nvarchar
一.char与varchar 列如: char(10) varchar(10) 写入“abc”char 损耗了硬盘10字节 = “abc”长度 + 7个空字符varchar损耗了硬盘3字节 = “ab ...
- [PHP] 数据结构-线性表的顺序存储结构PHP实现
1.PHP中的数组实际上是有序映射,可以当成数组,列表,散列表,字典,集合,栈,队列,不是固定的长度2.数组定义中多个单元都使用了同一个键名,则只使用了最后一个,之前的都被覆盖了3.想要函数的一个参数 ...
- [android] 手机卫士自定义组合控件
设置中心 新建SettingActivity 设置GridView条目的点击事件 调用GridView对象的setOnItemClickListenner()方法,参数:OnItemClickList ...
- Java 多态 ——一个案例 彻底搞懂它
最近,发现基础真的hin重要.比如,Java中多态的特性,在学习中就是很难懂,比较抽象的概念.学的时候就犯糊涂,但日后会发现,基础在日常工作的理解中占有重要的角色. 下面,我将用一个代码实例,回忆和巩 ...
- IDEA出现Cannot resolve symbol "xxx"(无法解析符号)
在导入一些包的时候出现报错 1.File->Invalidate Caches/Restart 清除缓存并重启 idea2.检查pom文件中的依赖关系是否正确3.maven -> Reim ...
- 设置div背景透明的CSS样式
div背景透明样式: 样式代码: .alert{filter:alpha(opacity=100); /* IE */ -moz-opacity:1.0; /* Moz + FF */ opacity ...
- PHP7.27: connect mysql 5.7 using new mysqli
<!doctype html> <html> <head> <meta name="viewport" content="wid ...
- linux基础学习之软件安装以及常用命令
linux基础学习之软件安装以及常用命令 调用中央仓库: yum install wget 然后下载nodejs: wget https://nodejs.org/dist/v10.14.2/node ...
- GIS基础知识
投影转换 若两者地理坐标系不一致,需要设置七参数进行转换. 不同地方,七参数大小不一样,需要通过计算得到.
- loadrunner 脚本开发-调用java jar文件远程操作Oracle数据库测试
调用java jar文件远程操作Oracle数据库测试 by:授客 QQ:1033553122 测试环境 数据库:linux 下Oracle_11g_R2 Loadrunner:11 备注:想学ora ...