
PCL — Point Pair Feature 中层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5971976.html
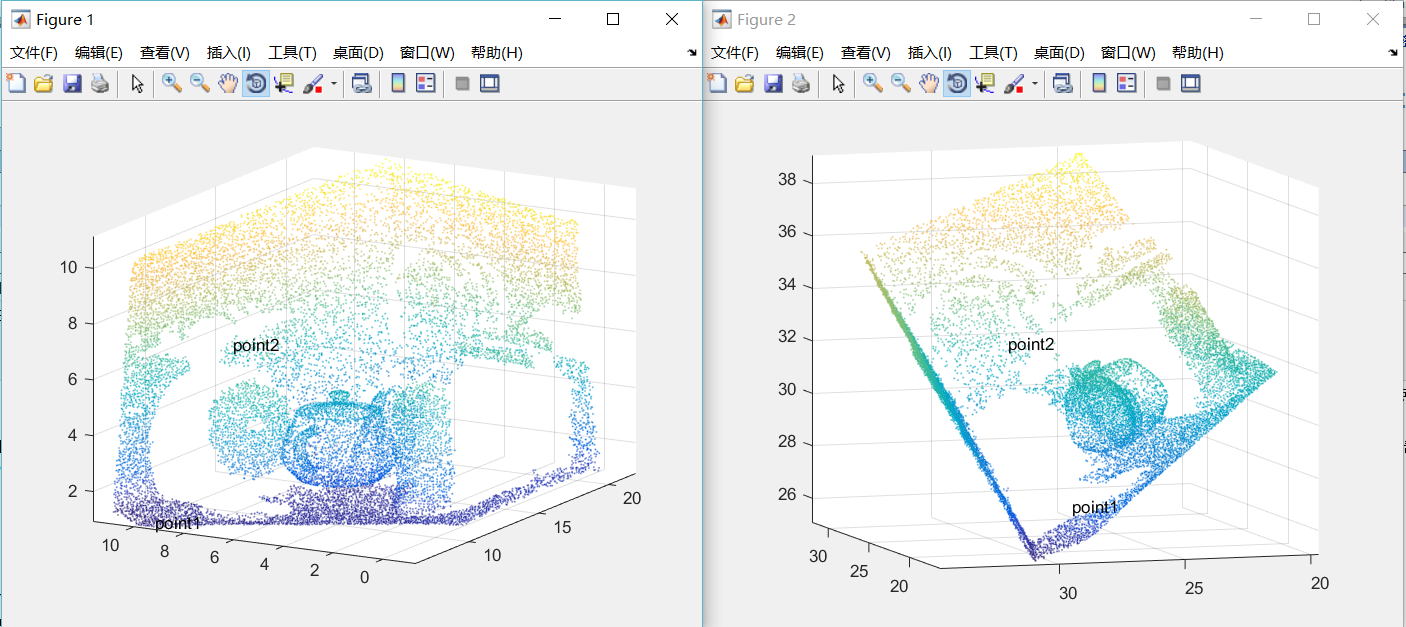
机器人视觉中有一项重要人物就是从场景中提取物体的位置,姿态。图像处理算法借助Deep Learning 的东风已经在图像的物体标记领域耍的飞起了。而从三维场景中提取物体还有待研究。目前已有的思路是先提取关键点,再使用各种局部特征描述子对关键点进行描述,最后与待检测物体进行比对,得到点-点的匹配。个别文章在之后还采取了ICP对匹配结果进行优化。
对于缺乏表面纹理信息,或局部曲率变化很小,或点云本身就非常稀疏的物体,采用局部特征描述子很难有效的提取到匹配对。所以就有了所谓基于Point Pair 的特征,该特征使用了一些全局的信息来进行匹配,更神奇的是,最终的位姿估计结果并不会陷入局部最小值。详细可参见论文:Model globally, match locally: Efficient and robust 3D object recognition. 与 Going further with point pair features。SLAM的重要研究方向object based Slam 也声称使用了Point Pair Feature进行匹配。
为了更好的理解这种方法,而在pcl中也没有找到现成的算法,所以我自己用matlab实现了一遍
算法的思想很简单:
0、ppf 特征为[d,<d,n1>,<d,n2>,<n1,n2>].
1、针对目标模型,在两两点之间构造点对特征F,如果有N个点,那么就有N*N个特征(说明此算法是O(N2)的),N*N个特征形成特征集F_Set
2、在场景中任意取1定点a,再任意取1动点b,构造ppf特征,并从F_set中寻找对应的,那么理想情况下,如果找到了完全匹配的特征,则可获得点云匹配的结果。
3、此算法是一种投票算法,每次匹配都能得到一个旋转角度,如果m个b都投票给了某一旋转角度则可认为匹配成功
这个算法最大的问题就是不停的采样会导致极大的计算量。不过算法本身确实可以匹配物体和场景。
//ppf 特征的构建function obj = ppf(point1,point2)
     d = point1.Location - point2.Location;
     d_unit = d/norm(d);
     apha1 = acos(point1.Normal*d_unit');
     apha2 = acos(point2.Normal*d_unit');
     apha3 = acos(point1.Normal*point2.Normal');
     obj = [norm(d),apha1,apha2,apha3];
 end
ppf 特征集的构建
classdef modelFeatureSet < handle
      %MODELFEATURESET 此处显示有关此类的摘要
      %   此处显示详细说明

      properties
          FeatureTree
          ModelPointCloud
          Pairs
      end

     methods
         function obj = modelFeatureSet(pt)
             obj.ModelPointCloud = copy(pt.removeInvalidPoints());
         end
         function growTree(self)
             self.ModelPointCloud = pcdownsample(self.ModelPointCloud,);
             pt_size = self.ModelPointCloud.Count;
             idx = repmat(:pt_size,pt_size,);
             tmp1 = reshape(idx,pt_size*pt_size,);
             tmp2 = reshape(idx',pt_size*pt_size,1);
             pairs = [tmp1,tmp2];
             rnd = randseed(,,,,pt_size*pt_size);
             pairs = pairs(rnd,:);
             Features = zeros(size(pairs,),);
             :size(pairs,)
                 Features(i,:) = ppf(self.ModelPointCloud.)),...
                                     self.ModelPointCloud.)));
             end
             self.FeatureTree = createns(Features);
             self.Pairs = pairs;
         end
     end
 end
PCL — Point Pair Feature 中层次点云处理的更多相关文章
- PCL —— RCNN Family 中层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/6046411.html RCNN是从图像中检测物体位置的方法,严格来讲不属于三维计算机视觉.但是这种方法却又非常非常 ...
- 三维计算机视觉 — 中层次视觉 — Point Pair Feature
机器人视觉中有一项重要人物就是从场景中提取物体的位置,姿态.图像处理算法借助Deep Learning 的东风已经在图像的物体标记领域耍的飞起了.而从三维场景中提取物体还有待研究.目前已有的思路是先提 ...
- PCL—点云分割(邻近信息) 低层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5000147.html 分割给人最直观的影响大概就是邻居和我不一样.比如某条界线这边是中华文明,界线那边是西方文,最 ...
- point pair feature在2D图像匹配中的应用
point pair feature在2D图像匹配中的应用 point pair feature(ppf) @article{BertramDrost2010ModelGM, title={Model ...
- 从PCD文件中读取点云数据
博客转载自:http://www.pclcn.org/study/shownews.php?lang=cn&id=84 在本小节我们学习如何从PCD文件中读取点云数据. 代码 章例1文件夹中, ...
- MeshLab中进行点云配准
MeshLab是一个开源.可移植和可扩展的三维几何处理系统,主要用于交互处理和非结构化编辑三维三角形网格.它支持多种文件格式: import:PLY, STL, OFF, OBJ, 3DS, COLL ...
- 在OneThink(ThinkPHP3.2.3)中整合阿里云OSS的PHP-SDK2.0.4,实现Web端直传,服务端签名直传并设置上传回调的实现流程
在OneThink(ThinkPHP3.2.3)中整合阿里云OSS的PHP-SDK2.0.4,实现本地文件上传流程 by shuijingwan · 2016/01/13 1.SDK安装 github ...
- 【阿里云产品公测】在Laravel4框架中使用阿里云ACE的缓存服务
作者:阿里云用户dvbhack 受论坛排版和格式限制,这篇帖子的格式不是很利于阅读,如果你看帖子觉得不那么舒服,可以看我发表在自己博客上的原文:http://www.ofcss.com/2014/04 ...
- Ubuntu系统中登陆阿里云服务器的方法
如果您购买了阿里云服务器,恰巧又在使用Ubuntu操作系统,那么恭喜你来对地方了,今天给大家分享一下如何在Ubuntu中登陆阿里云服务器: 主要使用两款软件:1.SecureCRT:2.SecureF ...
随机推荐
- [软件工程基础]团队作业Week3
团队介绍 团队名:弗朗明哥舞步 团队角色 开发:杨艺媛,易子沐,赵晓宇,夏欣怡 测试:张华杰 PM:刘斯盾 刘斯盾 我是刘斯盾,喜欢编程,喜欢运动!很高兴和大家一起开发这个项目! 杨艺媛 我叫杨艺媛, ...
- 2018.7.28 A murder that scandalised Harvard and the world
A murder that scandalised Harvard and the worldVisiting Boston in 1868, Charles Dickens was asked wh ...
- dyci——IOS动态代码注入
有时候用xib,更改了布局需要重新运行才可以看到效果,对于比较复杂的应用尤其浪费时间,下面介绍一个工具dyci-不需要重Run应用,也能看到效果 yci的网址:https://github.com/D ...
- zoj1967 poj2570 Fiber Network (floyd算法)
虽然不是最短路,但是询问时任意两点之间的信息都要知道才能回答,由此联想到floyd算法,只要都floyd算法的原理理解清楚了就会发现:这道题的思想和求任意两点之间的最短路的一样的,只不过是更新的信息不 ...
- BestCoder Round #18(hdu5105)Math Problem(高中数学)
最大值无非就是在两个端点或极值点处取得. 我注意讨论了a=0和b=0,却忽略了极值点可能不在L到R的范围内这一问题.被Hack了. #include<iostream> #include& ...
- CodeForces - 13D :Triangles(向量法:问多少个蓝点三角形内部无红点)
Little Petya likes to draw. He drew N red and M blue points on the plane in such a way that no three ...
- java06-数组动手动脑
1.阅读QiPan.java示例程序了解如何利用二维数组和循环语句绘制五子棋盘. 定义了一个私有的二维数组作为棋盘.并定义了长度.之后打印符号使之连接起来作为棋盘在控制台显示.建立缓冲区用来读取输入的 ...
- Fiddler 使用技巧
1.Host重定向,将192.10.11.12:8091的地址重新定向到127.0.0.1:8080 if (oSession.host=="192.10.11.12:8091") ...
- centos7下搭建ceph luminous(12.2.1)--无网或网络较差
本博客的主要内容是在centos7下搭建luminous,配置dashboard,搭建客户端使用rbd,源码安装ceph,最后给出一些较为常用的命令.本博客针对初次接触ceph的人群. 搭建环境: 主 ...
- 11-24网页基础--Js框架及学习思路
第一部分 基本语法: 1.数据类型(字符串.小数.整数.布尔.时间日期)var s="3.14" var n=parsefloat(s) s+=5;var s="abc3 ...