
三维计算机视觉 — 中层次视觉 — Point Pair Feature
机器人视觉中有一项重要人物就是从场景中提取物体的位置,姿态。图像处理算法借助Deep Learning 的东风已经在图像的物体标记领域耍的飞起了。而从三维场景中提取物体还有待研究。目前已有的思路是先提取关键点,再使用各种局部特征描述子对关键点进行描述,最后与待检测物体进行比对,得到点-点的匹配。个别文章在之后还采取了ICP对匹配结果进行优化。
对于缺乏表面纹理信息,或局部曲率变化很小,或点云本身就非常稀疏的物体,采用局部特征描述子很难有效的提取到匹配对。所以就有了所谓基于Point Pair 的特征,该特征使用了一些全局的信息来进行匹配,更神奇的是,最终的位姿估计结果并不会陷入局部最小值。详细可参见论文:Model globally, match locally: Efficient and robust 3D object recognition. 与 Going further with point pair features。SLAM的重要研究方向object based Slam 也声称使用了Point Pair Feature进行匹配。
为了更好的理解这种方法,而在pcl中也没有找到现成的算法,所以我自己用matlab实现了一遍。
算法的思想很简单:
0、ppf 特征为[d,<d,n1>,<d,n2>,<n1,n2>].
1、针对目标模型,在两两点之间构造点对特征F,如果有N个点,那么就有N*N个特征(说明此算法是O(N2)的),N*N个特征形成特征集F_Set
2、在场景中任意取1定点a,再任意取1动点b,构造ppf特征,并从F_set中寻找对应的,那么理想情况下,如果找到了完全匹配的特征,则可获得点云匹配的结果。
3、此算法是一种投票算法,每次匹配都能得到一个旋转角度,如果m个b都投票给了某一旋转角度则可认为匹配成功
这个算法最大的问题就是不停的采样会导致极大的计算量。不过算法本身确实可以匹配物体和场景。
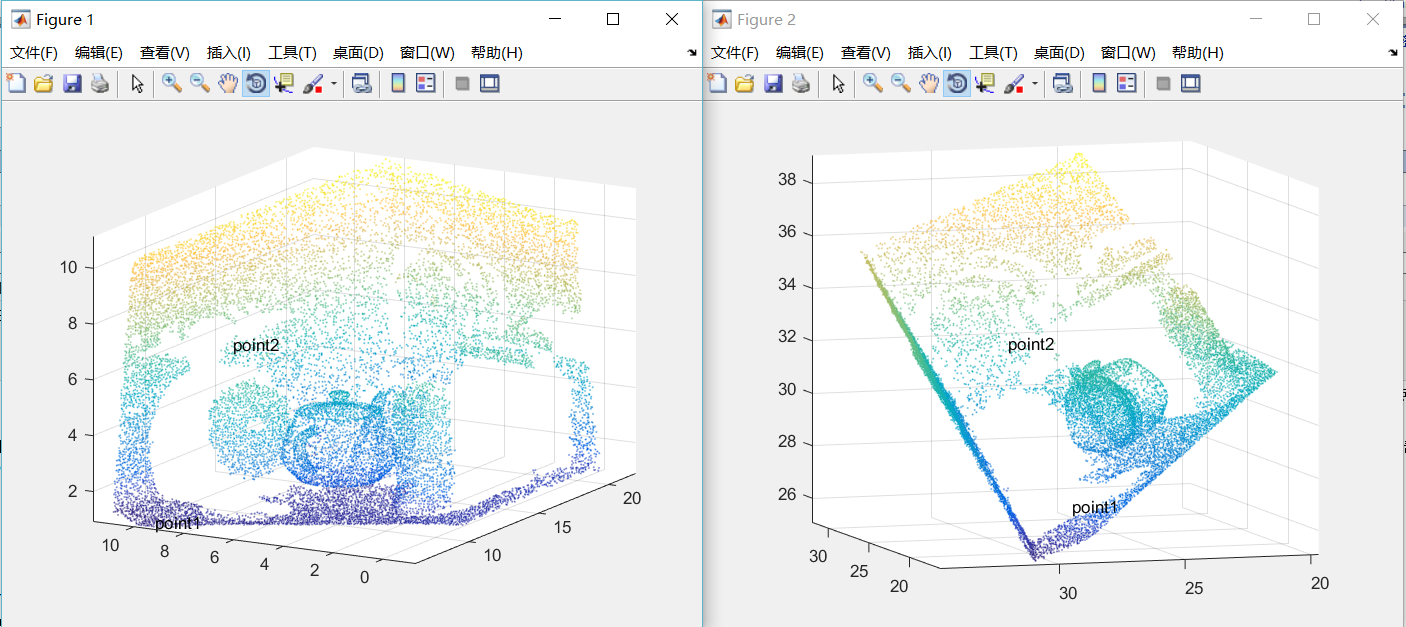
ppf 特征的构建
 function obj = ppf(point1,point2)

     d = point1.Location - point2.Location;

     d_unit = d/norm(d);

     apha1 = acos(point1.Normal*d_unit');

     apha2 = acos(point2.Normal*d_unit');

     apha3 = acos(point1.Normal*point2.Normal');

     obj = [norm(d),apha1,apha2,apha3];

 end
ppf 特征集的构建
 classdef modelFeatureSet < handle

     %MODELFEATURESET 此处显示有关此类的摘要

     %   此处显示详细说明

     properties

         FeatureTree

         ModelPointCloud

         Pairs

     end

     methods

         function obj = modelFeatureSet(pt)

             obj.ModelPointCloud = copy(pt.removeInvalidPoints());

         end

         function growTree(self)

             self.ModelPointCloud = pcdownsample(self.ModelPointCloud,'GridAverage',.);

             pt_size = self.ModelPointCloud.Count;

             idx = repmat(:pt_size,pt_size,);

             tmp1 = reshape(idx,pt_size*pt_size,);

             tmp2 = reshape(idx',pt_size*pt_size,1);

             pairs = [tmp1,tmp2];

             rnd = randseed(,,,,pt_size*pt_size);

             pairs = pairs(rnd,:);

             Features = zeros(size(pairs,),);

             for i = :size(pairs,)

                 Features(i,:) = ppf(self.ModelPointCloud.select(pairs(i,)),...

                                     self.ModelPointCloud.select(pairs(i,)));

             end

             self.FeatureTree = createns(Features);

             self.Pairs = pairs;

         end

     end

 end
三维计算机视觉 — 中层次视觉 — Point Pair Feature的更多相关文章
- 三维计算机视觉 —— 中层次视觉 —— RCNN Family
RCNN是从图像中检测物体位置的方法,严格来讲不属于三维计算机视觉.但是这种方法却又非常非常重要,对三维物体的检测非常有启发,所以在这里做个总结. 1.RCNN - the original idea ...
- point pair feature在2D图像匹配中的应用
point pair feature在2D图像匹配中的应用 point pair feature(ppf) @article{BertramDrost2010ModelGM, title={Model ...
- PCL — Point Pair Feature 中层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/5971976.html 机器人视觉中有一项重要人物就是从场景中提取物体的位置,姿态.图像处理算法借助Deep Lea ...
- PCL—低层次视觉—关键点检测(NARF)
关键点检测本质上来说,并不是一个独立的部分,它往往和特征描述联系在一起,再将特征描述和识别.寻物联系在一起.关键点检测可以说是通往高层次视觉的重要基础.但本章节仅在低层次视觉上讨论点云处理问题,故所有 ...
- PCL —— RCNN Family 中层次点云处理
博客转载自:http://www.cnblogs.com/ironstark/p/6046411.html RCNN是从图像中检测物体位置的方法,严格来讲不属于三维计算机视觉.但是这种方法却又非常非常 ...
- PCL—低层次视觉—关键点检测(rangeImage)
关键点又称为感兴趣的点,是低层次视觉通往高层次视觉的捷径,抑或是高层次感知对低层次处理手段的妥协. ——三维视觉关键点检测 1.关键点,线,面 关键点=特征点: 关键线=边缘: 关键面=foregro ...
- PCL—低层次视觉—点云分割(邻近信息)
分割给人最直观的影响大概就是邻居和我不一样.比如某条界线这边是中华文明,界线那边是西方文,最简单的分割方式就是在边界上找些居民问:"小伙子,你到底能不能上油管啊?”.然后把能上油管的居民坐标 ...
- [Deep-Learning-with-Python]计算机视觉中的深度学习
包括: 理解卷积神经网络 使用数据增强缓解过拟合 使用预训练卷积网络做特征提取 微调预训练网络模型 可视化卷积网络学习结果以及分类决策过程 介绍卷积神经网络,convnets,深度学习在计算机视觉方面 ...
- 计算机视觉中的词袋模型(Bow,Bag-of-words)
计算机视觉中的词袋模型(Bow,Bag-of-words) Bag-of-words 读 'xw20084898的专栏'的blogBag-of-words model in computer visi ...
随机推荐
- Android 模拟器启动不了-问题解决方案
一.Android 模拟器启动不了问题解决方案 在安装Android开发环境时,首先安装java虚拟机,然后下载android adk 管理android虚拟机. 在完成工作后,添加android的虚 ...
- [DevExpress使用随笔]之NavBarControl控件(一)【转】
https://blog.csdn.net/HXC_HUANG/article/details/78614092 NavBarControl是具有可扩展组的侧导航控件.一.在Winform窗口中拖入N ...
- C# CancellationTokenSource和CancellationToken的实现
微软关于CancellationTokenSource的介绍很简单,其实CancellationTokenSource的使用也很简单,但是实现就不是那么简单了,我们首先来看看CancellationT ...
- C# CountdownEvent实现
关于CountdownEvent网上的介绍比较少,因为它是实现和使用都很简单,先看看网上的一些评论吧: CountDownEvent调用成员函数Wait()将阻塞,直至成员函数Signal() 被调用 ...
- Foxmail中配置O365邮箱和Hotmail邮箱
一.简述 平时我们经常使用第三方的邮箱工具来管理邮箱.可能性能比Outlook好很多,比如Foxmail,而且也能和Skype会议关联的很好.本文就讲如何在Outlook中关联Office365邮箱和 ...
- MySQL技术内幕读书笔记(八)——事务
事务的实现 事务隔离性由锁来实现.原子性.一致性.持久性通过数据库的redo log和undo log来完成.redo log称为重做日志,用来保证事务的原子性和持久性.undo log用来保证事 ...
- Android App 安全的HTTPS 通信
漏洞描述 对于数字证书相关概念.Android 里 https 通信代码就不再复述了,直接讲问题.缺少相应的安全校验很容易导致中间人攻击,而漏洞的形式主要有以下3种: 自定义X509TrustMana ...
- 分析轮子(七)- RandomAccess.java
1:还是先上一个类的继承关系比较图吧! 2:看一下 RandomAccess.java 的源码,空空如也,什么都没有,那她有什么用处呢? /** * Marker interface used by ...
- 分析轮子(六)- LinkedList.java
注:玩的是JDK1.7版本 一:先上类的继承结构图 二:再看一下他的底层实现数据结构 三:然后从源码中找点好玩的东西 1)双向链表的结构构成元素,头指针.尾指针.节点信息(前向指针.后向指针.节点信息 ...
- 时间序列异常检测算法S-H-ESD
1. 基于统计的异常检测 Grubbs' Test Grubbs' Test为一种假设检验的方法,常被用来检验服从正太分布的单变量数据集(univariate data set)\(Y\) 中的单个异 ...