
奥比中光3D视觉传感器--OpenNI 2配置
PrimeSense是Kinect一代的芯片供应商,位于以色列,也是开源体感开发包OpenNI 的维护者。自从被 Apple 收购后,销声匿迹,OpenNI 也停止更新。现在可以从网站http://structure.io/openni下载到OpenNI 2 SDK和文档。
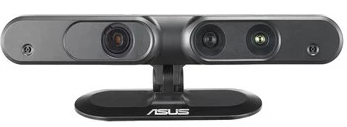
本人之前使用过华硕的Xtion Pro摄像头,不过由于其也使用了PrimeSense的技术,现在已经停产了,但是还可以在淘宝上面买到。
目前一家位于中国深圳的企业奥比中光,成为继Primesense(苹果收购)、Microsoft、Intel后,全球第四家量产全自主知识产权3D传感器厂商。深圳奥比中光科技有限公司,成立于2013年,总部设立在深圳,在上海、广州、美国Seattle和Troy均设有分部。奥比中光3D传感在智能客厅、机器人、AR/VR、智能安防、辅助驾驶等不同领域都有超强应用。
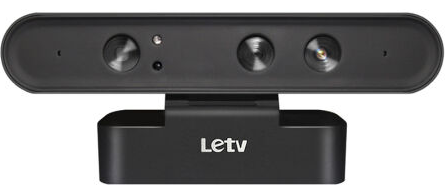
下面这款乐视3D体感摄像头就是使用的奥比中光的技术:
其性能参数如下:

可以看出,摄像头只能检测出0.4~8米范围内的物体的深度:

在其英文网站https://orbbec3d.com/develop/上提供了Windows、Linux、MacOS等系统下的SDK。二次开发可以使用OpenNI 2或者奥比中光自己的Orbbec Astra SDK。如果有技术问题也可以在网站:https://3dclub.orbbec3d.com/上找到解答。下面简单记录一下在Windows 7和Ubuntu 14.04的64位系统下配置OpenNI 2开发环境的步骤。
- Windows
进入下载页面,下载Windows下的驱动和OpenNI 2

下载后解压文件,安装Sensor Driver文件夹中的驱动安装程序
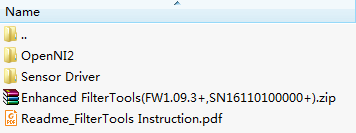
然后就可以按照OpenNI 2的帮助文档配置Visual Studio项目属性:

这里需要注意一点,在奥比中光英文网站下载的OpenNI 2文件夹中Redist\OpenNI2\Drivers下有两个文件:orbbec.dll和orbbec.ini
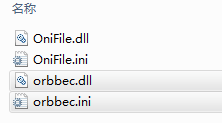
而在structure.io或PCL等网站上下载的OpenNI的对应文件中没有这两个文件。如果要使用从别处下载的OpenNI,需要将上述两个文件复制到Redist\OpenNI2\Drivers文件夹中才能正常使用,否则会提示找不到摄像头。
- Ubuntu
我们可以在网址Universal Download Thread for Astra Series Cameras下载OpenNI 2 for Linux,这个网站在国外,下载链接可能打不开,可以科学上网进行下载...注意要根据你的系统信息选择合适的驱动,我的电脑是64位Ubuntu 14.04系统,因此选择OpenNI-Linux-x64-2.3.zip。注意这里有一个Readme.txt文件,这个文件提供了Linux系统下的安装使用说明。

如果不理解英文说明,可以参考CSDN上的文章:turtlebot3D传感器的配置,或 奥比中光Orbbec Astra Pro RGBD 3D视觉传感器在ROS使用说明
下面就记录下容易出错的地方:
1. 要运行带图形界面的示例程序(比如SimpeViewer),需要额外安装freeGLUT库。如果只是运行命令行程序(如SimpleRead),则不必安装
  # To run visual samples(e.g., SimpleViewer), you will need freeglut3 header and libaries, please install:

  $ sudo apt-get install build-essential freeglut3 freeglut3-dev
2. 要给安装文件install.sh加上可执行权限。运行安装脚本,可以产生OpenNIDevEnvironment,其中包含了OpenNI的开发环境
# run install.sh to generate OpenNIDevEnvironment, which contains OpenNI development environment

#(sudo chmod a+x install.sh)

$ sudo ./install.sh
3. 添加环境变量,OpenNI要依据一些环境变量来定位文件。
# add environment variables

$ source OpenNIDevEnvironment
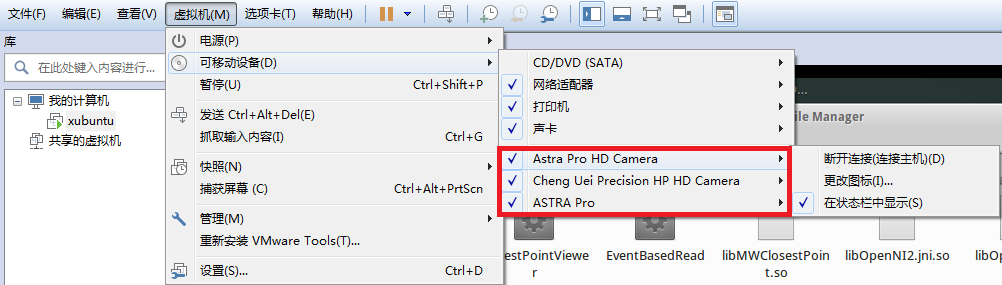
4. 可以在Samples的对应文件夹中使用make生成示例程序,或者直接运行Samples/Bin中已有的示例程序,注意要添加可执行权限。另外我是在VMware虚拟机上的Ubuntu系统中执行的上述操作,运行时显示错误信息:无法找到摄像头。后来发现需要在虚拟机软件中连接到可移动设备才能正常使用。注意,摄像头连接到虚拟机中的Ubuntu后会与Win7系统断开:
将可移动设备与虚拟机断开后,虚拟机右下角状态栏中的设备图标会变灰色:

# run sample

# connect sensor

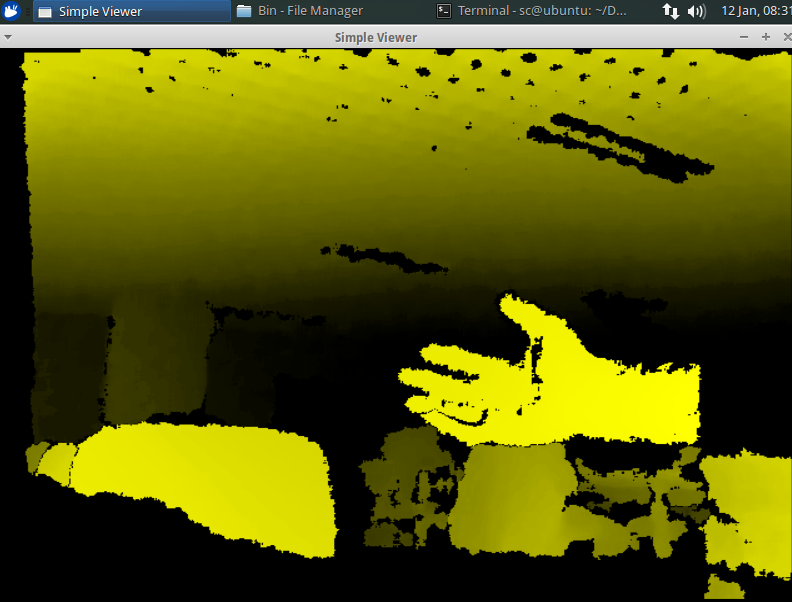
$ ./SimpleViewer

# now you should be able to see a GUI window showing the depth stream video
参考:
Universal Download Thread for Astra Series Cameras
体感设备:因特尔 Intel RealSense R200,乐视LeTV Pro Xtion和Orb奥比中光bec Astra比较
奥比中光3D视觉传感器--OpenNI 2配置的更多相关文章
- 奥比中光Orbbec Astra Pro RGBD 3D视觉传感器在ROS(indigo和kinetic)使用说明 rgb depth同时显示
Orbbec Astra Pro传感器在ROS(indigo和kinetic)使用说明 rgb depth同时显示 这款摄像头使用uvc输入彩色信息,需要libuvc和libuvc_ros这样才能在R ...
- 3D视觉基础(基本原理及3D传感器基本参数)
本人所在行业属于3D视觉方向,因此最近也是学习了很多3D视觉的知识,这次专门总结一下. 传统工业机器视觉中,2D指的是X方向加Y方向,那么3D视觉自然就是加了一个Z方向.目前我接触到的公司产品是3D激 ...
- V-rep学习笔记:视觉传感器2
视觉传感器的属性设置栏中还有如下几个选项: Ignore RGB info (faster): if selected, the RGB information of the sensor (i.e. ...
- V-rep学习笔记:视觉传感器1
Vision sensors, which can detect renderable entities(Renderable objects are objects that can be seen ...
- 奥比中光Astra Pro在ROS系统中的使用
奥比中光Astra Pro在ROS系统中的使用 上一次介绍了Astra Pro在ubuntu中的使用,由于Astra Pro使用uvc传输彩色图像,所以当用rqt_image_view窗口 时,看不到 ...
- 3D视觉 之 线激光3D相机
1 3D 视觉 常见的三维视觉技术,包含双目.ToF.激光三角.结构光等,如下图: 1)毫米级 双目.ToF.结构光(散斑)的精度为 mm 级,多见于消费领域,如:导航避障,VR/AR,刷脸 ...
- 体感设备:因特尔 Intel RealSense R200,乐视LeTV Pro Xtion和Orb奥比中光bec Astra比较
最近调试三个个厂家的体感设备,第一个是Intel的RealSense R200(参数规格:分辨率:1080p,深度有效距离:0.51-4,USB3.0),第二个是乐视LeTV Pro Xtion(参数 ...
- [3d跑酷] Xcode5 打包 发布配置
主题 Unity导出Xcode项目,使用Xocde打包ipa并提交到AppStore xcode发布配置 1.设置发布相关参数,比如 包名,版本,证书,ios设备版本 2.设置体系结构,支持的平台(I ...
- 奥比中光Astra Pro的使用(1)
在ubuntu上的使用 首先下载SDK以及OpenNI安装包,下载地址: 解压两个安装包 切换目录到AstraSDK-Linux下的install目录,并输入命令:sudo sh ./install. ...
随机推荐
- 带标签的 break 和 continue (Java)
2002年12月发于 CCW-I2006年9月搬至 CSDN,略作修改 Java 中有 goto 关键字,但这个关键字没有任何作用,换句话说,我们不能使用 goto 来进行跳转到某行.实际上,结构化程 ...
- LaTeX使用技巧
使用LaTex的方法: (1)推荐一个手写公式.自动生成LaTex的网站——Web Equation. (2)如果会LaTex,可以直接用在线LaTex编辑 (3)从mathtype转换: 首先打开文 ...
- 从头认识Spring-2.1 自己主动装配(2)-byType(2)
为了解决配置文件中面出现多个同类型的Bean而byType无法匹配的问题.引入了primary和autowire-candidate属性. 1.primary 因为全部bean默认的primary都是 ...
- ASP.NET MVC:UrlHelper.cs
ylbtech-funcation-Utility: ASP.NET MVC:UrlHelper.cs 充当表示 ASP.NET Razor 页的类的基类. 1.UrlHelper 类返回顶部 1-1 ...
- Swift3.0:PhotoKit的使用
一.介绍 iOS8之前使用AssetsLibrary来获取相册资源,iOS新引入框架PhotoKit框架,也即Photos.framework 二.PhotoKit的基本构成包括如下几项: PHAss ...
- 第三十一章 elk(2)- 第二种架构(最常用架构)
参考:http://linuxg.blog.51cto.com/4410110/1761757 最常用架构: 一.安装redis 1.下载:http://redis.io/download 2.解压后 ...
- Cesium学习笔记(七):Demo学习(自由控制飞行的飞机)[转]
https://blog.csdn.net/umgsoil/article/details/74923013# 这是官方的教程Demo,名字叫Use HeadingPitchRoll,顾名思义,就是教 ...
- 领扣-5 最长回文子串 Longest Palindromic Substring MD
Markdown版本笔记 我的GitHub首页 我的博客 我的微信 我的邮箱 MyAndroidBlogs baiqiantao baiqiantao bqt20094 baiqiantao@sina ...
- 精确率、召回率、F1 值、ROC、AUC 各自的优缺点是什么?
https://www.52ml.net/19370.html 精度.召回.F1点直观理解 图片来自:http://blog.csdn.net/marising/article/details/654 ...
- Spring(八):Spring配置Bean(一)BeanFactory&ApplicationContext概述、依赖注入的方式、注入属性值细节
在Spring的IOC容器里配置Bean 配置Bean形式:基于xml文件方式.基于注解的方式 在xml文件中通过bean节点配置bean: <?xml version="1.0&qu ...