
c++ 知道旋转前后矩阵向量值 求旋转矩阵c++/c#代码 知道两个向量求他们的旋转矩阵
原文作者:aircraft
原文链接:https://www.cnblogs.com/DOMLX/p/12115244.html
知道旋转前后矩阵向量值 如何去求旋转矩阵R 的c++/c#代码???
因为需要用到矩阵处理库所以需要先配置
一、Eigen库的配置(VS2017)
- Eigen库下载: http://eigen.tuxfamily.org/index.php?title=Main_Page
下载文件并解压:
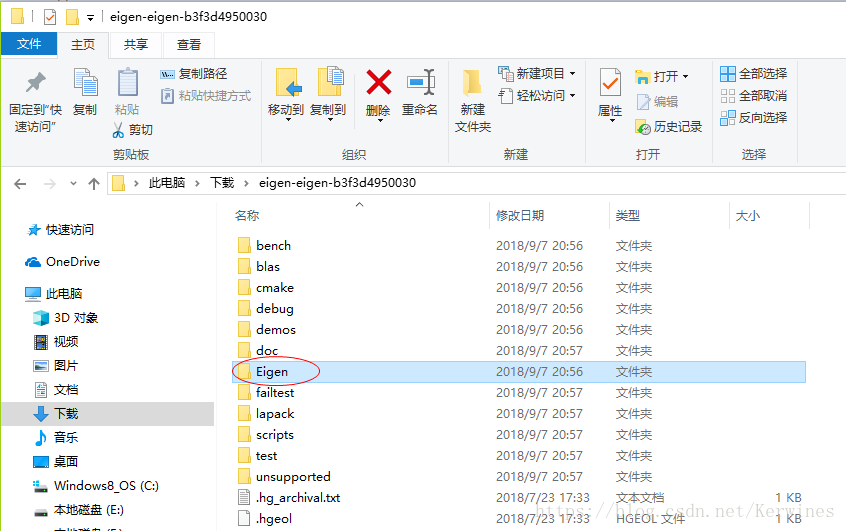
然后在自己的VS工程属性中的这个附加包含进去
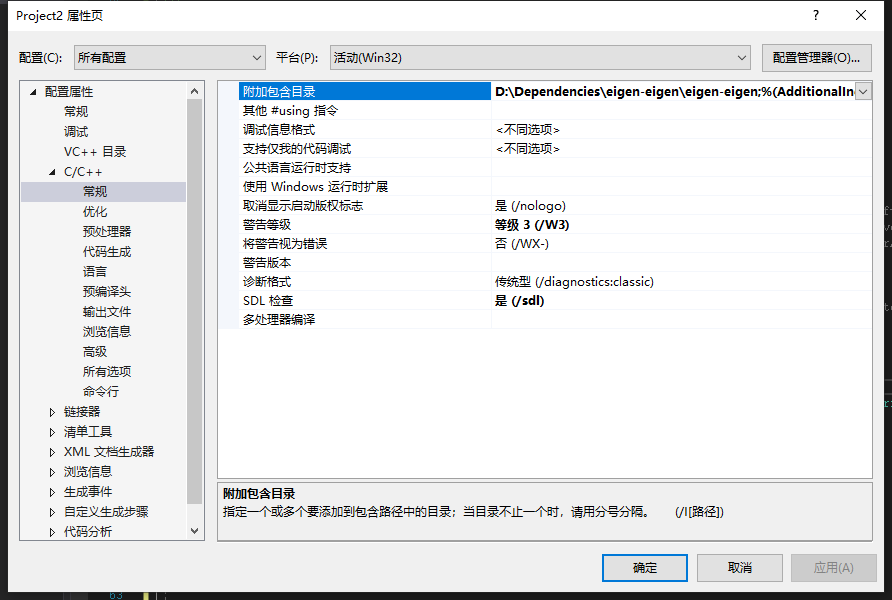
注意看清楚了 是D:\Dependencies\eigen-eigen\eigen-eigen; 前面部分是你们自己的路径 后面的这个eigen-eigen\eigen-eigen; 代表的意思解压是点击进去选择里面那个名字跟外面一样的
二、实现代码
c++代码:
#include <cmath>

#include <iostream>

#include "Eigen/Dense"

#include "Eigen/LU"

#include "Eigen/Core"

#define PI 3.1415926

//计算旋转角

double calculateAngle(const Eigen::Vector3d &vectorBefore, const Eigen::Vector3d &vectorAfter)

{

    double ab, a1, b1, cosr;

    ab = vectorBefore.x()*vectorAfter.x() + vectorBefore.y()*vectorAfter.y() + vectorBefore.z()*vectorAfter.z();

    a1 = sqrt(vectorBefore.x()*vectorBefore.x() + vectorBefore.y()*vectorBefore.y() + vectorBefore.z()*vectorBefore.z());

    b1 = sqrt(vectorAfter.x()*vectorAfter.x() + vectorAfter.y()*vectorAfter.y() + vectorAfter.z()*vectorAfter.z());

    cosr = ab / a1 / b1;

    return (acos(cosr) *  / PI);

}

//计算旋转轴

inline Eigen::Vector3d calculateRotAxis(const Eigen::Vector3d &vectorBefore, const Eigen::Vector3d &vectorAfter)

{

    return Eigen::Vector3d(vectorBefore.y()*vectorAfter.z() - vectorBefore.z()*vectorAfter.y(), \

        vectorBefore.z()*vectorAfter.y() - vectorBefore.x()*vectorAfter.z(), \

        vectorBefore.x()*vectorAfter.y() - vectorBefore.y()*vectorAfter.x());

}

//计算旋转矩阵

void rotationMatrix(const Eigen::Vector3d &vectorBefore, const Eigen::Vector3d &vectorAfter, Eigen::Matrix3d &rotMatrix)

{

    Eigen::Vector3d vector = calculateRotAxis(vectorBefore, vectorAfter);

    double angle = calculateAngle(vectorBefore, vectorAfter);

    Eigen::AngleAxisd rotationVector(angle, vector.normalized());

    Eigen::Matrix3d rotationMatrix = Eigen::Matrix3d::Identity();

    rotMatrix =  rotationVector.toRotationMatrix();//所求旋转矩阵

}

int main()

{

    Eigen::Matrix3d rotMatrix;

    Eigen::Vector3d vectorBefore(,,);

    Eigen::Vector3d vectorAfter(,,);

    rotationMatrix(vectorBefore, vectorAfter, rotMatrix);

    std::cout << rotMatrix << std::endl;

    system("pause");

    return ;

}
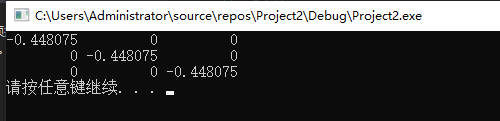
打印结果:
c#代码:
void Calculation(double[] vectorBefore, double[] vectorAfter)

{

    double[] rotationAxis;

    double rotationAngle;

    double[,] rotationMatrix;

    rotationAxis = CrossProduct(vectorBefore, vectorAfter);

    rotationAngle = Math.Acos(DotProduct(vectorBefore, vectorAfter) / Normalize(vectorBefore) / Normalize(vectorAfter));

    rotationMatrix = RotationMatrix(rotationAngle, rotationAxis);

}

double[] CrossProduct(double[] a, double[] b)

{

    double[] c = new double[];

    c[] = a[] * b[] - a[] * b[];

    c[] = a[] * b[] - a[] * b[];

    c[] = a[] * b[] - a[] * b[];

    return c;

}

double DotProduct(double[] a, double[] b)

{

    double result;

    result = a[] * b[] + a[] * b[] + a[] * b[];

    return result;

}

double Normalize(double[] v)

{

    double result;

    result = Math.Sqrt(v[] * v[] + v[] * v[] + v[] * v[]);

    return result;

}

double[,] RotationMatrix(double angle, double[] u)

{

    double norm = Normalize(u);

    double[,] rotatinMatrix = new double[,];

    u[] = u[] / norm;

    u[] = u[] / norm;

    u[] = u[] / norm;

    rotatinMatrix[, ] = Math.Cos(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = u[] * u[] * ( - Math.Cos(angle) - u[] * Math.Sin(angle));

    rotatinMatrix[, ] = u[] * Math.Sin(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = u[] * Math.Sin(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = Math.Cos(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = -u[] * Math.Sin(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = -u[] * Math.Sin(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = u[] * Math.Sin(angle) + u[] * u[] * ( - Math.Cos(angle));

    rotatinMatrix[, ] = Math.Cos(angle) + u[] * u[] * ( - Math.Cos(angle));

    return rotatinMatrix;

}
三、实现原理
1.旋转角度
已知旋转前向量为P, 旋转后变为Q。由点积定义可知:
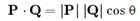 可推出P,Q之间的夹角为:
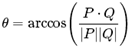
2. 旋转轴
由1中可知,旋转角所在的平面为有P和Q所构成的平面,那么旋转轴必垂直该平面。
假定旋转前向量为a(a1, a2, a3), 旋转后向量为b(b1, b2, b3)。由叉乘定义得:
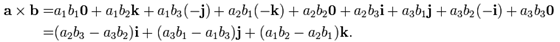
所以旋转轴c(c1, c2, c3)为:
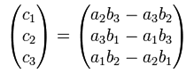
3. 罗德里格旋转公式(Rodrigues' rotation formula)
3.1 公式
已知单位向量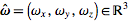 , 将它旋转θ角。由罗德里格旋转公式,可知对应的旋转矩阵
 :
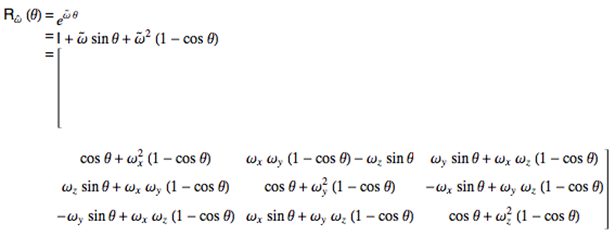
其中I是3x3的单位矩阵,
 是叉乘中的反对称矩阵r:
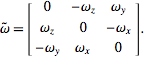
3.2 公式证明
假设在坐标系(x, y, z)中,向量v=ax+by+cz,v绕z轴逆时针旋转θ角后得到新的向量v’。
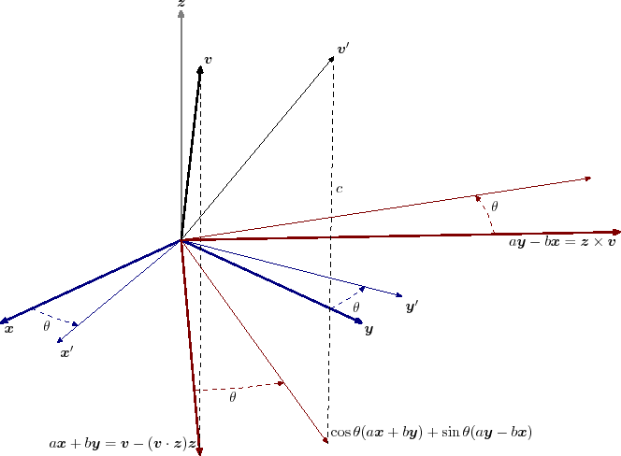
根据2维(x,y)面上的旋转公式可得:
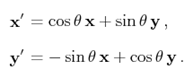
推出:
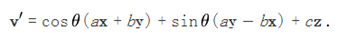 已知:
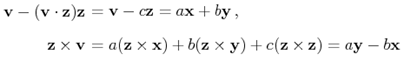 将上式带入v’的公式:
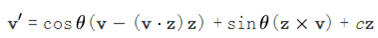 将cz替换掉,可得:
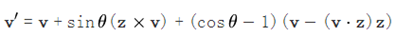
将上式中的叉乘表示为反对称矩阵得:
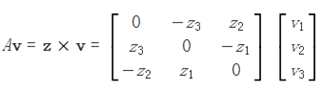
另外:
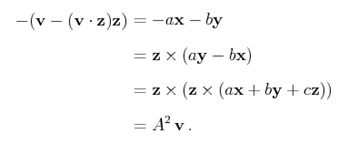
最终可以推出:
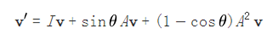
上式即为罗德里格旋转公式。
参考博客:https://www.cnblogs.com/xpvincent/archive/2013/02/15/2912836.html
参考博客里的是c#的实现代码
我是参考完之后改了一个c++的版本出来
若有兴趣交流分享技术,可关注本人公众号,里面会不定期的分享各种编程教程,和共享源码,诸如研究分享关于c/c++,python,前端,后端,opencv,halcon,opengl,机器学习深度学习之类有关于基础编程,图像处理和机器视觉开发的知识
c++ 知道旋转前后矩阵向量值 求旋转矩阵c++/c#代码 知道两个向量求他们的旋转矩阵的更多相关文章
- NX二次开发-UFUN已知两个向量方向求夹角角度UF_VEC3_angle_between
NX9+VS2012 #include <uf.h> #include <uf_ui.h> #include <uf_vec.h> #include <uf_ ...
- NX二次开发-UFUN求两个向量的叉乘UF_VEC3_cross
NX9+VS2012 #include <uf.h> #include <uf_ui.h> #include <uf_vec.h> #include <uf_ ...
- WebGL编程指南案例解析之平移和旋转的矩阵实现
手写各种矩阵: //矩阵 var vShader = ` attribute vec4 a_Position; uniform mat4 u_xformMatrix; void main(){ gl_ ...
- 帮初学者改代码——playerc之“练习:求完数问题”(下)
前文链接:帮初学者改代码——playerc之“练习:求完数问题”(上) 再来看看be_ferfect()应该如何改. be_ferfect()函数的功能是判断number是否为完数,同时把因子对写入d ...
- 帮初学者改代码——playerc之“练习:求完数问题”(上)
原文:“练习:求完数问题” 原代码: // #include <stdio.h> #include <stdlib.h> #include <math.h> #de ...
- 对Alexia(minmin)网友代码的评论及对“求比指定数大且最小的‘不重复数’问题”代码的改进
应Alexia(minmin)网友之邀,到她的博客上看了一下她的关于“求比指定数大且最小的‘不重复数’问题”的代码(百度2014研发类校园招聘笔试题解答),并在评论中粗略地发表了点意见. 由于感觉有些 ...
- HDU 4607 Park Visit 两次DFS求树直径
两次DFS求树直径方法见 这里. 这里的直径是指最长链包含的节点个数,而上一题是指最长链的路径权值之和,注意区分. K <= R: ans = K − 1; K > R: ans = ...
- 矩阵分解(rank decomposition)文章代码汇总
矩阵分解(rank decomposition)文章代码汇总 矩阵分解(rank decomposition) 本文收集了现有矩阵分解的几乎所有算法和应用,原文链接:https://sites.goo ...
- C# 求精简用一行代码完成的多项判断 重复赋值
C# 求精简用一行代码完成的多项判断 重复赋值 哈哈,说实话,个人看着这么长的三元操作也麻烦,但是我也只想到了这样三元判断句中执行方法体能够写到一行,追求的终极目的是,用一行实现这个过程,而且简单,由 ...
随机推荐
- Cython保护Python代码
注:.pyc也有一定的保护性,容易被反编译出源码... 项目发布时,为防止源码泄露,需要对源码进行一定的保护机制,本文使用Cython将.py文件转为.so进行保护.这一方法,虽仍能被反编译,但难度会 ...
- jquery的操作
jQuery jQuery介绍 jQuery是一个轻量级的.兼容多浏览器的JavaScript库. jQuery使用户能够更方便地处理HTML Document.Events.实现动画效果.方便地进行 ...
- mybatis-generator1.3.6的使用
下载地址: http://blog.mybatis.org/2017/12/mybatis-generator-version-136-released.html 参考了 http://blog.cs ...
- MapReduce数据流-输出
- HZOJ 数颜色
一眼看去树套树啊,我可能是数据结构学傻了…… 是应该去学一下莫队进阶的东西了. 上面那个东西我没有打,所以这里没有代码,而且应该也不难理解吧. 这么多平衡树就算了,不过线段树还是挺好打的. 正解3: ...
- Linux 正文处理命令及tar命令 利用vi编辑器创建和编辑正文文件
要点回顾 1) 将用户信息数据库文件和组信息数据库文件纵向合并为一个文件/1.txt(覆盖) cp /etc/passwd . cat ./passwd >1.txt cp /etc/group ...
- Android Xutils框架HttpUtil Get请求缓存问题
话说,今天和服务器开发人员小小的逗逼了一下,为啥呢? 话说今天有个"收藏产品"的请求接口,是get request的哦,我客户端写好接口后,点击"收藏按钮",返 ...
- linux lvm删除导致无法启动
要想编辑/etc/fstab文件,我们需要在系统中重新挂载根目录,使其具有可读写状态,使用如下命令: mount -o remount,rw / 该条命令的作用是,以可读写的形式重新挂载根分区. 然后 ...
- Element-ui学习笔记1
1.col,row布局注意事项 el-row el-col gutter就是css,span的时候宽度是按boder-box来计算. 将 type 属性赋值为 'flex',可以启用 flex 布局, ...
- gradle在build的时候找不到某个jar包的解决办法
前几天公司来新人, 我给他装项目环境的时候遇到一个问题, 在执行gradle build时遇到一系列的错误, 我一个个分析并解决了, 特此记录, 以供他人参考. 一, 首先遇到了找不到spring-b ...