
SURF特征检测
SERF(speed up robust feature )特征的关键特性:
- 特征检测
- 尺度空间:缩放到不同的大小或分辨率仍能检测
- 选择不变性:光照不变,旋转不变
- 特征向量:描述为一个特征向量
DDN过程为:检测、描述、匹配
工作原理:
- 选择感兴趣的区域POI,用Hessian矩阵找到,然后求取梯度
- 在不同尺度空间发现关键点,非最大信号压制,把不是局部的最大信号放弃
- 发现特征点,求取在某个方向上的特征最大值就找到了特征方向。旋转不变性
- 再根据光照不变性生成特征向量
Hessian矩阵:$\left[ {\begin{array}{*{20}{c}}
{\frac{{\partial {I^2}}}{{\partial {x^2}}}}&{\frac{{\partial {I^2}}}{{\partial x\partial y}}}\\
{\frac{{\partial {I^2}}}{{\partial y\partial x}}}&{\frac{{\partial {I^2}}}{{\partial {{\rm{y}}^2}}}}
\end{array}} \right]$
用Hessian矩阵寻找POI最好用整数特征点区域连续的浮点数特征计算

要近似转换成近似的整数计算如下:

\[\frac{{{\partial ^2}H}}{{\partial {x^2}}} = \left[ {\begin{array}{*{20}{c}}
{{d_{xx}}}&{{d_{yx}}}&{{d_{sx}}}\\
{{d_{xy}}}&{{d_{yy}}}&{{d_{sy}}}\\
{{d_{xs}}}&{{d_{ys}}}&{{d_{ss}}}
\end{array}} \right]\]
$$\frac{{\partial H}}{{\partial x}} = \left[ {\begin{array}{*{20}{c}}
{{d_x}}\\
{{d_y}}\\
{{d_z}}
\end{array}} \right]$$
尺度空间如下:中间X表示最大尺度空间
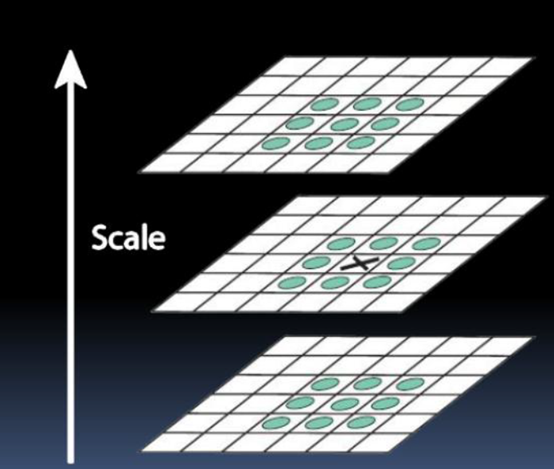
Hessian矩阵在尺度空间寻找关键点:$H(x) = H + \frac{{\partial {H^T}}}{{\partial x}}x + \frac{1}{2}{x^T}\frac{{{\partial ^2}{\rm{H}}}}{{\partial {x^2}}}x$(拉格朗日泰勒级数展开形式) 求取Hessian矩阵为0时候的x值$\hat x = - \frac{{{\partial ^2}{{\rm{H}}^{ - 1}}}}{{\partial {x^2}}}\frac{{\partial H}}{{\partial x}}$就是最大值,然后每次移动0.5,不断向这个最大值逼近,这样就在空间尺度找到最大关键点。
旋转不变性:

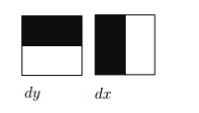
如图所示,在4$ \times $4的方格中,每隔方格为5$ \times $5的像素,用如图2$ \times $2的Haar在5$ \times $5的像素求取dx,dy,得到每个方向的值,然后所有5$ \times $5内的dx加起来,dy加起来,每个5$ \times $5的区域得到一个向量
\[V = \{ \sum {dx,} \sum {\left| {dx} \right|,} \sum {dy,} \sum {\left| {dy} \right|} \} \]
在4$ \times $4的方格中总共有16个向量。
原图如下:

minHessian = 400的特征点如下:

minHessian = 100的特征点如下:

相关函数解释:
static Ptr<SURF> create(double hessianThreshold=,        //hessian关键点检测器的阈值,默认在300-500之间

                        int nOctaves = ,            //表示在4个尺度空间

                        int nOctaveLayers = ,     //每个尺度空间的层数

                        bool extended = false,     //扩展描述符标志(true使用扩展的128个元素的描述符,false使用64个元素的描述符)

                        bool upright = false      //旋转的特征标志(true不计算方向,false计算方向)

);

/****************************************************************/

detect(  InputArray image,            //图像

         vector<KeyPoint>& keypoints,//  检测到的关键点

         InputArray mask=noArray()    //指定在哪里寻找关键点的掩码(必须是在感兴趣区域中具有非零值的8位整数矩阵)

);

/****************************************************************/

drawKeypoints(InputArray image, //源图像

              vector<KeyPoint>& keypoints, //来自源图像的关键点

              InputOutputArray outImage,//输出图像

              const Scalar& color=Scalar::all(-), //关键点的颜色

              int flags=DrawMatchesFlags::DEFAULT //设置绘图功能的标志

);
参考程序如下:
 #include<opencv2/opencv.hpp>

 #include<opencv2/xfeatures2d.hpp>

 #include<iostream>

 using namespace std;

 using namespace cv;

 using namespace cv::xfeatures2d;

 int main(int argc, char *argv[])

 {

     Mat src = imread("H:/cv_code/image/home.jpg",);

     if(src.empty())

     {

         printf("no image");

         return -;

     }

     namedWindow("src",CV_WINDOW_AUTOSIZE);

     imshow("src", src);

     //Hessian矩阵

     int minHessian = ;

     Ptr <SURF> detector = SURF::create(minHessian);

     vector <KeyPoint> keyPoints;

     detector->detect(src,keyPoints,Mat());

     //绘制关键点

     Mat keyPoint_result;

     drawKeypoints(src, keyPoints, keyPoint_result, Scalar::all(-), DrawMatchesFlags::DEFAULT);

     namedWindow("src",CV_WINDOW_AUTOSIZE);

     imshow("keyPoint_result", keyPoint_result);

     waitKey();

     return ;

 }
SURF特征检测的更多相关文章
- 第二节,surf特征检测关键点,实现图片拼接
初级的图像拼接为将两幅图像简单的粘贴在一起,仅仅是图像几何空间的转移和合成,与图像内容无关:高级图像拼接也叫做基于特征匹配的图像拼接,拼接时消去两幅图像相同的部分,实现拼接全景图. 实现步骤: 1.采 ...
- OpenCV——SURF特征检测、匹配与对象查找
SURF原理详解:https://wenku.baidu.com/view/2f1e4d8ef705cc1754270945.html SURF算法工作原理 选择图像中的POI(Points of i ...
- OpenCV探索之路(二十三):特征检测和特征匹配方法汇总
一幅图像中总存在着其独特的像素点,这些点我们可以认为就是这幅图像的特征,成为特征点.计算机视觉领域中的很重要的图像特征匹配就是一特征点为基础而进行的,所以,如何定义和找出一幅图像中的特征点就非常重要. ...
- opencv学习之路(35)、SURF特征点提取与匹配(三)
一.简介 二.opencv中的SURF算法接口 三.特征点匹配方法 四.代码 1.特征点提取 #include "opencv2/opencv.hpp" #include < ...
- 第十三节、SURF特征提取算法
上一节我们已经介绍了SIFT算法,SIFT算法对旋转.尺度缩放.亮度变化等保持不变性,对视角变换.仿射变化.噪声也保持一定程度的稳定性,是一种非常优秀的局部特征描述算法.但是其实时性相对不高. SUR ...
- 《opencv学习》 之 特征检测与匹配
这几天学习SURF特征检测,直接看的视频和书本有点吃不消,现在是基本看懂了,如果写博客记录没有必要,因为网上都差不多,笔记都在书上了,以下是个人认为比较浅显易懂的文章,当然海有很多好文章我没看到. 看 ...
- opencv::SURF特征
SURF特征基本介绍 SURF(Speeded Up Robust Features)特征关键特性: -特征检测 -尺度空间 -选择不变性 -特征向量 工作原理 . 选择图像中POI(Points o ...
- SURF算法源代码OPENSURF分析
SURF算法源代码分析 平台:win x64 + VS2015专业版 +opencv2.4.11 配置类似参考OPENSIFT,参考我的另一篇博客:https://www.cnblogs.com/Al ...
- OpenCV 学习笔记 06 图像检索以及基于图像描述符的搜索
OpenCV 可以检测图像的主要特征,然后提取这些特征,使其成为图像描述符,这些图像特征可作为图像搜索的数据库:此外可以利用关键点将图像拼接 stitch 起来,组成一个更大的图像.如将各照片组成一个 ...
随机推荐
- 一个支持 CodeFirst/DbFirst/ModelFirst 的数据库小工具
一个支持 CodeFirst/DbFirst/ModelFirst 的数据库小工具 Intro DbTool 是一个支持 CodeFirst/DbFirst/ModelFirst 的数据库小工具,原本 ...
- RUST actix-web连接有密码的Redis数据库
RUST actix-web连接有密码的Redis数据库 actix-web的example里面,使用了自己的actix-redis,但是我尝试了一下,并不好用 替换成另一连接池,deadpool-r ...
- HDU3836 Equivalent Sets (Tarjan缩点+贪心)
题意: 给你一张有向图,问你最少加多少条边这张图强连通 思路: 缩点之后,如果不为1个点,答案为出度为0与入度为0的点的数量的最大值 代码: #include<iostream> #inc ...
- 《Python学习手册 第五版》 -第6章 动态类型
本章主要讲述变量.对象.引用三者直接的关联及区别,详细说明了在变量赋值的操作中,计算机内部到底发生了什么,有哪些是不被人察觉和需要明确了解的 1.先从最简单的赋值语句开始 a=3 这一句,基本就能涵盖 ...
- Spring 事件:Application Event
Spring Application Event Spring 的事件(Application Event)为 Bean 与 Bean 之间的消息通信提供了支持.当一个 Bean 处理完一个任务之后, ...
- 深入JVM垃圾回收机制,值得你收藏
JVM可以说是为了Java开发人员屏蔽了很多复杂性,让Java开发的变的更加简单,让开发人员更加关注业务而不必关心底层技术细节,这些复杂性包括内存管理,垃圾回收,跨平台等,今天我们主要看看JVM的垃圾 ...
- 安装MinGW出现 mingw-get: *** ERROR *** Get package:
个人的解决方法: 1.手机开个热点让电脑连上. 2.在Setting里面讲proxy关闭.
- EF core (code first) 通过自定义 Migration History 实现多租户使用同一数据库时更新数据库结构
前言 写这篇文章的原因,其实由于我写EF core 实现多租户的时候,遇到的问题. 具体文章的链接: Asp.net core下利用EF core实现从数据实现多租户(1) Asp.net core下 ...
- Hapi+MySql项目实战配置插件-加载文件渲染母版(三)
加载插件 一般在其它node框架下,我们安装好插件直接require('插件')就能正常使用了,但是在Hapi下我们必须要Server.register()方法,才能正常使用插件.举个例子: serv ...
- RFC笔记—Neighbor Discovery for IP version 6 (IPv6)
Router Solicitation Message Source Address An IP address assigned to the sending interface, or the u ...