
ROS(机器人URDF模型优化)
URDF模型

xacro优化后的URDF模型
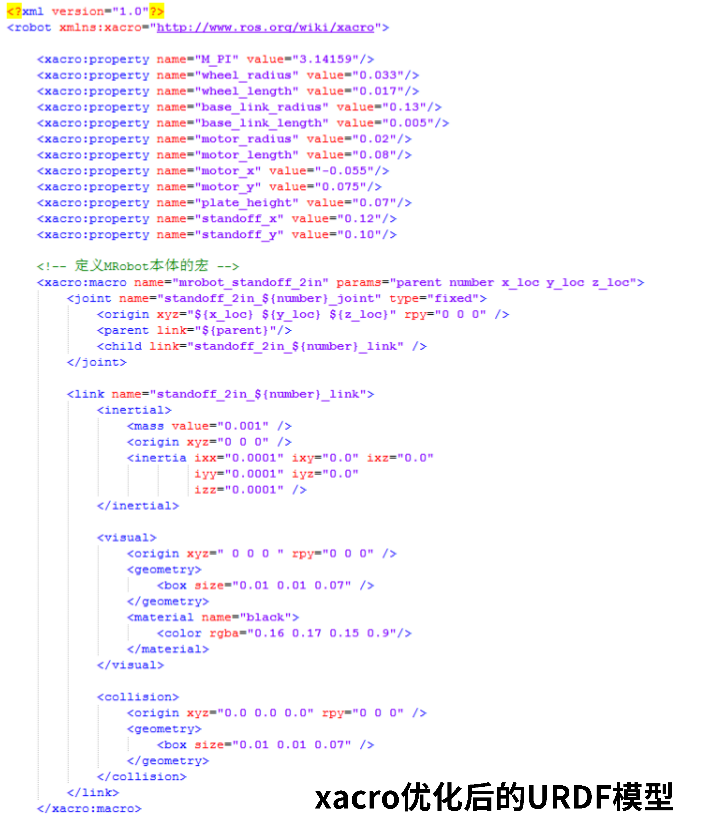
1.精简模型代码(创建宏定义,文件包含)
2.提供可编程接口(常量,变量,数学计算,条件语句)
常量定义:

name:base_length的值value定义为0.16,之后被使用:$(base_length/2 + caster_radius*2)。
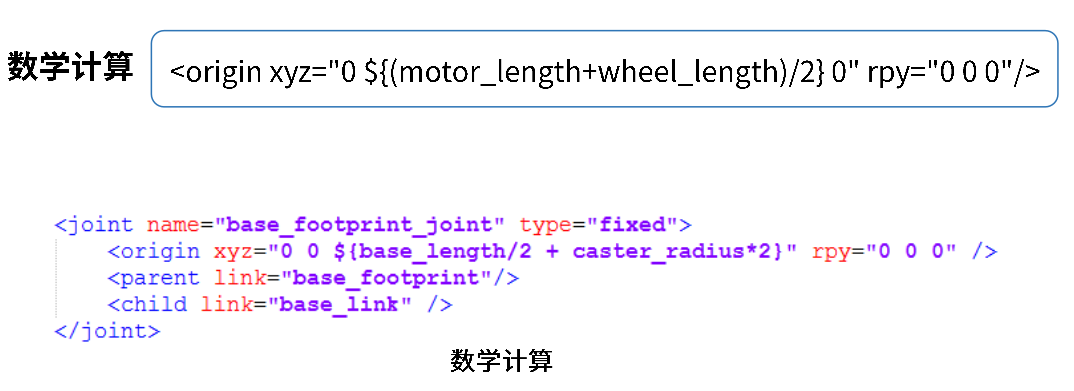
数学计算:
宏定义:
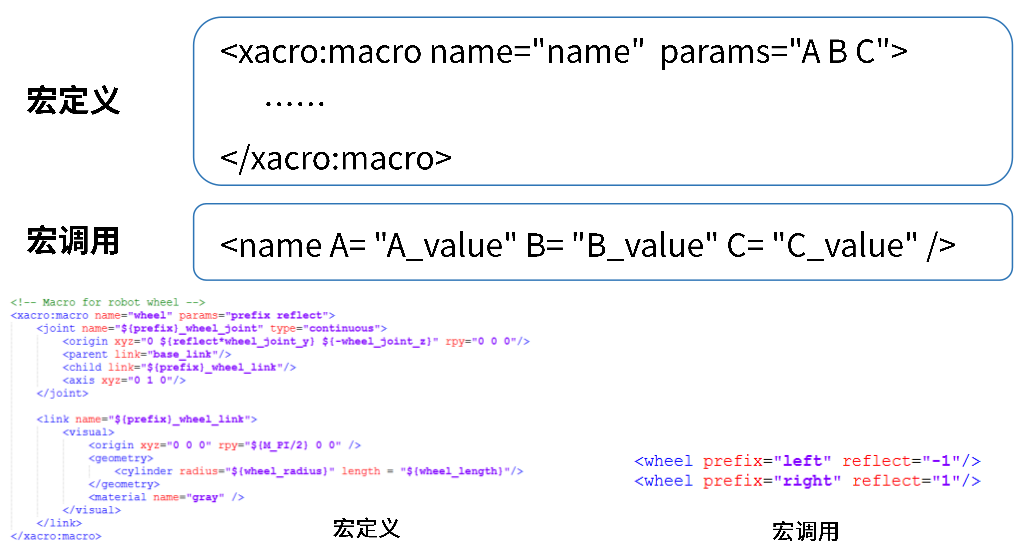
其中宏定义params = "prefix reflect",宏调用prefix = "left" reflect = "-1"。
文件包含:

xacro文件支持文件包含。
优化后的xacro文件(mbot_base.xacro)
<?xml version="1.0"?>

<robot name="mbot" xmlns:xacro="http://www.ros.org/wiki/xacro">

    <!-- PROPERTY LIST -->

    <xacro:property name="M_PI" value="3.1415926"/>

    <xacro:property name="base_radius" value="0.20"/>

    <xacro:property name="base_length" value="0.16"/>

    <xacro:property name="wheel_radius" value="0.06"/>

    <xacro:property name="wheel_length" value="0.025"/>

    <xacro:property name="wheel_joint_y" value="0.19"/>

    <xacro:property name="wheel_joint_z" value="0.05"/>

    <xacro:property name="caster_radius" value="0.015"/> <!-- wheel_radius - ( base_length/2 - wheel_joint_z) -->

    <xacro:property name="caster_joint_x" value="0.18"/>

    <!-- Defining the colors used in this robot -->

    <material name="yellow">

        <color rgba="1 0.4 0 1"/>

    </material>

    <material name="black">

        <color rgba="0 0 0 0.95"/>

    </material>

    <material name="gray">

        <color rgba="0.75 0.75 0.75 1"/>

    </material>

    <!-- Macro for robot wheel -->

    <xacro:macro name="wheel" params="prefix reflect">

        <joint name="${prefix}_wheel_joint" type="continuous">

            <origin xyz="0 ${reflect*wheel_joint_y} ${-wheel_joint_z}" rpy="0 0 0"/>

            <parent link="base_link"/>

            <child link="${prefix}_wheel_link"/>

            <axis xyz="0 1 0"/>

        </joint>

        <link name="${prefix}_wheel_link">

            <visual>

                <origin xyz="0 0 0" rpy="${M_PI/2} 0 0" />

                <geometry>

                    <cylinder radius="${wheel_radius}" length = "${wheel_length}"/>

                </geometry>

                <material name="gray" />

            </visual>

        </link>

    </xacro:macro>

    <!-- Macro for robot caster -->

    <xacro:macro name="caster" params="prefix reflect"><!-- 宏定义 -->

        <joint name="${prefix}_caster_joint" type="continuous">

            <origin xyz="${reflect*caster_joint_x} 0 ${-(base_length/2 + caster_radius)}" rpy="0 0 0"/>

            <parent link="base_link"/>

            <child link="${prefix}_caster_link"/>

            <axis xyz="0 1 0"/>

        </joint>

        <link name="${prefix}_caster_link">

            <visual>

                <origin xyz="0 0 0" rpy="0 0 0"/>

                <geometry>

                    <sphere radius="${caster_radius}" />

                </geometry>

                <material name="black" />

            </visual>

        </link>

    </xacro:macro>

    <xacro:macro name="mbot_base">

        <link name="base_footprint">

            <visual>

                <origin xyz="0 0 0" rpy="0 0 0" />

                <geometry>

                    <box size="0.001 0.001 0.001" />

                </geometry>

            </visual>

        </link>

        <joint name="base_footprint_joint" type="fixed">

            <origin xyz="0 0 ${base_length/2 + caster_radius*2}" rpy="0 0 0" />

            <parent link="base_footprint"/>

            <child link="base_link" />

        </joint>

        <link name="base_link">

            <visual>

                <origin xyz=" 0 0 0" rpy="0 0 0" />

                <geometry>

                    <cylinder length="${base_length}" radius="${base_radius}"/>

                </geometry>

                <material name="yellow" />

            </visual>

        </link>

        <wheel prefix="left" reflect="-1"/>

        <wheel prefix="right" reflect="1"/>

        <caster prefix="front" reflect="-1"/>

        <caster prefix="back" reflect="1"/>

    </xacro:macro>

</robot>
不过还需要一个上层文件(mbot.xacro),以上文件只相当于一个类文件。
<?xml version="1.0"?>

<robot name="arm" xmlns:xacro="http://www.ros.org/wiki/xacro">

    <xacro:include filename="$(find mbot_description)/urdf/xacro/mbot_base.xacro" />

    <mbot_base/>

</robot>
为什么要有上层文件?可将机器人底盘作为一个零部件,一个宏定义。
模型显示:
1.将xacro文件转换为URDF文件

生成mbot.urdf文件。
2.直接调用xacro文件解析器
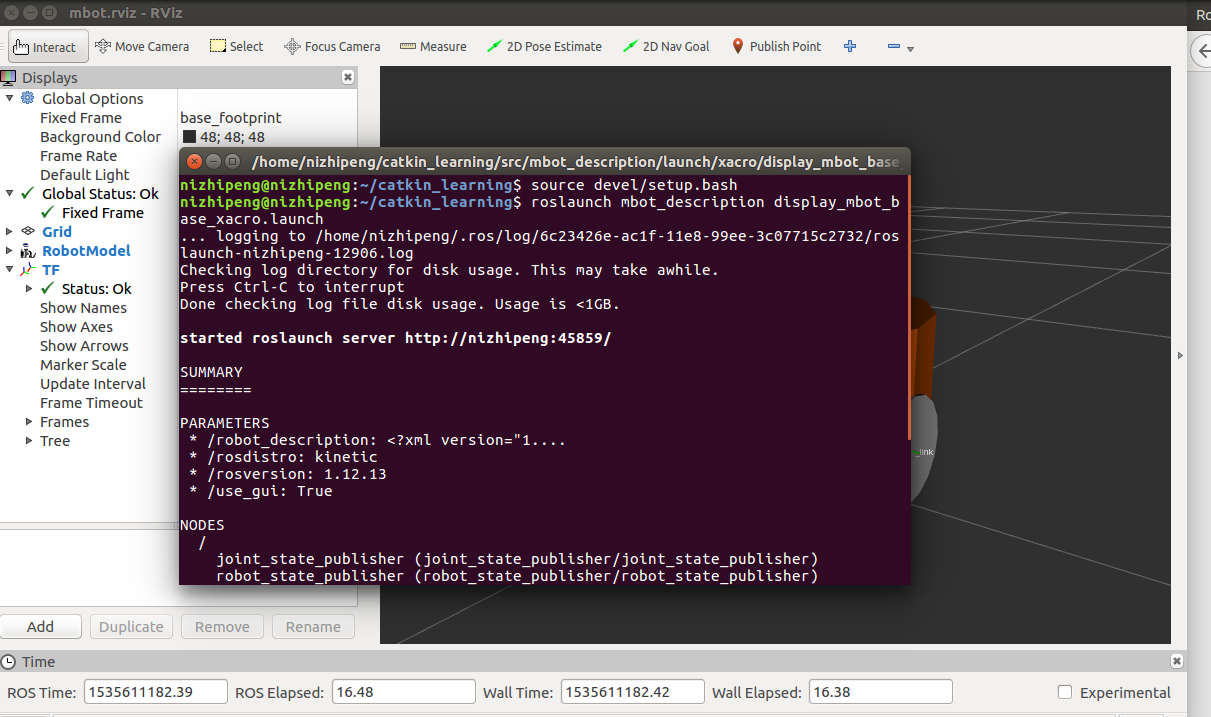
在display_mbot_base_xacro.launch文件中直接写入解析器
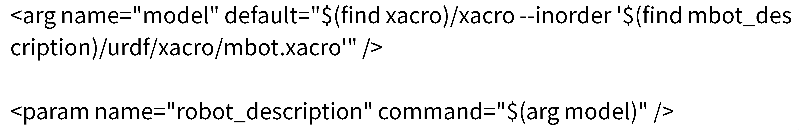
将mbot.xacro 的解析结果放入robot_description参数中去。
<launch>

    <arg name="model" default="$(find xacro)/xacro --inorder '$(find mbot_description)/urdf/xacro/mbot.xacro'" />

    <arg name="gui" default="true" />

    <param name="robot_description" command="$(arg model)" />

    <!-- 设置GUI参数,显示关节控制插件 -->

    <param name="use_gui" value="$(arg gui)"/>

    <!-- 运行joint_state_publisher节点,发布机器人的关节状态  -->

    <node name="joint_state_publisher" pkg="joint_state_publisher" type="joint_state_publisher" />

    <!-- 运行robot_state_publisher节点,发布tf  -->

    <node name="robot_state_publisher" pkg="robot_state_publisher" type="robot_state_publisher" />

    <!-- 运行rviz可视化界面 -->

    <node name="rviz" pkg="rviz" type="rviz" args="-d $(find mbot_description)/config/mbot.rviz" required="true" />

</launch>
运行
ROS(机器人URDF模型优化)的更多相关文章
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- ROSCon 2016视频和幻灯片发布 ROS机器人操作系统重要参考资料
ROSCon 2016视频和幻灯片发布 By Tully Foote on 十月19,2016 7:28 AM 全部PPT下载地址:http://pan.baidu.com/s/1gf2sn2F RO ...
- ROS机器人操作系统相关书籍、资料和学习路径
作者:Top Liu链接:https://zhuanlan.zhihu.com/p/30391098来源:知乎著作权归作者所有.商业转载请联系作者获得授权,非商业转载请注明出处. 本文是易科机器人实验 ...
- ros机器人开发概述
1. ROS项目开发流程? 参照古月大神写的ROS探索总结系列:http://blog.exbot.net/archives/619 具体项目设计可看看<程序员>杂志的最新一篇 ...
- ROS机器人程序设计(原书第2版)补充资料 教学大纲
ROS机器人程序设计(原书第2版) 补充资料 教学大纲 针对该书稍后会补充教学大纲.教案.多媒体课件以及练习题等. <ROS机器人程序设计>课程简介 课程编号:XXXXXX 课程名称:RO ...
- 星火计划ROS机器人Spark
星火计划ROS机器人Spark 1 http://wiki.ros.org/Robots/Spark 2 https://github.com/NXROBO/spark ---- Spark Spar ...
- ROS机器人程序设计(原书第2版)补充资料 (拾) 第十章 使用MoveIt!
ROS机器人程序设计(原书第2版)补充资料 (拾) 第十章 使用MoveIt! 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中使用. MoveIt ...
- ROS机器人程序设计(原书第2版)学习镜像分享及使用说明
ROS机器人程序设计(原书第2版)学习镜像分享及使用说明 系统用于ROS爱好者学习交流,也可用于其他用途,并不局限于ROS. 这款镜像文件是基于一年前的Ubuntu ROS Arduino Gazeb ...
- ROS机器人程序设计(原书第2版)补充资料 (捌) 第八章 导航功能包集入门 navigation
ROS机器人程序设计(原书第2版)补充资料 (捌) 第八章 导航功能包集入门 navigation 书中,大部分出现hydro的地方,直接替换为indigo或jade或kinetic,即可在对应版本中 ...
随机推荐
- Api2Doc生成 Restful API 文档
1,引入maven <dependency> <groupId>com.github.terran4j</groupId> <artifactId>te ...
- 解决no-session延迟加载问题
解决no-session延迟加载问题 说明:dao层使用Hibernate从数据库查询数据信息返回给web层,在web层打印信息报no-Session错误, 产生原因 关联对象默认都是采用延迟加载 事 ...
- codeforces:Prefix Sums分析和实现
题目大意: 给出一个函数P,P接受一个数组A作为参数,并返回一个新的数组B,且B.length = A.length + 1,B[i] = SUM(A[0], ..., A[i]).有一个无穷数组序列 ...
- jsp生成好看的验证码
这是一个Servlet,名字是ImageServlet package a; import java.awt.Color; import java.awt.Font; import java.awt. ...
- linux 安装php7 Nginx
这里 记录下 本屌安装linux 下安装php7 即遇到的问题. wget http://cn2.php.NET/distributions/php-7.0.4.tar.gz tar zxvf ph ...
- MongoDB C# 驱动教程
C# 驱动版本 v1.6.x 本教程基于C#驱动 v1.6.x . Api 文档见此处: http://api.mongodb.org/csharp/current/. 简介 本教程介绍由10gen支 ...
- oracle删除表空间下所有的表
SELECT 'DROP TABLE ' || TABLE_NAME || ' CASCADE CONSTRAINTS' V_NAME FROM DBA_TABLES WHERE TABLESPACE ...
- [Jmeter]如何才能通过ant运行jmeter
在开始运行build.xml之前,还有一步必须要做,那就是将JMeter所在目录下extras子目录里的ant-JMeter-1.1.1.jar复制到Ant所在目录lib子目录之下,这样Ant运行时才 ...
- JSP中的一个树型结构
看方力勋的javaWeb,采用左右值来表示树型结构(就是俺门的多级分类)表结构 页面代码 <%@ page language="java" import="java ...
- python sublime run快捷键设置
一.Ctrl+Shift+P进行插件“sublimeREPL”安装 二.打开preferences->Key Binding-User,写入以下内容 [ { "keys": ...