
【C++】双边滤波器(bilateral filter)
Bilateral Filtering for Gray and Color Images
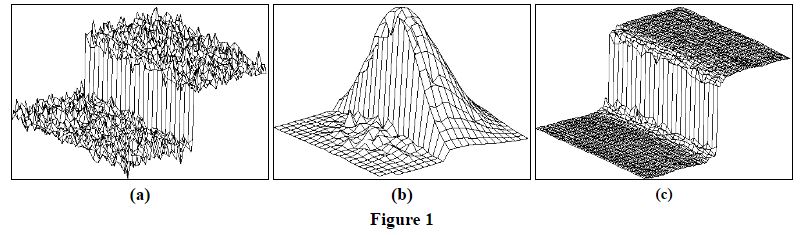
双边滤波器:保留边界的平滑滤波器。 在局部上,就是在灰度值差异不大的区域平滑,在灰度值差异比较大的边界地区保留边界。所以双边滤波器作用于每个像素的同时,必然会受到领域像素点的距离、灰度值差的权重影响。
已知低通滤波可以表示为:
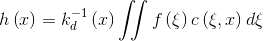
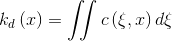
range filter可以表示为:(range filter 试选定一个数值范围,再做滤波的一个操作)
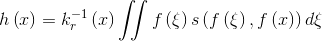
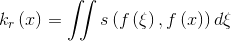
所以,双边滤波器的定义是:
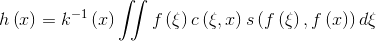
其中,k(x)是归一化(normalize)函数,
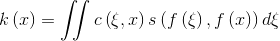
( f 表示原图像,h 表示处理后的图像 x 表示 h 中某个像素点位置,ξ 表示 f 中x位置像素点的邻域像素,f(ξ)表示该像素点的灰度值,c表示低通滤波, s表示range filter)
其中,
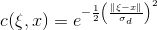

//Filters.h

#ifndef FILTERS_H

#define FILTERS_H

#include "opencv2/imgproc.hpp"

#include "opencv2/highgui.hpp"

#include "opencv2/core.hpp"

#include <iostream>

#include <cmath>

//Bilateral Filtering

//sigmaD == sigmaSpace, sigmaR == sigmaColor

cv::Mat BilateralFilter(cv::Mat inputImg, int filterSize, double sigmaD, double sigmaR);

cv::Mat fastBilateralFilter(cv::Mat inputImg, int filterSize, double sigmaD, double sigmaR);

#endif // ! FILTERS_H
//Filters.cpp

#include "Filters.h"

double SpaceFactor(int x1, int y1, int x2, int y2, double sigmaD) {

    double absX = pow(abs(x1 - x2), );

    double absY = pow(abs(y1 - y2), );

    return exp(-(absX + absY) / ( * pow(sigmaD, )));

}

double ColorFactor(int x, int y, double sigmaR) {

    double distance = abs(x - y) / sigmaR;

    return exp(-0.5 * pow(distance, ));

}

cv::Mat BilateralFilter(cv::Mat inputImg, int filterSize, double sigmaD, double sigmaR) {

    int len; //must be odd number

    cv::Mat gray; // must be 1-channel image

    cv::Mat LabImage; // if channels == 3

    if (filterSize %  !=  || filterSize <= ) {

        std::cerr << "Filter Size must be a positive odd number!" << std::endl;

        return inputImg;

    }

    len = filterSize / ;

    if (inputImg.channels() >= ) {

        cv::cvtColor(inputImg, LabImage, cv::COLOR_BGR2Lab);

        gray = cv::Mat::zeros(LabImage.size(), CV_8UC1);

        for (int i = ; i < LabImage.rows; i++) {

            for (int j = ; j < LabImage.cols; j++) {

                gray.ptr<uchar>(i)[j] = LabImage.ptr<uchar>(i, j)[];

            }

        }

    }

    else if(inputImg.channels() == ){

        inputImg.copyTo(gray);

    }

    else {

        std::cerr << "the count of input image's channel can not be 2!" << std::endl;

        return inputImg;

    }

    cv::Mat resultGrayImg = cv::Mat::zeros(gray.size(), CV_8UC1);

    for (int i = ; i < gray.rows; i++) {

        for (int j = ; j < gray.cols; j++) {

            double k = ;

            double f = ;

            for (int r = i - len; r <= i + len; r++) {

                for (int c = j - len; c <= j + len; c++) {

                    if (r <  || c <  || r >= gray.rows || c >= gray.cols)

                        continue;

                    f = f + gray.ptr<uchar>(r)[c] * SpaceFactor(i, j, r, c, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(r)[c], sigmaD);

                    k += SpaceFactor(i, j, r, c, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(r)[c], sigmaD);

                }

            }

            int value = f / k;

            if (value < ) value = ;

            else if (value > ) value = ;

            resultGrayImg.ptr<uchar>(i)[j] = (uchar)value;

        }

    }

    cv::Mat resultImg;

    if (inputImg.channels() >= ) {

        for (int i = ; i < LabImage.rows; i++) {

            for (int j = ; j < LabImage.cols; j++) {

                LabImage.ptr<uchar>(i, j)[] = resultGrayImg.ptr<uchar>(i)[j];

            }

        }

        cv::cvtColor(LabImage, resultImg, cv::COLOR_Lab2BGR);

    }

    else {

        resultGrayImg.copyTo(resultImg);

    }

    return resultImg;

}

cv::Mat fastBilateralFilter(cv::Mat inputImg, int filterSize, double sigmaD, double sigmaR) {

    int len; //must be odd number

    cv::Mat gray; // must be 1-channel image

    cv::Mat LabImage; // if channels == 3

    if (filterSize %  !=  || filterSize <= ) {

        std::cerr << "Filter Size must be a positive odd number!" << std::endl;

        return inputImg;

    }

    len = filterSize / ;

    if (inputImg.channels() >= ) {

        cv::cvtColor(inputImg, LabImage, cv::COLOR_BGR2Lab);

        gray = cv::Mat::zeros(LabImage.size(), CV_8UC1);

        for (int i = ; i < LabImage.rows; i++) {

            for (int j = ; j < LabImage.cols; j++) {

                gray.ptr<uchar>(i)[j] = LabImage.ptr<uchar>(i, j)[];

            }

        }

    }

    else if (inputImg.channels() == ) {

        inputImg.copyTo(gray);

    }

    else {

        std::cerr << "the count of input image's channel can not be 2!" << std::endl;

        return inputImg;

    }

    cv::Mat resultGrayImg = cv::Mat::zeros(gray.size(), CV_8UC1);

    for (int i = ; i < gray.rows; i++) {

        for (int j = ; j < gray.cols; j++) {

            double k = ;

            double f = ;

            double sum = ;

            for (int r = i - len; r <= i + len; r++) {

                if (r <  || r >= gray.rows)

                    continue;

                f = f + gray.ptr<uchar>(r)[j] * SpaceFactor(i, j, r, j, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(r)[j], sigmaD);

                k += SpaceFactor(i, j, r, j, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(r)[j], sigmaD);

            }

            sum = f / k;

            f = k = 0.0;

            for (int c = j - len; c <= j + len; c++) {

                if (c <  || c >= gray.cols)

                    continue;

                f = f + gray.ptr<uchar>(i)[c] * SpaceFactor(i, j, i, c, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(i)[c], sigmaD);

                k += SpaceFactor(i, j, i, c, sigmaD) * ColorFactor(gray.ptr<uchar>(i)[j], gray.ptr<uchar>(i)[c], sigmaD);

            }

            int value = (sum + f / k) / ;

            if (value < ) value = ;

            else if (value > ) value = ;

            resultGrayImg.ptr<uchar>(i)[j] = (uchar)value;

        }

    }

    cv::Mat resultImg;

    if (inputImg.channels() >= ) {

        for (int i = ; i < LabImage.rows; i++) {

            for (int j = ; j < LabImage.cols; j++) {

                LabImage.ptr<uchar>(i, j)[] = resultGrayImg.ptr<uchar>(i)[j];

            }

        }

        cv::cvtColor(LabImage, resultImg, cv::COLOR_Lab2BGR);

    }

    else {

        resultGrayImg.copyTo(resultImg);

    }

    return resultImg;

}
//main.cpp

#include <iostream>

#include <time.h>

#include "Filters.h"

using namespace std;

int main() {

    cv::Mat img = cv::imread("Capture.jpg", cv::IMREAD_UNCHANGED);

    clock_t begin_time = clock();

    cv::Mat result = BilateralFilter(img, , 12.5, );

    std::cout << float(clock() - begin_time) / CLOCKS_PER_SEC << std:: endl;

    cv::imshow("original", result);

    cv::waitKey();

    cv::imwrite("original.jpg", result);

    begin_time = clock();

    result = fastBilateralFilter(img, , 12.5, );

    std::cout << float(clock() - begin_time) / CLOCKS_PER_SEC << std::endl;

    cv::imshow("fast", result);

    cv::waitKey();

    cv::imwrite("fast.jpg", result);

    begin_time = clock();

    cv::bilateralFilter(img, result, , , 12.5);

    std::cout << float(clock() - begin_time) / CLOCKS_PER_SEC << std::endl;

    cv::imshow("opencv", result);

    cv::waitKey();

    cv::imwrite("opencv.jpg", result);

    system("pause");

    return ;

}
运行结果:
46.889s 5.694s 0.202s
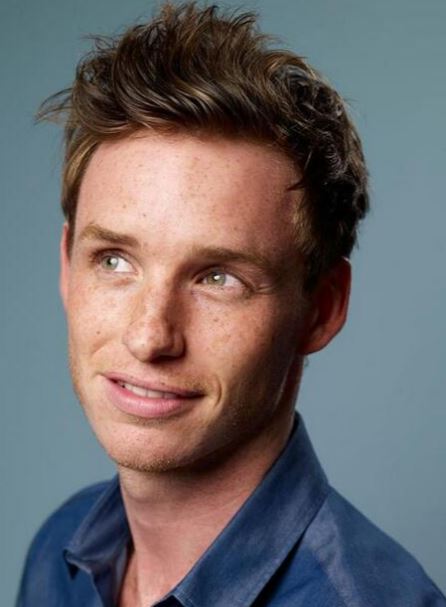
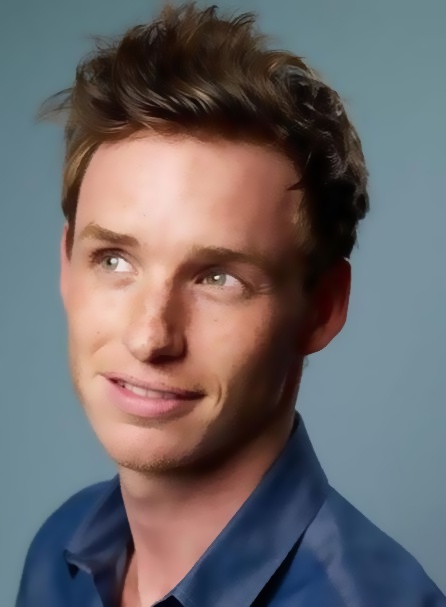
二维算子降成两个一维算子之后,速度加快了一些,但是还是不如opencv的快,效果也比它差一些(No more reinventing the wheel...)
从左至右:“小雀斑”帅气原图、BilateralFilter处理结果、fastBilateralFilter处理结果、opencv接口处理结果


【C++】双边滤波器(bilateral filter)的更多相关文章
- 【VS开发】【图像处理】双边滤波器bilateral filter
目录(?)[-] 简介 原理 代码实现 1 Spatial Weight 2 Similarity Weight 3 Color Filtering 在SSAO中的使用 1. 简介 图像平滑是一个重要 ...
- Bilateral Filter
最近在看图像风格化的论文的时候,频繁遇到 Bilateral Filter.google 一波后,发现并不是什么不得了的东西,但它的思想却很有借鉴意义. 简介 Bilateral Filter,中文又 ...
- 三维网格去噪算法(bilateral filter)
受图像双边滤波算法的启发,[Fleishman et al. 2003]和[Jones et al. 2003]分别提出了利用双边滤波算法对噪声网格进行光顺去噪的算法,两篇文章都被收录于当年的SIGG ...
- vs2015+opencv3.3.1 实现 c++ 双边滤波器(Bilateral Filter)
#include <opencv2\highgui\highgui.hpp> #include <iostream> #include<vector> using ...
- 卡尔曼滤波器 Kalman Filter (转载)
在学习卡尔曼滤波器之前,首先看看为什么叫“卡尔曼”.跟其他著名的理论(例如傅立叶变换,泰勒级数等等)一样,卡尔曼也是一个人的名字,而跟他们不同的是,他是个现代人! 卡 尔曼全名Rudolf Emil ...
- [转]计算机视觉之跟踪算法——相关滤波器Correlation Filter
https://blog.csdn.net/victoriaw/article/details/62416759 ASEF相关滤波器: Average of Synthetic Exact Filte ...
- 灰度图像--图像增强 双边滤波 Bilateral Filtering
学习DIP第31天 转载请标明本文出处:http://blog.csdn.net/tonyshengtan,欢迎大家转载,发现博客被某些论坛转载后,图像无法正常显示,无法正常表达本人观点,对此表示很不 ...
- 测试卡尔曼滤波器(Kalman Filter)
真实的温度测试数据,通过加热棒加热一盆水测得的真实数据,X轴是时间秒,Y轴是温度: 1)滤波前 2)滤波后(p=10, q=0.0001, r=0.05, kGain=0;) 2)滤波后(p=10, ...
- Atitit 图像处理 平滑 也称 模糊, 归一化块滤波、高斯滤波、中值滤波、双边滤波)
Atitit 图像处理 平滑 也称 模糊, 归一化块滤波.高斯滤波.中值滤波.双边滤波) 是一项简单且使用频率很高的图像处理方法 用途 去噪 去雾 各种线性滤波器对图像进行平滑处理,相关OpenC ...
随机推荐
- iOS中NSNotification、delegate、KVO三者之间的区别与联系?
前面分别讲了delegate.notification和KVO的实现原理,以及实际使用步骤,我们心中不禁有个疑问,他们的功能比较类似,那么在实际的编程中,如何选择这些方式呢? 在网上看到一个博客上详细 ...
- [JSOI 2007] 字符加密
[题目链接] https://www.lydsy.com/JudgeOnline/problem.php?id=1031 [算法] 将字符串倍长 , 构建后缀数组 , 然后按要求输出即可 时间复杂度 ...
- 学习记录:《高性能javascript》【持续更新】
在看这本书的时候,遇到不懂得地方我一般都会百度一下.这里记录一下我在这本书里捡到的杂碎知识: 1.arrayObject.shift() 2.concat() 3.绑定监听的事件的方法(兼容IE,Fi ...
- application、session、request、page的作用范围、Application,Session和Cookie的区别
Web应用中的JSP和servlet都是由web服务器来调用,Jsp和Servlet之间通常不会相互调用,那么Jsp和Servlet之间交换数据就要用到application.session.requ ...
- C#(KeyChar和KeyCord值,KeyDown/KeyPress事件区别)
1. 首先将窗口属性KeyPreview设为true,如果属性对话框中找不到,就直接在代码里添加:2. 添加KeyPress / KeyDown事件: KeyPress 和KeyDown .KeyPr ...
- E20180410-hm
preface n. 序言,引语; 开端,前奏; [宗] (弥撒的) 序诵,序祷; vi. 作序; 作为…的序言,作为…的开端; 给…作序; 开始,导致; continue vi. 持 ...
- bzoj 5498: [2019省队联测]皮配【dp】
是个神仙dp-- 参考:https://www.luogu.org/blog/xzz-233/solution-p5289 设f[i][j][k]是前i个有限制的城市,所有学校中选蓝色阵营有j人,有限 ...
- P4692 [Ynoi2016]谁的梦
传送门 分别考虑每一种颜色对答案的贡献.每种颜色的贡献就是他出现的区间个数,那么可以用总区间减去不包含它的区间个数,把每一个序列里不包含它的区间个数加起来,然后不同序列用乘法原理计算即可 于是我辛辛苦 ...
- UVA - 11552 Fewest Flops
传送门: 题目大意:给你一个字符串,可以平均分成很多段,每一段之内的元素可以任意排序,最后再按原来的顺序把每一段拼起来,问最少的块数.(块:连续相同的一段字符成为一个块) 题解: 首先我们可以发现,每 ...
- 屏蔽QQ黄钻官方团队送礼物的方法
按照在网上查到的方法: 登录手机QQ \(\longrightarrow\) 好友动态 \(\longrightarrow\) 个人主页 \(\longrightarrow\) 右上角三道杠 \(\l ...