
Real-Time Compressive Tracking,实时压缩感知跟踪算法解读
这是Kaihua Zhang发表在ECCV2012的paper,文中提出了一种基于压缩感知(compressive sensing)的单目标跟踪算法,该算法利用满足压缩感知(compressive sensing)的RIP(restricted isometry property)条件的随机测量矩阵(random measurement matrix)对多尺度(multiple scale)的图像特征(features)进行降维,然后通过朴素贝叶斯分类器(naive Bayes classifier)对特征进行分类从而预测目标位置。
首先介绍下paper涉及的知识点:
1、随机投影(Random Projection)
通过矩阵R(m*n维)将高维图像空间的x(m维)投影到低维空间v(n维)表示为:
v=Rx (n<<m)
这就是我们常说的降维,但是降维不能只是降低维度,还要尽最大可能的保留高维度的信息,如何做呢?Johnso-Lindenstrauss指出如果将向量空间中两个点能够投影到一个随机选取的合适的高维度的子空间中,则能够以高概率保留两点之间的距离关系,上一句中的“合适的高纬度”要比原先的维度要小,而且Baraniuk在论文中证明了满足Johnso-Lindenstrauss推论的随机矩阵同时满足compressive sensing的restricted isometry property(RIP)条件,所以如果随机矩阵R满足Johnso-Lindenstrauss推论,并且x是诸如语音或者图像这种可压缩的信号的话,我们就能以最小误差从低维的v中高概率的重构出高维的x。
2随机测量矩阵(random measurement matrix)
一个典型的满足RIP条件的随机测量矩阵是随机高斯矩阵(random Gaussian matrix)R,(R中的每个值rij服从N(0,1)),但是该矩阵有个缺点即一般是稠密的(dense),这样会导致在存取和计算时开销太大而难以忍受。
paper的亮点在于找到一个非常稀疏的随机测量矩阵
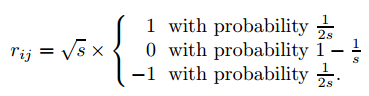

Achlioptas证明当s=2 or3时该矩阵满足Johnso-Lindenstrauss推论,而s=3时矩阵是非常稀疏的,因为矩阵中1-1/3=2/3的概率都是0,故减少了2/3的计算开销, paper中设定s=m%4,m为为压缩信号x的维度,这样对于R中的每一行只需要计算c=s(c小于等于4)个元素,所以矩阵的计算复杂度变为O(cn)。同时保存矩阵时只需要考虑非零元素,故空间复杂度也减少很多。
3尺度不变性(scale invariant)
为了处理跟踪中的尺度问题,对于每一个样本


其中i,j分别表示矩形滤波器的宽和高,卷积后一个图像特征的维度为w*h,一共有w*h个滤波器,所以将所有的图像特征 reshape,得到维度为(w*h)2的列向量,然后将这些列向量连接成一个高维的多尺度的图像特征向量,维度为m= (wh)2,m的大小一般在106-1010,直接计算是难以忍受的,然后采用我们之前介绍的随机测量矩阵R将x投影到v上实现降维,说白了就是减少计算量在实际计算时,随机测量矩阵只需要在程序初始化时计算一次,然后矩阵相乘时只考虑非零的乘加,由于每行的非零数小于等于4,所以可以有效的计算矩阵乘法。
4.构建和更新分类器
假设v是独立分布的,通过朴素贝叶斯分类器naive Bayes classifier建模。

首先假设先验概率,Diaconisand Freedman[3]指出高维随机变量的随机投影几乎满足高斯分布,所以分类器H(v)中的条件分布假设满足
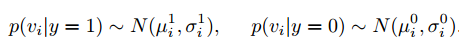
我们接下来需要做的就是对这四个参数进行建模,每一帧更新分类器即更新上面四个参数
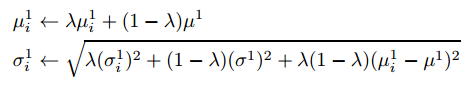
其中lamda>0表示学习速率。均值和方差初始化如下:

tracking的流程图如下所示:

tracking algorithm如下:

1. 在第t帧时,以t-1帧的目标的位置为中心,r为半径,采样得到低纬度的特征。
2. 使用贝叶斯分类器H对采样特征进行分类,响应值最高的为第t帧的目标位置。
3. 确定第t帧的目标位置后在其附近搜集正样本,远离目标位置搜集负样本,更新分类器H用于下一帧目标位置的预测。
我验证了compressive tracking后发现在实际测试时该算法经常出现跟丢或者偏移的情况,在之后发表的跟踪文章的对比结果中也有相似结论,我分析了有以下几点原因:
首先文章采用的类haar特征,总所周知,haar特征比较简单,而且最为广泛的应用是在人脸检测,但是在跟踪诸如行人或者手等变化丰富的物体时该特征表现不尽如人意,所以可以换一些表达更为丰富的特征来提高算法的性能。
其次作者在更新分类器时选取特征时是随机在目标周围的一个小圆中选取正样本,一个圆环中选取负样本,在选择样本时没有考虑样本之间的重要程度,譬如算法中离目标中心近的样本和稍微远一些的样本在分类时的重要性是一样的,这样会导致分类不准确,在预测目标位置是随机在目标周围的一个小圆选取,这样我感觉有可能选择不到正确的位置。
总而言之压缩感知跟踪算法的优点在于快,这是文章的卖点,为了快作者选取了贝叶斯分类器,两个概率直接一除一加得结果,但是随着物体发生遮挡或者外观发生变化时分类器无法及时更新,导致分类的效果下降。
作者的文章作为入门来说是极好不过的,认真阅读之后容易理解,而且还有code直接上手实践,再次感觉作者的工作让我们觉得算法不是如此的高深莫测。
最后说说我的感想吧,目标跟踪作为计算机视觉研究领域的一个重要的研究方向,在最近几年可谓八仙过海,各显神通,各种算法诸如多示例学习的、时空上下文的、卷积神经网络的、结构化SVM的,FFT加速的、线性回归的等等都展示了强大的实力,性能也是一直在飙升,刚看完这篇又出来一篇,感觉应接不暇,脑子要爆炸的赶脚,但是让我有更大的兴趣去学习,之后我会把最近读的一些论文理解放上来和大家分享,如果有什么考虑不周之处还希望大家帮我指出。
大家如果有什么问题欢迎留言一起讨论,我把自己写的ct tracker的c++ code放到了我的github上,大家有兴趣的可以下载来看看。
我的新浪微博:http://weibo.com/1270453892/profile?topnav=1&wvr=6
我的github:https://github.com/pbypby
Real-Time Compressive Tracking,实时压缩感知跟踪算法解读的更多相关文章
- 压缩感知重构算法之子空间追踪(SP)
SP的提出时间比CoSaMP提出时间稍晚一些,但和压缩采样匹配追踪(CoSaMP)的方法几乎是一样的.SP与CoSaMP主要区别在于“In each iteration, in the SP algo ...
- 浅谈压缩感知(二十四):压缩感知重构算法之子空间追踪(SP)
主要内容: SP的算法流程 SP的MATLAB实现 一维信号的实验与结果 测量数M与重构成功概率关系的实验与结果 SP与CoSaMP的性能比较 一.SP的算法流程 压缩采样匹配追踪(CoSaMP)与子 ...
- 压缩感知重构算法之SP算法python实现
压缩感知重构算法之OMP算法python实现 压缩感知重构算法之CoSaMP算法python实现 压缩感知重构算法之SP算法python实现 压缩感知重构算法之IHT算法python实现 压缩感知重构 ...
- 浅谈压缩感知(三十一):压缩感知重构算法之定点连续法FPC
主要内容: FPC的算法流程 FPC的MATLAB实现 一维信号的实验与结果 基于凸优化的重构算法 基于凸优化的压缩感知重构算法. 约束的凸优化问题: 去约束的凸优化问题: 在压缩感知中,J函数和H函 ...
- 浅谈压缩感知(三十):压缩感知重构算法之L1最小二乘
主要内容: l1_ls的算法流程 l1_ls的MATLAB实现 一维信号的实验与结果 前言 前面所介绍的算法都是在匹配追踪算法MP基础上延伸的贪心算法,从本节开始,介绍基于凸优化的压缩感知重构算法. ...
- 浅谈压缩感知(二十八):压缩感知重构算法之广义正交匹配追踪(gOMP)
主要内容: gOMP的算法流程 gOMP的MATLAB实现 一维信号的实验与结果 稀疏度K与重构成功概率关系的实验与结果 一.gOMP的算法流程 广义正交匹配追踪(Generalized OMP, g ...
- 浅谈压缩感知(二十六):压缩感知重构算法之分段弱正交匹配追踪(SWOMP)
主要内容: SWOMP的算法流程 SWOMP的MATLAB实现 一维信号的实验与结果 门限参数a.测量数M与重构成功概率关系的实验与结果 SWOMP与StOMP性能比较 一.SWOMP的算法流程 分段 ...
- 浅谈压缩感知(二十五):压缩感知重构算法之分段正交匹配追踪(StOMP)
主要内容: StOMP的算法流程 StOMP的MATLAB实现 一维信号的实验与结果 门限参数Ts.测量数M与重构成功概率关系的实验与结果 一.StOMP的算法流程 分段正交匹配追踪(Stagewis ...
- 压缩感知重构算法之压缩采样匹配追踪(CoSaMP)
压缩采样匹配追踪(CompressiveSampling MP)是D. Needell继ROMP之后提出的又一个具有较大影响力的重构算法.CoSaMP也是对OMP的一种改进,每次迭代选择多个原子,除了 ...
随机推荐
- Win2008 Server MySql安装包详细安装教程
首先去官网下载 下载MySql 下载地址:http://downloads.mysql.com/archives/community/ 我这里选择MSI的32位安装包安装,服务器系统32位的. 安装M ...
- 任务3.站会或DoD
三选一 1.为开展敏捷团队:尝试一下引入站会 2.正在实践敏捷团队:定义DoD 3.从本次和上次学习中自己找出一个任务 <我们知道何时才算完成> <富有成效的每日站会> 目前所 ...
- Qt Widgets Application可执行程序发布方式
前言 写好的Qt程序想打包发布,之前按照Qt快速入门系列教程里的方法,直接选release,构建,之后找到exe,拷贝几个dll,然而报错如图: 后来找到教程:http://tieba.baidu.c ...
- 61. mybatic insert异常:BindingException: Parameter 'name' not found【从零开始学Spring B】
mybatic insert异常:BindingException: Parameter 'name' not found [从零开始学习Spirng Boot-常见异常汇总] 异常信息如下: nes ...
- COJ 1163 乘法逆元的求解
乘法逆元就是求一个 a/b = c(mod m)在已知a%m , b%m 的条件下 求c的解 #include <cstdio> #include <cstring> usin ...
- java.lang.ClassNotFoundException: org.apache.jsp.WEB_002dINF.views.login_jsp
背景:SpringBoot的项目配置了对jsp的支持,走控制器就报这个错误.相关配置如下: <!-- JSP BEGIN --> <dependency> <groupI ...
- Query on a string
You have two strings SS and TT in all capitals. Now an efficient program is required to maintain a o ...
- Journey CodeForces - 839C
There are n cities and n - 1 roads in the Seven Kingdoms, each road connects two cities and we can r ...
- Network-POJ3694(最小公共祖先LCA+Tarjin)
http://poj.org/problem?id=3694 这一题 为什么要找最小祖先呢 当两个节点连到一块的时候 找最小公共节点就相当于找强连通分支 再找最小公共节点的过程中直到找到 这个过 ...
- Codeforces Educational Round 23
A emmmmmmmmm B emmmmmmmmm C(套路) 题意: 给定n和s(n,s<=1e18),计算n以内有多少个数x满足(x-x的各个位置数字之和)>=s 分析: 容易想到如果 ...