
ROS学习笔记5-理解节点(Node)
本文内容来源于:http://wiki.ros.org/ROS/Tutorials/UnderstandingNodes
- 图(Graph)概念概览
- ROS核心(roscore)
roscore是使用ros运行的一个命令,需要在其他节点运行之前运行roscore。$ roscore
... logging to /home/shao/.ros/log/93b4e9f2-d146-11e9-a3fd-69f079ca327f/roslaunch-UAVlab1-13621.log
Checking log directory for disk usage. This may take awhile.
Press Ctrl-C to interrupt
Done checking log file disk usage. Usage is <1GB. started roslaunch server http://UAVlab1:40901/
ros_comm version 1.12.14 SUMMARY
======== PARAMETERS
* /rosdistro: kinetic
* /rosversion: 1.12.14 NODES auto-starting new master
process[master]: started with pid [13631]
ROS_MASTER_URI=http://UAVlab1:11311/ setting /run_id to 93b4e9f2-d146-11e9-a3fd-69f079ca327f
process[rosout-1]: started with pid [13644]
started core service [/rosout]运行成功后如上所示。
- rosnode命令
使用rosnode命令可以查看ros节点相关的信息。例如:rosnode list命令可以列出运行的ros节点。
新打开一个终端,运行rosnode list,如下:$ rosnode list
/rosout可以看出,有一个rosout节点,为roscore命令启动的。
使用rosnode info命令可以查看ros节点的信息:$ rosnode info /rosout
--------------------------------------------------------------------------------
Node [/rosout]
Publications:
* /rosout_agg [rosgraph_msgs/Log] Subscriptions:
* /rosout [unknown type] Services:
* /rosout/get_loggers
* /rosout/set_logger_level contacting node http://UAVlab1:42313/ ...
Pid: 13644 rosrun运行节点
rosrun命令可以运行ros节点,语法如下:
$ rosrun [package_name] [node_name]
官网该文档有问题,正确的应该是:
rosrun <package> <executable>
即第二个参数为可执行程序名,不一定和节点名一致。
新打开一个终端,运行:$ rosrun turtlesim turtlesim_node
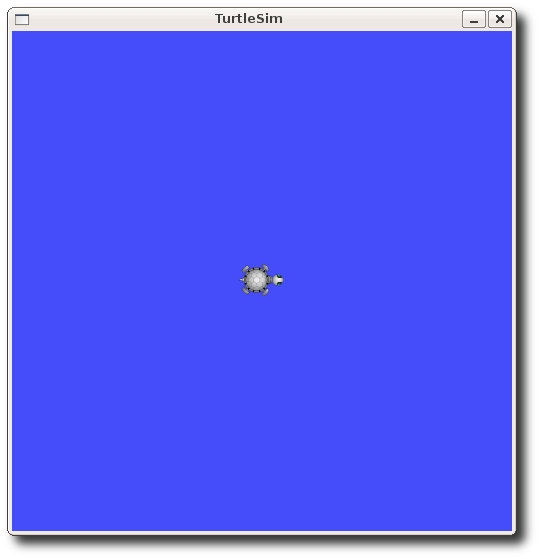
小龟龟出现喽。
然后再用rosnode可以看到:
$ rosnode list

/rosout
/turtlesim可以看出来多了个turtlesim的节点。
打开新终端,然后使用参数重映射,可以给节点名重命名。$ rosrun turtlesim turtlesim_node __name:=my_turtle
然后运行rosnode list
$ rosnode list

/my_turtle

/rosout

/turtlesim
可以看出来多了一个节点my_turtle。
使用rosnode ping命令可以检查和某节点之间的通信,类似于ping命令。$ rosnode ping /my_turtle
rosnode: node is [/my_turtle]
pinging /my_turtle with a timeout of 3.0s
xmlrpc reply from http://UAVlab1:43947/ time=0.296116ms
xmlrpc reply from http://UAVlab1:43947/ time=0.949144ms
xmlrpc reply from http://UAVlab1:43947/ time=0.707150ms
xmlrpc reply from http://UAVlab1:43947/ time=0.704050ms
xmlrpc reply from http://UAVlab1:43947/ time=1.071930ms
ROS学习笔记5-理解节点(Node)的更多相关文章
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- 微信小程序开发:学习笔记[7]——理解小程序的宿主环境
微信小程序开发:学习笔记[7]——理解小程序的宿主环境 渲染层与逻辑层 小程序的运行环境分成渲染层和逻辑层. 程序构造器
- ROS学习笔记八:基于Qt搭建ROS开发环境
1 前言 本文介绍一种Qt下进行ROS开发的完美方案,使用的是ros-industrial的Levi-Armstrong在2015年12月开发的一个Qt插件ros_qtc_plugin,这个插件使得Q ...
- ROS学习笔记2-基本概念
本笔记来源于:http://wiki.ros.org/ROS/Concepts ROS文件系统级别文件系统级别主要包含了你能在ROS的磁盘上遇到的资源,包括: 包(Packages):包是ROS中资源 ...
- Nodejs学习笔记(六)--- Node.js + Express 构建网站预备知识
目录 前言 新建express项目并自定义路由规则 如何提取页面中的公共部分? 如何提交表单并接收参数? GET 方式 POST 方式 如何字符串加密? 如何使用session? 如何使用cookie ...
- COCOS2D-X学习笔记(一)-----Node类的学习
Node类(在3.0版本以下叫CCNode):节点类. 本文记录以下几个方法的学习笔记: init()和onEnter()这俩个方法都是CCNode的方法.其区别如下: 1.其被调用的顺序是先init ...
- ROS学习笔记
创建ros工作环境: mkdir -p ~/catkin_ws/src //建立项目目录,同时生成src文件夹 cd ~/catkin_ws/ //进入项目目录 catkin_make //编译项目, ...
- ROS学习笔记(一) : 入门之基本概念
目录 基本概念 1. Package 2. Repositories 3. Computation Graph 4. Node 5. Master 6. Message 7. Topic 8. Ser ...
- Nodejs学习笔记(六)—Node.js + Express 构建网站预备知识
前言 前面经过五篇Node.js的学习,基本可以开始动手构建一个网站应用了,先用这一篇了解一些构建网站的知识! 主要是些基础的东西... 如何去创建路由规则.如何去提交表单并接收表单项的值.如何去给密 ...
随机推荐
- Manjaro 安装 ibus-rime 输入法
Manjaro 安装 ibus-rime 输入法 安装软件包: sudo pacman -S ibus ibus-rime yay -S ibus-qt 编辑/添加配置文件~/.xprofile: e ...
- Springboot学习:核心配置文件
核心配置文件介绍 SpringBoot使用一个全局配置文件,配置文件名是固定的 application.properties application.yml 配置文件的作用:修改SpringBoot自 ...
- 【PAT甲级】1064 Complete Binary Search Tree (30 分)
题意:输入一个正整数N(<=1000),接着输入N个非负整数(<=2000),输出完全二叉树的层次遍历. AAAAAccepted code: #define HAVE_STRUCT_TI ...
- ES查询不重复的数据
GET ana-apk/_search #查询不重复的mac地址{ "size": 10, "aggs": { "MAC": { ...
- 简单实用的matlab柱状图显示比例及计数
这个小代码用于matlab柱状图显示比例及数值, 函数如下: function myhist(x) % myhist Codeby SimonLiang % Email:idignew@126.com ...
- 【JavaWeb】导入Excel并进行校验
一.需要实现的目标 1.界面编写 2.导入表读取表名,进行校验,后台匹配(判断此表的名称是否能够模糊匹配上) 3.确定表存在,读取其中的数据,暂存 4.正则表达式数据校验(判断是否已存在,数据是否符合 ...
- php封装的mysqli类完整实例
本文实例讲述了php封装的mysqli类.分享给大家供大家参考,具体如下:类: <?php header('content-type:text/html;charset=utf-8'); /* ...
- Java 中 VO、PO、DTO、BO、POJO、DAO 之间的区别与解释
转载:https://www.cnblogs.com/hunmeng/p/11298680.html VO value object:值对象 通常用于业务层之间的数据传递,由new创建,由GC回收. ...
- 开发中,GA、Beta、GA、Trial到底是什么含义
前言 用过maven的都应该知道,创建maven项目时,其版本号默认会以SNAPSHOT结尾,如下: 通过英文很容易就可以知道这是一个快照版本.但是,在开发中,或者使用别的软件的时候,我们常常会见到各 ...
- linux jar 启动shell 脚本
#!/bin/bash APP_NAME=/data/wwwroot/app.jar #使用说明,用来提示输入参数 usage() { echo "Usage: sh app.sh [sta ...