
ROS naviagtion analysis: costmap_2d--Layer
博客转载自:https://blog.csdn.net/u013158492/article/details/50493113
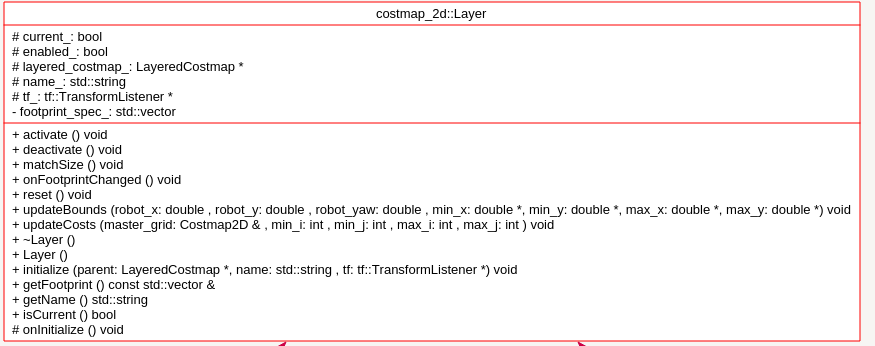
这个类中有一个LayeredCostmap* layered_costmap_数据成员,这个数据成员很重要,因为这个类就是通过这个指针获取到的对master map的操作。没有这个指针,所有基于Layer继承下去的地图的类,都无法操作master map。 这个类基本上没有什么实质性的操作,主要是提供了统一的接口,要求子类必须实现这些方法。这样plugin使用的时候,就可以不用管具体是什么类型的map,反正都有同样的方法名。
以下是这个类实现的两个方法,其他的方法基本上都是virtual ,要求子类实现。
void Layer::initialize(LayeredCostmap* parent, std::string name, tf::TransformListener *tf)

{

  layered_costmap_ = parent;

  name_ = name;

  tf_ = tf;

  onInitialize();

}

const std::vector<geometry_msgs::Point>& Layer::getFootprint() const

{

  return layered_costmap_->getFootprint();

}
重要的几个virtual方法:
 virtual void updateBounds(double robot_x, double robot_y, double robot_yaw, double* min_x, double* min_y,

                            double* max_x, double* max_y) {}

  /**

   * @brief Actually update the underlying costmap, only within the bounds

   *        calculated during UpdateBounds().

   */

  virtual void updateCosts(Costmap2D& master_grid, int min_i, int min_j, int max_i, int max_j) {}

  /** @brief Stop publishers. */

  virtual void deactivate() {}

  /** @brief Restart publishers if they've been stopped. */

  virtual void activate() {}

  virtual void reset() {}
这个类就这么多内容,接下来进入真正干活的几个类分析:
ObstacleLayer

InflationLayer

StaticLayer

VoxelLayer
ROS naviagtion analysis: costmap_2d--Layer的更多相关文章
- ROS naviagtion analysis: costmap_2d--Costmap2DROS
博客转载自:https://blog.csdn.net/u013158492/article/details/50485418 在上一篇文章中moveBase就有关于costmap_2d的使用: pl ...
- ROS naviagtion analysis: move_base
博客转载自:https://blog.csdn.net/u013158492/article/details/50483123 这是navigation的第一篇文章,主要通过分析ROS代码级实现,了解 ...
- ROS naviagtion analysis: costmap_2d--ObstacleLayer
博客转载自:https://blog.csdn.net/u013158492/article/details/50493676 构造函数 ObstacleLayer() { costmap_ = NU ...
- ROS naviagtion analysis: costmap_2d--StaticLayer
博客转载自:https://blog.csdn.net/u013158492/article/details/50493246 从UML中能够看到,StaticLayer主要是在实现Layer层要求实 ...
- ROS naviagtion analysis: costmap_2d--LayeredCostmap
博客转自:https://blog.csdn.net/u013158492/article/details/50490490 在数据成员中,有两个重要的变量:Costmap2D costmap_和 s ...
- ROS naviagtion analysis: costmap_2d--CostmapLayer
博客转自:https://blog.csdn.net/u013158492/article/details/50493220 这个类是为ObstacleLayer StaticLayer voxelL ...
- ROS naviagtion analysis: costmap_2d--Costmap2D
博客转载自:https://blog.csdn.net/u013158492/article/details/50492506 Costmap2D是存储地图数据的父类.真正的地图数据就存储在数据成员u ...
- ROS 教程之 navigation :在 catkin 环境下创建costmap layer plugin
在做机器人导航的时候,肯定见到过global_costmap和local_costmap.global_costmap是为了全局路径规划服务的,如从这个房间到那个房间该怎么走.local_costma ...
- ROS探索总结(十三)——导航与定位框架
导航与定位是机器人研究中的重要部分. 一般机器人在陌生的环境下需要使用激光传感器(或者深度传感器转换成激光数据),先进行地图建模,然后在根据建立的地图进行导航.定位.在ROS中也有很多 ...
随机推荐
- rhel7+apache+c cgi+动态域名实现web访问
1. 申请动态域名/安装no-ip客户端 https://blog.csdn.net/lee244868149/article/details/44095835 2. yum安装httpd 两种方法安 ...
- iPhone图片拉伸:resizableImageWithCapInsets
1 [[UIImage imageNamed:@"button_textured_30"] resizableImageWithCapInsets:UIEdgeInsetsMake ...
- iOS开发单例模式 dispatch_once
什么是单例 单例模式是一种常用的软件设计模式.在它的核心结构中只包含一个被称为单例类的特殊类.通过单例模式可以保证系统中一个类只有一个实例而且该实例易于外界访问,从而方便对实例个数的控制并节约系统资源 ...
- UI多线程调用:线程间操作无效: 从不是创建控件"Form1"的线程访问它.
有两种方式解决 1.在窗体构造函数中写Control.CheckForIllegalCrossThreadCalls =false;2.使用Invoke等委托函数. 问题原因是.net2.0以后拒绝多 ...
- centos6.x 配置bond
centos6.x 配置bond centos6.x 配置bond1 物理网卡配置2 bond0网卡配置3 查看bond0网卡状态 摘要: centos6.x下使用双网卡配置bond0, centos ...
- CentOS 7 : Docker私有仓库搭建和使用
系统环境: CentOS 7.2 192.168.0.179:docker仓库 192.168.0.60:客户端 安装并启动docker yum -y install docker systemctl ...
- 【转】使用JMeter测试你的EJB
对EJB进行一些性能基准测试是非常有必要和有帮助的,测试的方法和工具有很多,不过我最近发现,Apache JMeter是进行基准测试的一个优秀工具.可惜的是,JMeter没有提供一个可测试任意EJB的 ...
- php读取文件夹文件,清理文件
// 获取文件夹中图片的数量和名称 public function show_tmp_file() { $handler = opendir('./tmp/');//当前目录中的文件夹下的文件夹 $c ...
- php判断是否为ajax请求
先说前端使用 jQuery 时怎么区分: jQuery 发出 ajax 请求时,会在请求头部添加一个名为 X-Requested-With 的信息,信息内容为:XMLHttpRequest 在后端可以 ...
- 《拳皇98终极之战OL》系统分析
转自:http://www.gameres.com/467959.html 游戏简述 <拳皇98终极之战OL>是由日本SNK官方正版授权,国内著名游戏公司北京掌趣科技与北京玩蟹科技开发,腾 ...