
Cardboard Talk01 HeadTracker
操作系统:Windows8.1
显卡:Nivida GTX965M
开发工具:Android studio 3.0.0 | Cardboard 1.0
使用 Google 的 Cardboard开发VR应用,会用到其中的几个功能,其中一个便是头部跟踪,即HeadTracker。接下来几个章节将会逐一分析 Cardboard 头部跟踪的具体设计和实现。考虑新版本的SDK已经不再提供源代码的支持,故采用比较老的版本对源代码进行分析说明。
Overview Of HeadTracker
有关头部跟踪的代码均在 com.google.vrtoolkit.cardboard.sensors 包下。SDK通过 HeadTracker 对外提供服务,该类内部通过 DeviceSensorLooper 完成对Android系统的 SensorManager 的绑定、监听工作。通过 OrientationEKF 完成旋转角度的转换工作,其中涉及到应用扩展卡尔曼滤波及罗德里格旋转公式,该部分会在后面章节用到的时候逐一介绍。首先通过一张图,看一下 HeadTracker 与 DeviceSensorLooper 的关系结构。
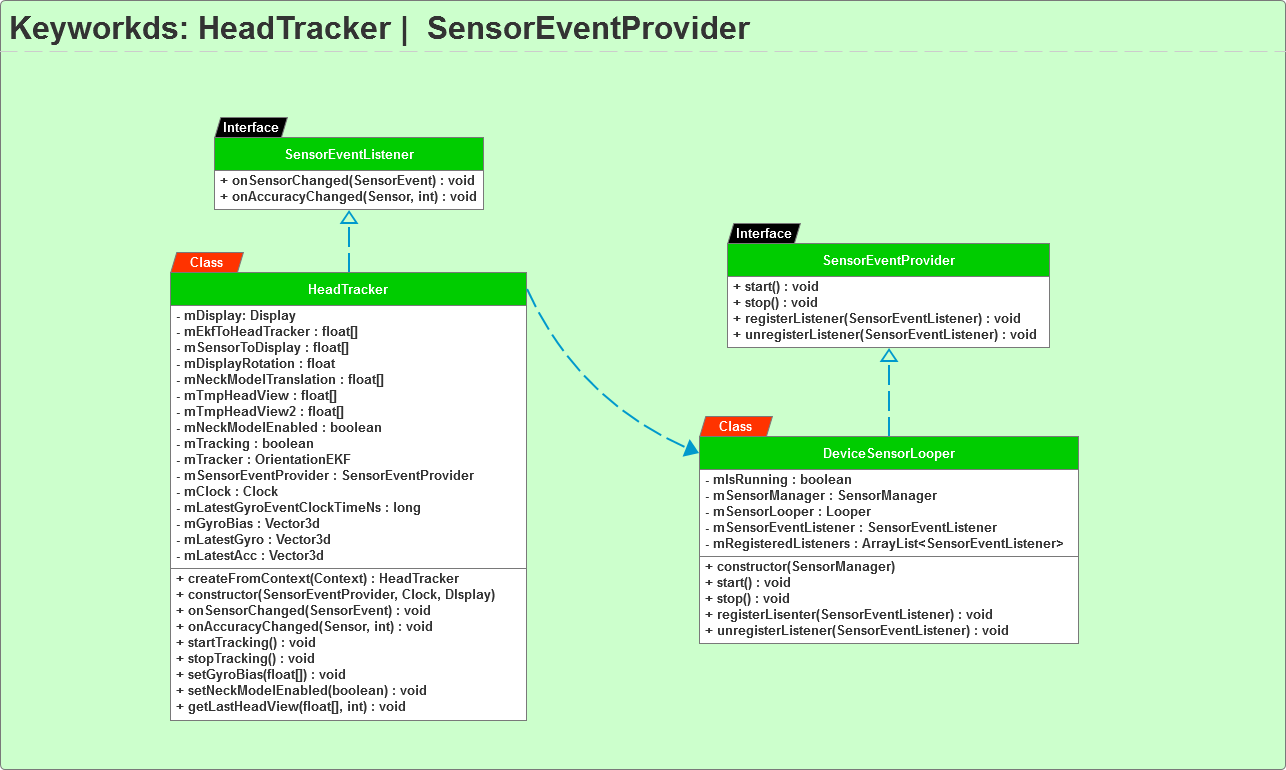
从类结构来看 HeadTracker 实现了Android系统的 SensorEventListener接口,该接口提供了必要的功能定义,用于监听系统对应的传感器的回调。换句话说 HeadTracker 将会作为监听器间接的或者直接的用以注册到系统的 SensorManager中,获取源源不断的传感器数据。下面分别介绍几个主要的 PublicAPI 。
1. createFromContext(Context) 根据传递的Context创建 HeadTracker Instance:
public static HeadTracker createFromContext(final Context context) {

        final SensorManager sensorManager = (SensorManager)context.getSystemService("sensor");

        final Display display = ((WindowManager)context.getSystemService("window")).getDefaultDisplay();

        return new HeadTracker(new DeviceSensorLooper(sensorManager), new SystemClock(), display);

    }
该函数获取系统的 SensorManager,如之前所述用于注册监听器获取传感器数据。接下来通过 WindowManager 获取默认的 Display对象,用于判断当前设备屏幕的旋转朝向。接着创建 DeviceSensorLooper 作为一个中间层内部启用了一个线程维护 SensorEventListener与 SensorManager的交互操作及外部控制逻辑,并将之前获取的 sesorManager 作为构造参数使用。最后实例化的是 SystomClock,该实例用于获得系统精确的 nano time 参与计算旋转角度。
2. onSensorChanged(SensorEvent) 将获取的传感器数据缓存,并传递给 OrientationEKF 进行处理以获得更准确的旋转数据。值得注意的是头部跟踪相关的传感器类型为应加速度计 Acc 和陀螺仪 Gyro。
public void onSensorChanged(final SensorEvent event) {

        if (event.sensor.getType() == 1) {

            this.mLatestAcc.set(event.values[0], event.values[1], event.values[2]);

            this.mTracker.processAcc(this.mLatestAcc, event.timestamp);

        }

        else if (event.sensor.getType() == 4) {

            this.mLatestGyroEventClockTimeNs = this.mClock.nanoTime();

            this.mLatestGyro.set(event.values[0], event.values[1], event.values[2]);

            Vector3d.sub(this.mLatestGyro, this.mGyroBias, this.mLatestGyro);

            this.mTracker.processGyro(this.mLatestGyro, event.timestamp);

        }

    }
3. startTracking() 开启头部跟踪功能。
public void startTracking() {

        if (this.mTracking) {

            return;

        }

        this.mTracker.reset();

        this.mSensorEventProvider.registerListener((SensorEventListener)this);

        this.mSensorEventProvider.start();

        this.mTracking = true;

    }
重置 OrientationEKF 对象,向 SensorEventProvider 接口的实现类 DeviceSensorLooper 对象注册 HeadTracker 实例本身。除此之外开启 DeviceSensorLooper 线程,最后设置上下文 mIsRunning 为 true 。
4. stopTracking() 关闭头部跟踪功能。
@Override

    public void stop() {

        if (!this.mIsRunning) {

            return;

        }

        this.mSensorManager.unregisterListener(this.mSensorEventListener);

        this.mSensorEventListener = null;

        this.mSensorLooper.quit();

        this.mSensorLooper = null;

        this.mIsRunning = false;

    }
从传感器管理器移除所有的监听器,停止监听。并结束传感器线程,设置上下文 mIsRunning 为 false。
5. setGyroBias(float[]) 设置陀螺仪Gyro的偏好数据,对于头部跟踪的最小原型,该函数是非必要的。
public void setGyroBias(final float[] gyroBias) {

        if (gyroBias == null) {

            this.mGyroBias.setZero();

            return;

        }

        if (gyroBias.length != 3) {

            throw new IllegalArgumentException("Gyro bias should be an array of 3 values");

        }

        this.mGyroBias.set(gyroBias[0], gyroBias[1], gyroBias[2]);

    }
6. setNeckModelEnabled(boolean) 开启颈部模型偏移数据。
public void setNeckModelEnabled(final boolean enabled) {

        this.mNeckModelEnabled = enabled;

    }
关于该函数没什么好说的,该功能默认是关闭的,如果开启需要留意类中定义了颈部模型的offset补偿的参数:
private static final float DEFAULT_NECK_HORIZONTAL_OFFSET = 0.08f;

private static final float DEFAULT_NECK_VERTICAL_OFFSET = 0.075f;

private static final boolean DEFAULT_NECK_MODEL_ENABLED = false;
Details of DeviceSensorLooper
在介绍 getLastHeadView(float[], int) 函数之前,先看一下 DeviceSensorLooper 的设计与实现,以便更好的理解后续的逻辑。该类的初始化阶段定义了感兴趣的传感器类型:
static {

        INPUT_SENSORS = new int[] { 1, 4 };

    }
1. constructor(SensorManager) 现在看一下构造函数的定义实现:保存 HeadTracker 传递进来的系统 SensorManager 实例引用,用于注册监听器所使用。
public DeviceSensorLooper(final SensorManager sensorManager) {

        super();

        this.mRegisteredListeners = new ArrayList<SensorEventListener>();

        this.mSensorManager = sensorManager;

    }
2. start() 开启独立工作线程,监听传感器传递的数据,并向注册的监听器回调获取到的数据,可以看到在内部类中引用了监听器集合 mRegisteredListeners,会遍历所有的监听器分发数据。
@Override

    public void start() {

        if (this.mIsRunning) {

            return;

        }

        this.mSensorEventListener = (SensorEventListener)new SensorEventListener() {

            public void onSensorChanged(final SensorEvent event) {

                for (final SensorEventListener listener : DeviceSensorLooper.this.mRegisteredListeners) {

                    synchronized (listener) {

                        listener.onSensorChanged(event);

                    }

                }

            }

            public void onAccuracyChanged(final Sensor sensor, final int accuracy) {

                for (final SensorEventListener listener : DeviceSensorLooper.this.mRegisteredListeners) {

                    synchronized (listener) {

                        listener.onAccuracyChanged(sensor, accuracy);

                    }

                }

            }

        };

        final HandlerThread sensorThread = new HandlerThread("sensor") {

            protected void onLooperPrepared() {

                final Handler handler = new Handler(Looper.myLooper());

                for (final int sensorType : DeviceSensorLooper.INPUT_SENSORS) {

                    final Sensor sensor = DeviceSensorLooper.this.mSensorManager.getDefaultSensor(sensorType);

                    DeviceSensorLooper.this.mSensorManager.registerListener(DeviceSensorLooper.this.mSensorEventListener, sensor, 0, handler);

                }

            }

        };

        sensorThread.start();

        this.mSensorLooper = sensorThread.getLooper();

        this.mIsRunning = true;

    }
函数的后半部分,会实例化线程的Handler,并在Handler初始化的时候获取感兴趣的传感器对象,并最终注册代理 SensorEventListener 对象。完成后启动线程,并修改标志位为已运行状态。
2. stop() 停传感器工作线程,移除代理中间监听器对象,退出线程并修改标志位为停止运行状态。
@Override

    public void stop() {

        if (!this.mIsRunning) {

            return;

        }

        this.mSensorManager.unregisterListener(this.mSensorEventListener);

        this.mSensorEventListener = null;

        this.mSensorLooper.quit();

        this.mSensorLooper = null;

        this.mIsRunning = false;

    }
3. registerListener(SensorEventListener) 向外部提供接口,用以注册外部Sensor监听器对象。
@Override

    public void registerListener(final SensorEventListener listener) {

        synchronized (this.mRegisteredListeners) {

            this.mRegisteredListeners.add(listener);

        }

    }
4. unregisterListener(SensorEventListener) 向外部提供接口,用以注销外部Sensor监听器对象。
@Override

    public void unregisterListener(final SensorEventListener listener) {

        synchronized (this.mRegisteredListeners) {

            this.mRegisteredListeners.remove(listener);

        }

    }
Brief summary
Cardboard SDK 为获取系统的传感器数据,定义了 DeviceSensorLooper 对象维护系统内部 SensorManager 与外部 SensorEventListener 监听器的联系,其内部开启了一个独立的worker工作线程专门负责传感器数据的获取与分发。而 HeadTracker 通过注册自身到 DeviceSensorLooper 中最终获得了有效的传感器原始数据,Acc 与 Gyro。
目前位置,拿到传感器原始数据后,如何计算精准的旋转矩阵并未提及。该部分将会在接下来的章节逐一讨论。
Cardboard Talk01 HeadTracker的更多相关文章
- Cardboard开发教程:使用Unity制作Cardboard全景图片浏览器
这两年,虚拟现实(VR)领域很火,很多人认为这将会是下一个手机般改变人们生活的技术.目前全球最领先的还是Facebook旗下的Oculus,HTC VIVE,以及最流行的Cardboard.国内多家厂 ...
- google vr开源 cardboard
https://developers.google.com/cardboard/android/ 待续
- 承接cardboard外包,unity3d外包(北京动软— 谷歌CARDBOARD真强大)
手把手教你玩转googlecardboard[不知道在这里发可以不?] 谷歌Google I/O开发者大会于北京时间6月26日0点在美国旧金山举行,谷歌发布了Android L手机系统:Android ...
- 【Cardboard】 体验 - Google Cardboard DIY及完成后简单体验
体验 - Google Cardboard DIY及完成后简单体验 今年的Google I/O最让我感兴趣的除了Material Design以外就是这个Google Cardboard了.据说是Go ...
- Google Cardboard
Google Cardboard是谷歌的一个虚拟现实开源项目,旨在使用户可以以一种简单.有趣且廉价的方式体验虚拟现实.用户只需要在Android手机上安装一个Google Cardboard应用,并将 ...
- 纸板上的虚拟现实和代码中的Cardboard
虚拟现实技术 未来视角? Google Cardboard试玩与比較 阅读下面文字请请先戳 戳我戳我 2014年的Google I/O大会,一向以Geek自称的Google拿出了一个叫做Cardboa ...
- 基于Daydream technical preview GVR13开发Daydream,Cardboard的Android应用
本文用Unity的Daydream Preview GVR13版本开发同时兼容Daydream和Cardboard的Android应用,Android Studio版本为2.2.3. 下载最新Dayd ...
- Unity For Android Cardboard App ( 1 ):基础入门
作者: ericzwhuang 前言 目前Google官方推出的VR设备有DayDream(2016年推出)和Cardboard(2014年推出)两种. Daydream是消费级VR解决方案,提供了手 ...
- Google Cardboard的九轴融合算法——基于李群的扩展卡尔曼滤波
Google Cardboard的九轴融合算法 --基于李群的扩展卡尔曼滤波 极品巧克力 前言 九轴融合算法是指通过融合IMU中的加速度计(三轴).陀螺仪(三轴).磁场计(三轴),来获取物体姿态的方法 ...
随机推荐
- EPANET头文件解读系列5——TYPES.H
/************************************************************************ ...
- RabbitMq window下配置安装
1. 搭建环境 1.1 安装Erlang语言运行环境 由于RabbitMQ使用Erlang语言编写,所以先安装Erlang语言运行环境. 1.2 Erlang(['ə:læŋ])是一种通用的面向并发的 ...
- 网络编程I/O函数介绍
read和write #include <unistd.h> ssize_t read(int fd, void *buf, size_t count); ssize_t write(in ...
- MySql查询生日的两种方式
需要是要查询日期段内过生日的会员,分为两种情况: 1. 不跨年 例如: 查询2017-01-01到2017-01-20之间过生日的会员 (假定今天是2017-01-01则这种也可以描述为20天内过生 ...
- vue.js 源代码学习笔记 ----- decoder
/* @flow */ let decoder export function decode (html: string): string { decoder = decoder || documen ...
- 使用c++实现一个FTP客户端(二)
接上篇http://www.cnblogs.com/jzincnblogs/p/5213978.html,这篇主要记录编程方面的重点. 客户端使用了Windows Socket提供的API,支持上传. ...
- Mac安装并破解OmniGraffle7
这个实际上不算破解,只是找到了可用的序列号 1.下载地址 https://www.omnigroup.com/omnigraffle 2.激活方法 Omnigraffle Pro 7注册码/许可证 名 ...
- flask第二十三篇——模板【5】过滤器
请关注微信公众号:自动化测试实战 过滤器——format格式化 flaskDemo.py # coding: utf-8 from flask import Flask, render_templat ...
- 实例化Bean的方法(基于xml配置)-http://blog.csdn.net/shymi1991/article/details/48153293
实例化Bean的方法(基于xml配置) 标签: spring framework 2015-09-01 13:43 918人阅读 评论(0) 收藏 举报 分类: Spring FrameWork(7 ...
- graphql-yoga interface && union 使用
接口就是一个约定,方便数据的约定,union 可以实现数据类型的共享,减少代码量 基本项目 参考 https://github.com/rongfengliang/graphql-yoga-doc ...