
Using rqt_console and roslaunch
Description: This tutorial introduces ROS using rqt_console and rqt_logger_level for debugging and roslaunch for starting many nodes at once
debug工具
- rqt_console
- rqt_logger_level
rosrun rqt_console rqt_console  #界面化的实时的日志监控

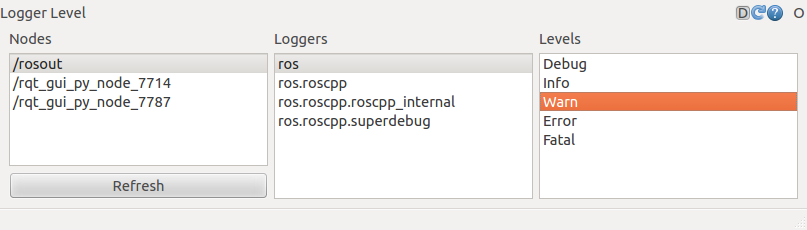
rosrun rqt_logger_level rqt_logger_level #界面化的用于设置日志级别

支持的日志级别

Fatal

Error

Warn

Info

Debug
roslaunch
echo $ROS_PACKAGE_PATH
<launch>   --标明这是一个launch file

  <group ns="turtlesim1">     --不同的namespace  允许有起2个同样name的node

    <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

  </group>

  <group ns="turtlesim2">

    <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

  </group>

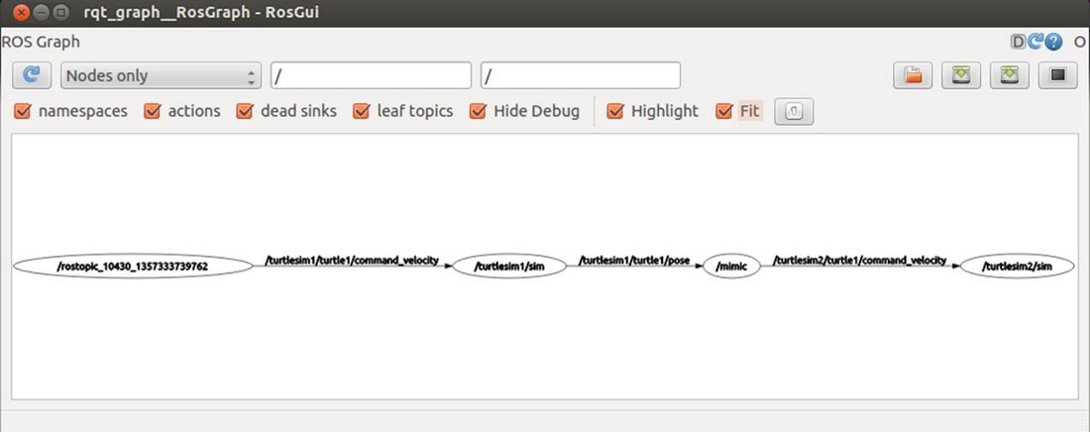
  <node pkg="turtlesim" name="mimic" type="mimic">   --起一个mimic node.

    <remap from="input" to="turtlesim1/turtle1"/>   --This renaming will cause turtlesim2 to mimic turtlesim1

    <remap from="output" to="turtlesim2/turtle1"/>

  </node>

</launch>
读取turtlemimic.launch文件启动node

roslaunch beginner_tutorials turtlemimic.launch
rqt或rqt_graph查看roslaunch实际做了什么
Using rqt_console and roslaunch的更多相关文章
- 理解ROS rqt_console和 roslaunch
1.使用rqt_console和roslaunch 这篇教程将介绍使用rqt_console和rqt_logger_level来调试以及使用roslaunch一次启动许多nodes.如果你使用ROS ...
- ROS学习(九)—— rqt_console 和 roslaunch
一.rqt_console 和rqt_logger_level 1.作用: rqt_console依据ROS编译日志,输出节点信息 rqt_logger_level可以改变节点的警告出差的警告等级 2 ...
- ROS学习手记 - 6 使用ROS中的工具:rqt_console & roslaunch & rosed
http://wiki.ros.org/ROS/Tutorials/UsingRqtconsoleRoslaunch Using rqt_console and roslaunch This tuto ...
- 使用 rqt_console 和 roslaunch---8
使用 rqt_console 和 roslaunch Description: 本教程介绍如何使用rqt_console和rqt_logger_level进行调试,以及如何使用roslaunch同时运 ...
- 快速了解 Robot Operating System(ROS) 机器人操作系统
http://www.ros.org/ 关于ROS About ROS http://www.ros.org/about-ros/ 机器人操作系统(ROS)是用于编写机器人软件的灵活框架.目的在简化 ...
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- ROS_Kinetic_02 ROS Kinetic 迁移指南及中文wiki指南(Migration guide)
ROS_Kinetic_02 ROS Kinetic 迁移指南(Migration guide) 对于ROS Kinetic Kame有些功能包已经更新改变,提供关于这些包的迁移注意或教程.主要针对于 ...
- ROS教程
Learning ROS 学习ROS Depending on your learning style and preferences, you can take two approaches to ...
- ROS官网新手级教程总结
第 1 关卡:安装和配置 ROS 环境 目标:在计算机上安装和配置 ROS 环境. 安装 ROS 按照 ROS 安装说明进行安装. 管理环境 确定环境变量 ROS_ROOT 和 ROS_PACKAGE ...
随机推荐
- 把.zip文件转化为.tar.gz文件
工作中正好用到上传tar.gz文件,没有现成的转换工具,就写了方法转换 #encoding: utf-8import osimport tarfileimport zipfileimport osim ...
- 201771010126 王燕《面向对象程序设计(Java)》第十二周学习总结
实验十二 图形程序设计 实验时间 2018-11-14 1.实验目的与要求 (1) 掌握Java GUI中框架创建及属性设置中常用类的API: 创建空框架 . 在Java中,常采用框架(Frame) ...
- typeScript 学习
最近看了下typescript, 虽然说已经有很多人已经用到它了,但是我还是写写自己的feel咯:这里推荐学习链接 https://ts.xcatliu.com. 这个入门学习,我不好做评价,但是我自 ...
- 04.封装ajax
<script> //封装ajax // 函数名 ajax // 函数的参数 // url: 请求的地址 // type: 请求的方式 get /post // data: 要上传的数据 ...
- 03-es6语法 Promise 和 es8语法 async await 的了解和基本使用
//Promise // 1.说明 : Promise 是 es6 中提出的新语法 // 2.作用 : 用 '用户编写同步代码' 的方式 '处理异步' 的一种解决方案 // 3.以前 : 处理异步 , ...
- 【转】priority_queue优先队列
转自:http://www.cppblog.com/shyli/archive/2007/04/06/21366.html http://www.cppblog.com/shyli/archive/2 ...
- Shiro在SSM框架中的应用
上一篇Shiro基础的连接 如果想使用Relam的操作,那么必须要保证有一个具体的认证类实现了Relam接口 web.xml增加shiro的配置 <!-- 进行shiro的过滤器的配置 --&g ...
- 【tiles】简单使用总结
一.简介 tiles是一种JSP布局框架,主要目的是为了将复杂的JSP页面作为一个页面的部分机能,然后组合成一个最终的页面,这种做法便于对各个页面机能的变更和维护,减少代码量,实现代码的重用. til ...
- 【视频】使用ASP.NET Core开发GraphQL服务
GraphQL 既是一种用于 API 的查询语言也是一个满足你数据查询的运行时. GraphQL来自Facebook,它于2012年开始开发,2015年开源. GraphQL与编程语言无关,可以使用很 ...
- RSA算法原理——(3)RSA加解密过程及公式论证
上期(RSA简介及基础数论知识)为大家介绍了:互质.欧拉函数.欧拉定理.模反元素 这四个数论的知识点,而这四个知识点是理解RSA加密算法的基石,忘了的同学可以快速的回顾一遍. 一.目前常见加密算法简介 ...