
使用 rqt_console 和 roslaunch---8
使用 rqt_console 和 roslaunch
Description: 本教程介绍如何使用rqt_console和rqt_logger_level进行调试,以及如何使用roslaunch同时运行多个节点。早期版本中的rqt工具并不完善,因此,如果你使用的是“ROS fuerte”或更早期的版本,请同时参考这个页面学习使用老版本的“rx”工具。
Tutorial Level: BEGINNER
Next Tutorial: 如何使用rosed
Contents
预先安装rqt和turtlesim程序包
本教程会用到rqt 和 turtlesim这两个程序包,如果你没有安装,请先安装:
$ sudo apt-get install ros-<distro>-rqt ros-<distro>-rqt-common-plugins ros-<distro>-turtlesim
请使用ROS发行版名称(比如 electric、fuerte、groovy、hydro或最新的indigo)替换掉<distro>。
注意: 你可能已经在之前的某篇教程中编译过rqt和turtlesim,如果你不确定的话重新编译一次也没事。
使用rqt_console和rqt_logger_level
rqt_console属于ROS日志框架(logging framework)的一部分,用来显示节点的输出信息。rqt_logger_level允许我们修改节点运行时输出信息的日志等级(logger levels)(包括 DEBUG、WARN、INFO和ERROR)。
现在让我们来看一下turtlesim在rqt_console中的输出信息,同时在rqt_logger_level中修改日志等级。在启动turtlesim之前先在另外两个新终端中运行rqt_console和rqt_logger_level:
$ rosrun rqt_console rqt_console
$ rosrun rqt_logger_level rqt_logger_level
你会看到弹出两个窗口:
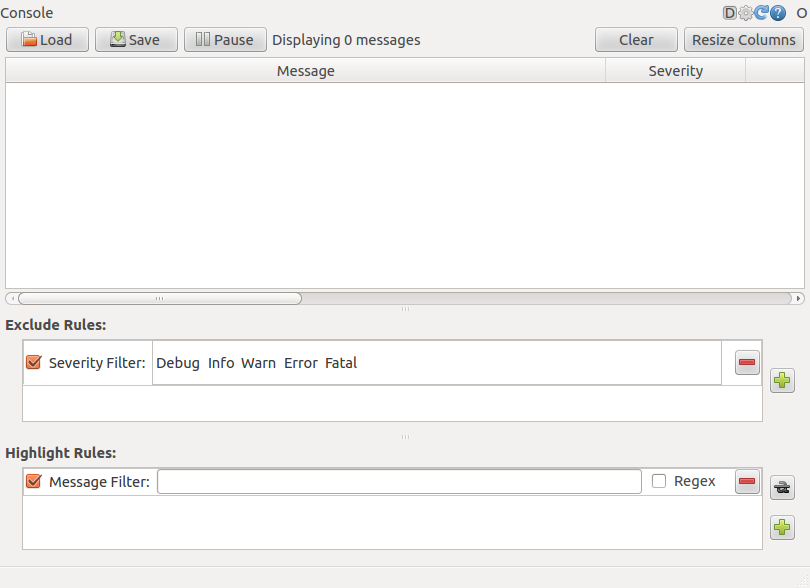
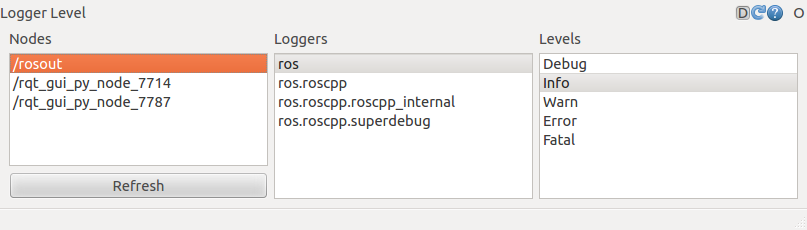
现在让我们在一个新终端中启动turtlesim:
$ rosrun turtlesim turtlesim_node
因为默认日志等级是INFO,所以你会看到turtlesim启动后输出的所有信息,如下图所示:
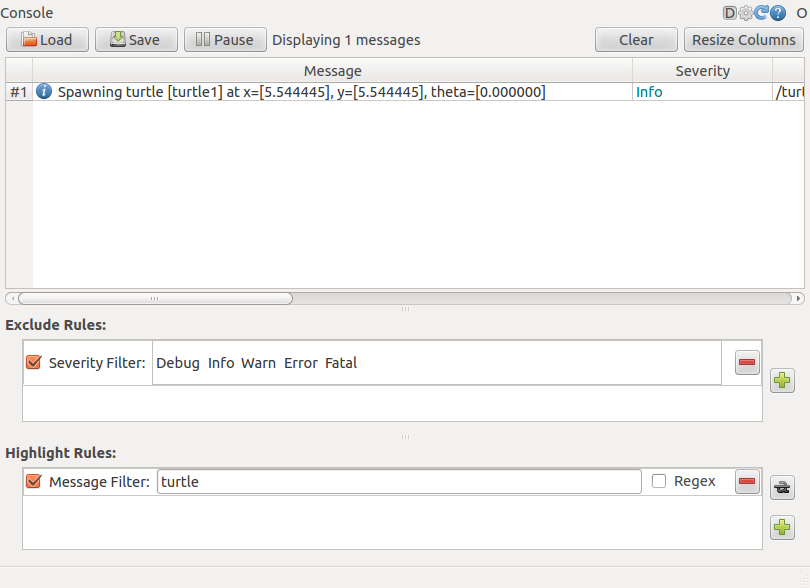
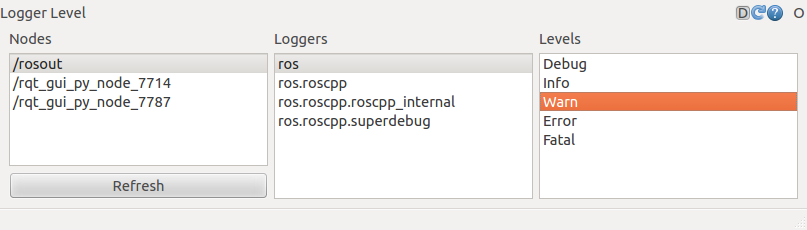
现在让我们刷新一下rqt_logger_level窗口并选择Warn将日志等级修改为WARN,如下图所示:
现在我们让turtle动起来并观察rqt_console中的输出(非hydro版):
rostopic pub /turtle1/command_velocity turtlesim/Velocity -r 1 -- 2.0 0.0
hydro版:
rostopic pub /turtle1/cmd_vel geometry_msgs/Twist -r 1 -- '[2.0, 0.0, 0.0]' '[0.0, 0.0, 0.0]'
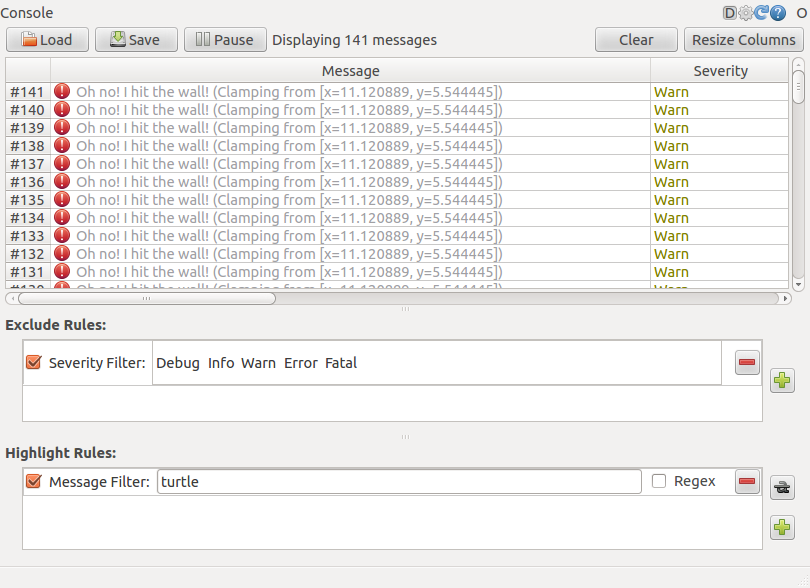
日志等级说明
日志等级按以下优先顺序排列:
Fatal

Error

Warn

Info

Debug
Fatal是最高优先级,Debug是最低优先级。通过设置日志等级你可以获取该等级及其以上优先等级的所有日志消息。比如,将日志等级设为Warn时,你会得到Warn、Error和Fatal这三个等级的所有日志消息。
现在让我们按Ctrl-C退出turtlesim节点,接下来我们将使用roslaunch来启动多个turtlesim节点和一个模仿节点以让一个turtlesim节点来模仿另一个turtlesim节点。
使用roslaunch
roslaunch可以用来启动定义在launch文件中的多个节点。
用法:
$ roslaunch [package] [filename.launch]
先切换到beginner_tutorials程序包目录下:
$ roscd beginner_tutorials
如果roscd执行失败了,记得设置你当前终端下的ROS_PACKAGE_PATH环境变量,设置方法如下:
$ export ROS_PACKAGE_PATH=~/<distro>_workspace/sandbox:$ROS_PACKAGE_PATH

$ roscd beginner_tutorials
如果你仍然无法找到beginner_tutorials程序包,说明该程序包还没有创建,那么请返回到ROS/Tutorials/CreatingPackage教程,并按照创建程序包的操作方法创建一个beginner_tutorials程序包。
然后创建一个launch文件夹:
$ mkdir launch

$ cd launch
Launch 文件
现在我们来创建一个名为turtlemimic.launch的launch文件并复制粘贴以下内容到该文件里面:
1 <launch>

2

3   <group ns="turtlesim1">

4     <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

5   </group>

6

7   <group ns="turtlesim2">

8     <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

9   </group>

10

11   <node pkg="turtlesim" name="mimic" type="mimic">

12     <remap from="input" to="turtlesim1/turtle1"/>

13     <remap from="output" to="turtlesim2/turtle1"/>

14   </node>

15

16 </launch>
Launch 文件解析
现在我们开始逐句解析launch xml文件。
1 <launch>
在这里我们以launch标签开头以表明这是一个launch文件。
在这里我们创建了两个节点分组并以'命名空间(namespace)'标签来区分,其中一个名为turtulesim1,另一个名为 turtlesim2,两个组里面都使用相同的turtlesim节点并命名为'sim'。这样可以让我们同时启动两个turtlesim模拟器而不会产 生命名冲突。
11   <node pkg="turtlesim" name="mimic" type="mimic">

12     <remap from="input" to="turtlesim1/turtle1"/>

13     <remap from="output" to="turtlesim2/turtle1"/>

14   </node>
在这里我们启动模仿节点,并将所有话题的输入和输出分别重命名为turtlesim1和turtlesim2,这样就会使turtlesim2模仿turtlesim1。
16 </launch>
这个是launch文件的结束标签。
roslaunching
现在让我们通过roslaunch命令来启动launch文件:
$ roslaunch beginner_tutorials turtlemimic.launch
现在将会有两个turtlesims被启动,然后我们在一个新终端中使用rostopic命令发送速度设定消息:
非hydro版:
$ rostopic pub /turtlesim1/turtle1/command_velocity turtlesim/Velocity -r 1 -- 2.0 -1.8
hydro版:
$ rostopic pub /turtlesim1/turtle1/cmd_vel geometry_msgs/Twist -r 1 -- '[2.0, 0.0, 0.0]' '[0.0, 0.0, -1.8]'
你会看到两个turtlesims会同时开始移动,虽然发布命令只是给turtlesim1发送了速度设定消息。
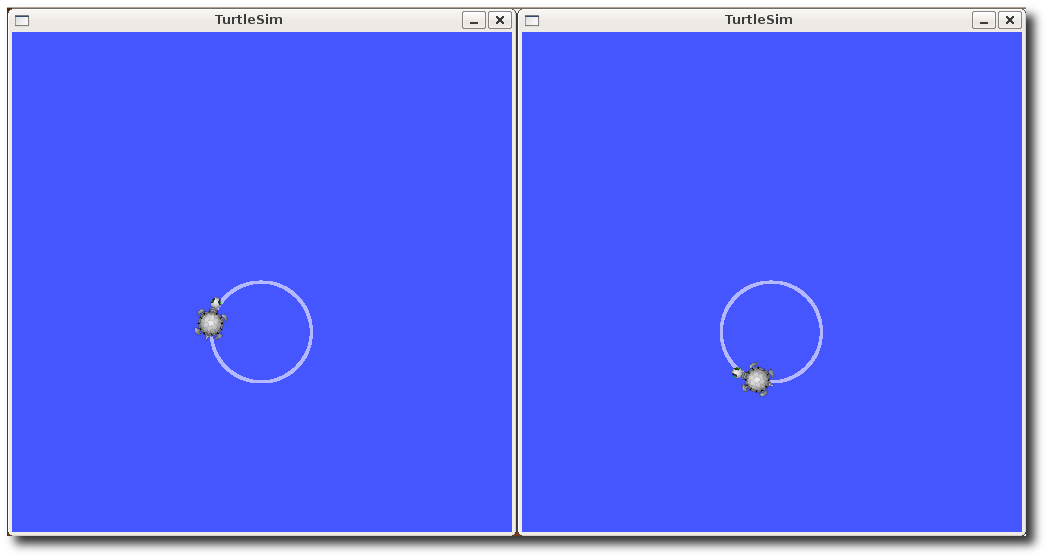
我们也可以通过rqt_graph来更好的理解在launch文件中所做的事情。运行rqt并在主窗口中选择rqt_graph:
$ rqt
或者直接运行:
$ rqt_graph
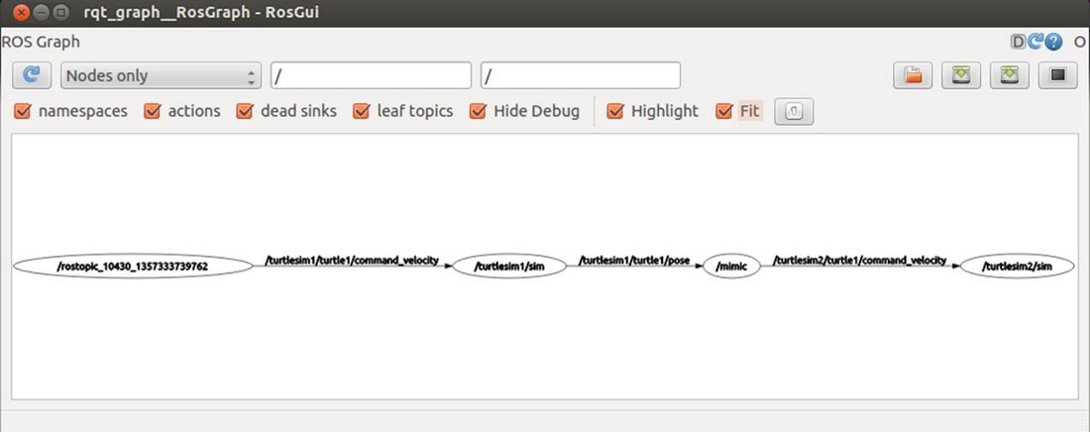
到此,我们算是已经学会了rqt_console和roslaunch命令的使用,接下来我们开始学习使用rosed——ROS中的编辑器。现在你可以按Ctrl-C退出所有turtlesims节点了,因为在下一篇教程中你不会再用到它们。
使用 rqt_console 和 roslaunch---8的更多相关文章
- 理解ROS rqt_console和 roslaunch
1.使用rqt_console和roslaunch 这篇教程将介绍使用rqt_console和rqt_logger_level来调试以及使用roslaunch一次启动许多nodes.如果你使用ROS ...
- Using rqt_console and roslaunch
Description: This tutorial introduces ROS using rqt_console and rqt_logger_level for debugging and r ...
- ROS学习(九)—— rqt_console 和 roslaunch
一.rqt_console 和rqt_logger_level 1.作用: rqt_console依据ROS编译日志,输出节点信息 rqt_logger_level可以改变节点的警告出差的警告等级 2 ...
- ROS学习手记 - 6 使用ROS中的工具:rqt_console & roslaunch & rosed
http://wiki.ros.org/ROS/Tutorials/UsingRqtconsoleRoslaunch Using rqt_console and roslaunch This tuto ...
- 快速了解 Robot Operating System(ROS) 机器人操作系统
http://www.ros.org/ 关于ROS About ROS http://www.ros.org/about-ros/ 机器人操作系统(ROS)是用于编写机器人软件的灵活框架.目的在简化 ...
- ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse
ROS机器人程序设计(原书第2版)补充资料 (柒) 第七章 3D建模与仿真 urdf Gazebo V-Rep Webots Morse 书中,大部分出现hydro的地方,直接替换为indigo或ja ...
- ROS_Kinetic_02 ROS Kinetic 迁移指南及中文wiki指南(Migration guide)
ROS_Kinetic_02 ROS Kinetic 迁移指南(Migration guide) 对于ROS Kinetic Kame有些功能包已经更新改变,提供关于这些包的迁移注意或教程.主要针对于 ...
- ROS教程
Learning ROS 学习ROS Depending on your learning style and preferences, you can take two approaches to ...
- ROS官网新手级教程总结
第 1 关卡:安装和配置 ROS 环境 目标:在计算机上安装和配置 ROS 环境. 安装 ROS 按照 ROS 安装说明进行安装. 管理环境 确定环境变量 ROS_ROOT 和 ROS_PACKAGE ...
随机推荐
- C语言:文件操作
以附加方式打开文件,输入数据,关闭文件. #include<stdio.h> #include<stdlib.h> int main() { FILE *fp = NULL; ...
- JSChart
转自:http://www.cnblogs.com/riverback-moon/archive/2010/10/11/1848071.html JSChart是一个轻量级的在线图表生成工具,本身十 ...
- 黑马程序员——OC语言Foundation框架 结构体
Java培训.Android培训.iOS培训..Net培训.期待与您交流! (以下内容是对黑马苹果入学视频的个人知识点总结) (一)结构体 NSRange(location length) NSPoi ...
- 升级到EntityFramework 6的注意事项
参考: http://social.msdn.microsoft.com/Forums/vstudio/en-US/aa542153-b2a5-4b14-98a3-572f7b028c61/updat ...
- iOS开发之runtime运行时机制
最近参加三次面试都有被问到runtime,因为不太懂runtime我就只能支支吾吾的说点零碎.我真的好几次努力想看一看runtime的知识,因为知道理解它对理解OC代码内部变化有一定帮助,不过真心觉得 ...
- java基础-007
41.Servlet Servlet 是处理客户端请求并产生动态网页内容的Java类.Servlet主要是用来处理或者存储HTML表单提交的数据,产生动态内容,在无状态的HTTP协议下管理状态信息.所 ...
- 【python】dict。字典
特点:以空间换取时间,使用HASH算法通过key算出了value的内存地址,建立索引,拿到key后查找速度快,但内存浪费多 因为是用key值算的内存地址,所以key为不可变变量 (set,和dict类 ...
- hadoop环境搭建遇到问题集锦
1 在hadoop的bin目录下, 运行hadoop version命令,提示“hadoop:没有此命令” 解决办法: ./hadoop version或者$HADOOP_HOME/bin放在PAT ...
- javascript笔记2-引用类型
引用类型是一种数据结构,用于将数据和功能组织在一起.它描述的是一类对象所具有的属性和方法.Object是一个基础类型,Array是数组类型,Date是日期类型,RegExp是正则表达式类型,等. Ob ...
- Python的魔法方法 .
基本行为和属性 __init__(self[,....])构造函数 . 在实例化对象的时候会自动运行 __del__(self)析构函数 . 在对象被回收机制回收的时候会被调用 __str__(sel ...