
ROS学习(九)—— rqt_console 和 roslaunch
一、rqt_console 和rqt_logger_level
1、作用:
rqt_console依据ROS编译日志,输出节点信息
rqt_logger_level可以改变节点的警告出差的警告等级
2、使用方法
(1)打开rqt_console rqt_logger_level
rosrun rqt_console rqt_console

rosrun rqt_logger_level rqt_logger_level
(2)在新的终端,打开turtle
rosrun turtlesim turtlesim_node
在窗口会出现

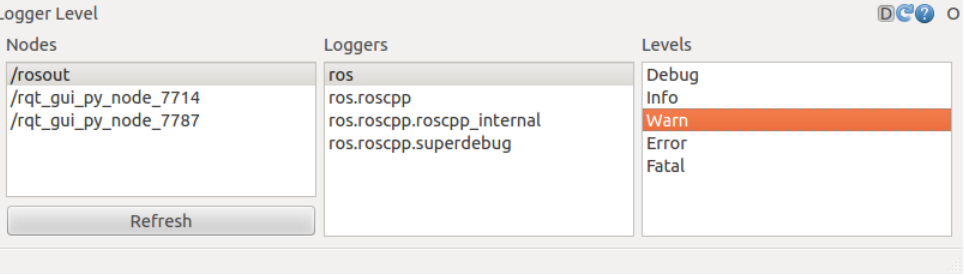
然后我们改变logger level
(3)然后我们执行一条会出错的命令
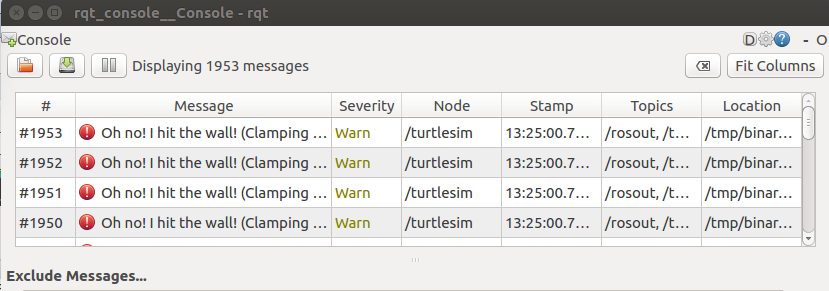
rostopic pub /turtle1/cmd_vel geometry_msgs/Twist -r -- '{linear: {x: 2.0, y: 0.0, z: 0.0}, angular: {x: 0.0,y: 0.0,z: 0.0}}'
会报错,撞到墙壁。
3、logger levels
有五个优先报错级别,从上到下,依次由高到低
Fatal

Error

Warn

Info

Debug
二、roslaunch
1、作用:
启动launch文件
2、语法
roslaunch [package] [filename.launch]
3、一个demo
(1)打开beginner_tutorials
cd ~/catkin_ws

source devel/setup.bash

roscd beginner_tutorials
(2)新建一个目录,用来存放launch文件(是一个好的习惯,可以不必这么做)
mkdir launch

cd launch
(3)新建一个launch文件:turtlemimic.launch
Toggle line numbers

    <launch>

      <group ns="turtlesim1">

        <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

      </group>

      <group ns="turtlesim2">

        <node pkg="turtlesim" name="sim" type="turtlesim_node"/>

      </group>

     <node pkg="turtlesim" name="mimic" type="mimic">

       <remap from="input" to="turtlesim1/turtle1"/>

       <remap from="output" to="turtlesim2/turtle1"/>

     </node>

   </launch>
(4)调用launch文件
roslaunch beginner_tutorials turtlemimic.launch
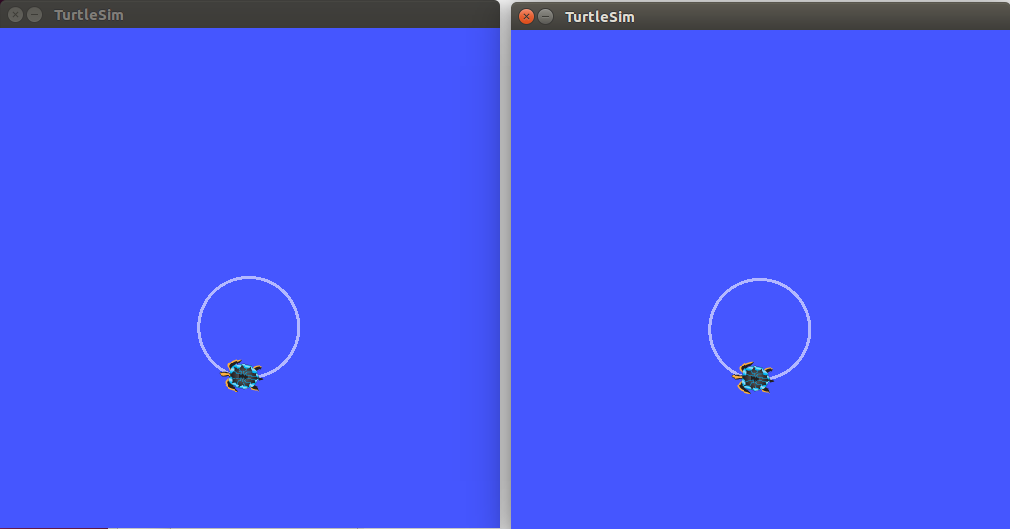
再让其运动,第二个会复制第一个进行运动
rostopic pub /turtlesim1/turtle1/cmd_vel geometry_msgs/Twist -r -- '[2.0, 0.0, 0.0]' '[0.0, 0.0, -1.8]'
ROS学习(九)—— rqt_console 和 roslaunch的更多相关文章
- ROS学习笔记8-rqt_console和roslaunch
本教程来自于:http://wiki.ros.org/ROS/Tutorials/UsingRqtconsoleRoslaunch rqt_console 和 rqt_logger_level 是ro ...
- Ros学习调试——rqt_console
1.rqt_console rqt_console:ROS日志框架(logging framework)的一部分,用来显示节点的输出信息 rqt_logger_level:允许我们修改节点运行时输出信 ...
- ROS学习手记 - 6 使用ROS中的工具:rqt_console & roslaunch & rosed
http://wiki.ros.org/ROS/Tutorials/UsingRqtconsoleRoslaunch Using rqt_console and roslaunch This tuto ...
- 理解ROS rqt_console和 roslaunch
1.使用rqt_console和roslaunch 这篇教程将介绍使用rqt_console和rqt_logger_level来调试以及使用roslaunch一次启动许多nodes.如果你使用ROS ...
- ROS学习笔记七:在ROS中使用USB摄像头
下面是一些USB摄像头的驱动(大多数摄像头都支持uvc标准): 1 使用软件库里的uvc-camera功能包 1.1 检查摄像头 lsusb ----------------------------- ...
- 关于ROS学习的一些反思
距离发布上一篇ROS的博客已经过去两年了,才发现原来自己已经这么久可没有写过关于ROS的文章,想来很是惭愧.这两年时间,自己怀着程序员的梦想,研究过RTOS,探索过Linux,编写过Android应用 ...
- ROS学习手记 - 2.1: Create and Build ROS Package 生成包(Python)
ROS学习手记 - 2.1: Create and Build ROS Package 生成包(Python) 时隔1年,再回来总结这个问题,因为它是ros+python开发中,太常用的一个操作,需要 ...
- ROS学习手记 - 8 编写ROS的Publisher and Subscriber
上一节我们完成了 message & srv 文件的创建和加入编译,这次我们要玩简单的Publisher 和 Subscriber 要玩 Publisher 和 Subscriber, 需要具 ...
- ROS学习(四)—— 创建ROS Package
一.caktin Package的组成 1.必须含有 package.xml文件,提供有关程序包的元信息 2.必须含有一个catkin版本的 CmakeLists.txt文件,如果是一个catkin元 ...
- ROS学习网址【原创】
ROS学习网址 http://www.ros.org/ http://www.ros.org/news/book/ http://wiki.ros.org/ http://blog.exbot.net ...
随机推荐
- express next function
nodejs 里面的next()这个函数调用的作用是什么呢? var express = require('express'); var app = express(); var myLogger = ...
- 数据库迁移工具Navicat Premium之OracleToMysql
一.问题 由于工作需要,需要把业务库的数据库从oracle签到mysql,免费开源 二.解决办法 2.1:ETL单个对象进行转移(最笨的办法,所以抛弃掉了) 2.2:使用Navicat Premium ...
- matlab中subplot函数的功能 类似python
原文:http://blog.163.com/my_it_dream_pwj/blog/static/17841430520112294342649/ 和python 中类似 subplot 功能 分 ...
- OpenStack云计算之路-Mitaka 版本
1.1 云计算简介 云计算(英语:cloud computing ),是一种基于互联网的计算方式,通过这种方式,共享的软硬件资源和信息可以按需求提供给计算机各种终端和其他设备. 云计算是继1980年代 ...
- matlab之simulink仿真入门
Matlab Simulink仿真工具的应用 ****Simulink是一个用来对动态系统进行建模.仿真和分析的软件包.使用Simulink来建模.分析和仿真各种动态系统(包含连续系统.离散系统和混合 ...
- mysql function 中使用游标
create function p_t1(tid varchar(20))returns varchar(200)begin declare tmpName varchar(50) default ' ...
- ORACLE 执行计划
有关oracle 执行计划几个不错的连接 执行计划的一些概念介绍:http://database.51cto.com/art/200611/34273.htm执行计划的例子:http://www.or ...
- PHPCMS标签
获取栏目名:{$CAT[catname]}或{$catname}获取父栏目名:{$CATEGORYS[$CAT[parentid]][catname]} 获取同级栏目列表: {pc:content a ...
- 我的webrequest经验
1 webrequest 是什么:编程方式模拟web请求,利用webrequest可以实现 相当于一个浏览器请求一个网页的效果,但是它始终是模拟请求, 与浏览器输入框输入网址请求不一样. 2 程序设计 ...
- setTimeout迭代替换setInterval
一.它们之间的区别 setTimeout - 仅执行一次 setInterval - 间隔执行 二.为什么推荐用setTimeout替换掉setIntelval? javascript是异 ...